 Deposito
 Fonte aperta
slam_toolbox
Strumenti di mappatura e localizzazione per i flussi di lavoro di navigazione ROS 2.
Navigazione e SLAM
Ricerca e apprendimento / Fonte aperta
Bumperbot è un robot a guida autonoma stampato in 3D open source alimentato da ROS 2. Il suo design semplice e il basso costo lo rendono un'eccellente piattaforma di apprendimento, presente nel programma "Self Driving and ROS 2 - Learn...
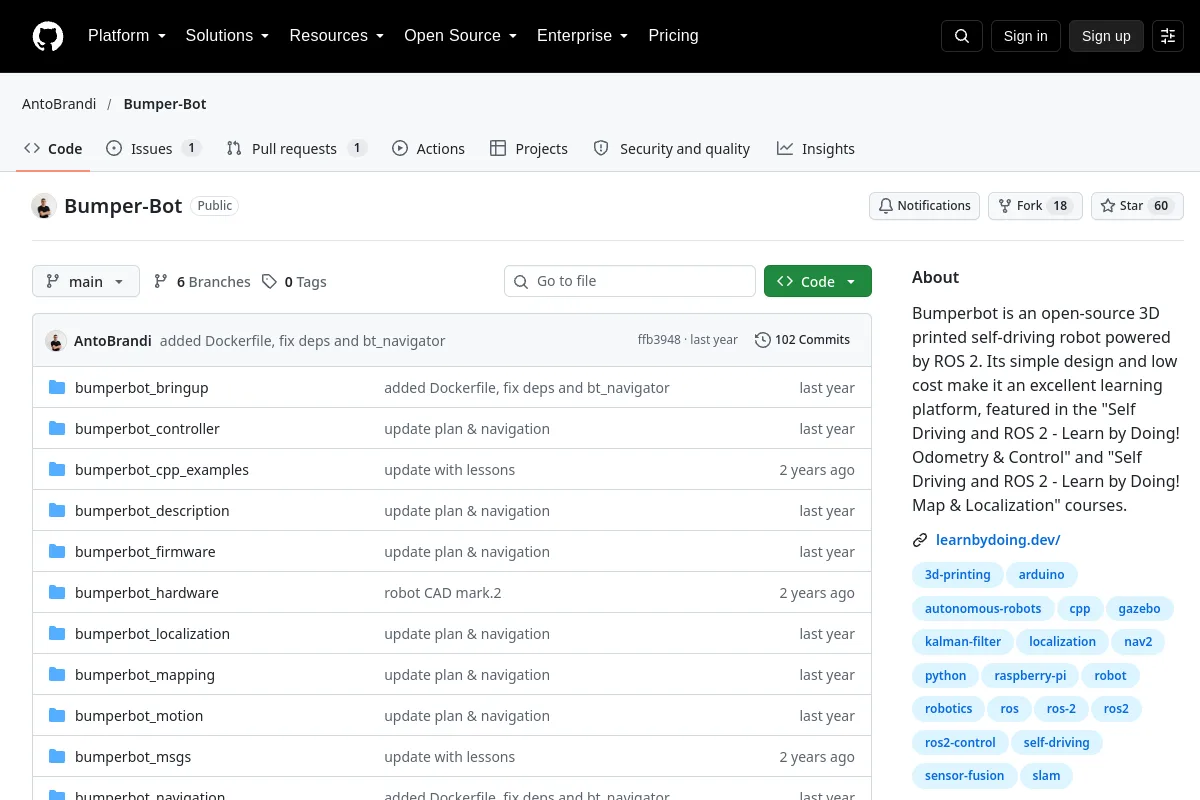
Bumperbot è un robot a guida autonoma stampato in 3D open source alimentato da ROS 2. Il suo design semplice e il basso costo lo rendono un'eccellente piattaforma di apprendimento, presente nel programma "Self Driving and ROS 2 - Learn...
Scopo dell'editore: Bumperbot è un robot a guida autonoma stampato in 3D open source basato su ROS 2. Il suo design semplice e il basso costo lo rendono un'eccellente piattaforma di apprendimento, presente nei corsi "Self Driving and ROS 2 - Learn by Doing! Odometry & Control" e "Self Driving and ROS 2 - Learn by Doing! Map & Localization".
Utilizza la fonte per esplorare concetti, esempi e riferimenti sulla robotica. Il materiale originale può essere storico; verificare la versione e il contesto applicabili.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Strumenti di mappatura e localizzazione per i flussi di lavoro di navigazione ROS 2.
Navigazione e SLAM