 Förvar
 Öppen källkod
slam_toolbox
Kartläggnings- och lokaliseringsverktyg för ROS 2-navigeringsarbetsflöden.
Navigation & SLAM
Forskning & lärande / Öppen källkod
Bumperbot är en 3D-skriven självkörande robot med öppen källkod som drivs av ROS 2. Dess enkla design och låga kostnad gör den till en utmärkt inlärningsplattform, med i "Self Driving and ROS 2 - Learn...
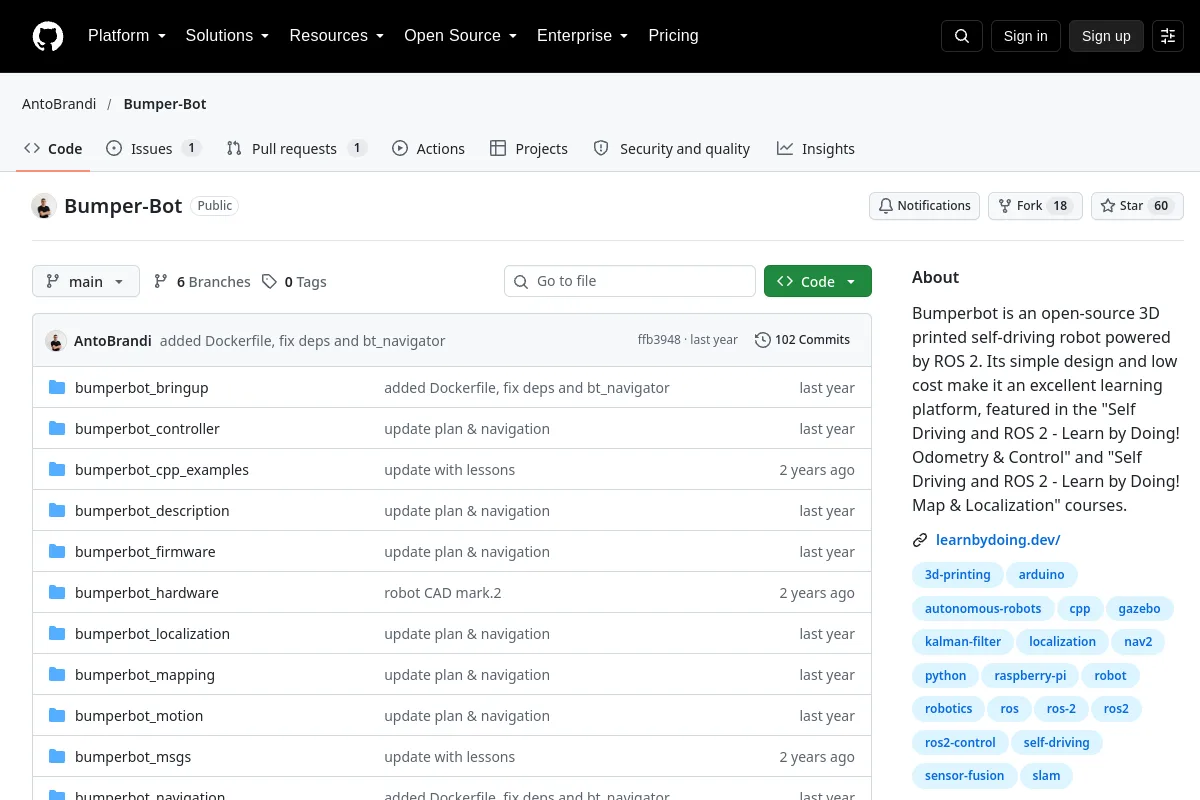
Bumperbot är en 3D-skriven självkörande robot med öppen källkod som drivs av ROS 2. Dess enkla design och låga kostnad gör den till en utmärkt inlärningsplattform, med i "Self Driving and ROS 2 - Learn...
Utgivarens syfte: Bumperbot är en 3D-skriven självkörande robot med öppen källkod som drivs av ROS 2. Dess enkla design och låga kostnad gör den till en utmärkt lärplattform, med i kurserna "Self Driving and ROS 2 - Learn by Doing! Odometry & Control" och "Self Driving and ROS 2 - Learn by Doing! Map & Localization".
Använd källan för att utforska robotikkoncept, exempel och referenser. Källmaterial kan vara historiskt; kontrollera tillämplig version och sammanhang.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Kartläggnings- och lokaliseringsverktyg för ROS 2-navigeringsarbetsflöden.
Navigation & SLAM