 Bewaarplaats
 Open-source
slam_toolbox
Mapping- en lokalisatietools voor ROS 2-navigatieworkflows.
Navigatie & SLAM
Onderzoek en leren / Open-source
Bumperbot is een open-source 3D-geprinte zelfrijdende robot, aangedreven door ROS 2. Het eenvoudige ontwerp en de lage kosten maken het tot een uitstekend leerplatform, dat te zien is in de "Self Driving and ROS 2 - Learn…
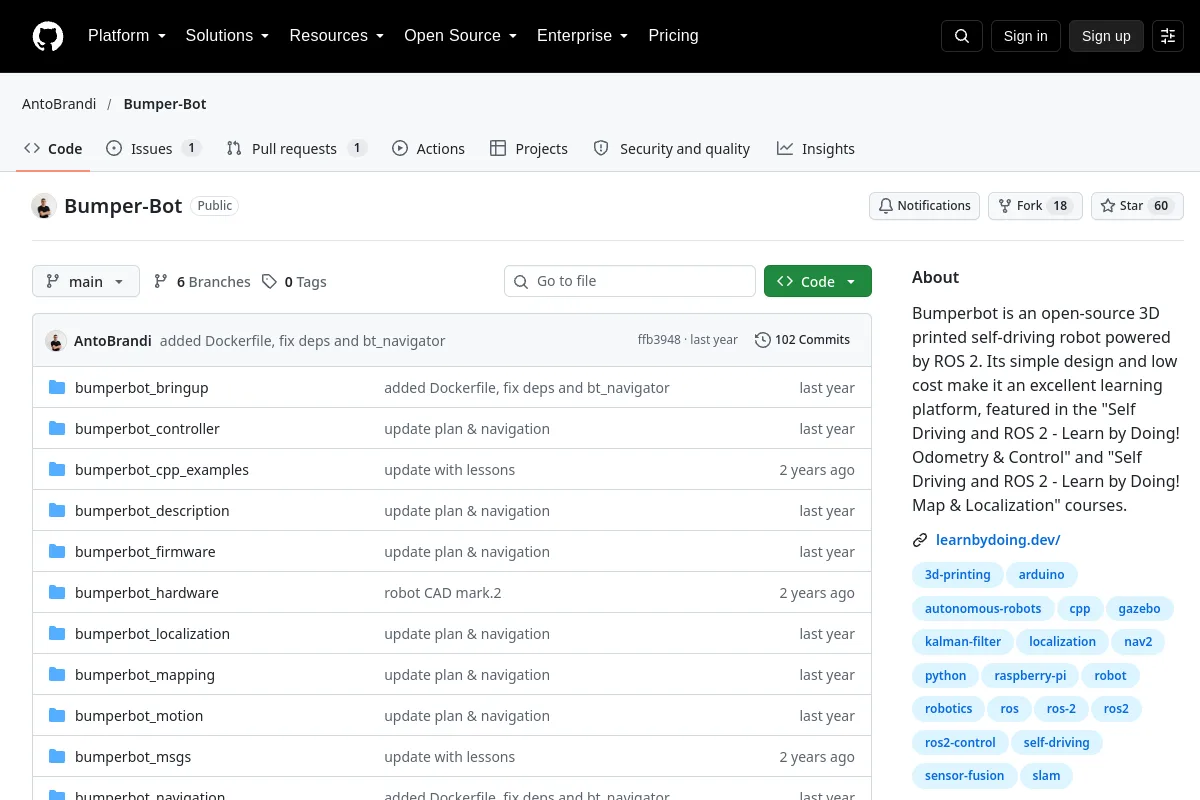
Bumperbot is een open-source 3D-geprinte zelfrijdende robot, aangedreven door ROS 2. Het eenvoudige ontwerp en de lage kosten maken het tot een uitstekend leerplatform, dat te zien is in de "Self Driving and ROS 2 - Learn…
Doel van de uitgever: Bumperbot is een open-source 3D-geprinte zelfrijdende robot, aangedreven door ROS 2. Het eenvoudige ontwerp en de lage kosten maken het tot een uitstekend leerplatform, dat wordt aangeboden in de cursussen "Zelf rijden en ROS 2 - Leren door te doen! Odometrie en controle" en "Zelf rijden en ROS 2 - Leren door te doen! Kaart en lokalisatie".
Gebruik de bron om robotica-concepten, voorbeelden en referenties te verkennen. Bronmateriaal kan historisch zijn; controleer de toepasselijke versie en context.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Open-source
Mapping- en lokalisatietools voor ROS 2-navigatieworkflows.
Navigatie & SLAM