Référentiel
awesome robo ttt · asimfish
Awesome Robo TTT collecte des articles, des notes et des traductions sur la formation au moment des tests et l'adaptation aux politiques relatives aux robots.
Normes et collections de référenceLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les laboratoires de robotique, le matériel d'apprentissage, la documentation officielle et les références.
Référentiel
Awesome Robo TTT collecte des articles, des notes et des traductions sur la formation au moment des tests et l'adaptation aux politiques relatives aux robots.
Normes et collections de référence
Référentiel
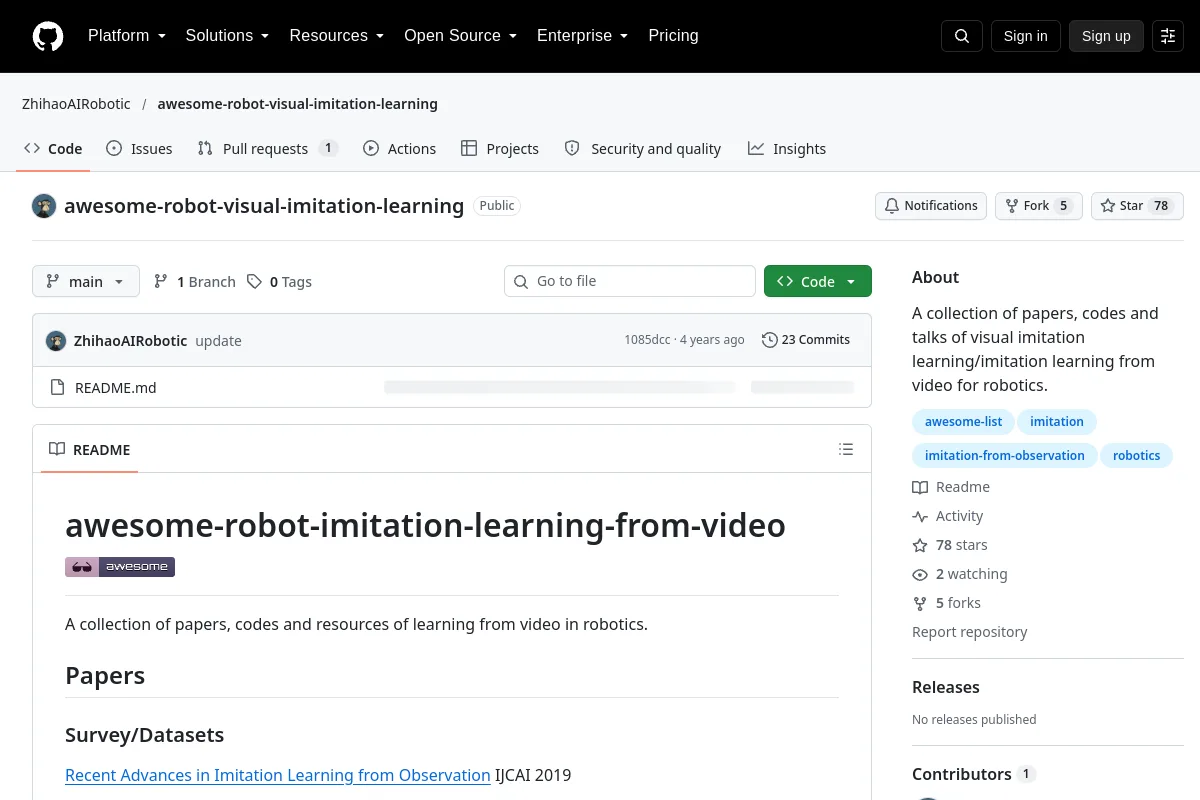
Une collection d'articles, de codes et d'exposés sur l'apprentissage par imitation visuelle/apprentissage par imitation à partir de la vidéo pour la robotique.
Normes et collections de référence
Référentiel
Awesome ROS2 est une collection archivée de ressources ROS 2.
Normes et collections de référence
Référentiel
😎 Une liste organisée de superbes ressources d'étude sur les robots mobiles basées sur ROS (y compris SLAM, odométrie et navigation, manipulation)
Normes et collections de référence
Référentiel
Une liste organisée de ressources SLAM
Normes et collections de référence
Référentiel
Une liste organisée et conviviale de ressources de recherche sur la détection tactile pour la manipulation robotique : articles, ensembles de données, références, plates-formes de simulation et cadres, couvrant l'intégration de…
Normes et collections de référence
Référentiel
Awesome URDF collecte des bibliothèques, des outils et des ressources au format de description de robot unifié.
Normes et collections de référence
Référentiel
Awesome Vacuum collecte du matériel et des logiciels pour construire et contrôler des robots aspirateurs.
Normes et collections de référence
Référentiel
Discutez de VIO dans le groupe PaoPaoRobot
Normes et collections de référence
Référentiel
Awesome VLA fournit un guide bilingue des modèles, ensembles de données, benchmarks et outils VLA.
Normes et collections de référence
Référentiel
Awesome VLA Data Collection Synthesis Curation collecte des méthodes et des ressources pour préparer les données du robot VLA.
Normes et collections de référence
Référentiel
Awesome VLA RL organise des recherches combinant modèles vision-langage-action et apprentissage par renforcement.
Normes et collections de référence
Référentiel
Awesome VLA Study fournit un parcours de lecture structuré à travers les fondations VLA, les modèles de robots et les méthodes de formation.
Normes et collections de référence
Référentiel
L'impressionnant VLA basé sur VLM pour la manipulation robotique collecte des modèles VLA construits sur de grands modèles de langage de vision.
Normes et collections de référence
Référentiel
Awesome World Models de DifractAI rassemble des recherches sur les modèles mondiaux pour l'IA incarnée.
Normes et collections de référence
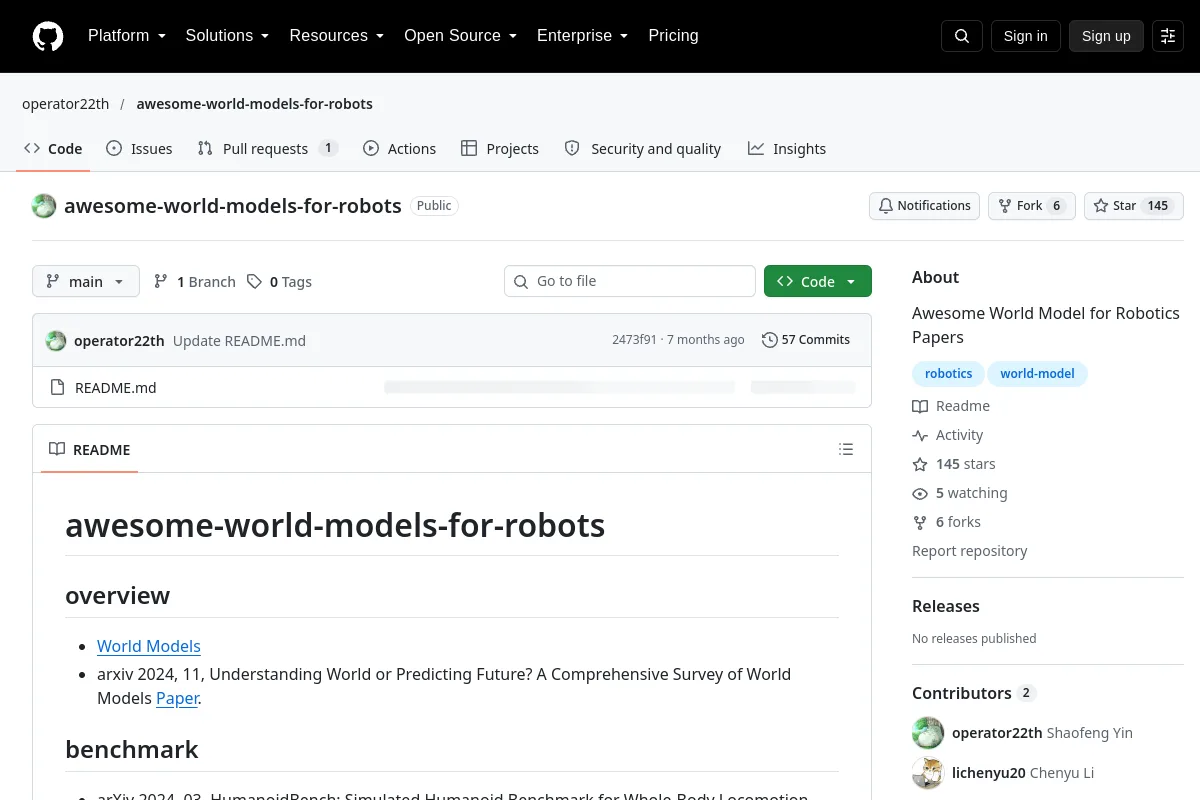
Référentiel
Modèle mondial impressionnant pour les articles sur la robotique
Normes et collections de référence
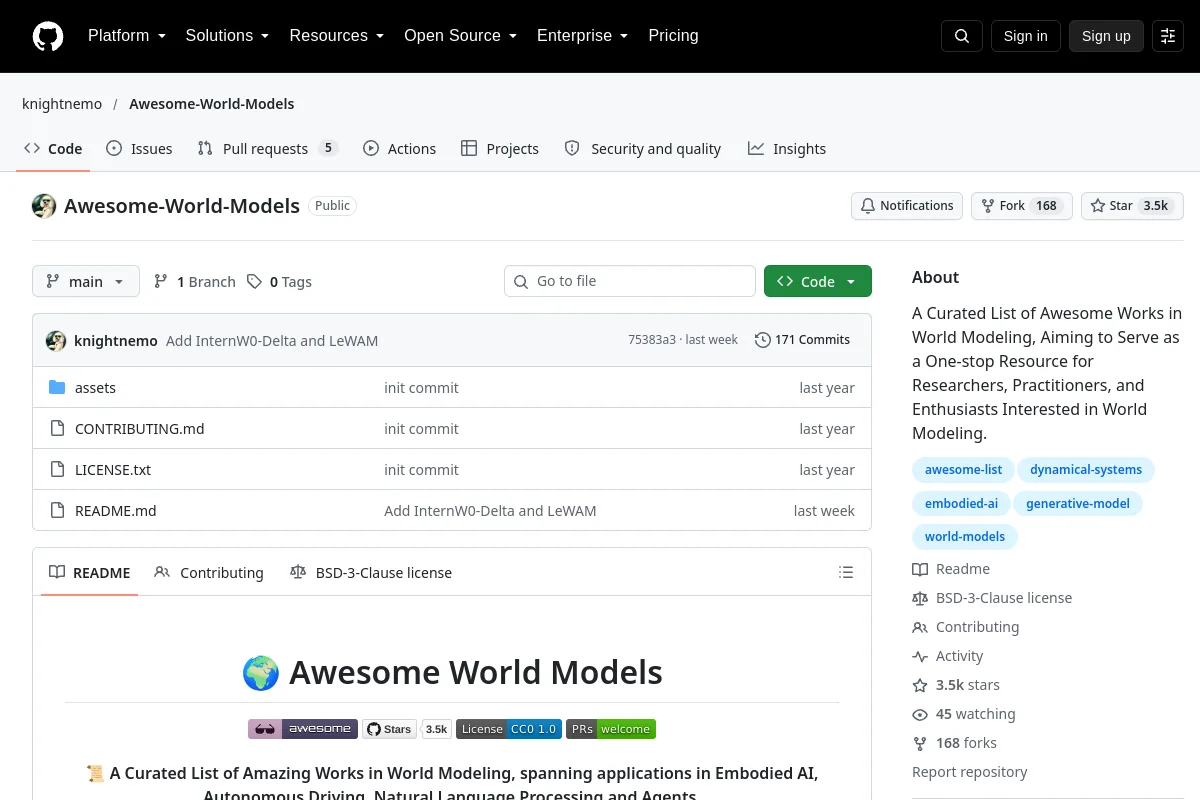
Référentiel
Awesome World Models de Knightnemo rassemble des recherches et des ressources d'introduction sur la modélisation du monde.
Normes et collections de référence
Site Web
Une communauté de recherche couvrant l’IA, l’apprentissage robotique et les systèmes intelligents.
Laboratoires académiques
Site Web
Un laboratoire universitaire étudiant l'apprentissage, l'interaction et le contrôle robotiques.
Laboratoires académiques
Référentiel
Bumperbot est un robot autonome imprimé en 3D open source alimenté par ROS 2. Sa conception simple et son faible coût en font une excellente plateforme d'apprentissage, présentée dans le document "Self Driving and ROS 2 - Learn…
Cours & documentation
Référentiel
Utilisation de Catalyst.RL pour entraîner un robot à effectuer l'insertion de chevilles dans un trou en simulation.
Cours & documentation
Site Web
Un institut de recherche couvrant la perception, l'autonomie et la manipulation robotique.
Instituts de recherche
Référentiel
✨ Plus de 200 articles sur la robotique du CoRL 2025, avec des TLDR, des pages de projet, du code et bien plus encore
Cours & documentation
Référentiel
Ce référentiel fournit des tutoriels pour l'apprentissage par renforcement et l'apprentissage par imitation à l'aide de robots ROBOTIS, et prend en charge la fonctionnalité Sim2Real pour déployer les politiques apprises sur de vrais robots.
Cours & documentationConnaissez-vous une ressource qui a sa place ici ?