 Repository
 Open Source
open manipulator · ROBOTIS-GIT
ROS 2-Pakete für ROBOTIS OpenMANIPULATOR-Roboterarme.
Simulation & Physik
Forschen und Lernen / Open Source
Dieses Repository bietet Tutorials für Reinforcement Learning und Imitation Learning mit ROBOTIS-Robotern und unterstützt die Sim2Real-Funktionalität für die Umsetzung der erlernten Richtlinien auf reale Roboter.
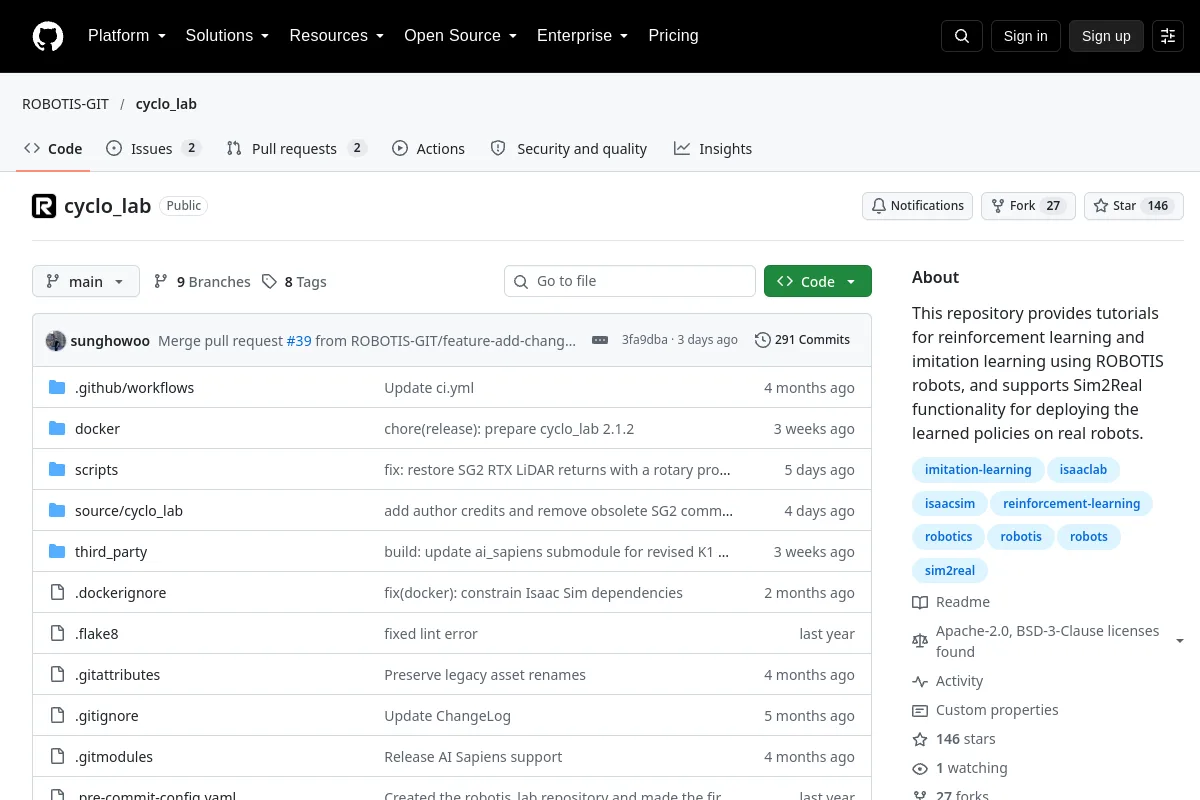
Dieses Repository bietet Tutorials für Reinforcement Learning und Imitation Learning mit ROBOTIS-Robotern und unterstützt die Sim2Real-Funktionalität für die Umsetzung der erlernten Richtlinien auf reale Roboter.
Nutzen Sie die Quelle, um Roboterkonzepte, Beispiele und Referenzen zu erkunden. Das Quellenmaterial kann historisch sein; Überprüfen Sie die entsprechende Version und den Kontext.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
ROS 2-Pakete für ROBOTIS OpenMANIPULATOR-Roboterarme.
Simulation & Physik Repository
 Open Source
KI-Arbeiter: FFW (Freedom From Work)
Frameworks für das Lernen von Robotern