 Repositório
 Código aberto
open manipulator · ROBOTIS-GIT
Pacotes ROS 2 para braços robóticos ROBOTIS OpenMANIPULATOR.
Simulação e física
Pesquisa e aprendizagem / Código aberto
Este repositório fornece tutoriais para aprendizagem por reforço e aprendizagem por imitação usando robôs ROBOTIS e oferece suporte à funcionalidade Sim2Real para implantar as políticas aprendidas em robôs reais.
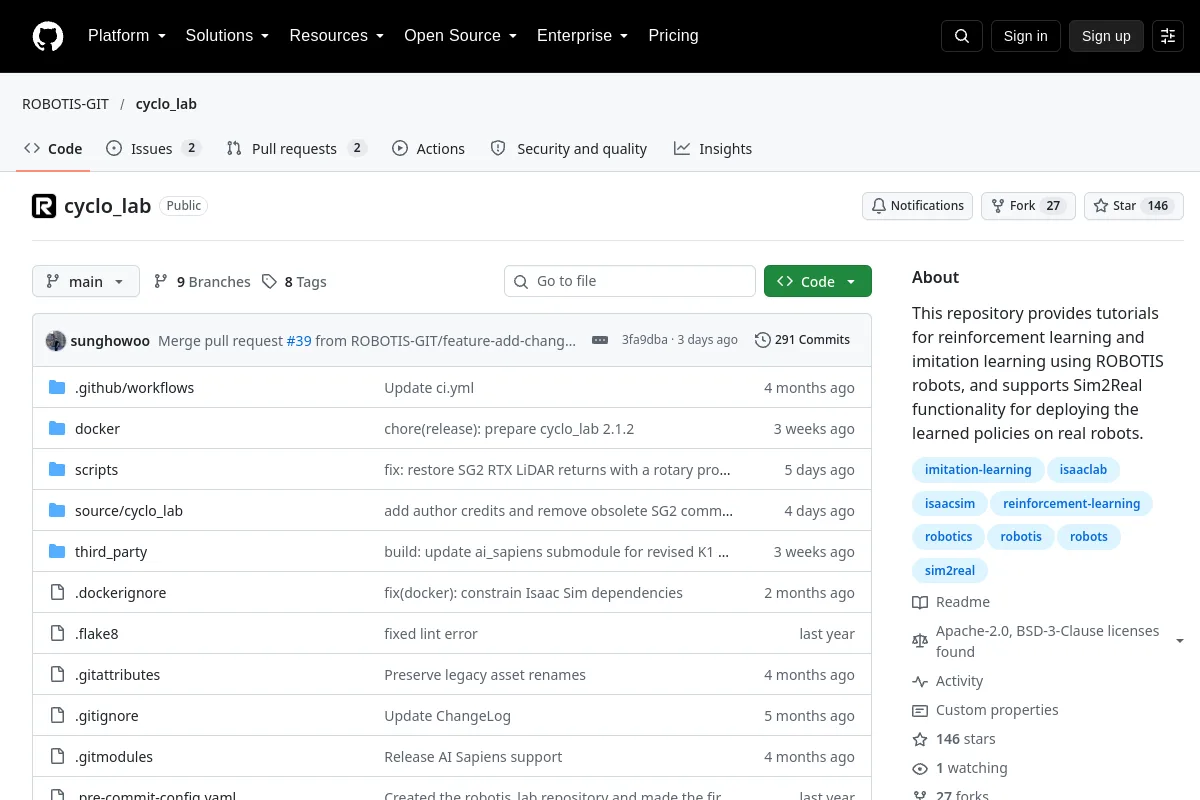
Este repositório fornece tutoriais para aprendizagem por reforço e aprendizagem por imitação usando robôs ROBOTIS e oferece suporte à funcionalidade Sim2Real para implantar as políticas aprendidas em robôs reais.
Use a fonte para explorar conceitos, exemplos e referências de robótica. O material de origem pode ser histórico; verifique a versão e o contexto aplicáveis.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Código aberto
Pacotes ROS 2 para braços robóticos ROBOTIS OpenMANIPULATOR.
Simulação e física Repositório
 Código aberto
Trabalhador de IA: FFW (Liberdade de Trabalho)
Estruturas de aprendizagem de robôs