 Deposito
 Fonte aperta
open manipulator · ROBOTIS-GIT
Pacchetti ROS 2 per bracci robotici ROBOTIS OpenMANIPULATOR.
Simulazione e fisica
Ricerca e apprendimento / Fonte aperta
Questo repository fornisce tutorial per l'apprendimento per rinforzo e l'apprendimento per imitazione utilizzando robot ROBOTIS e supporta la funzionalità Sim2Real per l'implementazione delle politiche apprese su robot reali.
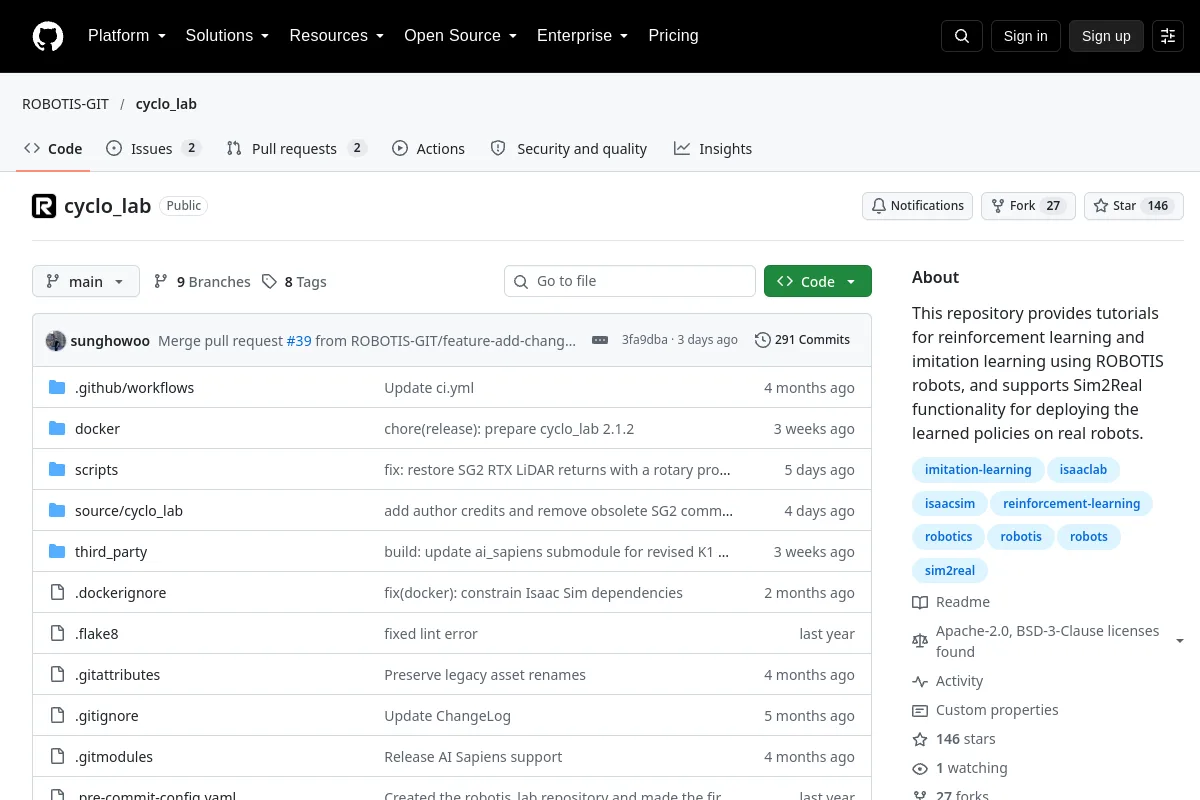
Questo repository fornisce tutorial per l'apprendimento per rinforzo e l'apprendimento per imitazione utilizzando robot ROBOTIS e supporta la funzionalità Sim2Real per l'implementazione delle politiche apprese su robot reali.
Utilizza la fonte per esplorare concetti, esempi e riferimenti sulla robotica. Il materiale originale può essere storico; verificare la versione e il contesto applicabili.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Pacchetti ROS 2 per bracci robotici ROBOTIS OpenMANIPULATOR.
Simulazione e fisica Deposito
 Fonte aperta
Lavoratore AI: FFW (Libertà dal lavoro)
Strutture di apprendimento dei robot