 Repozytorium
 Otwarte źródło
open manipulator · ROBOTIS-GIT
Pakiety ROS 2 do ramion robota ROBOTIS OpenMANIPULATOR.
Symulacja i fizyka
Badania i nauka / Otwarte źródło
To repozytorium zawiera samouczki dotyczące uczenia się przez wzmacnianie i uczenia się przez naśladownictwo przy użyciu robotów ROBOTIS oraz obsługuje funkcjonalność Sim2Real umożliwiającą wdrażanie wyuczonych zasad na prawdziwych robotach.
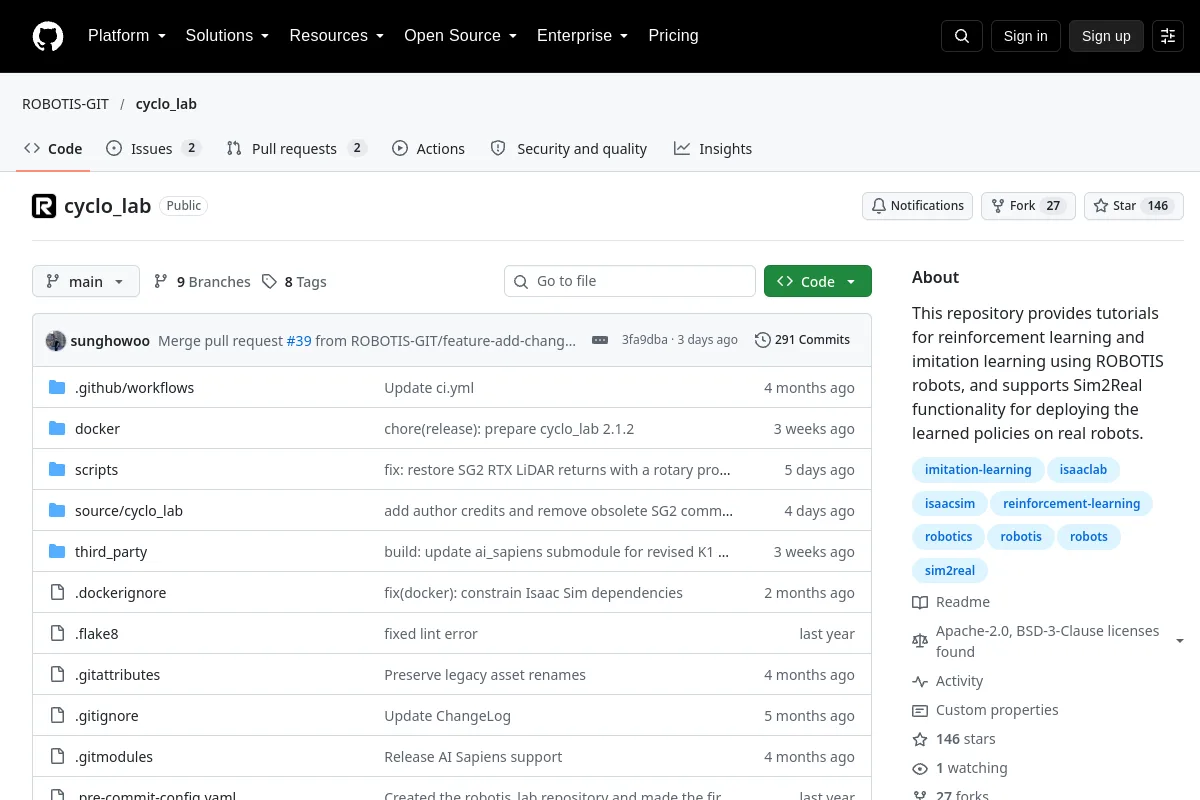
To repozytorium zawiera samouczki dotyczące uczenia się przez wzmacnianie i uczenia się przez naśladownictwo przy użyciu robotów ROBOTIS oraz obsługuje funkcjonalność Sim2Real umożliwiającą wdrażanie wyuczonych zasad na prawdziwych robotach.
Skorzystaj ze źródła, aby poznać koncepcje, przykłady i odniesienia dotyczące robotyki. Materiał źródłowy może mieć charakter historyczny; sprawdź odpowiednią wersję i kontekst.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Pakiety ROS 2 do ramion robota ROBOTIS OpenMANIPULATOR.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Pracownik AI: FFW (wolność od pracy)
Frameworki uczenia się robotów