 Förvar
 Öppen källkod
open manipulator · ROBOTIS-GIT
ROS 2-paket för ROBOTIS OpenMANIPULATOR robotarmar.
Simulering & fysik
Forskning & lärande / Öppen källkod
Det här förrådet tillhandahåller handledningar för förstärkningsinlärning och imitationsinlärning med hjälp av ROBOTIS-robotar, och stöder Sim2Real-funktionalitet för att distribuera inlärda policyer på riktiga robotar.
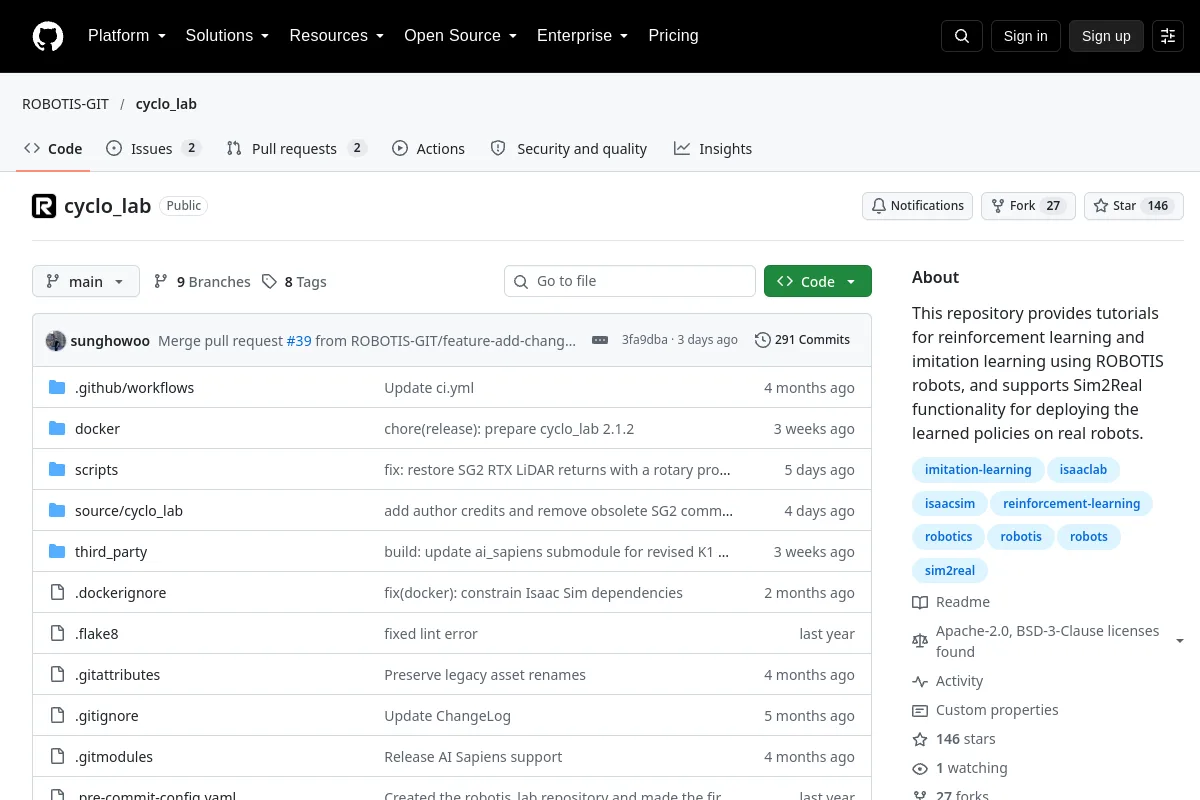
Det här förrådet tillhandahåller handledningar för förstärkningsinlärning och imitationsinlärning med hjälp av ROBOTIS-robotar, och stöder Sim2Real-funktionalitet för att distribuera inlärda policyer på riktiga robotar.
Använd källan för att utforska robotikkoncept, exempel och referenser. Källmaterial kan vara historiskt; kontrollera tillämplig version och sammanhang.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
ROS 2-paket för ROBOTIS OpenMANIPULATOR robotarmar.
Simulering & fysik Förvar
