 Repositório
 Código aberto
lerobot genesis · arun-prasath2005
Uma ponte Genesis–LeRobot para executar, registrar e avaliar políticas de robôs.
Simulação e físicaO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Uma ponte Genesis–LeRobot para executar, registrar e avaliar políticas de robôs.
Simulação e física Repositório
 Código aberto
Interface leve para controlar braços robóticos baseados em ROS usando LeRobot
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Aprendizagem por imitação da comunidade e fluxos de trabalho de RL para um braço SO-101 real.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Código para LGX (Exploração Guiada por Linguagem). Usamos LLMs para realizar a navegação do robô incorporado de maneira zero-shot.
Navegação e SLAM Repositório
 Código aberto
Biblioteca iterativa de ponto mais próximo para mapeamento robótico 2D e 3D.
Navegação e SLAM Repositório
 Código aberto
Um robô de acionamento diferencial é controlado usando ROS2 Jazzy rodando em um Raspberry Pi 4 (rodando Ubuntu Server 24.04). O veículo está equipado com uma câmera Raspberry Pi para feedback visual e…
Navegação e SLAM Repositório
 Código aberto
Localização LIDAR 3D usando mapa de nuvem de pontos em ROS 2 (não SLAM)
Navegação e SLAM Repositório
 Código aberto
Um espaço de trabalho de navegação ROS 2 combinando odometria inercial LiDAR, relocalização e Nav2.
Navegação e SLAM Repositório
 Repositório
 Código aberto
LSD (LiDAR SLAM & Detection) é uma arquitetura de percepção de código aberto para veículos autônomos/robóticos.
Navegação e SLAM Repositório
 Código aberto
Ferramentas para compor, validar e compilar modelos URDF, XACRO e SRDF.
Planejamento e controle de movimento Repositório
 Código aberto
Isolamento de processos Linux usando unshare, com casos de uso de ROS.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Orientação de configuração do Linux e do Docker para aplicativos ROS em tempo real.
Planejamento e controle de movimento Repositório
 Código aberto
Um sistema simples que pode relocalizar um robô em um mapa construído é desenvolvido neste sistema. O sistema é baseado em LIO-SAM.
Navegação e SLAM Repositório
 Código aberto
Pacote ROS 2 de ndt/gicp slam inercial lidar fortemente acoplado
Navegação e SLAM Repositório
 Código aberto
Kit de ferramentas para comandar robôs através de modalidades de interação mista.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
LIV-Eye: um sensor 3D LiDAR-Inertial-Visual Fusion de baixo custo para robótica e IA incorporada.
Estruturas de aprendizagem de robôs Repositório
 Repositório
 Pesquisa
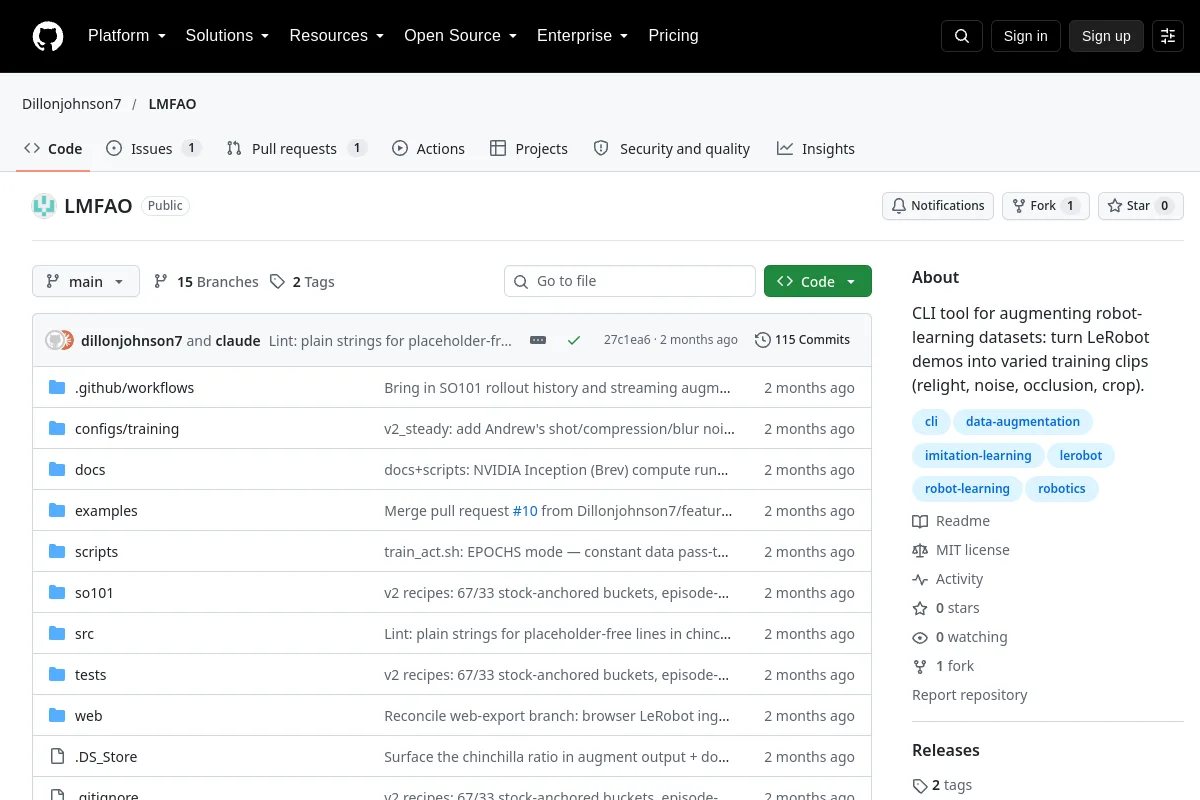
LMFAO aumenta os vídeos de demonstração do LeRobot com variações visuais para aprendizagem do robô.
Ferramentas de visualização e dados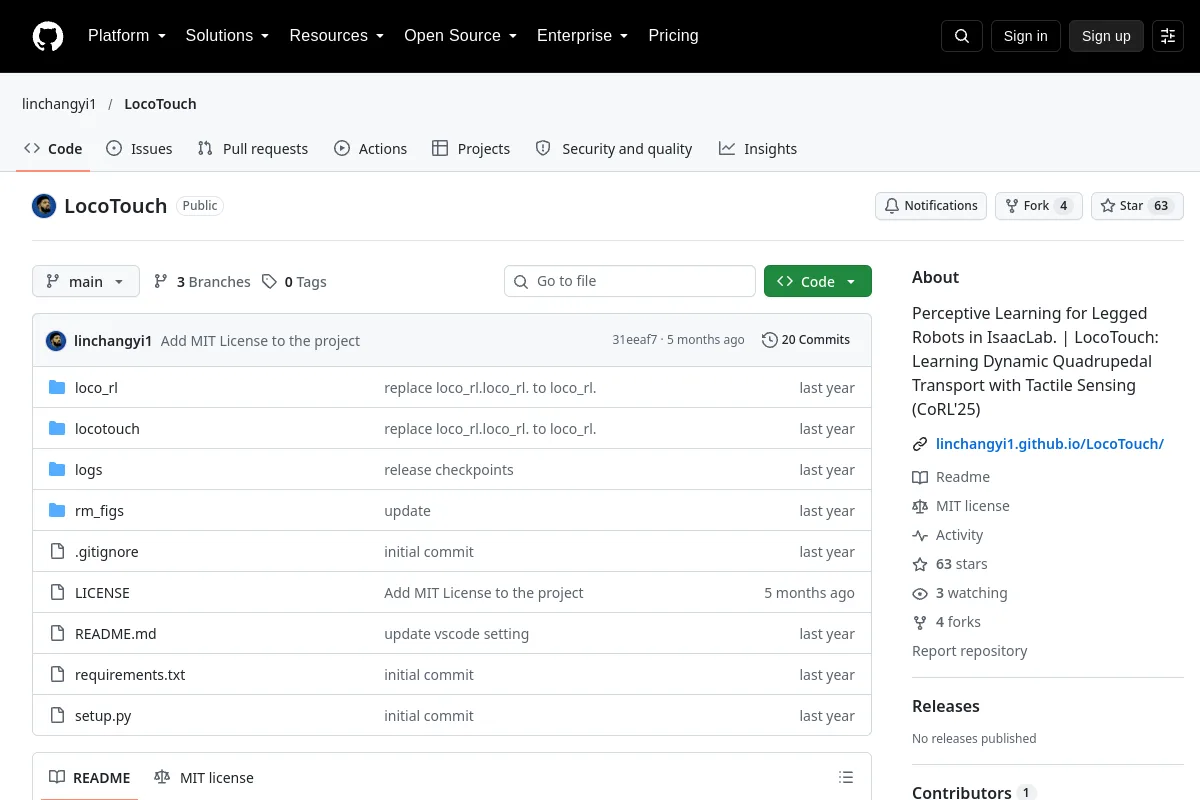 Repositório
 Código aberto
Aprendizagem perceptiva para robôs com pernas no IsaacLab. | LocoTouch: Aprendendo Transporte Quadrúpede Dinâmico com Sensoriamento Tátil (CoRL'25)
Simulação e física Repositório
 Repositório
 Código aberto
Python SDK para simulação robótica LuckyEngine
Simulação e física Repositório
 Código aberto
LLM-first, robótica nativa em 3D e espaço de trabalho de simulação.
Simulação e física Repositório
 Código aberto
Código para o artigo IEEE Robotics and Automation Letters intitulado "MPPI multimodal e inferência ativa para tarefas reativas e planejamento de movimento"
Planejamento e controle de movimentoConhece um recurso que pertence aqui?


