 Förvar
 Öppen källkod
lerobot genesis · arun-prasath2005
En Genesis–LeRobot-brygga för att köra, registrera och utvärdera robotpolicyer.
Simulering & fysikTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
En Genesis–LeRobot-brygga för att köra, registrera och utvärdera robotpolicyer.
Simulering & fysik Förvar
 Öppen källkod
Lättviktsgränssnitt för styrning av ROS-baserade robotarmar med LeRobot
Robotinlärningsramar Förvar
 Öppen källkod
Community imitation-learning och RL-arbetsflöden för en riktig SO-101-arm.
Robotinlärningsramar Förvar
 Forskning
Kod för LGX (Language Guid Exploration). Vi använder LLM:er för att utföra inbyggd robotnavigering på ett nollskottssätt.
Navigation & SLAM Förvar
 Öppen källkod
Iterativt närmaste-punktsbibliotek för 2D- och 3D-robotkartering.
Navigation & SLAM Förvar
 Öppen källkod
En differentialdrivningsrobot styrs med ROS2 Jazzy som körs på en Raspberry Pi 4 (kör Ubuntu Server 24.04). Fordonet är utrustat med en Raspberry Pi-kamera för visuell feedback och en...
Navigation & SLAM Förvar
 Öppen källkod
3D LIDAR-lokalisering med hjälp av pointcloud-karta i ROS 2 (Inte SLAM)
Navigation & SLAM Förvar
 Öppen källkod
En ROS 2-navigeringsarbetsyta som kombinerar LiDAR-tröghetsmätning, omlokalisering och Nav2.
Navigation & SLAM Förvar
 Förvar
 Öppen källkod
LSD (LiDAR SLAM & Detection) är en uppfattningsarkitektur med öppen källkod för autonoma fordon/robotar
Navigation & SLAM Förvar
 Öppen källkod
Verktyg för att komponera, validera och kompilera URDF-, XACRO- och SRDF-modeller.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Linux-processisolering med Unshare, med ROS-användningsfall.
Robotinlärningsramar Förvar
 Öppen källkod
Installationsvägledning för Linux och Docker för ROS-applikationer i realtid.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Ett enkelt system som kan omlokalisera en robot på en byggd karta utvecklas i detta system. Systemet är baserat på LIO-SAM.
Navigation & SLAM Förvar
 Öppen källkod
ROS 2 paket med tätt kopplade lidar tröghets ndt/gicp slam
Navigation & SLAM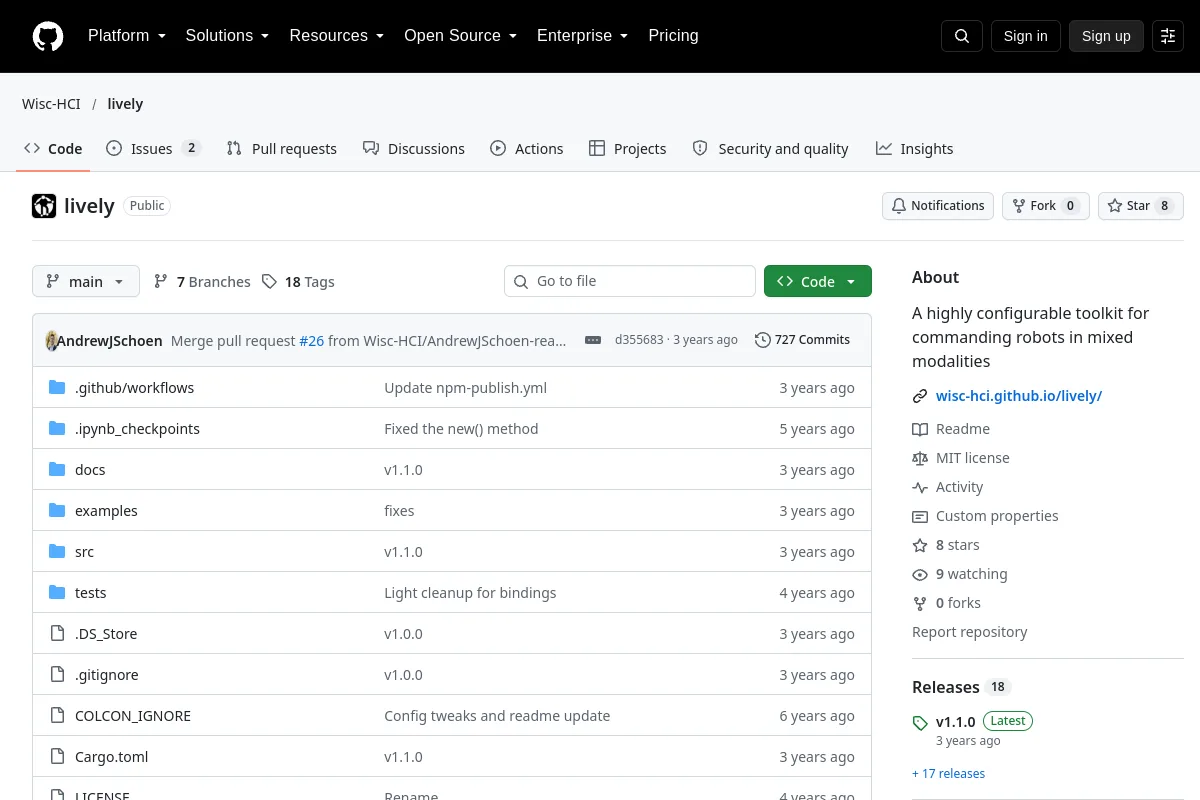 Förvar
 Öppen källkod
Verktygssats för att styra robotar genom blandade interaktionsmodaliteter.
Robotinlärningsramar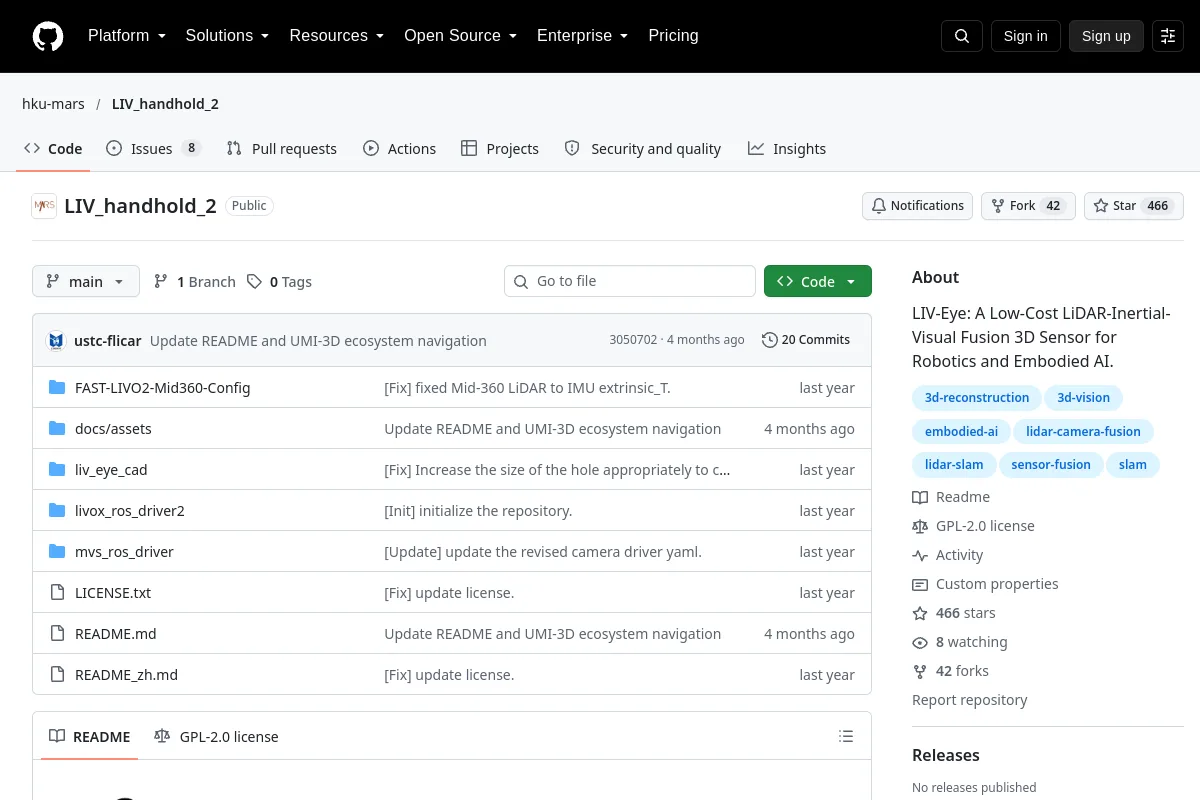 Förvar
 Öppen källkod
LIV-Eye: En billig LiDAR-tröghetsvisuell Fusion 3D-sensor för robotik och inbyggd AI.
Robotinlärningsramar Förvar
 Förvar
 Forskning
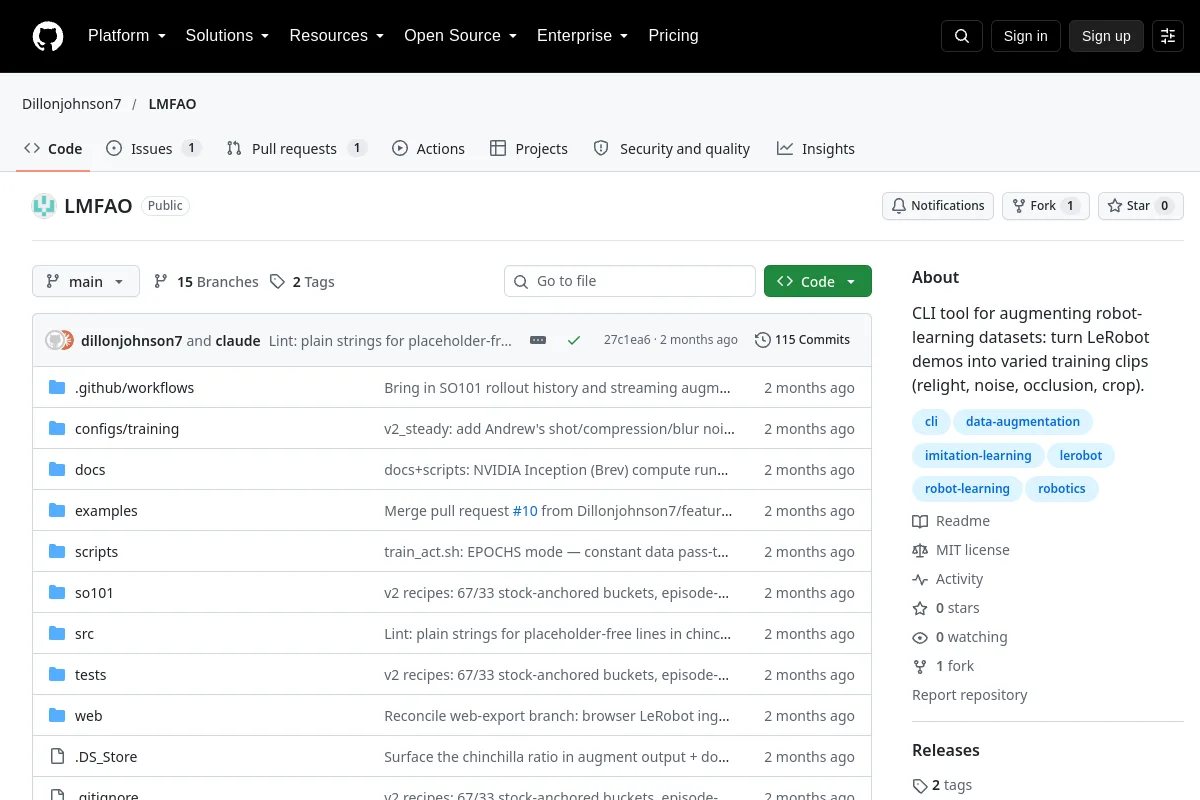
LMFAO utökar LeRobot demonstrationsvideor med visuella variationer för robotinlärning.
Visualisering & dataverktyg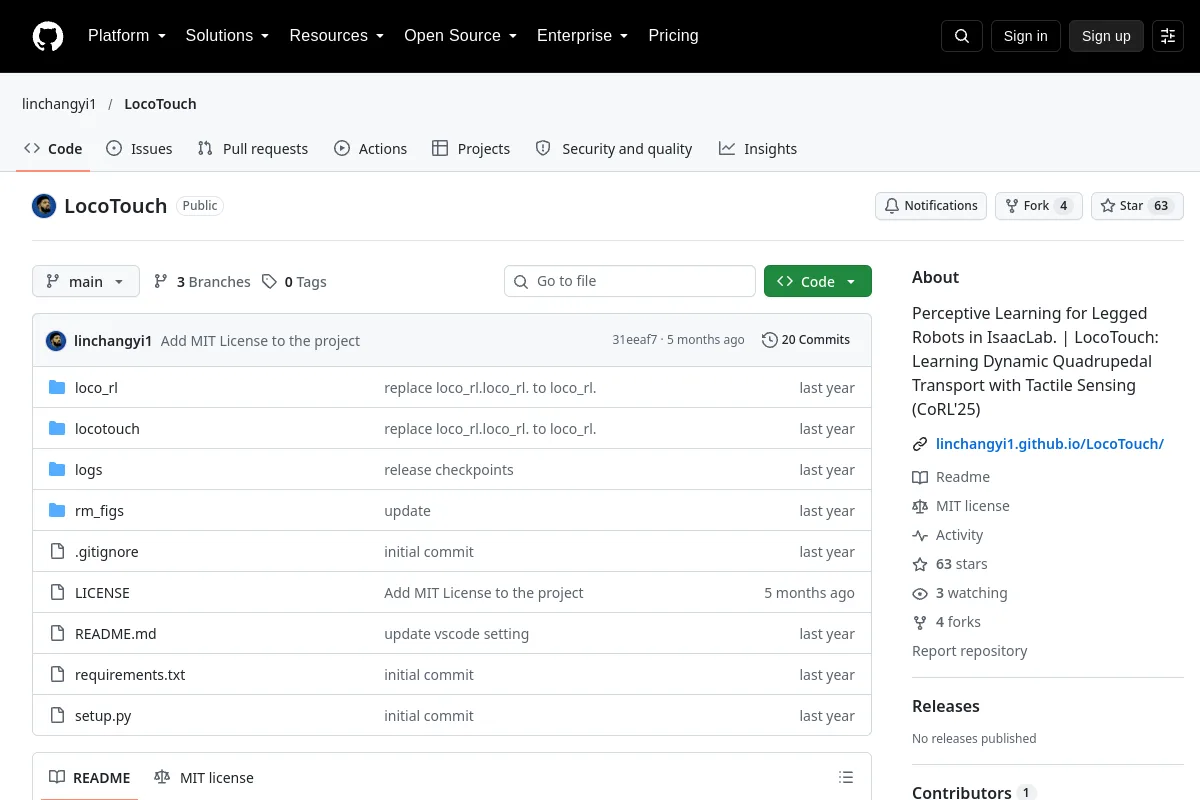 Förvar
 Öppen källkod
Perceptive Learning för benrobotar i IsaacLab. | LocoTouch: Lär dig dynamisk fyrfotstransport med taktil avkänning (CoRL'25)
Simulering & fysik Förvar
 Förvar
 Öppen källkod
Python SDK för LuckyEngine-robotsimulering
Simulering & fysik Förvar
 Öppen källkod
LLM-first, 3D-native robotik och simuleringsarbetsyta.
Simulering & fysik Förvar
 Öppen källkod
Kod för IEEE Robotics and Automation Letters papper med titeln "Multi-Modal MPPI and Active Inference for Reactive Task and Motion Planning"
Rörelseplanering och kontrollVet du en resurs som hör hemma här?


