 Förvar
THE EMBODIED AI DIRECTORY
Programvara
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
 Förvar
 Öppen källkod
Kimera-VIO · MIT-SPARK
Visuell tröghetsmätning med SLAM-funktioner och 3D Mesh-generering.
Navigation & SLAM Förvar
 Öppen källkod
kinect_teleoperate · unitreerobotics
Detta förråd implementerar teleoperation av Unitree humanoid-roboten H1 / G1 med hjälp av Azure Kinect DK-kamera.
Teleoperationsprogramvara Förvar
 Forskning
kineForge · amgustav
kineForge tillhandahåller träning, stresstester och replay-arbetsflöden för MuJoCo-robotpolicyer.
Robotinlärningsramar Förvar
 Öppen källkod
kinematic-icp · PRBonn
En LiDAR-odometripipeline för mobila robotar på hjul
Navigation & SLAM Förvar
 Öppen källkod
Kinova7DoF-MuJoCo · KelvinLauMiau
Detta projekt är baserat på en Kinova-robotarm URDF konverterad till ett MJCF-format för MuJoCo-simulering. Den integrerar Pinocchio för dynamiska beräkningar och utvecklar demos för kinematik, bana...
Rörelseplanering och kontroll Förvar
 Öppen källkod
kinova_isaaclab_sim2real · louislelay
Kodbas för Kinova Gen3-träning i Isaac Lab, sim2real-överföring och ROS-distribution.
Simulering & fysik Förvar
 Öppen källkod
kinpy · neka-nat
Python-verktygssats för robotkinematikberäkningar.
Rörelseplanering och kontroll Förvar

 Förvar
 Forskning
Kratos · KratosMultiphysics
Ramverk för att bygga parallell multifysisk simuleringsprogramvara.
Simulering & fysik Förvar
 Öppen källkod
ksim · kscalelabs
RL träningsbibliotek för humanoid rörelse och manipulation. Byggd ovanpå MuJoCo och JAX.
Simulering & fysik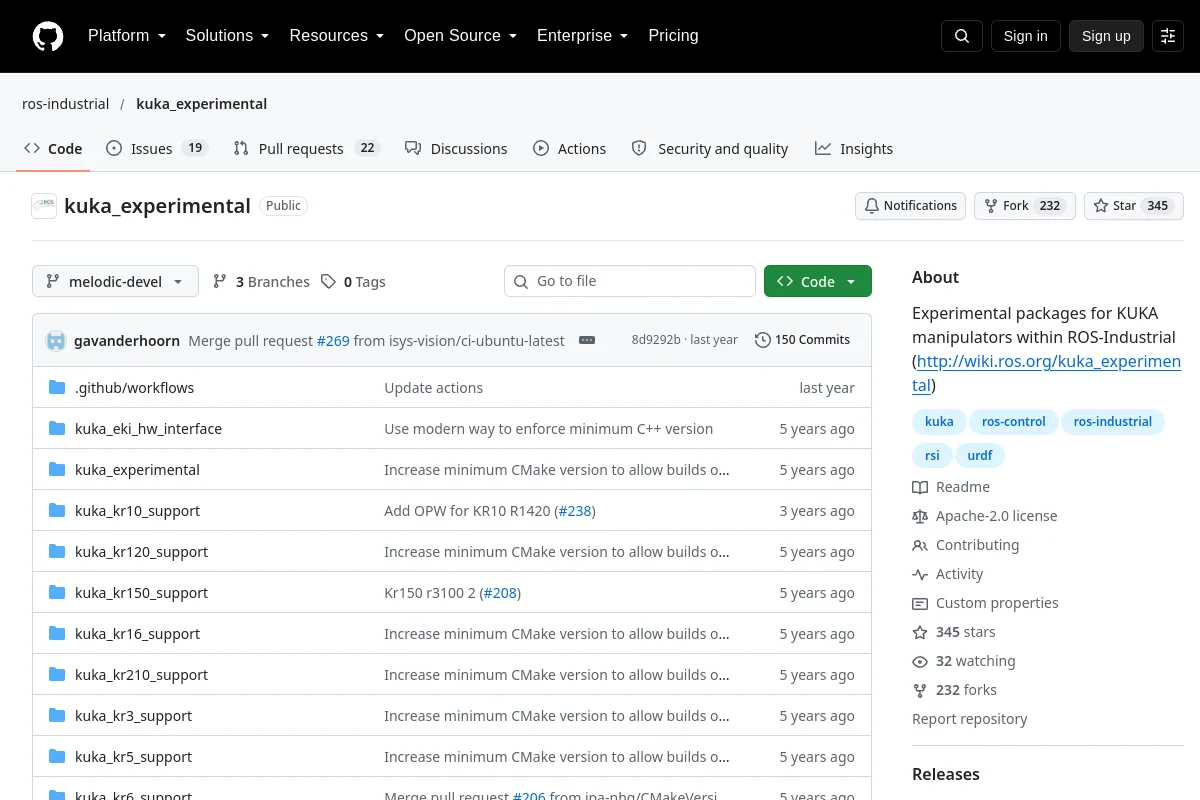 Förvar
 Öppen källkod
kuka_experimental · ros-industrial
Experimentella paket för KUKA-manipulatorer inom ROS-Industrial (http://wiki.ros.org/kuka_experimental)
Robot SDK:er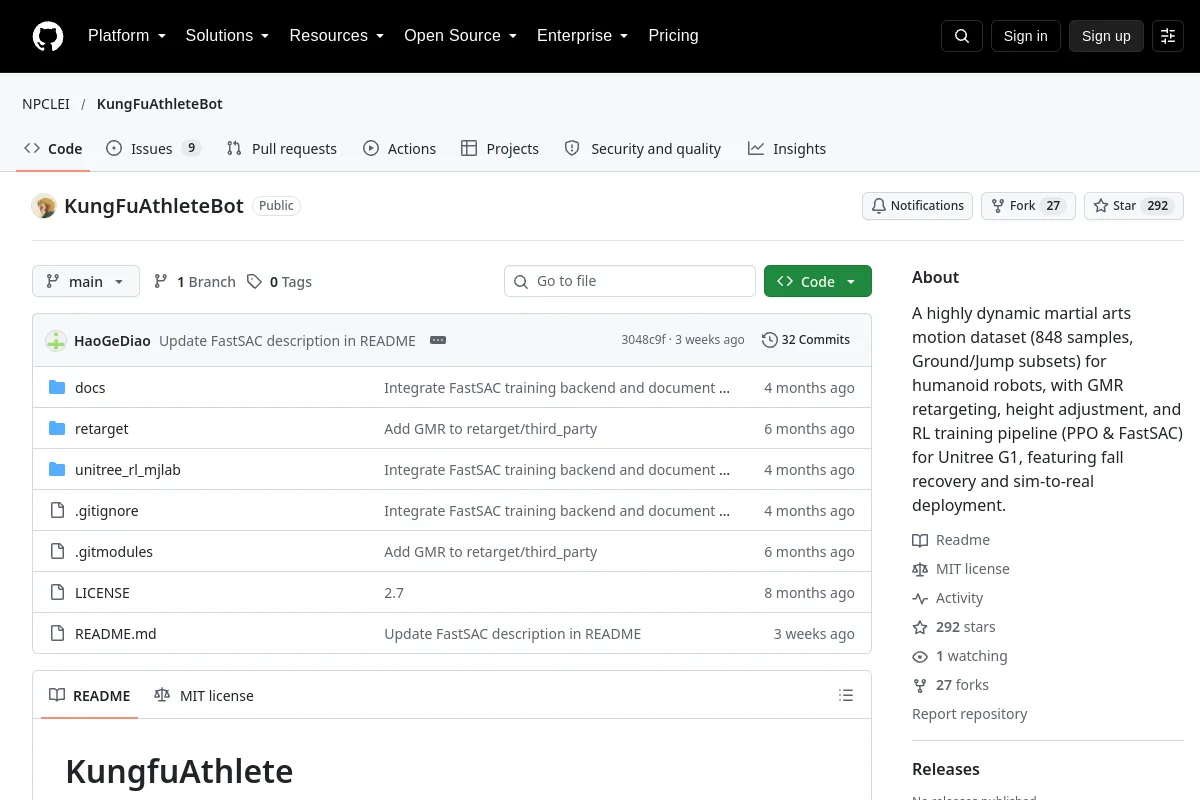 Förvar
 Öppen källkod
KungFuAthleteBot · NPCLEI
En mycket dynamisk kampsportsrörelsedatauppsättning (848 prover, Ground/Jump-delmängder) för humanoida robotar, med GMR-retargeting, höjdjustering och RL-träningspipeline (PPO & FastSAC) för Unitree...
Visualisering & dataverktyg Förvar
 Forskning
langgraph vla agent · ajmcastro
LangGraph VLA Agent orkestrerar SmolVLA och LeRobot policyer för flerstegsmanipulation.
Rörelseplanering och kontroll Förvar
 Öppen källkod
lap · lihzha
VARV: Förträning för språkåtgärder möjliggör överföring av Zero-Shot Cross-utförande
Robotinlärningsramar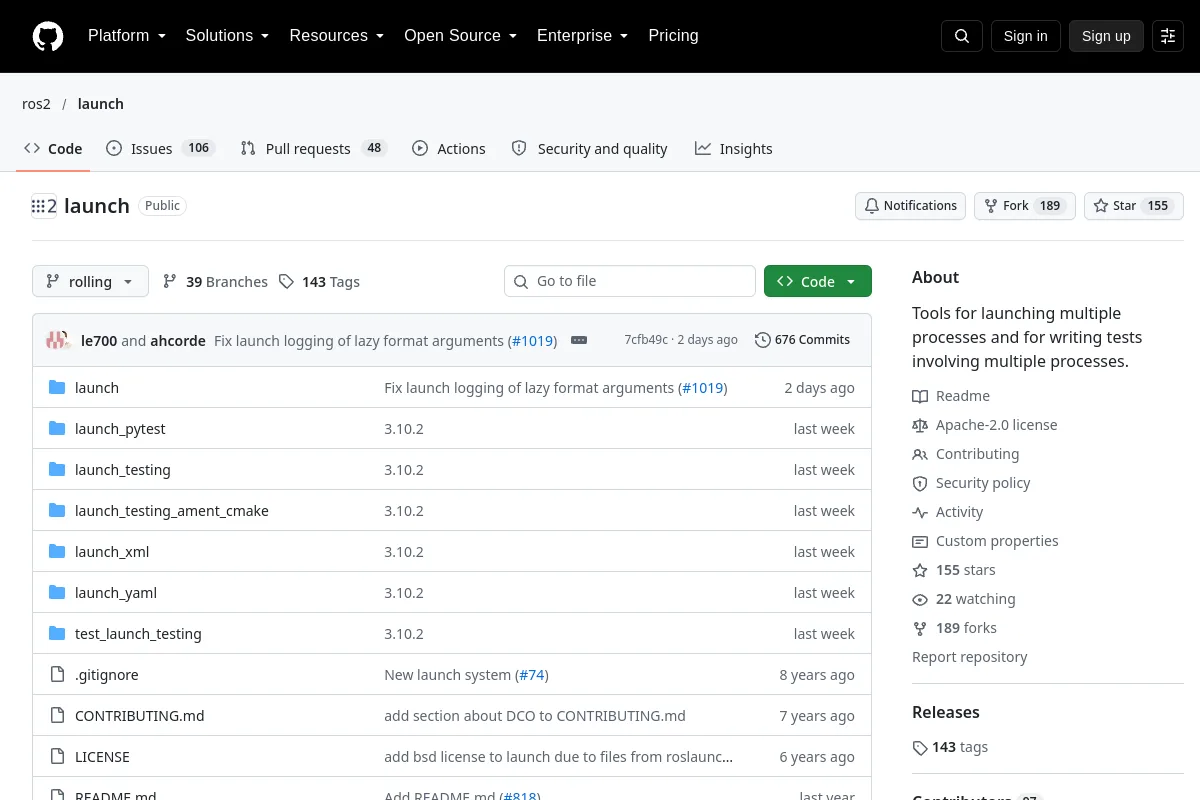 Förvar
 Öppen källkod
launch · ros2
ROS 2 ramverk för att starta och testa flera processer.
Robotinlärningsramar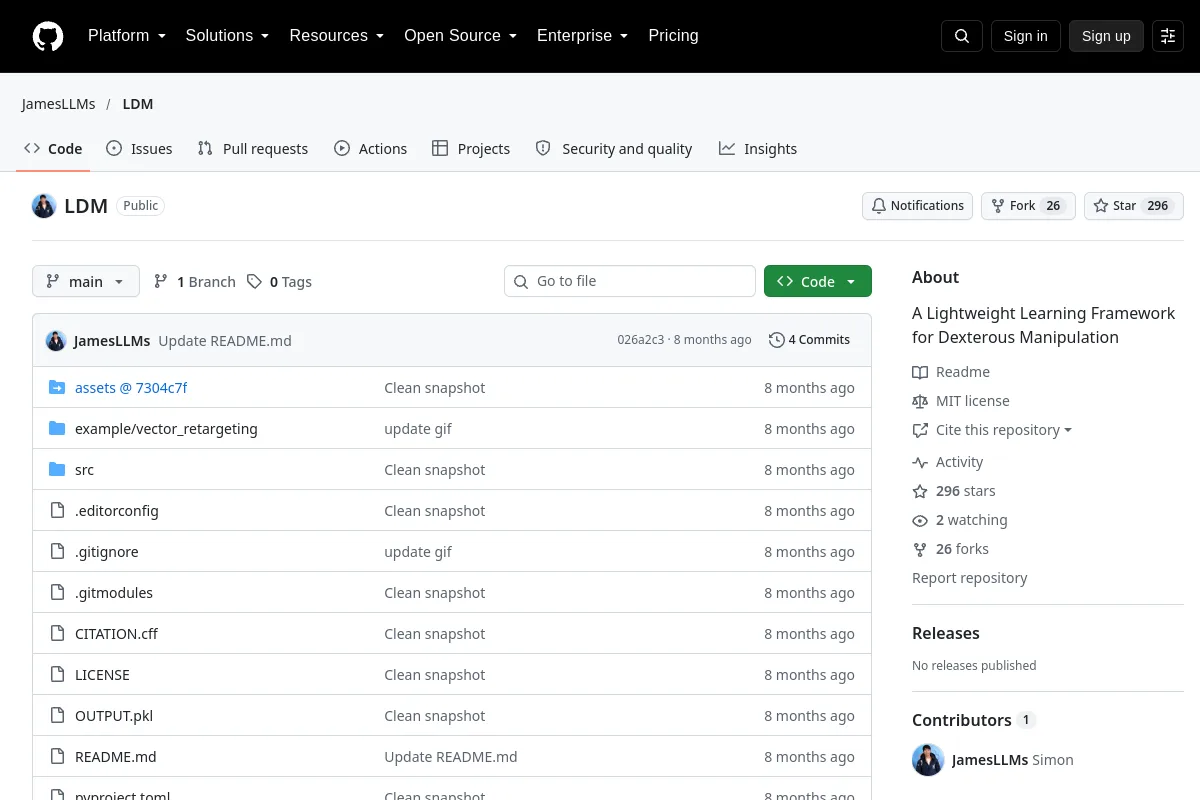 Förvar
 Öppen källkod
LDM · JamesLLMs
Ett lätt inlärningsramverk för fingerfärdig manipulation
Robotinlärningsramar Förvar
 Öppen källkod
LearningByCheating · dotchen
Imitationsinlärning för körning i CARLA med förutsägelse av waypoint.
Robotinlärningsramar Förvar

 Förvar
 Forskning
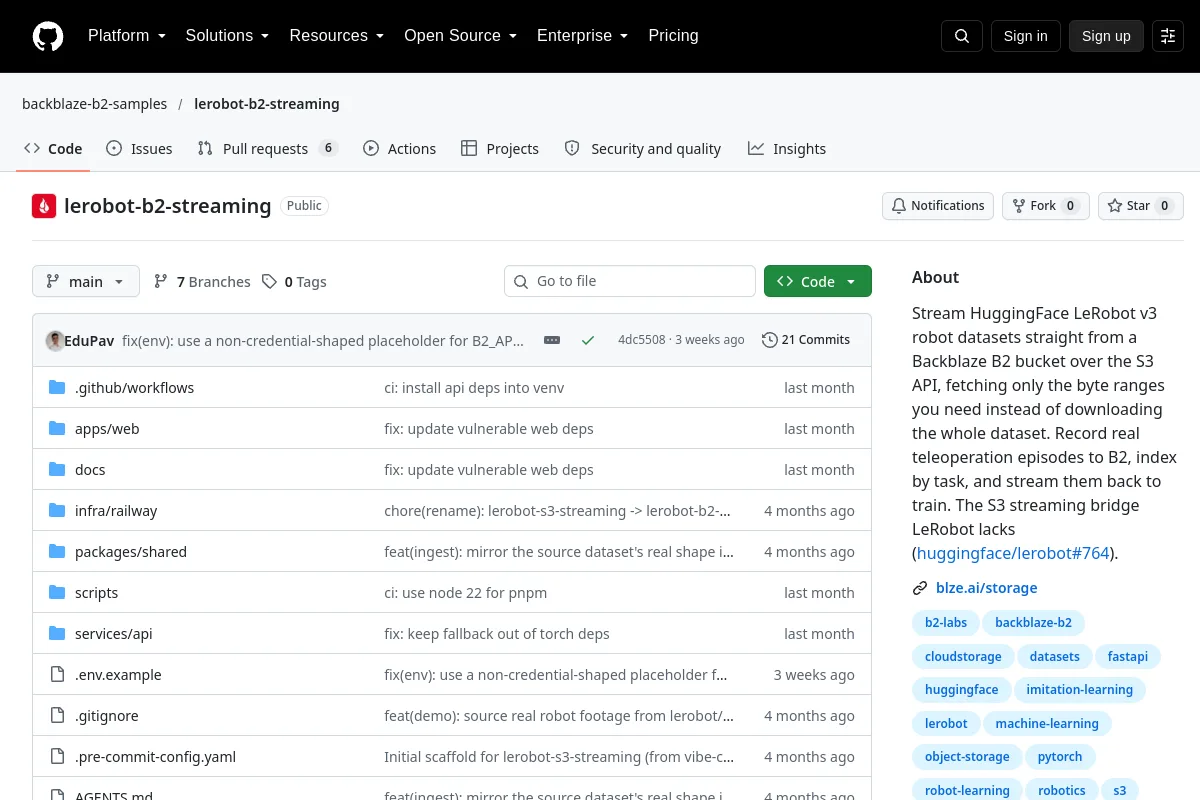
lerobot b2 streaming · backblaze-b2-samples
LeRobot B2 Streaming ger byte-range streaming av LeRobot datauppsättningar från Backblaze B2 lagring.
Visualisering & dataverktyg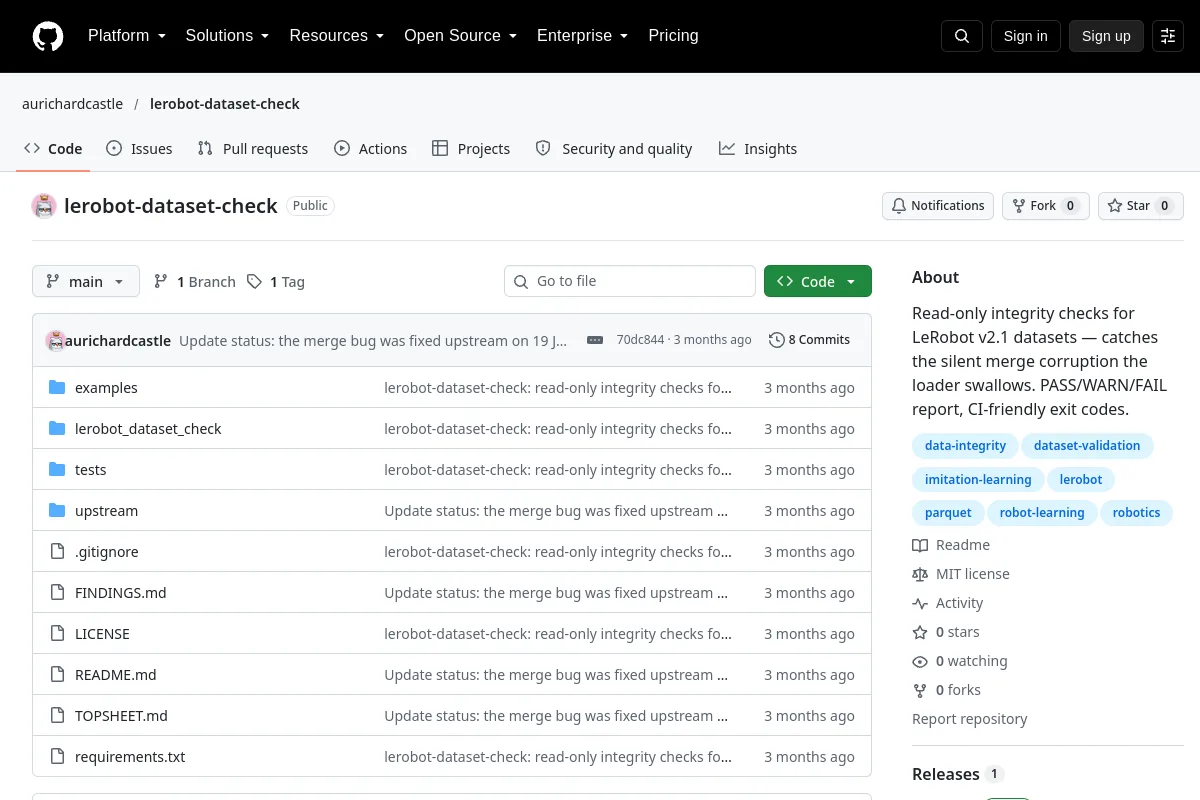 Förvar
 Öppen källkod
lerobot dataset check · aurichardcastle
Lässkyddade integritetskontroller för LeRobot v2.1-datauppsättningar.
Robotinlärningsramar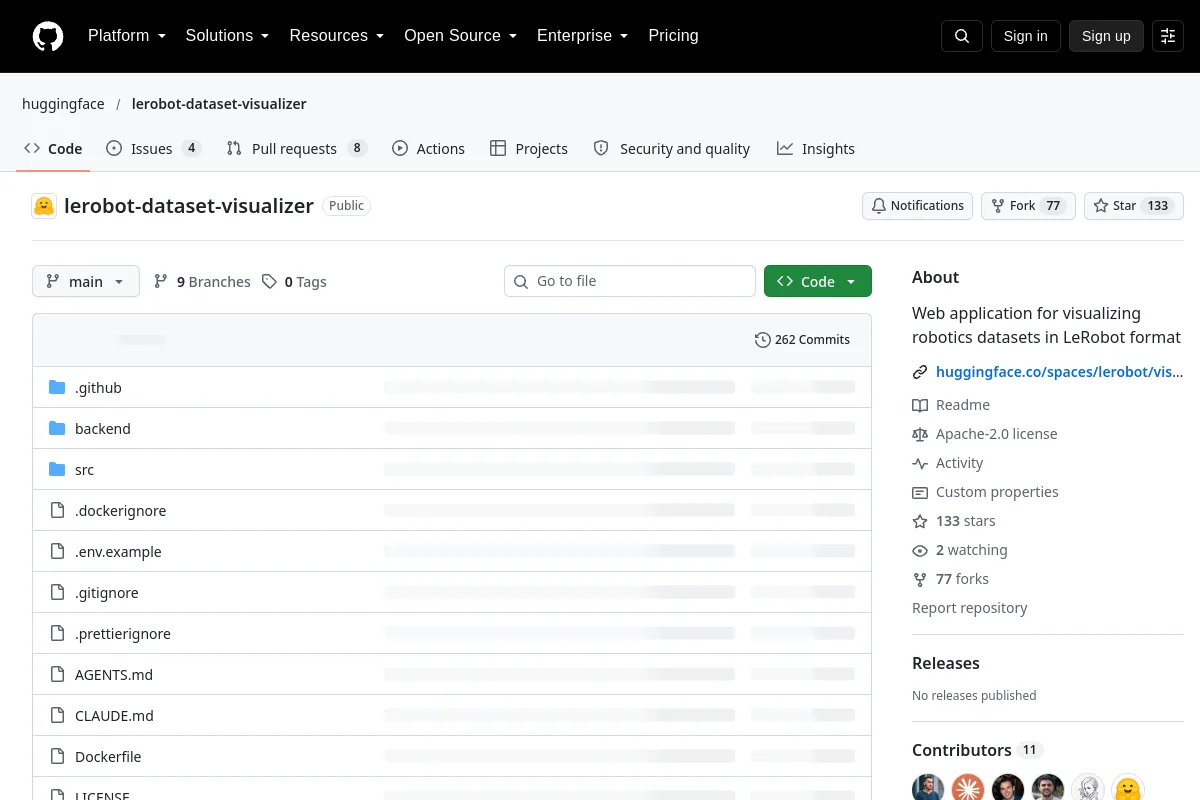 Förvar
 Öppen källkod
lerobot-dataset-visualizer · huggingface
Webbapplikation för visualisering av robotdatauppsättningar i LeRobot-format
Visualisering & dataverktyg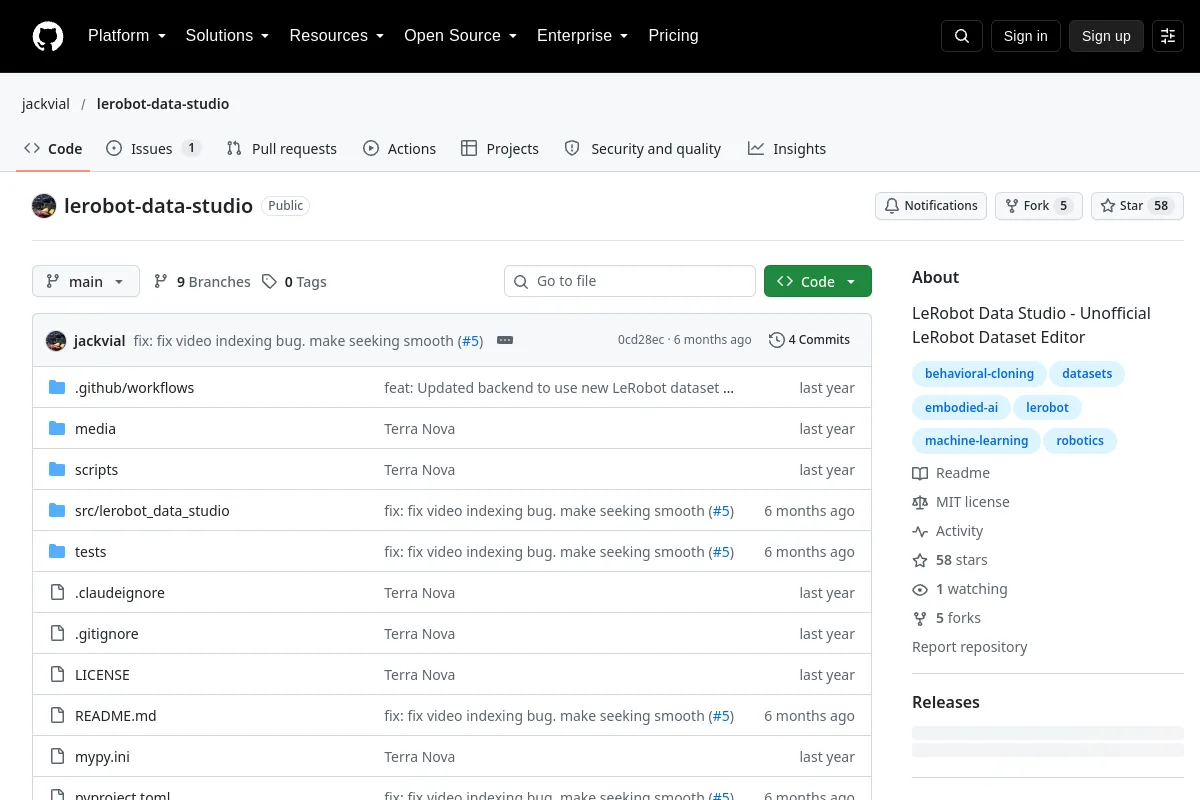 Förvar
 Öppen källkod
lerobot-data-studio · jackvial
LeRobot Data Studio - Inofficiell LeRobot Dataset Editor
Visualisering & dataverktyg Förvar
 Forskning
lerobot dp toolkit · 2047767028-lang
LeRobot DP Toolkit tillhandahåller verktyg för timing, nedsampling av dataset och kamerajustering för diffusionspolicy.
RobotinlärningsramarEN PLATS FÖR DIN NÄSTA UPPTÄCKT
Föreslå en resurs ↗Ekosystemet fortsätter att växa.
Vet du en resurs som hör hemma här?