 Webbplats
 Öppen källkod
Holosoma
En humanoid robotinlärningsram som omfattar simulering och implementering.
Robotinlärningsramar
Programvara / Öppen källkod
En mycket dynamisk kampsportsrörelsedatauppsättning (848 prover, Ground/Jump-delmängder) för humanoida robotar, med GMR-retargeting, höjdjustering och RL-träningspipeline (PPO & FastSAC) för Unitree...
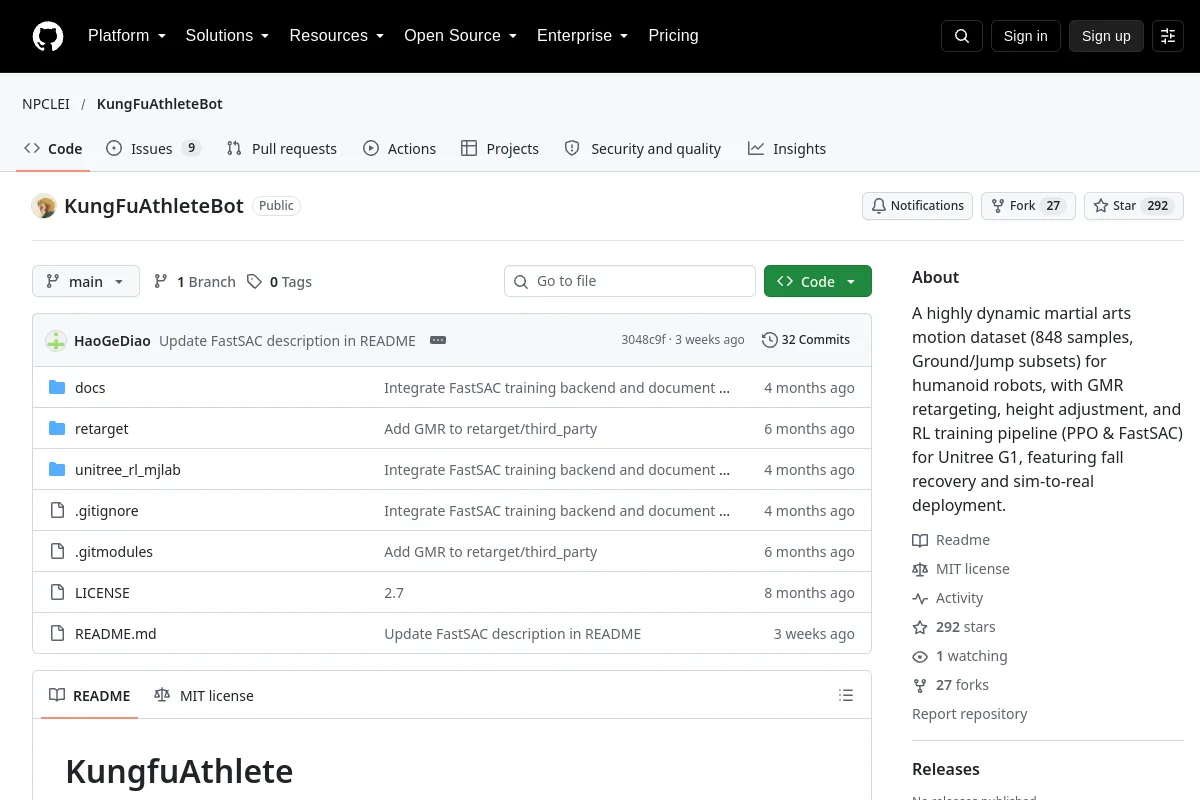
En mycket dynamisk kampsportsrörelsedatauppsättning (848 prover, Ground/Jump-delmängder) för humanoida robotar, med GMR-retargeting, höjdjustering och RL-träningspipeline (PPO & FastSAC) för Unitree...
Utgivarens syfte: En mycket dynamisk kampsportsrörelsedatauppsättning (848 prover, Ground/Jump-delmängder) för humanoida robotar, med GMR-retargeting, höjdjustering och RL-träningspipeline (PPO & FastSAC) för Unitree G1, med fallåterhämtning och sim-till-verklig utbyggnad.
Inspektera installationsinstruktioner, versioner som stöds, exempel och gränssnitt i källan. Denna katalog hävdar inte att programvaran har installerats eller testats på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Webbplats
Öppen källkod
En humanoid robotinlärningsram som omfattar simulering och implementering.
Robotinlärningsramar