 Strona internetowa
 Otwarte źródło
Holosoma
Struktura uczenia się robota humanoidalnego obejmująca symulację i wdrażanie.
Frameworki uczenia się robotów
Oprogramowanie / Otwarte źródło
Wysoce dynamiczny zestaw danych dotyczących ruchu sztuk walki (848 próbek, podzbiory naziemne/skokowe) dla robotów humanoidalnych, z ponownym kierowaniem GMR, regulacją wysokości i potokiem szkolenia RL (PPO i FastSAC) dla Unitree…
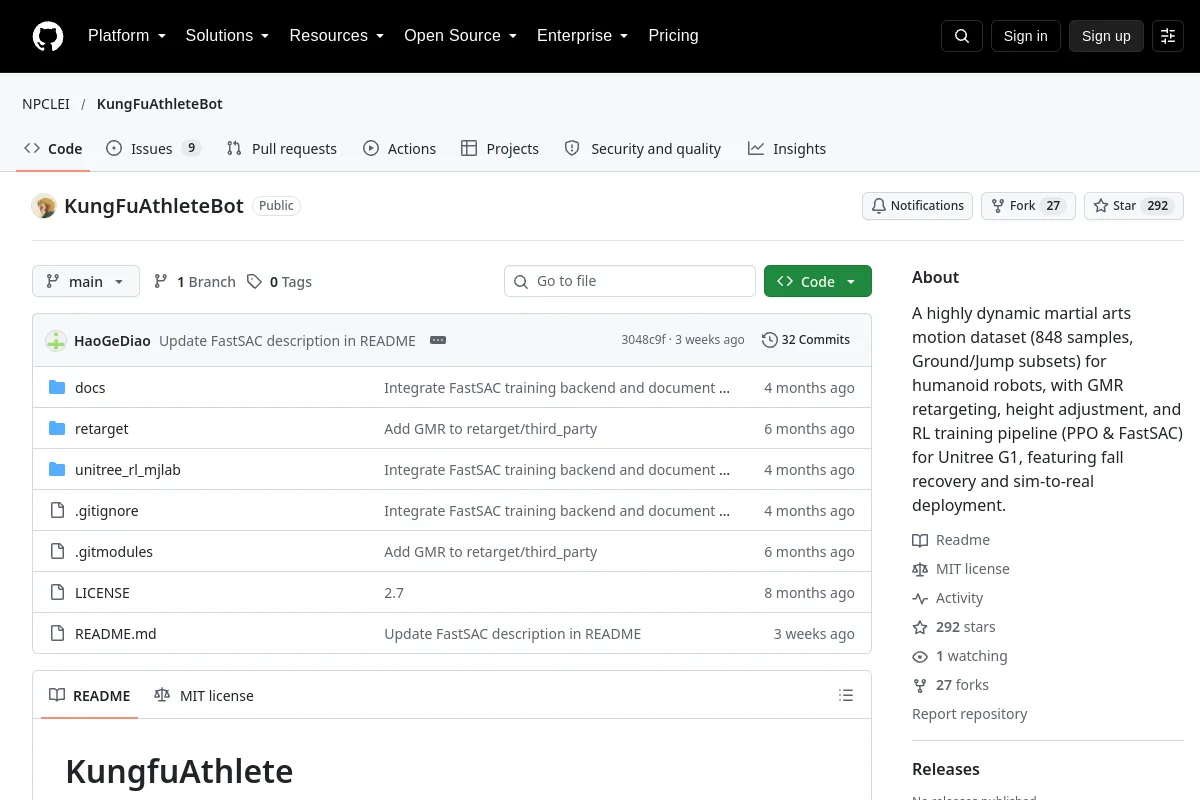
Zestaw danych o bardzo dynamicznym ruchu sztuk walki (848 próbek, podzbiory naziemne/skokowe) dla robotów humanoidalnych, z ponownym kierowaniem GMR, regulacją wysokości i potokiem szkolenia RL (PPO i FastSAC) dla Unitree…
Cel wydawcy: Bardzo dynamiczny zestaw danych o ruchu sztuk walki (848 próbek, podzbiory naziemne/skokowe) dla robotów humanoidalnych, z retargetingiem GMR, regulacją wysokości i potokiem szkolenia RL (PPO i FastSAC) dla Unitree G1, obejmującym przywracanie sprawności po upadku i wdrażanie w trybie symulacyjnym do rzeczywistego.
Sprawdź instrukcje instalacji, obsługiwane wersje, przykłady i interfejsy w źródle. Katalog ten nie zawiera informacji, że oprogramowanie zostało zainstalowane lub przetestowane na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Strona internetowa
Otwarte źródło
Struktura uczenia się robota humanoidalnego obejmująca symulację i wdrażanie.
Frameworki uczenia się robotów