 Repozytorium
 Otwarte źródło
kalmanif · artivis
Zbiór filtrów Kalmana na grupach Liego.
Frameworki uczenia się robotówKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Zbiór filtrów Kalmana na grupach Liego.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Wizualna odometria inercyjna z funkcjami SLAM i generowaniem siatki 3D.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Repozytorium to implementuje teleoperację humanoidalnego robota Unitree H1/G1 z wykorzystaniem kamery Azure Kinect DK.
Oprogramowanie do teleoperacji Repozytorium
 Badania
kineForge zapewnia przepływy pracy związane ze szkoleniami, testami warunków skrajnych i odtwarzaniem zasad dotyczących robotów MuJoCo.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Rurociąg odometryczny LiDAR dla kołowych robotów mobilnych
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Projekt ten opiera się na ramieniu robotycznym Kinova URDF przekonwertowanym do formatu MJCF na potrzeby symulacji MuJoCo. Integruje Pinokia do obliczeń dynamicznych i opracowuje demonstracje kinematyki, trajektorii…
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Baza kodu do szkolenia Kinova Gen3 w Isaac Lab, transferu sim2real i wdrażania ROS.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Zestaw narzędzi Pythona do obliczeń kinematyki robotów.
Planowanie i kontrola ruchu Repozytorium
 Repozytorium
 Badania
Framework do tworzenia równoległego oprogramowania symulacyjnego multifizycznego.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Biblioteka szkoleniowa RL dotycząca lokomocji i manipulacji humanoidów. Zbudowany na bazie MuJoCo i JAX.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Pakiety eksperymentalne dla manipulatorów KUKA w ramach ROS-Industrial (http://wiki.ros.org/kuka_experimental)
Zestawy SDK robota Repozytorium
 Otwarte źródło
Wysoce dynamiczny zestaw danych dotyczących ruchu sztuk walki (848 próbek, podzbiory naziemne/skokowe) dla robotów humanoidalnych, z ponownym kierowaniem GMR, regulacją wysokości i potokiem szkolenia RL (PPO i FastSAC) dla Unitree…
Narzędzia do wizualizacji i danych Repozytorium
 Badania
LangGraph VLA Agent koordynuje zasady SmolVLA i LeRobot w celu wieloetapowej manipulacji.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
LAP: Trening wstępny dotyczący działania językowego umożliwia transfer ucieleśnień typu zero-shot
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Framework ROS 2 do uruchamiania i testowania wielu procesów.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Lekkie ramy uczenia się dla zręcznej manipulacji
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Nauka naśladowania jazdy w CARLA z przewidywaniem punktów trasy.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Badania
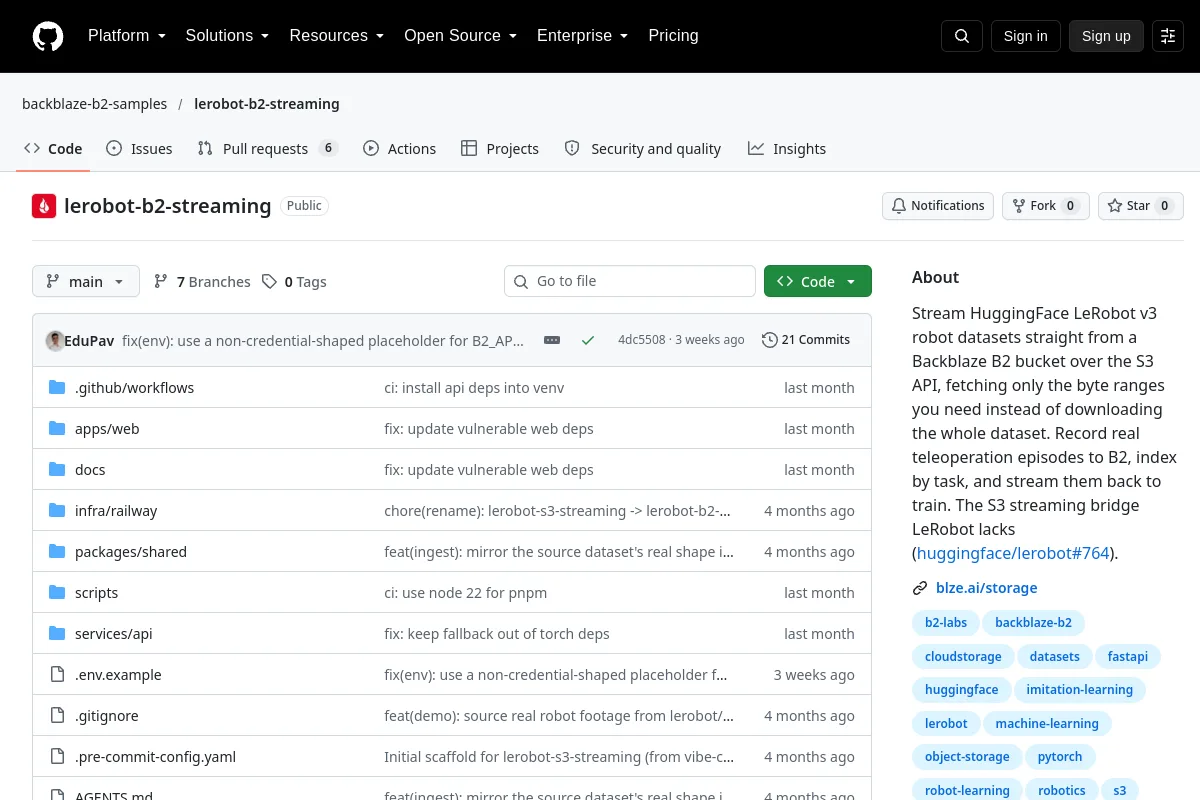
LeRobot B2 Streaming zapewnia strumieniowanie w zakresie bajtów zestawów danych LeRobot z pamięci Backblaze B2.
Narzędzia do wizualizacji i danych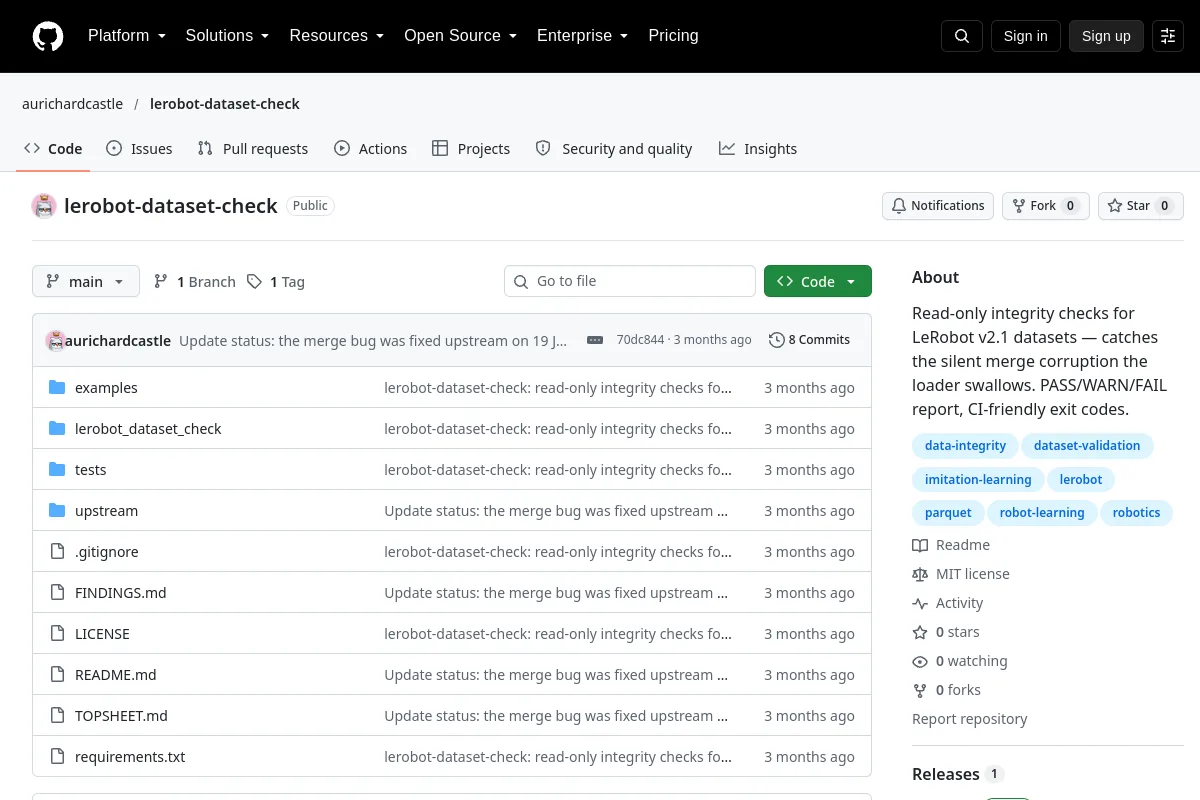 Repozytorium
 Otwarte źródło
Sprawdza integralność tylko do odczytu dla zestawów danych LeRobot v2.1.
Frameworki uczenia się robotów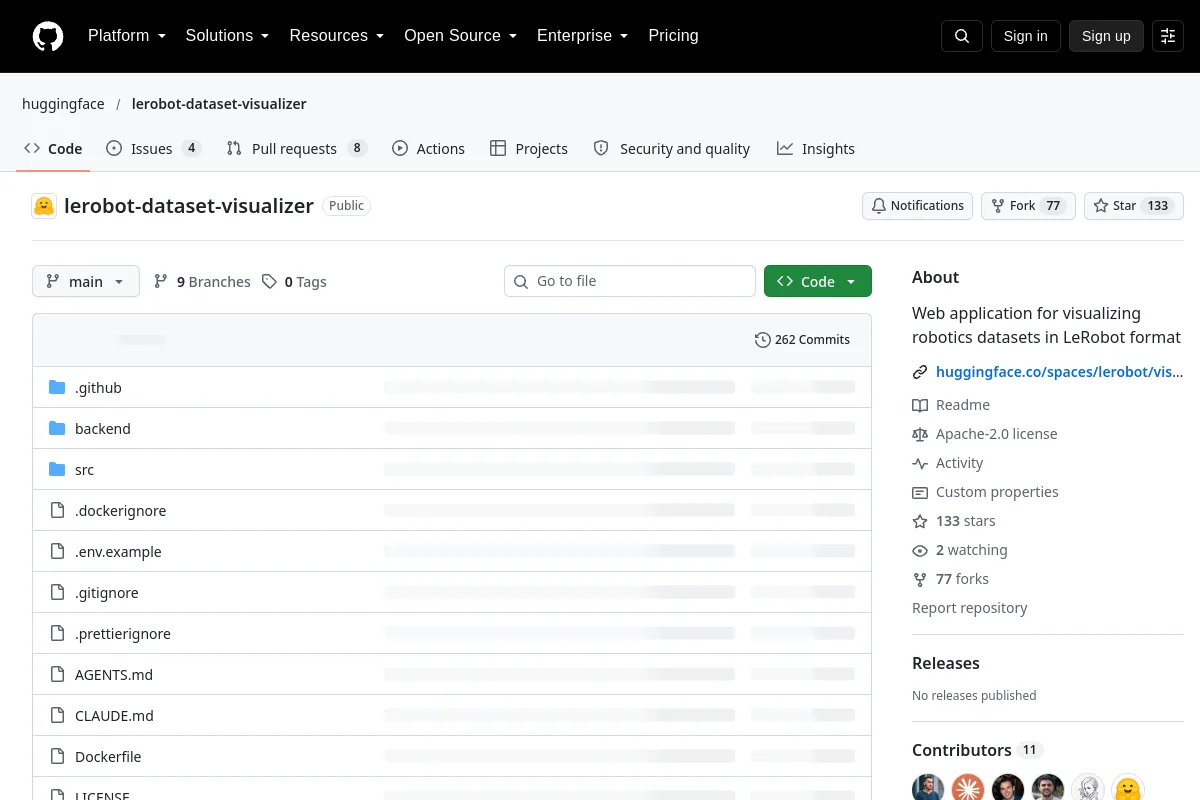 Repozytorium
 Otwarte źródło
Aplikacja internetowa do wizualizacji zbiorów danych robotyki w formacie LeRobot
Narzędzia do wizualizacji i danych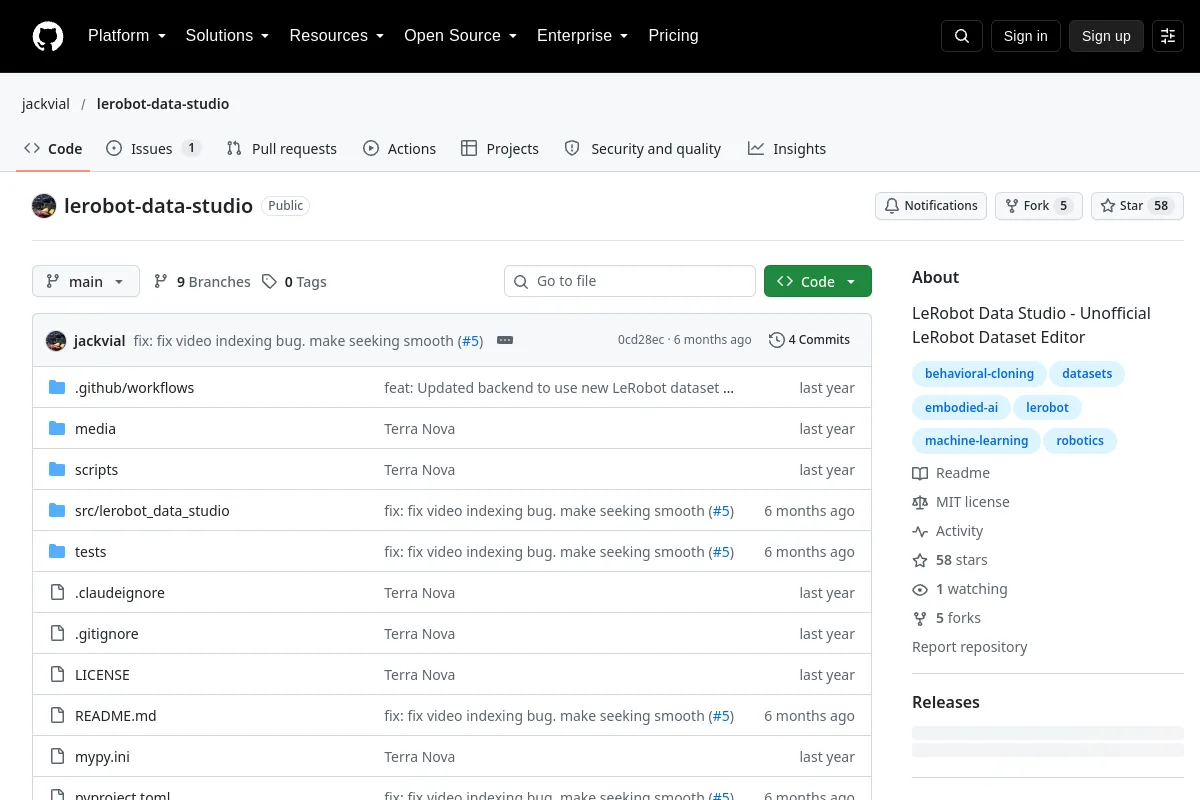 Repozytorium
 Otwarte źródło
Studio danych LeRobot — nieoficjalny edytor zbioru danych LeRobot
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Zestaw narzędzi LeRobot DP Toolkit zapewnia narzędzia do synchronizacji, próbkowania zestawu danych i ustawiania kamer na potrzeby polityki rozpowszechniania.
Frameworki uczenia się robotówZnasz zasób, który tu pasuje?

