 Repositorio
 Código abierto
kalmanif · artivis
Una colección de filtros de Kalman en grupos de Lie.
Marcos de aprendizaje de robotsEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Una colección de filtros de Kalman en grupos de Lie.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Odometría Visual Inercial con capacidades SLAM y generación de Malla 3D.
Navegación y SLAM Repositorio
 Código abierto
Este repositorio implementa la teleoperación del robot humanoide Unitree H1/G1 utilizando la cámara Azure Kinect DK.
Software de teleoperación Repositorio
 Investigación
kineForge proporciona flujos de trabajo de capacitación, pruebas de estrés y reproducción para políticas de robots MuJoCo.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Un conducto de odometría LiDAR para robots móviles con ruedas
Navegación y SLAM Repositorio
 Código abierto
Este proyecto se basa en un brazo robótico Kinova URDF convertido a formato MJCF para la simulación MuJoCo. Integra Pinocho para cálculos dinámicos y desarrolla demostraciones de cinemática, trayectoria...
Planificación y control de movimiento Repositorio
 Código abierto
Base de código para la capacitación de Kinova Gen3 en Isaac Lab, transferencia sim2real e implementación de ROS.
Simulación y física Repositorio
 Código abierto
Kit de herramientas Python para cálculos cinemáticos de robots.
Planificación y control de movimiento Repositorio
 Repositorio
 Investigación
Marco para la construcción de software de simulación multifísica paralela.
Simulación y física Repositorio
 Código abierto
Biblioteca de entrenamiento RL para locomoción y manipulación humanoide. Construido sobre MuJoCo y JAX.
Simulación y física Repositorio
 Código abierto
Paquetes experimentales para manipuladores KUKA dentro de ROS-Industrial (http://wiki.ros.org/kuka_experimental)
SDK de robots Repositorio
 Código abierto
Un conjunto de datos de movimiento de artes marciales altamente dinámico (848 muestras, subconjuntos de suelo/salto) para robots humanoides, con reorientación GMR, ajuste de altura y canal de entrenamiento RL (PPO y FastSAC) para Unitree...
Herramientas de visualización y datos Repositorio
 Investigación
LangGraph VLA Agent organiza las políticas SmolVLA y LeRobot para la manipulación de varios pasos.
Planificación y control de movimiento Repositorio
 Código abierto
LAP: El entrenamiento previo del lenguaje-acción permite la transferencia de encarnaciones cruzadas sin disparos
Marcos de aprendizaje de robots Repositorio
 Código abierto
Marco ROS 2 para lanzar y probar múltiples procesos.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Un marco de aprendizaje ligero para una manipulación diestra
Marcos de aprendizaje de robots Repositorio
 Código abierto
Aprendizaje por imitación para conducir en CARLA con predicción de waypoints.
Marcos de aprendizaje de robots Repositorio
 Investigación
Extensión de Isaaclab del robot con patas
Simulación y física Repositorio
 Investigación
LeRobot B2 Streaming proporciona transmisión en rango de bytes de conjuntos de datos LeRobot desde el almacenamiento Backblaze B2.
Herramientas de visualización y datos Repositorio
 Código abierto
Comprobaciones de integridad de solo lectura para conjuntos de datos LeRobot v2.1.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Aplicación web para visualizar conjuntos de datos de robótica en formato LeRobot
Herramientas de visualización y datos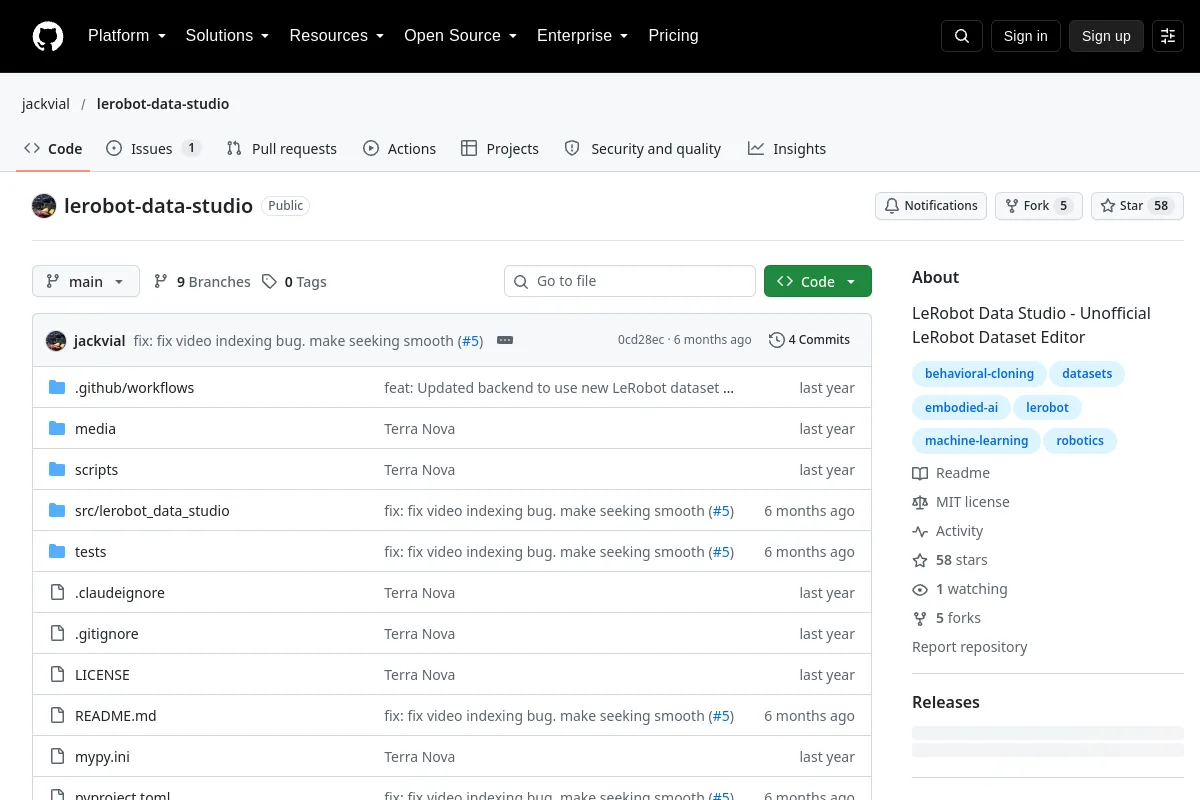 Repositorio
 Código abierto
LeRobot Data Studio: editor de conjuntos de datos no oficial LeRobot
Herramientas de visualización y datos Repositorio
 Investigación
LeRobot DP Toolkit proporciona utilidades de temporización, reducción de muestreo de conjuntos de datos y alineación de cámaras para la política de difusión.
Marcos de aprendizaje de robots¿Conoce algún recurso que pertenezca aquí?
