 Repositório
 Código aberto
kalmanif · artivis
Uma coleção de filtros de Kalman em grupos de Lie.
Estruturas de aprendizagem de robôsO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Uma coleção de filtros de Kalman em grupos de Lie.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Odometria Visual Inercial com recursos SLAM e geração de malha 3D.
Navegação e SLAM Repositório
 Código aberto
Este repositório implementa a teleoperação do robô humanóide Unitree H1/G1 usando a câmera Azure Kinect DK.
Software de teleoperação Repositório
 Pesquisa
kineForge fornece fluxos de trabalho de treinamento, teste de estresse e reprodução para políticas de robô MuJoCo.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Um pipeline de odometria LiDAR para robôs móveis com rodas
Navegação e SLAM Repositório
 Código aberto
Este projeto é baseado em um braço robótico Kinova URDF convertido para o formato MJCF para simulação MuJoCo. Integra Pinóquio para cálculos dinâmicos e desenvolve demonstrações para cinemática, trajetória…
Planejamento e controle de movimento Repositório
 Código aberto
Codebase para treinamento Kinova Gen3 no Isaac Lab, transferência sim2real e implantação ROS.
Simulação e física Repositório
 Código aberto
Kit de ferramentas Python para cálculos cinemáticos de robôs.
Planejamento e controle de movimento Repositório
 Repositório
 Pesquisa
Framework para construção de software de simulação multifísica paralela.
Simulação e física Repositório
 Código aberto
Biblioteca de treinamento RL para locomoção e manipulação humanóide. Construído sobre MuJoCo e JAX.
Simulação e física Repositório
 Código aberto
Pacotes experimentais para manipuladores KUKA dentro do ROS-Industrial (http://wiki.ros.org/kuka_experimental)
SDKs de robô Repositório
 Código aberto
Um conjunto de dados de movimento de artes marciais altamente dinâmico (848 amostras, subconjuntos Ground/Jump) para robôs humanóides, com redirecionamento GMR, ajuste de altura e pipeline de treinamento RL (PPO e FastSAC) para Unitree…
Ferramentas de visualização e dados Repositório
 Pesquisa
O agente LangGraph VLA orquestra as políticas SmolVLA e LeRobot para manipulação em várias etapas.
Planejamento e controle de movimento Repositório
 Código aberto
LAP: Pré-treinamento de ação de linguagem permite transferência de incorporação cruzada Zero-Shot
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Estrutura ROS 2 para iniciar e testar vários processos.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Uma Estrutura de Aprendizagem Leve para Manipulação Hábil
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Aprendizado de imitação para dirigir no CARLA com previsão de waypoint.
Estruturas de aprendizagem de robôs Repositório
 Repositório
 Pesquisa
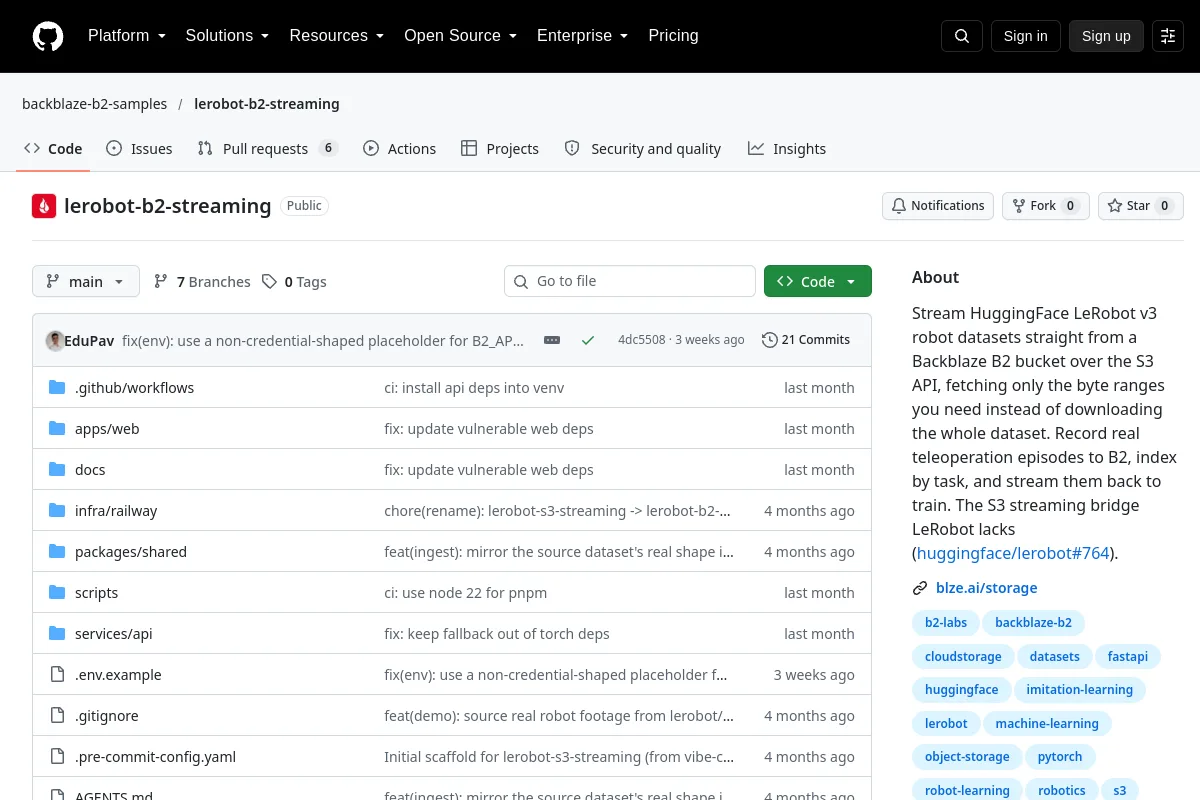
LeRobot B2 Streaming fornece streaming de intervalo de bytes de conjuntos de dados LeRobot do armazenamento Backblaze B2.
Ferramentas de visualização e dados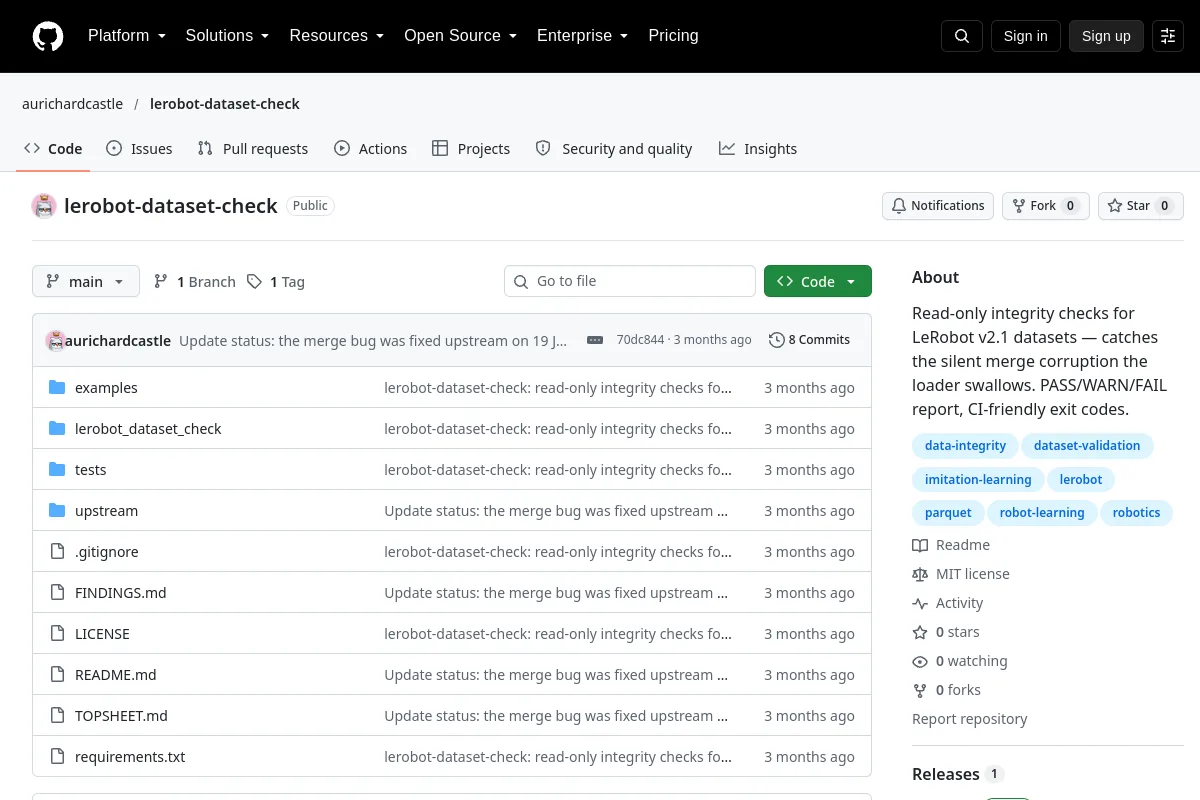 Repositório
 Código aberto
Verificações de integridade somente leitura para conjuntos de dados LeRobot v2.1.
Estruturas de aprendizagem de robôs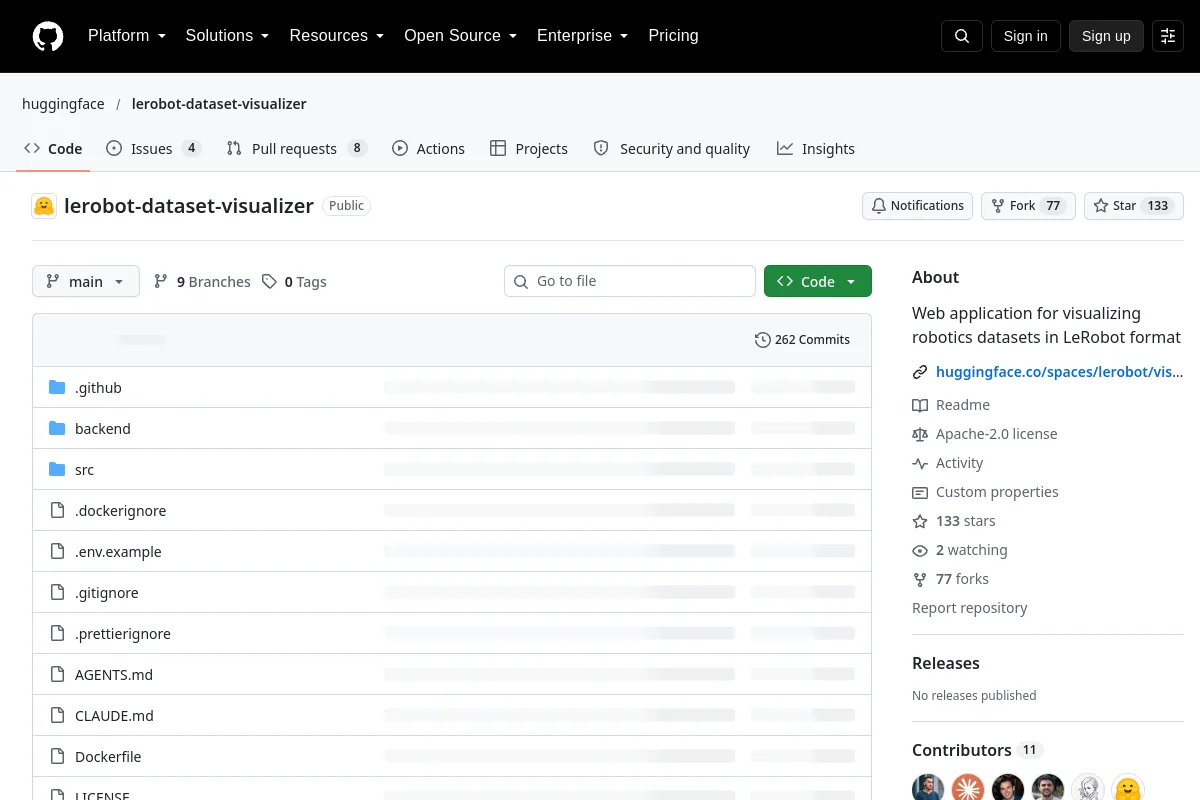 Repositório
 Código aberto
Aplicativo web para visualização de conjuntos de dados de robótica no formato LeRobot
Ferramentas de visualização e dados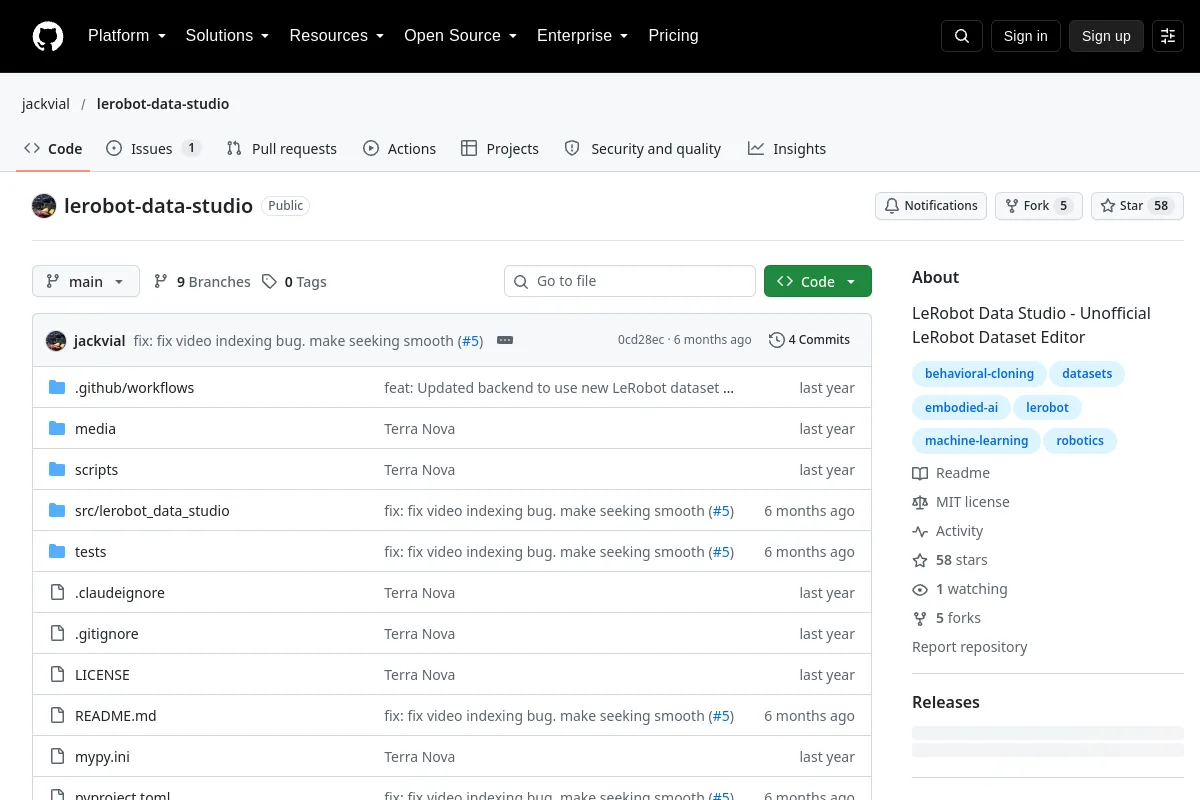 Repositório
 Código aberto
LeRobot Data Studio - Editor não oficial do conjunto de dados LeRobot
Ferramentas de visualização e dados Repositório
 Pesquisa
LeRobot DP Toolkit fornece utilitários de temporização, redução de amostragem de conjunto de dados e alinhamento de câmera para Política de Difusão.
Estruturas de aprendizagem de robôsConhece um recurso que pertence aqui?

