 Repozytorium
 Otwarte źródło
lerobot genesis · arun-prasath2005
Most Genesis-LeRobot do uruchamiania, rejestrowania i oceniania polityk robotów.
Symulacja i fizykaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Most Genesis-LeRobot do uruchamiania, rejestrowania i oceniania polityk robotów.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Lekki interfejs do sterowania ramionami robotów opartymi na ROS za pomocą LeRobot
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Społecznościowe uczenie się przez naśladownictwo i przepływy pracy RL dla prawdziwego ramienia SO-101.
Frameworki uczenia się robotów Repozytorium
 Badania
Kod dla LGX (eksploracja z przewodnikiem po języku). Używamy LLM do wykonywania nawigacji za pomocą robota w sposób zero-shot.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Iteracyjna biblioteka najbliższego punktu do mapowania robotycznego 2D i 3D.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Robot z napędem różnicowym jest sterowany za pomocą ROS2 Jazzy działającego na Raspberry Pi 4 (z systemem Ubuntu Server 24.04). Pojazd jest wyposażony w kamerę Raspberry Pi zapewniającą wizualną informację zwrotną i…
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Lokalizacja 3D LIDAR przy użyciu mapy chmury punktów w ROS 2 (nie SLAM)
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Obszar roboczy nawigacji ROS 2 łączący odometrię inercyjną LiDAR, relokację i Nav2.
Nawigacja i SLAM Repozytorium
 Repozytorium
 Otwarte źródło
LSD (LiDAR SLAM & Detection) to architektura percepcji typu open source dla autonomicznego pojazdu/robota
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Narzędzia do tworzenia, sprawdzania poprawności i kompilacji modeli URDF, XACRO i SRDF.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Izolacja procesów w systemie Linux za pomocą funkcji unshare, z przypadkami użycia ROS.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Wskazówki dotyczące konfiguracji systemów Linux i Docker dla aplikacji ROS działających w czasie rzeczywistym.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
W systemie tym opracowano prosty system umożliwiający relokację robota na zbudowanej mapie. System oparty jest na LIO-SAM.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
ROS 2 pakiet ściśle sprzężonego inercyjnego lidara ndt/gip slam
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Zestaw narzędzi do dowodzenia robotami za pomocą mieszanych sposobów interakcji.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
LIV-Eye: niedrogi czujnik LiDAR-Inertial-Visual Fusion 3D do robotyki i ucieleśnionej sztucznej inteligencji.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Badania
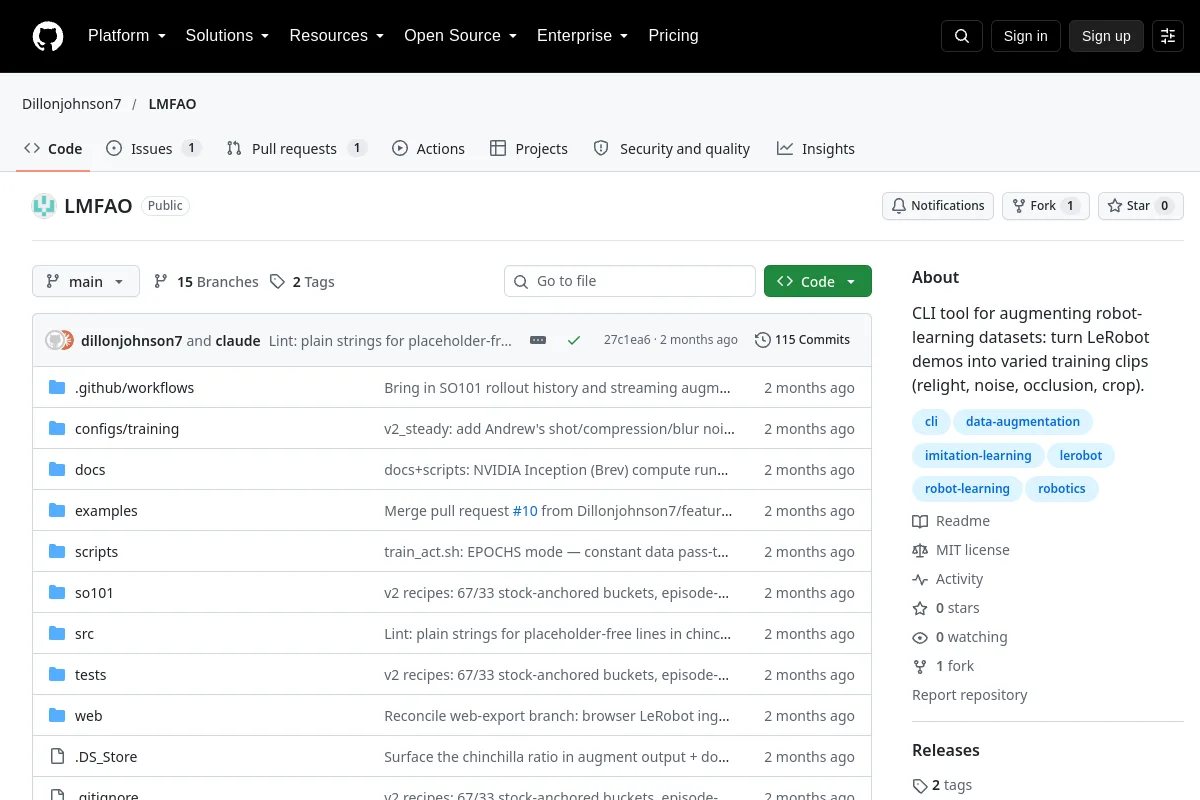
LMFAO uzupełnia filmy demonstracyjne LeRobot o wariacje wizualne umożliwiające naukę robotów.
Narzędzia do wizualizacji i danych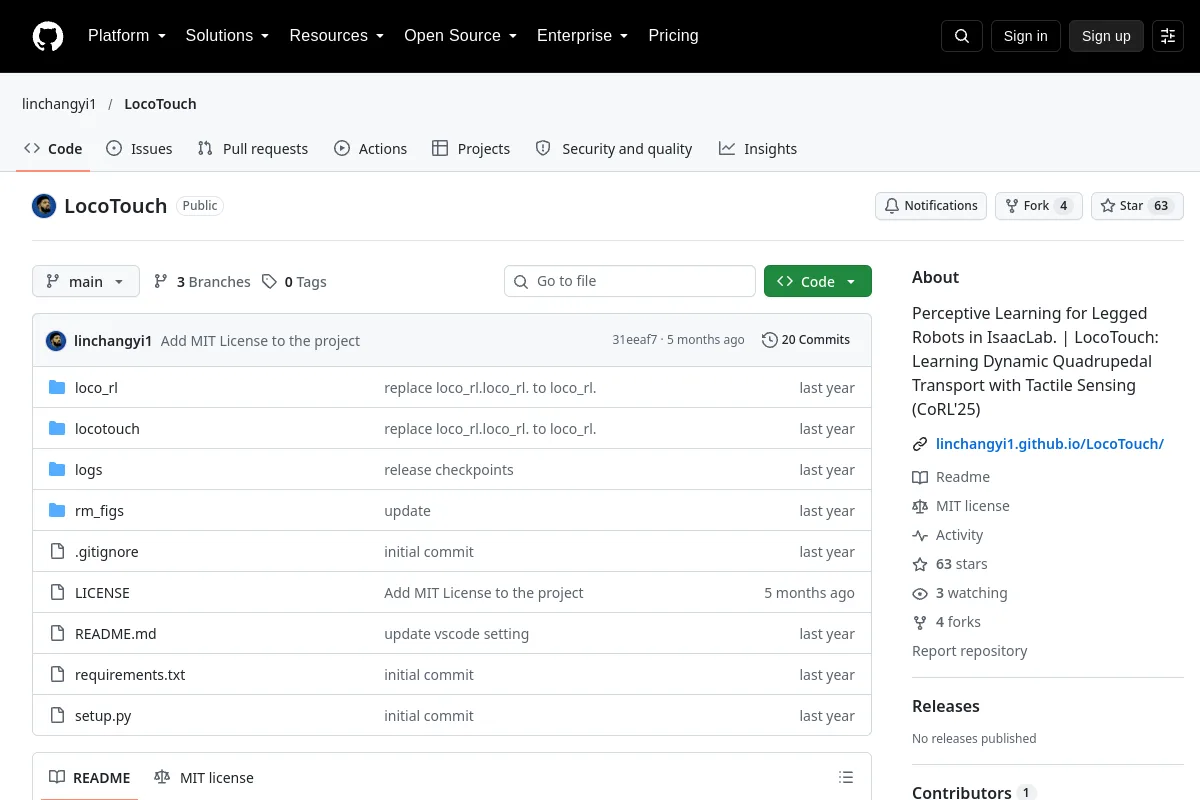 Repozytorium
 Otwarte źródło
Percepcyjne uczenie się robotów na nogach w IsaacLab. | LocoTouch: Nauka dynamicznego transportu na czterech nogach za pomocą dotyku (CoRL'25)
Symulacja i fizyka Repozytorium
 Repozytorium
 Otwarte źródło
Python SDK do symulacji robotyki LuckyEngine
Symulacja i fizyka Repozytorium
 Otwarte źródło
Przede wszystkim LLM, natywna przestrzeń robocza z robotyką i symulacją 3D.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Kod artykułu IEEE Robotics and Automation Letters zatytułowanego „Multi-Modal MPPI and Active Inference for Reactive Task and Motion Planning”
Planowanie i kontrola ruchuZnasz zasób, który tu pasuje?


