 Deposito
 Fonte aperta
lerobot genesis · arun-prasath2005
Un ponte Genesis-LeRobot per l'esecuzione, la registrazione e la valutazione delle politiche dei robot.
Simulazione e fisicaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Un ponte Genesis-LeRobot per l'esecuzione, la registrazione e la valutazione delle politiche dei robot.
Simulazione e fisica Deposito
 Fonte aperta
Interfaccia leggera per il controllo di bracci robotici basati su ROS utilizzando LeRobot
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Apprendimento tramite imitazione della comunità e flussi di lavoro RL per un vero braccio SO-101.
Strutture di apprendimento dei robot Deposito
 Ricerca
Codice per LGX (esplorazione guidata del linguaggio). Utilizziamo gli LLM per eseguire la navigazione robotica incorporata in modo zero-shot.
Navigazione e SLAM Deposito
 Fonte aperta
Libreria iterativa del punto più vicino per la mappatura robotica 2D e 3D.
Navigazione e SLAM Deposito
 Fonte aperta
Un robot ad azionamento differenziale viene controllato utilizzando ROS2 Jazzy in esecuzione su un Raspberry Pi 4 (con Ubuntu Server 24.04). Il veicolo è dotato di una fotocamera Raspberry Pi per il feedback visivo e di un...
Navigazione e SLAM Deposito
 Fonte aperta
Localizzazione LIDAR 3D utilizzando la mappa della nuvola di punti in ROS 2 (non SLAM)
Navigazione e SLAM Deposito
 Fonte aperta
Uno spazio di lavoro di navigazione ROS 2 che combina odometria inerziale LiDAR, rilocalizzazione e Nav2.
Navigazione e SLAM Deposito
 Deposito
 Fonte aperta
LSD (LiDAR SLAM & Detection) è un'architettura di percezione open source per veicoli/robot autonomi
Navigazione e SLAM Deposito
 Fonte aperta
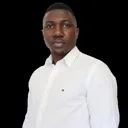
Strumenti per comporre, validare e compilare modelli URDF, XACRO e SRDF.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
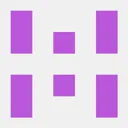
Isolamento dei processi Linux tramite unshare, con casi d'uso ROS.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Guida alla configurazione di Linux e Docker per applicazioni ROS in tempo reale.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
In questo sistema viene sviluppato un semplice sistema in grado di rilocalizzare un robot su una mappa costruita. Il sistema è basato su LIO-SAM.
Navigazione e SLAM Deposito
 Fonte aperta
Pacchetto ROS 2 di slam inerziale lidar ndt/gicp strettamente accoppiato
Navigazione e SLAM Deposito
 Fonte aperta
Toolkit per comandare robot attraverso modalità di interazione mista.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
LIV-Eye: un sensore 3D LiDAR-Inertial-Visual Fusion a basso costo per la robotica e l'intelligenza artificiale incorporata.
Strutture di apprendimento dei robot Deposito
 Deposito
 Ricerca
LMFAO arricchisce i video dimostrativi di LeRobot con variazioni visive per l'apprendimento dei robot.
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
Apprendimento percettivo per robot con gambe in IsaacLab. | LocoTouch: apprendimento del trasporto quadrupede dinamico con rilevamento tattile (CoRL'25)
Simulazione e fisica Deposito
 Deposito
 Fonte aperta
SDK Python per la simulazione della robotica LuckyEngine
Simulazione e fisica Deposito
 Fonte aperta
LLM-first, robotica 3D nativa e spazio di lavoro di simulazione.
Simulazione e fisica Deposito
 Fonte aperta
Codice per il documento IEEE Robotics and Automation Letters intitolato "Multi-Modal MPPI and Active Inference for Reactive Task and Motion Planning"
Pianificazione e controllo del movimentoConosci una risorsa che appartiene a questo posto?


