 Repository
 Open Source
lerobot genesis · arun-prasath2005
Eine Genesis-LeRobot-Brücke zum Ausführen, Aufzeichnen und Auswerten von Roboterrichtlinien.
Simulation & PhysikDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Eine Genesis-LeRobot-Brücke zum Ausführen, Aufzeichnen und Auswerten von Roboterrichtlinien.
Simulation & Physik Repository
 Open Source
Leichte Schnittstelle zur Steuerung von ROS-basierten Roboterarmen mit LeRobot
Frameworks für das Lernen von Robotern Repository
 Open Source
Community-Nachahmungs-Lern- und RL-Workflows für einen echten SO-101-Arm.
Frameworks für das Lernen von Robotern Repository
 Forschung
Code für LGX (Language Guided Exploration). Wir verwenden LLMs, um eine verkörperte Roboternavigation im Zero-Shot-Verfahren durchzuführen.
Navigation & SLAM Repository
 Open Source
Iterative Bibliothek des nächstgelegenen Punkts für die 2D- und 3D-Roboterkartierung.
Navigation & SLAM Repository
 Open Source
Ein Differentialantriebsroboter wird mit ROS2 Jazzy gesteuert, das auf einem Raspberry Pi 4 (mit Ubuntu Server 24.04) läuft. Das Fahrzeug ist mit einer Raspberry Pi-Kamera für visuelles Feedback und einem…
Navigation & SLAM Repository
 Open Source
3D-LIDAR-Lokalisierung mithilfe einer Punktwolkenkarte in ROS 2 (nicht SLAM)
Navigation & SLAM Repository
 Open Source
Ein ROS 2-Navigationsarbeitsbereich, der LiDAR-Trägheitsodometrie, Relokalisierung und Nav2 kombiniert.
Navigation & SLAM Repository
 Repository
 Open Source
LSD (LiDAR SLAM & Detection) ist eine Open-Source-Wahrnehmungsarchitektur für autonome Fahrzeuge/Roboter
Navigation & SLAM Repository
 Open Source
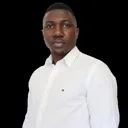
Tools zum Erstellen, Validieren und Kompilieren von URDF-, XACRO- und SRDF-Modellen.
Bewegungsplanung und -steuerung Repository
 Open Source
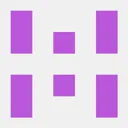
Linux-Prozessisolation mit Unshare, mit ROS-Anwendungsfällen.
Frameworks für das Lernen von Robotern Repository
 Open Source
Anleitung zur Einrichtung von Linux und Docker für Echtzeit-ROS-Anwendungen.
Bewegungsplanung und -steuerung Repository
 Open Source
In diesem System wird ein einfaches System entwickelt, das einen Roboter auf einer erstellten Karte neu lokalisieren kann. Das System basiert auf LIO-SAM.
Navigation & SLAM Repository
 Open Source
ROS 2-Paket aus eng gekoppeltem Lidar-Trägheits-NDT/GICP-Slam
Navigation & SLAM Repository
 Open Source
Toolkit zur Steuerung von Robotern durch gemischte Interaktionsmodalitäten.
Frameworks für das Lernen von Robotern Repository
 Open Source
LIV-Eye: Ein kostengünstiger LiDAR-Inertial-Visual Fusion 3D-Sensor für Robotik und verkörperte KI.
Frameworks für das Lernen von Robotern Repository
 Repository
 Forschung
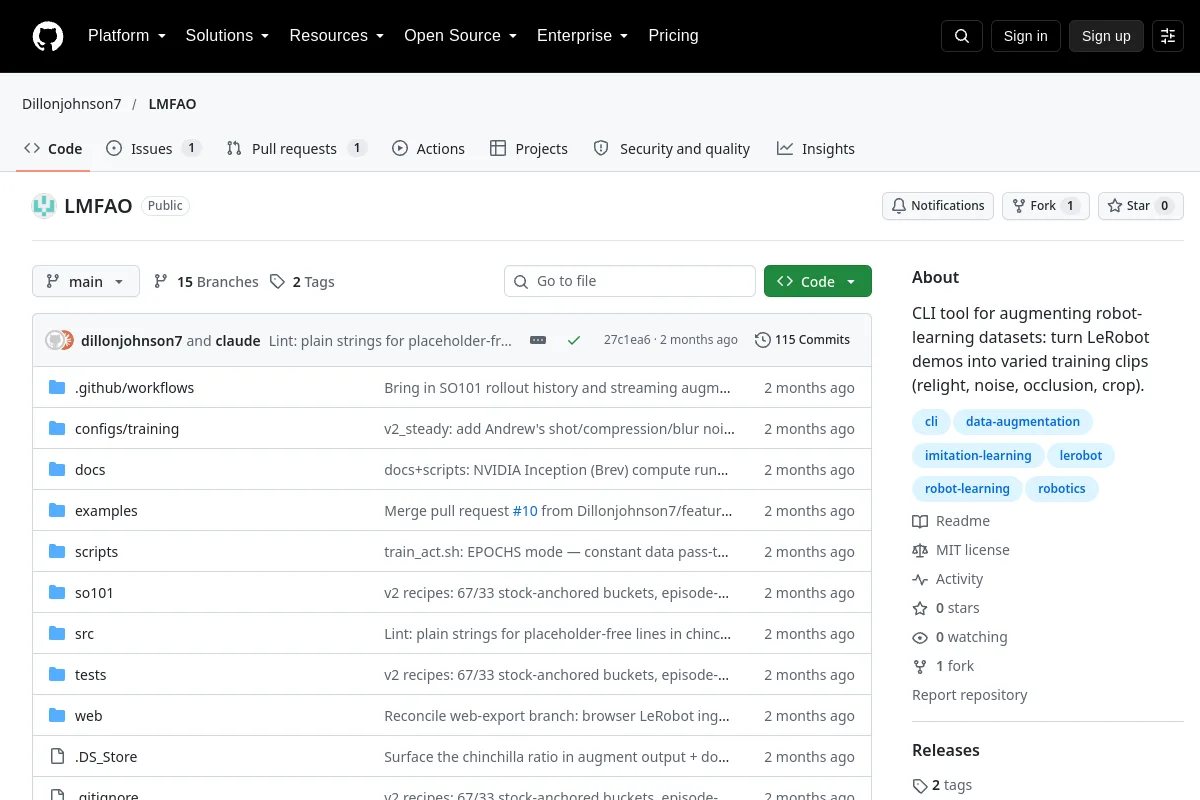
LMFAO erweitert LeRobot-Demonstrationsvideos um visuelle Variationen für das Roboterlernen.
Visualisierungs- und Datentools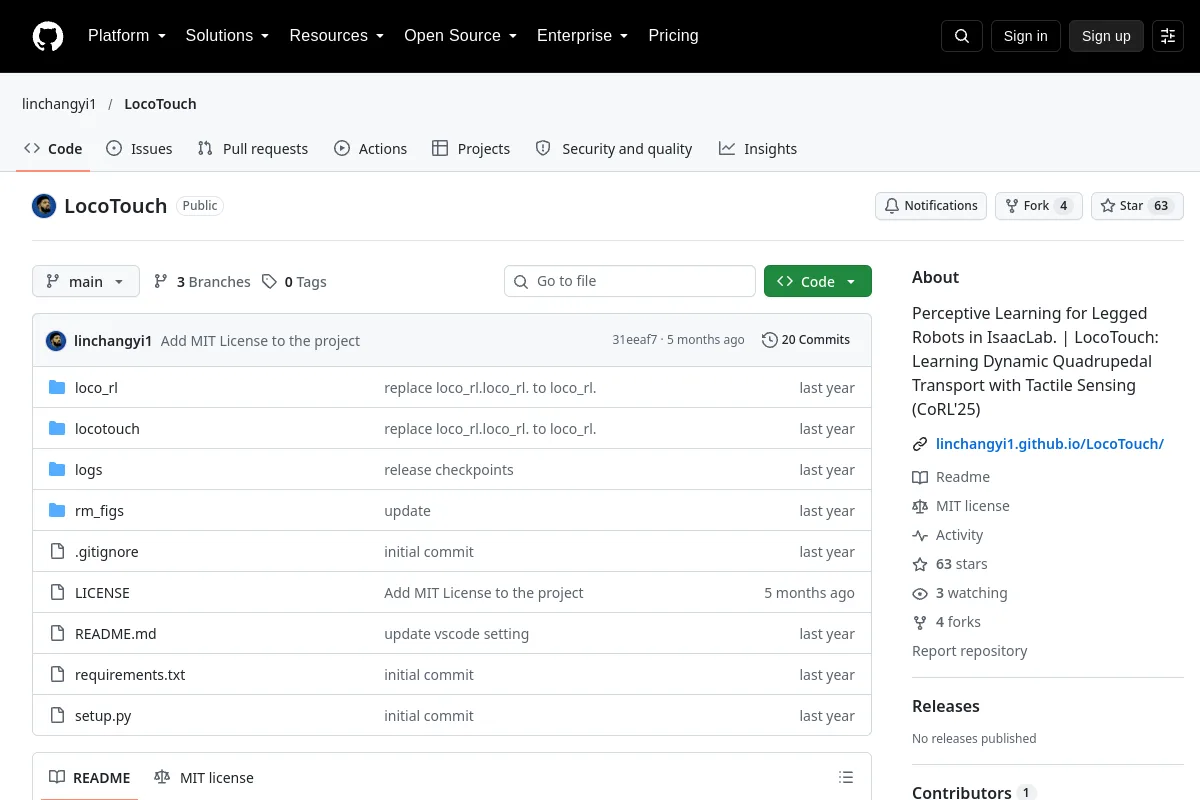 Repository
 Open Source
Wahrnehmungslernen für Beinroboter im IsaacLab. | LocoTouch: Erlernen des dynamischen vierbeinigen Transports mit taktiler Wahrnehmung (CoRL'25)
Simulation & Physik Repository
 Repository
 Open Source
Python SDK für die LuckyEngine-Robotiksimulation
Simulation & Physik Repository
 Open Source
LLM-first, 3D-nativer Robotik- und Simulationsarbeitsbereich.
Simulation & Physik Repository
 Open Source
Code für den IEEE Robotics and Automation Letters-Artikel mit dem Titel „Multi-Modal MPPI and Active Inference for Reactive Task and Motion Planning“
Bewegungsplanung und -steuerungKennen Sie eine Ressource, die hierher gehört?


