 Förvar
 Forskning
IndoorRobotSimulation · JeremyZhao1998
Ett simulerings- och navigeringsprojekt inomhusrobotsystem med ROS.
Simulering & fysikTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Forskning
Ett simulerings- och navigeringsprojekt inomhusrobotsystem med ROS.
Simulering & fysik Förvar
 Forskning
Manipulator- och mobila robotmodeller för banplanering och ställdonanalys.
Rörelseplanering och kontroll Förvar
 Öppen källkod
ROS-paket för Interbotix robotarmar.
Robotinlärningsramar Förvar
 Öppen källkod
Arduino- och CMake-drivrutiner för utvalda InvenSense IMU.
Robotinlärningsramar Förvar
 Öppen källkod
Integrering av Motoman CSDA10f dubbelarmsrobot med ROS, Moveit och Gazebo, med syftet att skapa en robotutvecklingsplattform för Invite GmbH, förkonfigurerad för att vara enkel att använda och lära sig.
Simulering & fysik Förvar
 Öppen källkod
Det enhetliga ramverket för sim & riktig robot teleoperation
Teleoperationsprogramvara Förvar
 Öppen källkod
En oberoende förlängning baserad på IsaacLab. Det ger stöd för robotmanipulationsuppgifter (Robotarm och Fingerhand).
Simulering & fysik Förvar
 Öppen källkod
NVIDIA-accelererad apriltagsdetektering och ställningsuppskattning.
Perception & geometri Förvar
 Forskning
NVIDIA-accelererade paket för armrörelseplanering och kontroll
Rörelseplanering och kontroll Förvar
 Öppen källkod
NVIDIA-accelererat, djupt inlärt modellstöd för detektering av bildrymdobjekt
Robotinlärningsramar Förvar
 Öppen källkod
UR10 manipulationsinlärningsexperiment i Isaac Sim, inklusive tvångsmedveten kontroll.
Rörelseplanering och kontroll Förvar
 Forskning
Ett utvecklande Isaac Sim-projekt för OpenArm bimanuella uppgifter och demoinspelning.
Teleoperationsprogramvara Förvar
 Öppen källkod
ROS-nod för att fånga rå ADC-avläsningar från TI-xWR1xxx radar med DCA100EVM
Robot SDK:er Förvar
 Öppen källkod
Robotbeskrivningar, meddelanden och kontroller för Jackal.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Stela transformationer och Lie-grupper för JAX.
Perception & geometri Förvar
 Öppen källkod
En differentierbar fysikmotor och multikroppsdynamikbibliotek för kontroll och robotinlärning.
Simulering & fysik Förvar
 Öppen källkod
ROS 2 implementering av en teleopererad robot med live videoflöde med webrtc och SLAM med realsenses stereokameror. Kör på en Jetson Nano
Navigation & SLAM Förvar
 Öppen källkod
Guider och kod för djupinlärning om NVIDIA Jetson med TensorRT.
Perception & geometri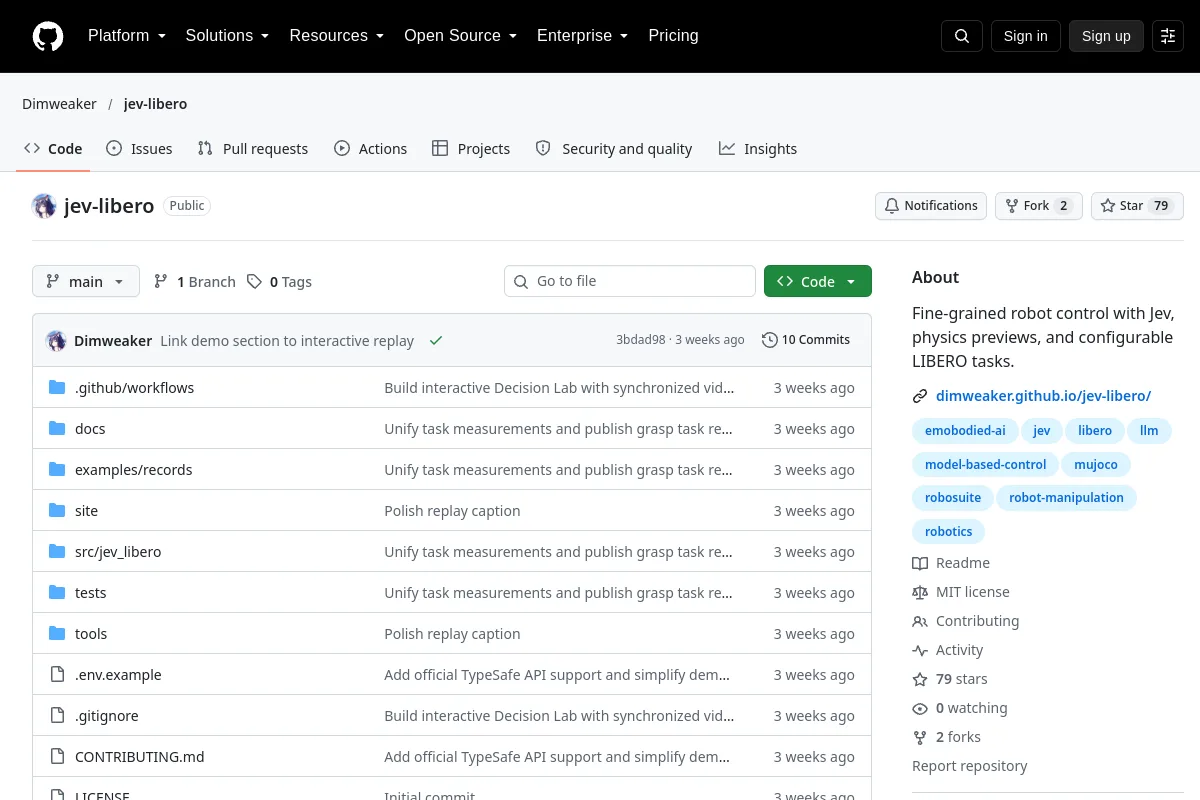 Förvar
 Öppen källkod
Finkornig robotstyrning med Jev, fysikförhandsvisningar och konfigurerbara LIBERO-uppgifter.
Robotinlärningsramar Förvar
 Öppen källkod
Python/C++ artikulerad robotsimulator med Gym-gränssnitt för förstärkningsinlärning.
Simulering & fysik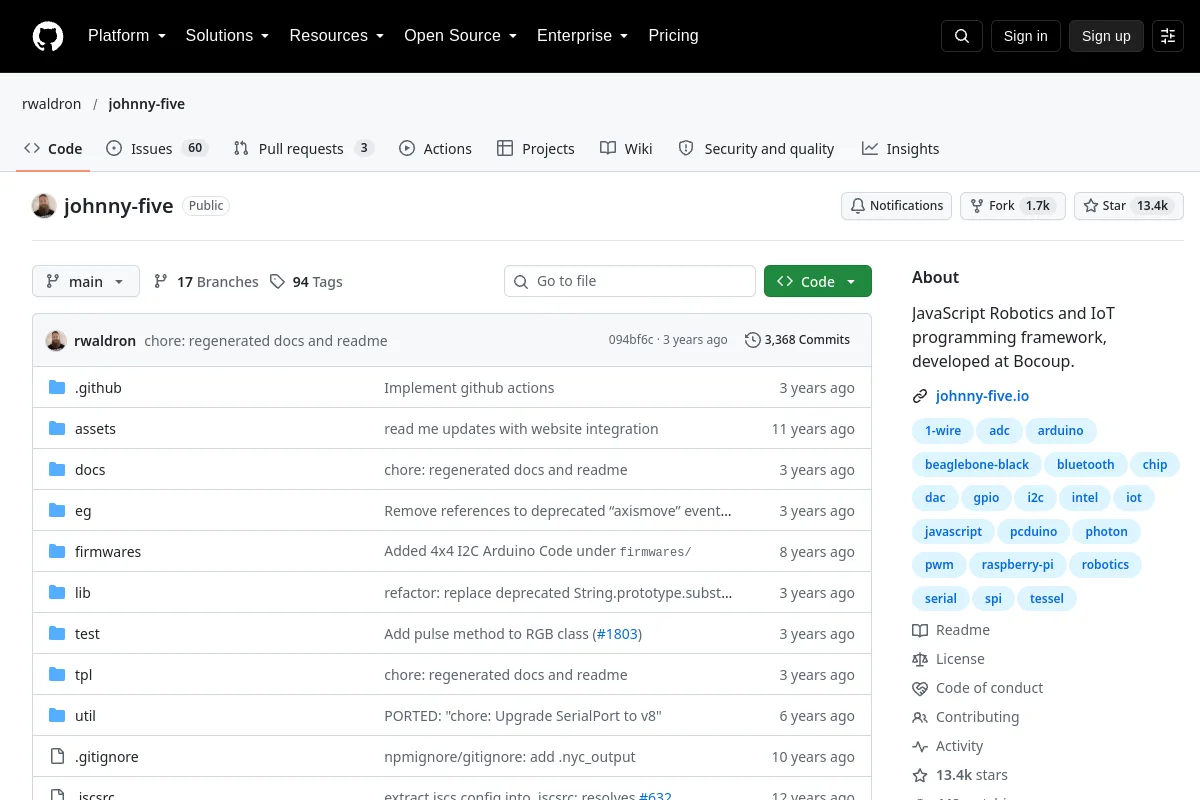 Förvar
 Forskning
JavaScript Robotics och IoT-programmeringsramverk, utvecklat på Bocoup.
Mellanvara och kommunikation Förvar
 Öppen källkod
C++ bibliotek för stelkroppsfysik och kollisionsdetektering.
Simulering & fysik Förvar
 Öppen källkod
Joycon-Robotics: Låg kostnad, bekväm teleoperation för en- och tvåarmade robotar
Teleoperationsprogramvara Förvar
 Öppen källkod
URDF-modell av JVRC-humanoidroboten.
RobotinlärningsramarVet du en resurs som hör hemma här?