Deposito
 Ricerca
IndoorRobotSimulation · JeremyZhao1998
Un progetto di simulazione e navigazione di un sistema robotico indoor utilizzando ROS.
Simulazione e fisicaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Ricerca
Un progetto di simulazione e navigazione di un sistema robotico indoor utilizzando ROS.
Simulazione e fisica Deposito
 Ricerca
Modelli di manipolatori e robot mobili per la pianificazione della traiettoria e l'analisi degli attuatori.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Pacchetti ROS per bracci robotici Interbotix.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Driver Arduino e CMake per IMU InvenSense selezionate.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Integrazione del robot a doppio braccio Motoman CSDA10f con ROS, Moveit e Gazebo, con l'obiettivo di creare una piattaforma di sviluppo della robotica per Invite GmbH, preconfigurata per essere semplice da usare e apprendere.
Simulazione e fisica Deposito
 Fonte aperta
Il framework unificato per la teleoperazione robotica simulata e reale
Software di teleoperazione Deposito
 Fonte aperta
Un'estensione indipendente basata su IsaacLab. Fornisce supporto per le attività di manipolazione del robot (braccio robot e mano destra).
Simulazione e fisica Deposito
 Fonte aperta
Rilevamento Apriltag accelerato da NVIDIA e stima della posa.
Percezione e geometria Deposito
 Ricerca
Pacchetti accelerati da NVIDIA per la pianificazione e il controllo del movimento del braccio
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Supporto di modelli con deep learning accelerato da NVIDIA per il rilevamento di oggetti nello spazio immagine
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Esperimenti di apprendimento sulla manipolazione UR10 in Isaac Sim, incluso il controllo basato sulla forza.
Pianificazione e controllo del movimento Deposito
 Ricerca
Un progetto Isaac Sim in evoluzione per attività bimanuali OpenArm e registrazione demo.
Software di teleoperazione Deposito
 Fonte aperta
Nodo ROS per acquisire letture ADC grezze dai radar TI-xWR1xxx con DCA100EVM
SDK per robot Deposito
 Fonte aperta
Descrizioni dei robot, messaggi e controller per Jackal.
Pianificazione e controllo del movimento Deposito
 Deposito
 Fonte aperta
Un motore fisico differenziabile e una libreria di dinamiche multicorpo per il controllo e l'apprendimento dei robot.
Simulazione e fisica Deposito
 Fonte aperta
ROS 2 implementazione di un robot teleoperato con feed video live utilizzando webrtc e SLAM utilizzando le stereocamere realsense. Funzionando su un Jetson Nano
Navigazione e SLAM Deposito
 Fonte aperta
Guide e codice per l'inferenza di deep learning su NVIDIA Jetson con TensorRT.
Percezione e geometria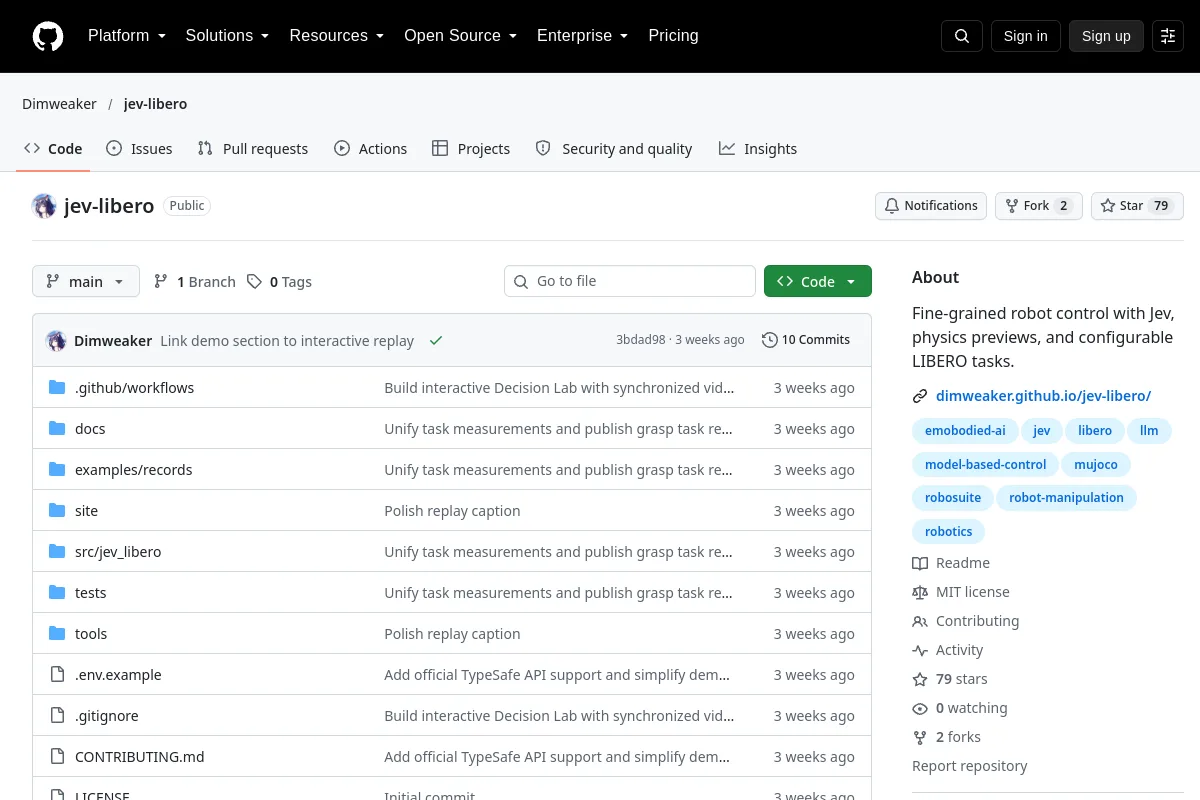 Deposito
 Fonte aperta
Controllo capillare del robot con Jev, anteprime fisiche e attività LIBERO configurabili.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Simulatore di robot articolato Python/C++ con interfacce Gym per l'apprendimento per rinforzo.
Simulazione e fisica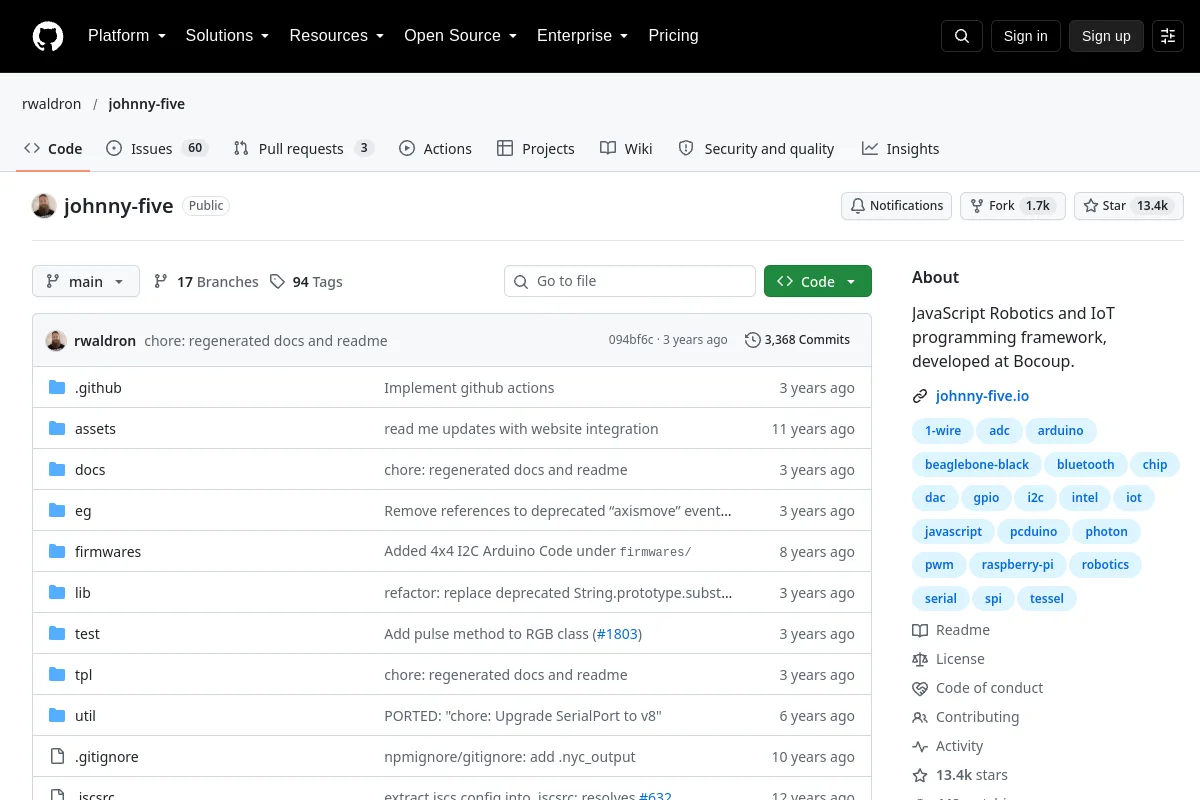 Deposito
 Ricerca
Framework di programmazione JavaScript Robotics e IoT, sviluppato presso Bocoup.
Middleware e comunicazione Deposito
 Fonte aperta
Libreria C++ per la fisica dei corpi rigidi e il rilevamento delle collisioni.
Simulazione e fisica Deposito
 Fonte aperta
Joycon-Robotics: teleoperazione conveniente e conveniente per robot a uno e due bracci
Software di teleoperazione Deposito
 Fonte aperta
Modello URDF del robot umanoide JVRC.
Strutture di apprendimento dei robotConosci una risorsa che appartiene a questo posto?