 Référentiel
 Recherche
IndoorRobotSimulation · JeremyZhao1998
Un projet de simulation et de navigation de systèmes de robots d'intérieur utilisant ROS.
Simulation et physiqueLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Recherche
Un projet de simulation et de navigation de systèmes de robots d'intérieur utilisant ROS.
Simulation et physique Référentiel
 Recherche
Modèles de manipulateurs et de robots mobiles pour la planification de trajectoires et l’analyse d’actionneurs.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Packages ROS pour les bras robotisés Interbotix.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Pilotes Arduino et CMake pour certaines IMU InvenSense.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Intégration du robot à double bras Motoman CSDA10f avec ROS, Moveit et Gazebo, dans le but de créer une plate-forme de développement robotique pour Invite GmbH, préconfigurée pour être simple à utiliser et à apprendre.
Simulation et physique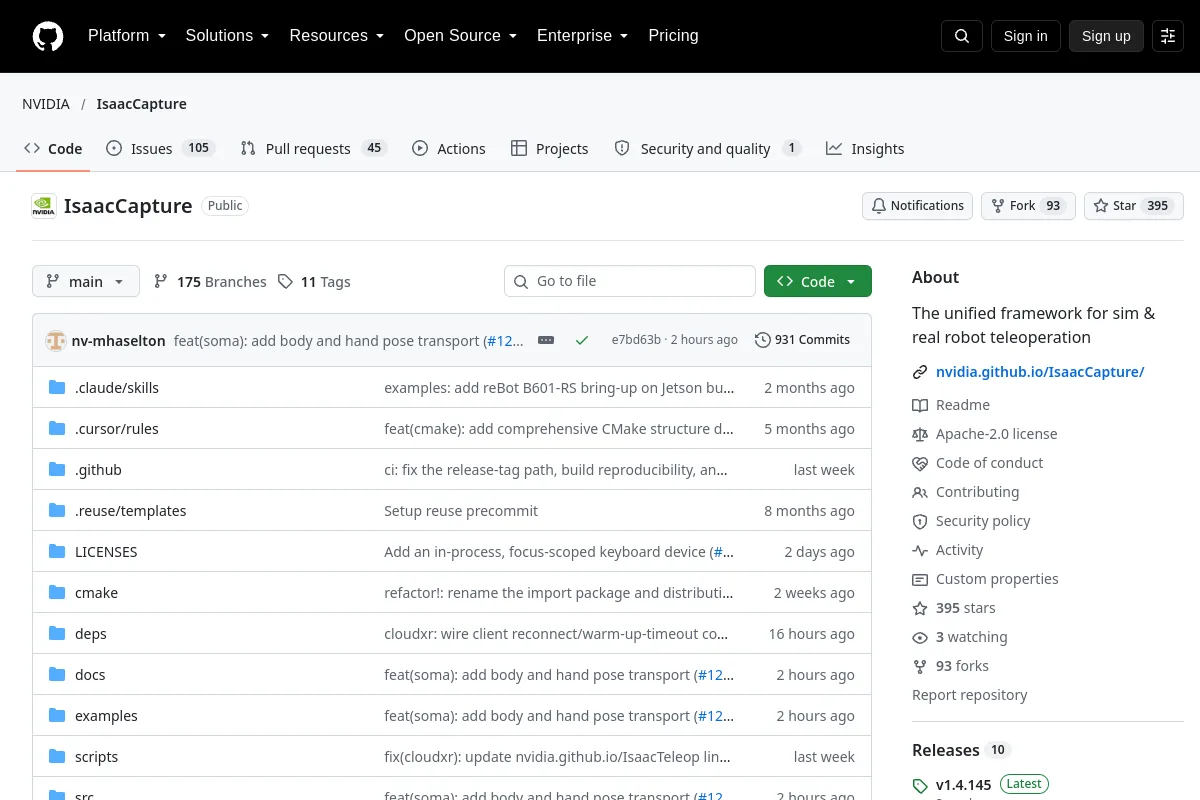 Référentiel
 Source ouverte
Le cadre unifié pour la téléopération des robots sim et réels
Logiciel de téléopération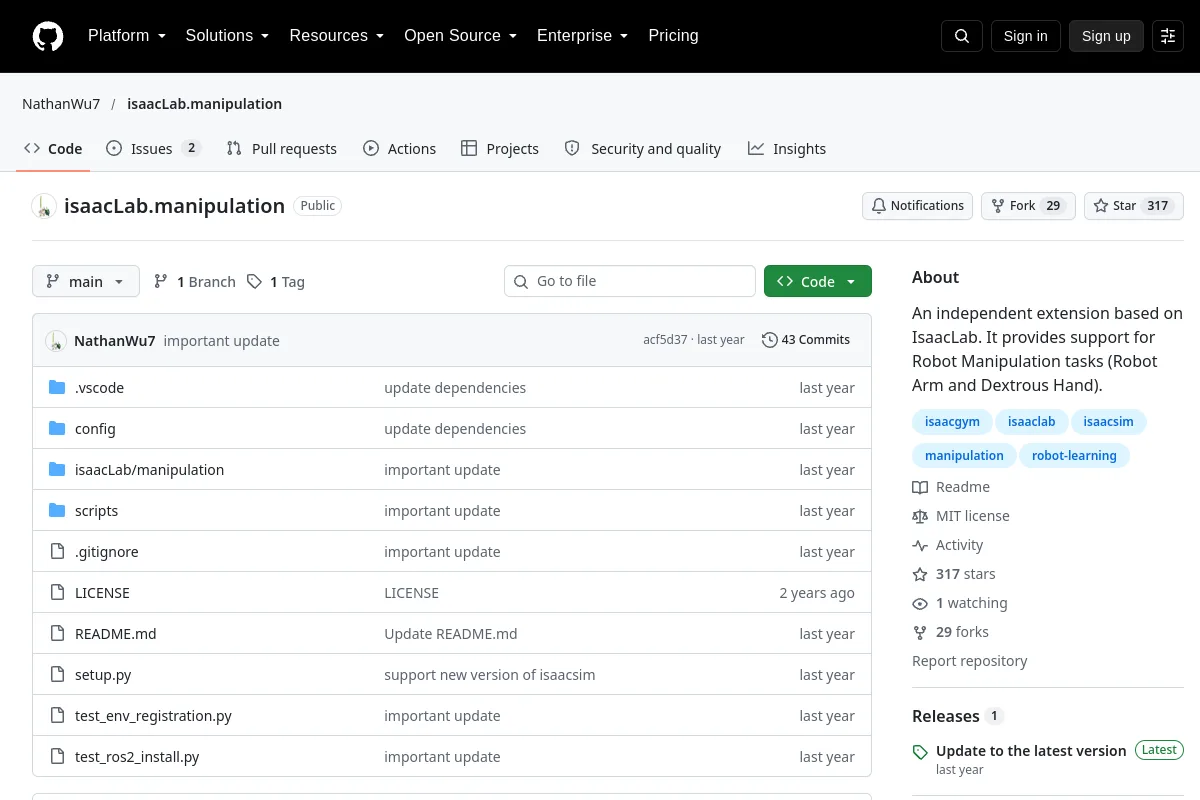 Référentiel
 Source ouverte
Une extension indépendante basée sur IsaacLab. Il prend en charge les tâches de manipulation de robot (bras de robot et main adroite).
Simulation et physique Référentiel
 Source ouverte
Détection Apriltag et estimation de pose accélérées par NVIDIA.
Perception et géométrie Référentiel
 Recherche
Packages accélérés par NVIDIA pour la planification et le contrôle des mouvements des bras
Planification et contrôle des mouvements Référentiel
 Source ouverte
Prise en charge de modèles à apprentissage approfondi accélérés par NVIDIA pour la détection d'objets dans l'espace image
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Expériences d'apprentissage de manipulation UR10 dans Isaac Sim, y compris le contrôle sensible à la force.
Planification et contrôle des mouvements Référentiel
 Recherche
Un projet Isaac Sim évolutif pour les tâches bimanuelles OpenArm et l'enregistrement de démonstration.
Logiciel de téléopération Référentiel
 Source ouverte
Nœud ROS pour capturer les lectures ADC brutes des radars TI-xWR1xxx avec le DCA100EVM
SDK de robots Référentiel
 Source ouverte
Descriptions de robots, messages et contrôleurs pour Jackal.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Transformations rigides et groupes de Lie pour JAX.
Perception et géométrie Référentiel
 Source ouverte
Un moteur physique différenciable et une bibliothèque de dynamique multicorps pour le contrôle et l'apprentissage des robots.
Simulation et physique Référentiel
 Source ouverte
ROS 2 Implémentation d'un robot téléopéré avec flux vidéo en direct utilisant webrtc et SLAM utilisant les caméras stéréo de Realsense. Fonctionner sur un Jetson Nano
Navigation et SLAM Référentiel
 Source ouverte
Guides et code pour l'inférence de deep learning sur NVIDIA Jetson avec TensorRT.
Perception et géométrie Référentiel
 Source ouverte
Contrôle de robot précis avec Jev, aperçus physiques et tâches LIBERO configurables.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Simulateur de robot articulé Python/C++ avec interfaces Gym pour l'apprentissage par renforcement.
Simulation et physique Référentiel
 Recherche
Framework de programmation JavaScript Robotics et IoT, développé chez Bocoup.
Intergiciel et communication Référentiel
 Source ouverte
Bibliothèque C++ de physique des corps rigides et de détection de collisions.
Simulation et physique Référentiel
 Source ouverte
Joycon-Robotics : téléopération pratique et peu coûteuse pour les robots à un et deux bras
Logiciel de téléopération Référentiel
 Source ouverte
Modèle URDF du robot humanoïde JVRC.
Cadres d'apprentissage des robotsConnaissez-vous une ressource qui a sa place ici ?