Bewaarplaats
 Onderzoek
IndoorRobotSimulation · JeremyZhao1998
Een indoor robotsysteemsimulatie- en navigatieproject met behulp van ROS.
Simulatie en natuurkundeDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Onderzoek
Een indoor robotsysteemsimulatie- en navigatieproject met behulp van ROS.
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
Manipulator- en mobiele robotmodellen voor trajectplanning en actuatoranalyse.
Bewegingsplanning en -controle Bewaarplaats
 Open-source
ROS-pakketten voor Interbotix-robotarmen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Arduino- en CMake-stuurprogramma's voor geselecteerde InvenSense IMU's.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Integratie van Motoman CSDA10f dubbelarmige robot met ROS, Moveit en Gazebo, met als doel een robotica-ontwikkelplatform te creëren voor Invitation GmbH, vooraf geconfigureerd om eenvoudig te gebruiken en te leren.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Het uniforme raamwerk voor teleoperatie van sim- en echte robots
Teleoperation-software Bewaarplaats
 Open-source
Een onafhankelijke extensie gebaseerd op IsaacLab. Het biedt ondersteuning voor robotmanipulatietaken (robotarm en behendige hand).
Simulatie en natuurkunde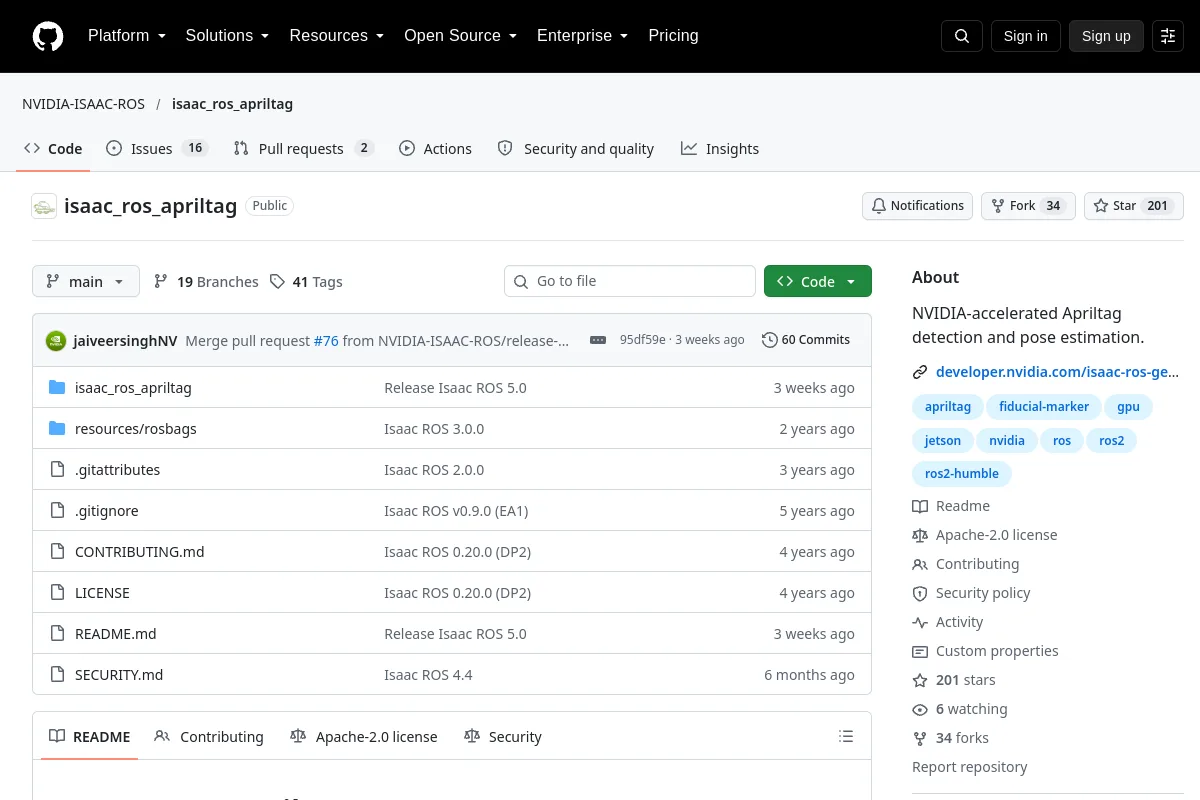 Bewaarplaats
 Open-source
NVIDIA-versnelde Apriltag-detectie en pose-schatting.
Waarneming & geometrie Bewaarplaats
 Onderzoek
NVIDIA-versnelde pakketten voor planning en controle van armbewegingen
Bewegingsplanning en -controle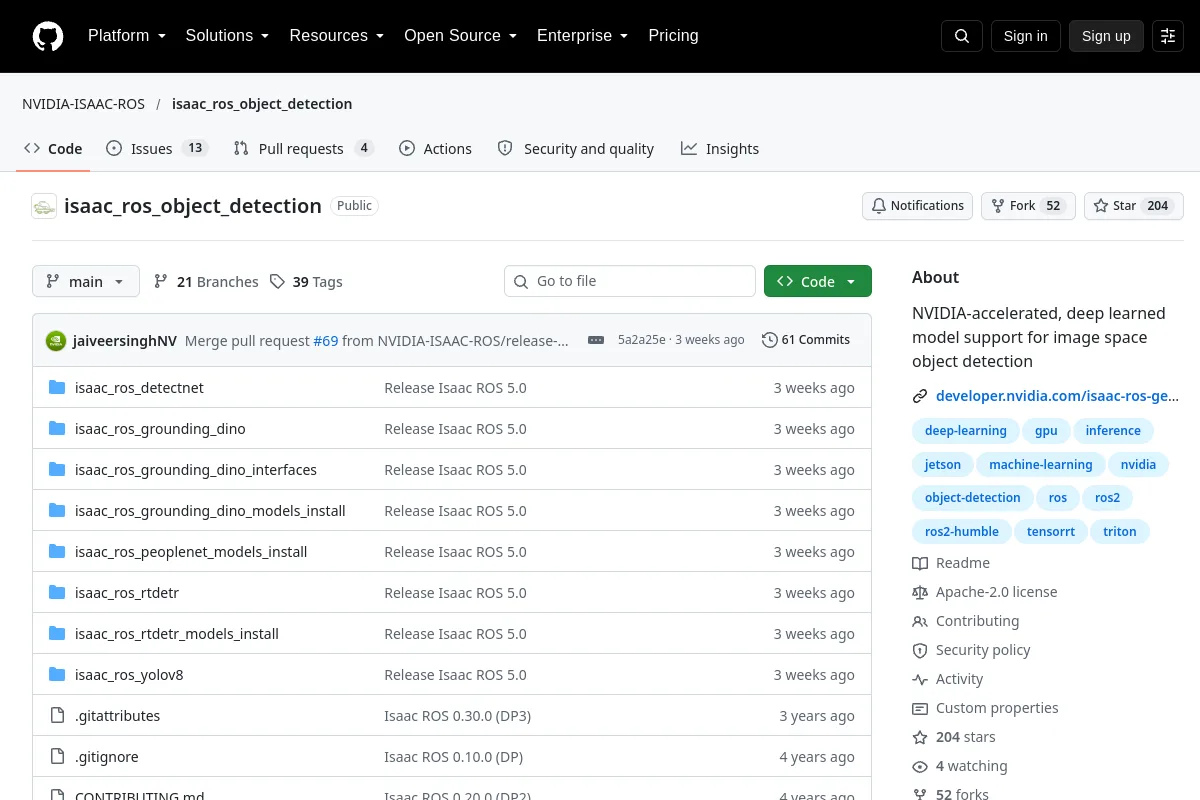 Bewaarplaats
 Open-source
NVIDIA-versnelde, diepgaande modelondersteuning voor detectie van beeldruimteobjecten
Kaders voor het leren van robots Bewaarplaats
 Open-source
UR10 manipulatie-leerexperimenten in Isaac Sim, inclusief krachtbewuste controle.
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
Een evoluerend Isaac Sim-project voor OpenArm bimanuele taken en demo-opname.
Teleoperation-software Bewaarplaats
 Open-source
ROS-knooppunt voor het vastleggen van onbewerkte ADC-metingen van de TI-xWR1xxx-radars met de DCA100EVM
Robot-SDK's Bewaarplaats
 Open-source
Robotbeschrijvingen, berichten en controllers voor Jackal.
Bewegingsplanning en -controle Bewaarplaats
 Bewaarplaats
 Open-source
Een differentieerbare fysica-engine en multibody-dynamicabibliotheek voor besturing en robotleren.
Simulatie en natuurkunde Bewaarplaats
 Open-source
ROS 2 implementatie van een teleoperatieve robot met live videofeed met behulp van webrtc en SLAM met behulp van de stereocamera's van realsense. Draait op een Jetson Nano
Navigatie & SLAM Bewaarplaats
 Open-source
Handleidingen en code voor diepgaande leerinferentie op NVIDIA Jetson met TensorRT.
Waarneming & geometrie Bewaarplaats
 Open-source
Fijnmazige robotbesturing met Jev, natuurkundige previews en configureerbare LIBERO-taken.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Python/C++ gelede robotsimulator met Gym-interfaces voor versterkend leren.
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
JavaScript Robotics en IoT-programmeerframework, ontwikkeld bij Bocoup.
Middleware & communicatie Bewaarplaats
 Open-source
C++ bibliotheek met rigid-body-fysica en botsingsdetectie.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Joycon-Robotics: goedkope, gemakkelijke teleoperatie voor één- en tweearmige robots
Teleoperation-software Bewaarplaats
 Open-source
URDF-model van de humanoïde robot JVRC.
Kaders voor het leren van robotsKent u een bron die hier thuishoort?