Förvar
hei-rebot-lift · lipengdong
HEI ReBot Lift är en LeRobot/ReBot-baserad dubbelarmad mobilrobot med en lyftplattform, rundstrålande chassi, trevy och en VR + MuJoCo + Pinocchio IK teleoperationspipeline. Det...
TeleoperationsprogramvaraTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
HEI ReBot Lift är en LeRobot/ReBot-baserad dubbelarmad mobilrobot med en lyftplattform, rundstrålande chassi, trevy och en VR + MuJoCo + Pinocchio IK teleoperationspipeline. Det...
Teleoperationsprogramvara
Förvar
Användbar DoggyBot: Öppen världsobjekthämtning med benrobotar och visionspråkmodeller
Robotinlärningsramar
Förvar
Webbläsarbaserad simulator för hexapodrobotgeometri och rörelse.
Rörelseplanering och kontroll
Förvar
SDK för robotteknikteam för att verifiera kvaliteten på deras data som används för AI-modellutbildning.
Robot SDK:er
Förvar
Människan-i-slingan robotinlärning och delad kontrollexperiment.
Rörelseplanering och kontroll
Förvar
Hobot StereoNet är en högpresterande, djupinlärningsbaserad stereodjupuppskattningsalgoritm utvecklad av D-Robotics. Den bearbetar stereobildpar för att generera exakta djupkartor i realtid...
Perception & geometri
Förvar
En simuleringsmiljö för förstärkningsinlärning och robotforskning.
Perception & geometri
Förvar
En Mujoco Gymnasium-miljö för att manipulera flexibla föremål med en UR5e robotarm och Robotiq 2F-85 gripdon. Experimentera med gemensam ansträngning, hastighet, position och operationsutrymme...
Teleoperationsprogramvara
Förvar
Snabbaste Robotics Runtime System. Om telefoner har Android förtjänar robotar HORUS.
Mellanvara och kommunikation

Förvar
Hierarkisk RL för interaktiv navigering med mobila manipulatorer.
Navigation & SLAM
Förvar
URDF-modeller av människor skapade för att utföra mänskliga robotinteraktionsexperiment.
Simulering & fysik
Förvar
Officiell implementering av "HumanoidGen: Data Generation for Bimanual Dexterous Manipulation via LLM Reasoning"
Visualisering & dataverktyg
Förvar
Lär dig fotbollsfärdigheter för humanoida robotar: ett progressivt ramverk för perception och handling
Perception & geometri
Förvar
HuRo tillhandahåller en pipeline som konverterar mänskliga videor till robotorienterat VLA-förträningsmaterial.
Visualisering & dataverktyg
Förvar
En simuleringsplattform för människa-fordon för experiment med autonoma system och interaktioner.
Simulering & fysik
Förvar
Fyrdubblad gånginlärning som kombinerar förstärkningsinlärning och modellförutsägande kontroll.
Rörelseplanering och kontroll
Förvar
HybVIO visuell-tröghetsodometri och SLAM-system
Navigation & SLAM
Förvar
CPG och förstärkningsinlärningskontroll för en simmande ålrobot.
Rörelseplanering och kontroll
Förvar
Detta paket tillhandahåller lokalisering i en förbyggd karta med hjälp av ICP och odometri (eller IMU-mätningarna).
Navigation & SLAM
Förvar
AUTONOM ROBOTNAVIGATION MED ROS Clearpath Husky A200-robot med Gazebo- och RViz-simuleringar med olika SLAM- och Path Planning-algoritmer. 360 graders laserskanning med två SICK LMS511...
Navigation & SLAM
Förvar
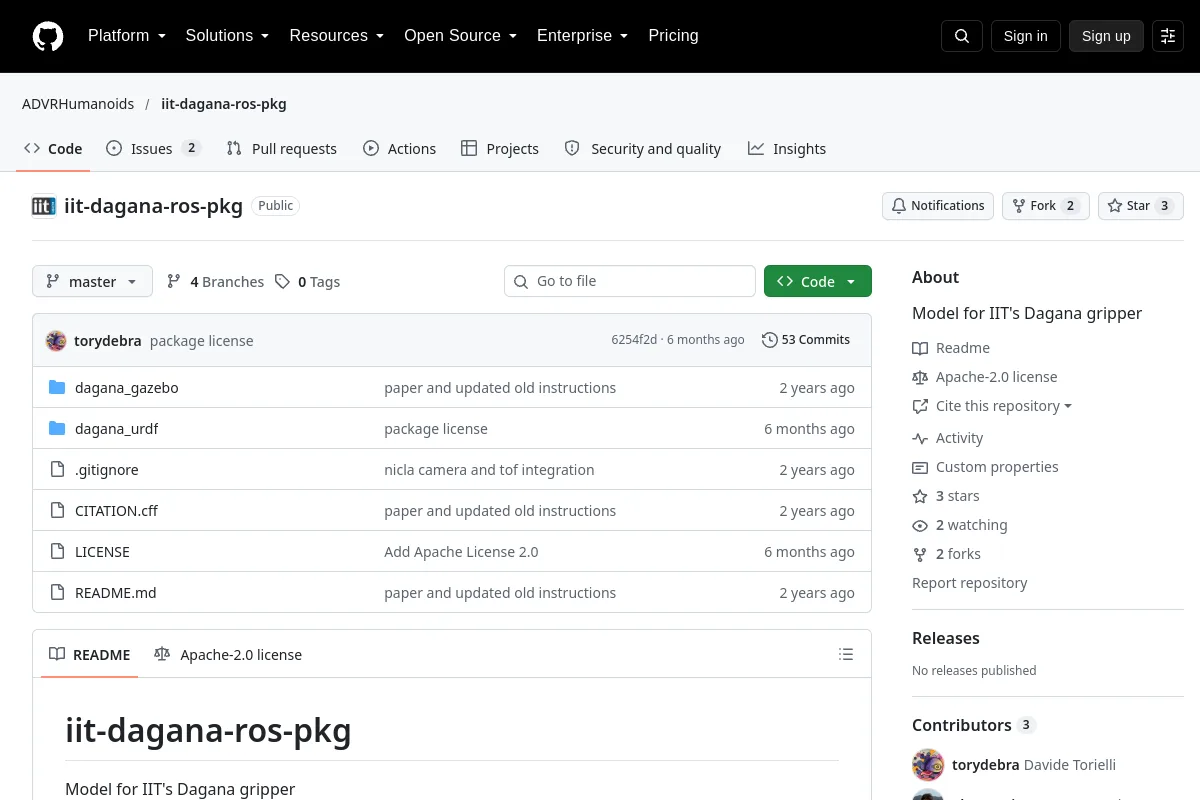
Robotmodellpaket för IIT Dagana-griparen.
Robotinlärningsramar
Förvar
Python-paket för symbolisk robot-arm invers kinematik.
Rörelseplanering och kontroll
Förvar
Ett Python-omslag för IKFast omvänd kinematik på UR5-armen.
Rörelseplanering och kontroll
Förvar
En Numba-accelererad iLQR-implementering med tillstånds- och ingångsbegränsningar.
Rörelseplanering och kontrollVet du en resurs som hör hemma här?