 Förvar
 Forskning
gpmp2 · gtrll
Implementering av Gaussian Process Motion Planner 2.
Rörelseplanering och kontrollTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Forskning
Implementering av Gaussian Process Motion Planner 2.
Rörelseplanering och kontroll Förvar
 Forskning
Implementering av en guidad policysökning för forskning om policyinlärning.
Robotinlärningsramar Förvar
 Forskning
GQ-CNN grepp-inlärning utbildning och implementeringsverktyg med ROS-integration.
Robotinlärningsramar Förvar
 Forskning
BETYG: Generera animerade dynamiska miljöer för robotforskning
Simulering & fysik Förvar
 Forskning
Webbots-simulering av hjulförsedd tvåfotsrobot med modellbaserad LQR (från ett examensprojekt på grundnivå)
Simulering & fysik Förvar
 Forskning
Plattform för allmän robotintelligensutveckling
Simulering & fysik Förvar
 Öppen källkod
Gradientinformerad vägutjämning för hjulförsedda mobila robotar (GRIPS)
Rörelseplanering och kontroll Förvar
 Öppen källkod
Exempel på anslutning av en Isaac GR00T-policy till en simulerad Franka Panda i MuJoCo.
Perception & geometri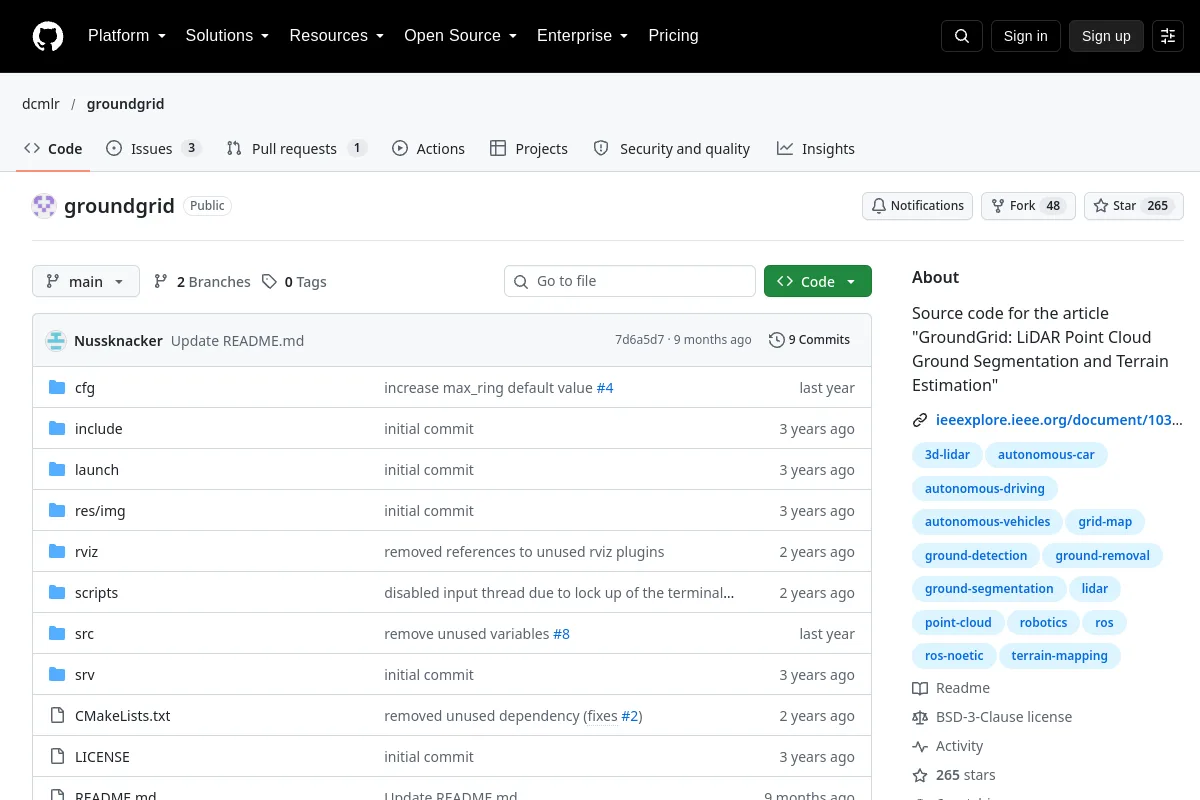 Förvar
 Öppen källkod
LiDAR marksegmentering och terränguppskattning implementering.
Flotta och autonomisystem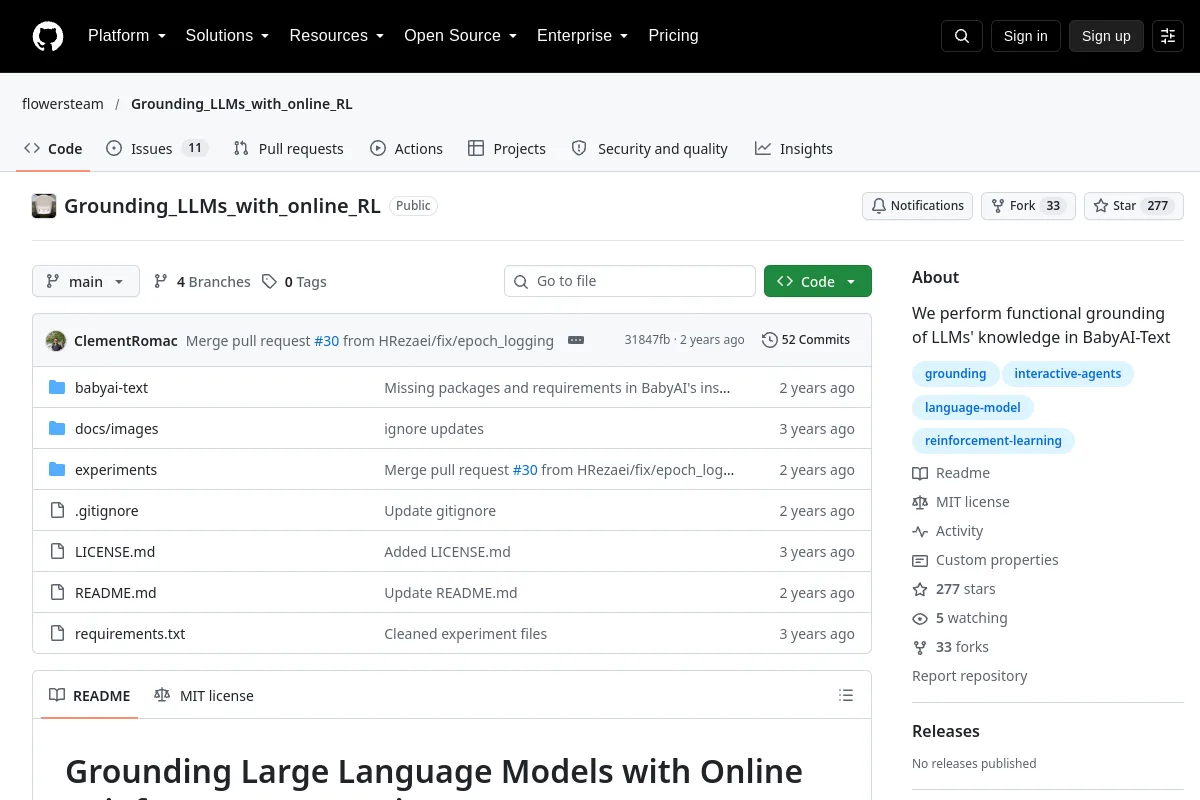 Förvar
 Öppen källkod
Online förstärkningsinlärningsexperiment som grundar språkmodeller i BabyAI-Text.
Robotinlärningsramar Förvar
 Forskning
En autonomi-stack för Unitree G1 humanoid, byggd på ROS 2.
Robotinlärningsramar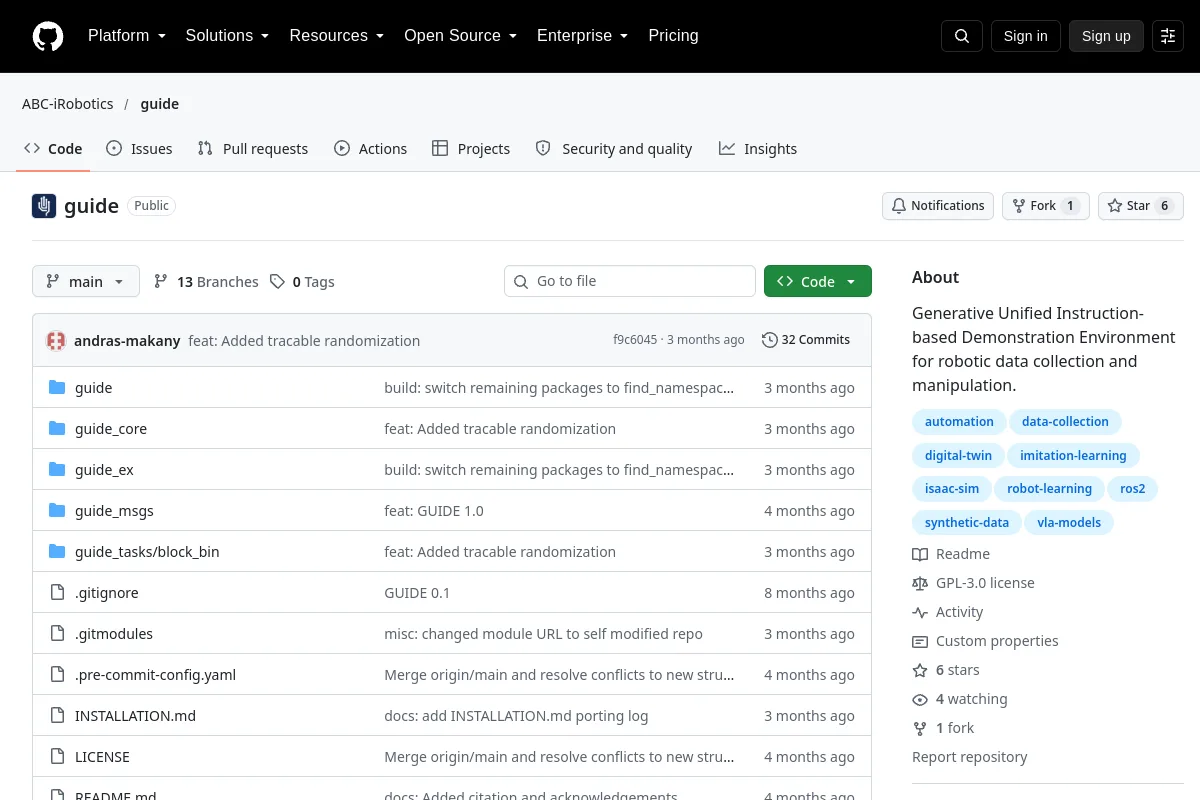 Förvar
 Forskning
GUIDE tillhandahåller en instruktionsbaserad miljö för insamling och manipulering av robotdata.
Visualisering & dataverktyg Förvar
 Forskning
ROS-paket och rörelsekommandon för GUNDAM-robotar.
Robotinlärningsramar Förvar
 Öppen källkod
En arkiverad verktygslåda för RL-experiment med ROS 2 och Gazebo.
Simulering & fysik Förvar
 Öppen källkod
Ramverk för att utveckla OpenAI Gym robotmiljöer simulerade med Ignition Gazebo
Simulering & fysik Förvar
 Öppen källkod
PyBullet Gymnasium-miljöer för quadcopter-kontrollinlärning.
Rörelseplanering och kontroll Förvar
 Forskning
Mujoco Gym-miljö för styrning av fyrbäddsrobotar
Simulering & fysik Förvar
 Öppen källkod
Reproducerbara förstärkningsinlärningsexperiment i Gazebo.
Simulering & fysik Förvar
 Forskning
Habitat-GS: En High-Fidelity-navigationssimulator med dynamisk gaussisk stänk
Navigation & SLAM Förvar
 Öppen källkod
NVIDIA Halos Outside-In Safety Blueprint utökar robotuppfattningen bortom sensorer ombord genom att använda externa infrastrukturkameror och AI-agenter för att dynamiskt kontrollera robotbeteende och utföra...
Perception & geometri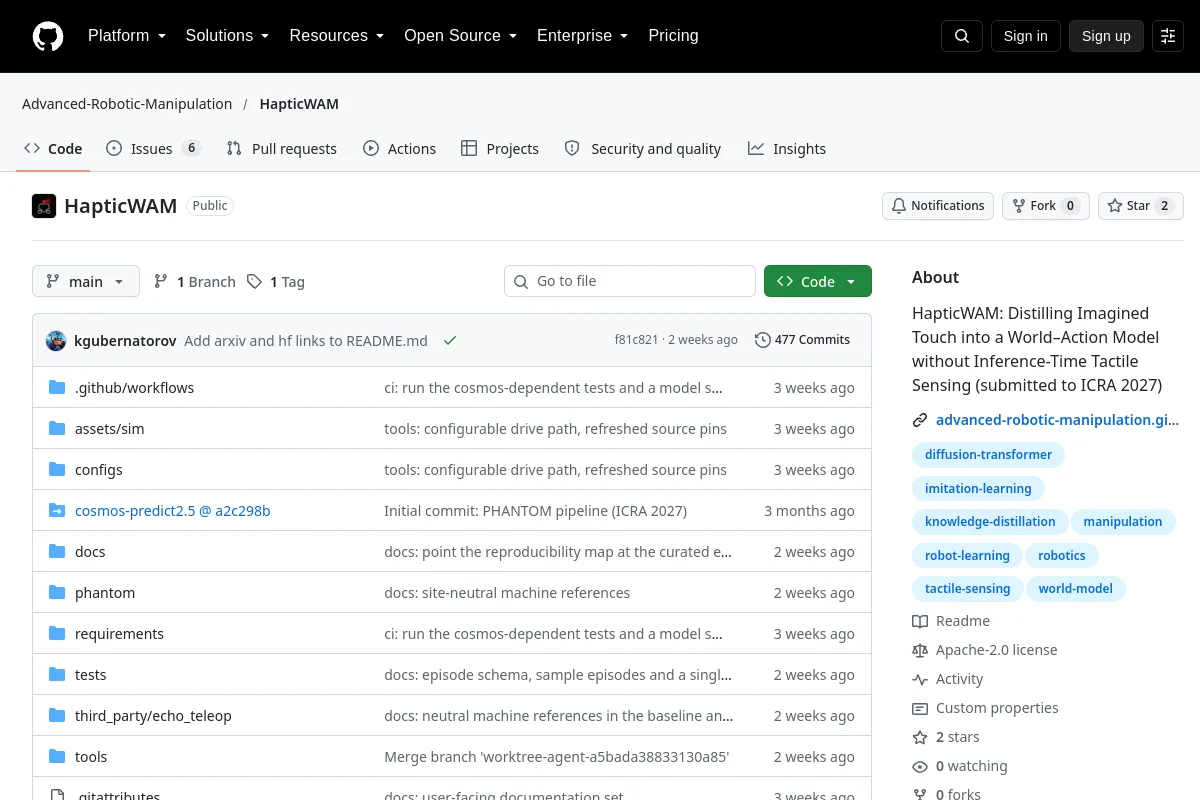 Förvar
 Öppen källkod
HapticWAM forskningskod för att destillera beröring till en världshandlingsmodell.
Robotinlärningsramar Förvar
 Forskning
skod för simuleringsstödd policyinställning i black-box-robotinlärning.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Hector Quadrotor med MoveIt! Rörelseplaneringsram
Rörelseplanering och kontroll Förvar
 Forskning
Simuleringsprogramvara (ROS/MATLAB) för HECTOR Humanoid Robot Locomotion Control/Bipedal Locomotion Control/Force-and-moment-baserad MPC
Simulering & fysikVet du en resurs som hör hemma här?