 Deposito
 Ricerca
gpmp2 · gtrll
Implementazione del Gaussian Process Motion Planner 2.
Pianificazione e controllo del movimentoLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Ricerca
Implementazione del Gaussian Process Motion Planner 2.
Pianificazione e controllo del movimento Deposito
 Ricerca
Un'implementazione della ricerca politica guidata per la ricerca sull'apprendimento delle politiche.
Strutture di apprendimento dei robot Deposito
 Ricerca
GQ-CNN strumenti di formazione e implementazione per l'apprendimento della comprensione con integrazione ROS.
Strutture di apprendimento dei robot Deposito
 Ricerca
GRADO: Generazione di ambienti dinamici animati per la ricerca sulla robotica
Simulazione e fisica Deposito
 Ricerca
Simulazione Webot di robot bipede su ruote utilizzando LQR basato su modello (da un progetto di laurea)
Simulazione e fisica Deposito
 Ricerca
Piattaforma per lo sviluppo generale dell'intelligenza robotica
Simulazione e fisica Deposito
 Fonte aperta
Smoothing del percorso basato sui gradienti per robot mobili su ruote (GRIPS)
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Esempio di connessione di una policy Isaac GR00T a un Panda Franka simulato in MuJoCo.
Percezione e geometria Deposito
 Fonte aperta
Segmentazione del terreno LiDAR e implementazione della stima del terreno.
Sistemi di flotta e autonomia Deposito
 Fonte aperta
Esperimenti di apprendimento per rinforzo online che fondano modelli linguistici in BabyAI-Text.
Strutture di apprendimento dei robot Deposito
 Ricerca
Uno stack di autonomia per l'umanoide Unitree G1, costruito su ROS 2.
Strutture di apprendimento dei robot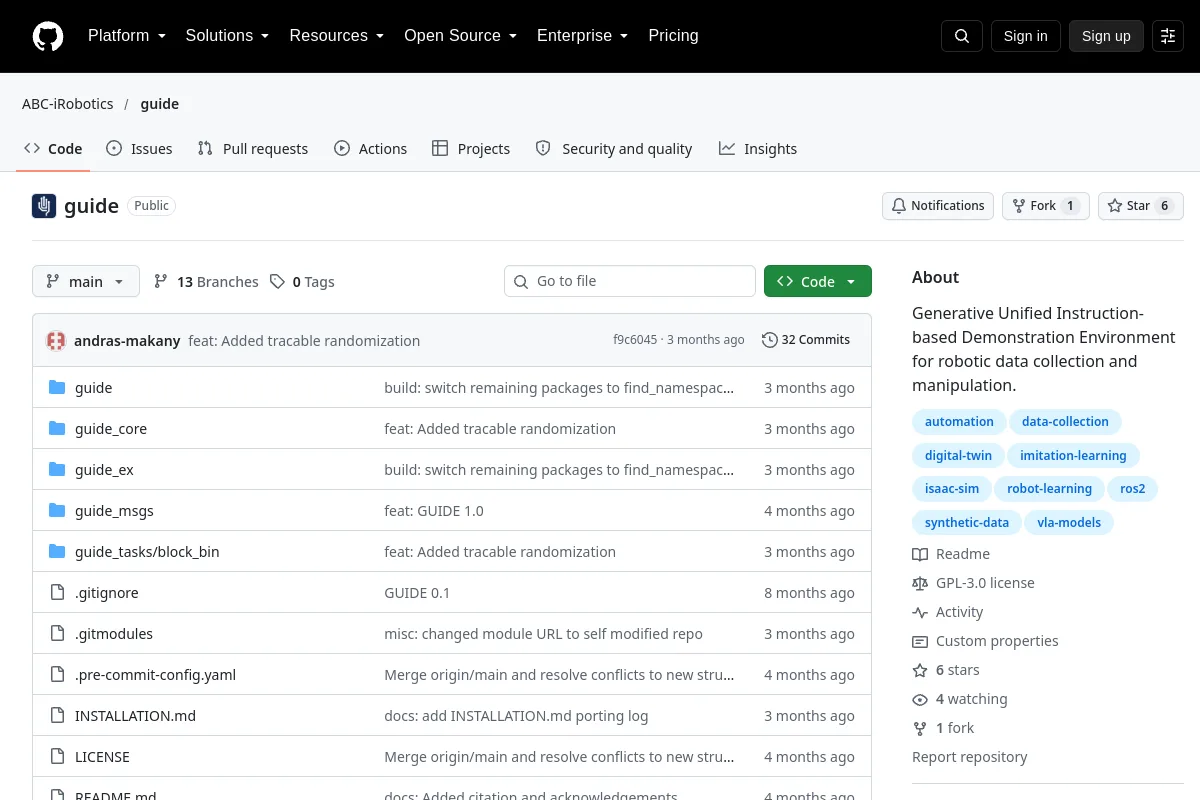 Deposito
 Ricerca
GUIDE fornisce un ambiente basato su istruzioni per la raccolta e la manipolazione dei dati del robot.
Strumenti di visualizzazione e dati Deposito
 Ricerca
Pacchetti ROS e comandi di movimento per robot GUNDAM.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Un toolkit archiviato per esperimenti RL con ROS 2 e Gazebo.
Simulazione e fisica Deposito
 Fonte aperta
Framework per lo sviluppo di ambienti robotici OpenAI Gym simulati con Ignition Gazebo
Simulazione e fisica Deposito
 Fonte aperta
Ambienti PyBullet Gymnasium per l'apprendimento del controllo dei quadricotteri.
Pianificazione e controllo del movimento Deposito
 Ricerca
Ambiente Mujoco Gym per il controllo di robot quadrupedi
Simulazione e fisica Deposito
 Fonte aperta
Esperimenti riproducibili di apprendimento per rinforzo in Gazebo.
Simulazione e fisica Deposito
 Ricerca
Habitat-GS: un simulatore di navigazione ad alta fedeltà con splatting gaussiano dinamico
Navigazione e SLAM Deposito
 Fonte aperta
NVIDIA Halos Outside-In Safety Blueprint estende la percezione dei robot oltre i sensori di bordo utilizzando telecamere per infrastrutture esterne e agenti IA per controllare dinamicamente il comportamento dei robot ed eseguire...
Percezione e geometria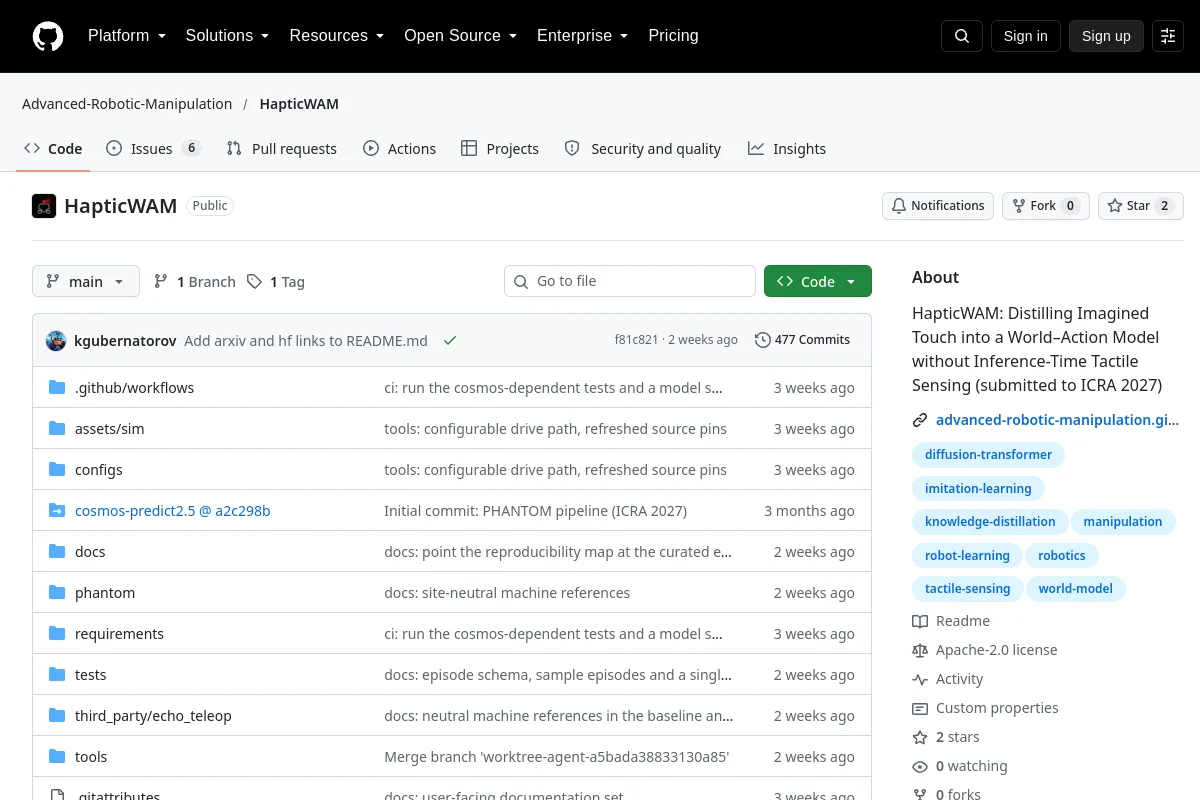 Deposito
 Fonte aperta
Codice di ricerca HapticWAM per distillare il tocco in un modello di azione mondiale.
Strutture di apprendimento dei robot Deposito
 Ricerca
Codice di ricerca per l'ottimizzazione delle politiche assistita dalla simulazione nell'apprendimento dei robot a scatola nera.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Hector Quadrotor con MoveIt! Quadro di pianificazione del movimento
Pianificazione e controllo del movimento Deposito
 Ricerca
Software di simulazione (ROS/MATLAB) per controllo della locomozione di robot umanoidi HECTOR/controllo della locomozione bipede/MPC basato su forza e momento
Simulazione e fisicaConosci una risorsa che appartiene a questo posto?