 Repository
 Forschung
gpmp2 · gtrll
Implementierung von Gaussian Process Motion Planner 2.
Bewegungsplanung und -steuerungDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Forschung
Implementierung von Gaussian Process Motion Planner 2.
Bewegungsplanung und -steuerung Repository
 Forschung
Eine Implementierung einer geführten Richtliniensuche für die Policy-Learning-Forschung.
Frameworks für das Lernen von Robotern Repository
 Forschung
GQ-CNN-Grab-Learning-Trainings- und Bereitstellungstools mit ROS-Integration.
Frameworks für das Lernen von Robotern Repository
 Forschung
GRADE: Generierung animierter dynamischer Umgebungen für die Robotikforschung
Simulation & Physik Repository
 Forschung
Webots-Simulation eines zweibeinigen Roboters mit Rädern mithilfe modellbasierter LQR (aus einem Bachelor-Abschlussprojekt)
Simulation & Physik Repository
 Forschung
Plattform für die Entwicklung allgemeiner Roboterintelligenz
Simulation & Physik Repository
 Open Source
Gradientenbasierte Pfadglättung für mobile Roboter mit Rädern (GRIPS)
Bewegungsplanung und -steuerung Repository
 Open Source
Beispiel für die Verbindung einer Isaac GR00T-Richtlinie mit einem simulierten Franka Panda in MuJoCo.
Wahrnehmung & Geometrie Repository
 Open Source
Implementierung der LiDAR-Bodensegmentierung und Geländeschätzung.
Flotten- und Autonomiesysteme Repository
 Open Source
Online-Verstärkungslernexperimente zur Verankerung von Sprachmodellen in BabyAI-Text.
Frameworks für das Lernen von Robotern Repository
 Forschung
Ein Autonomiestapel für den Humanoiden Unitree G1, basierend auf ROS 2.
Frameworks für das Lernen von Robotern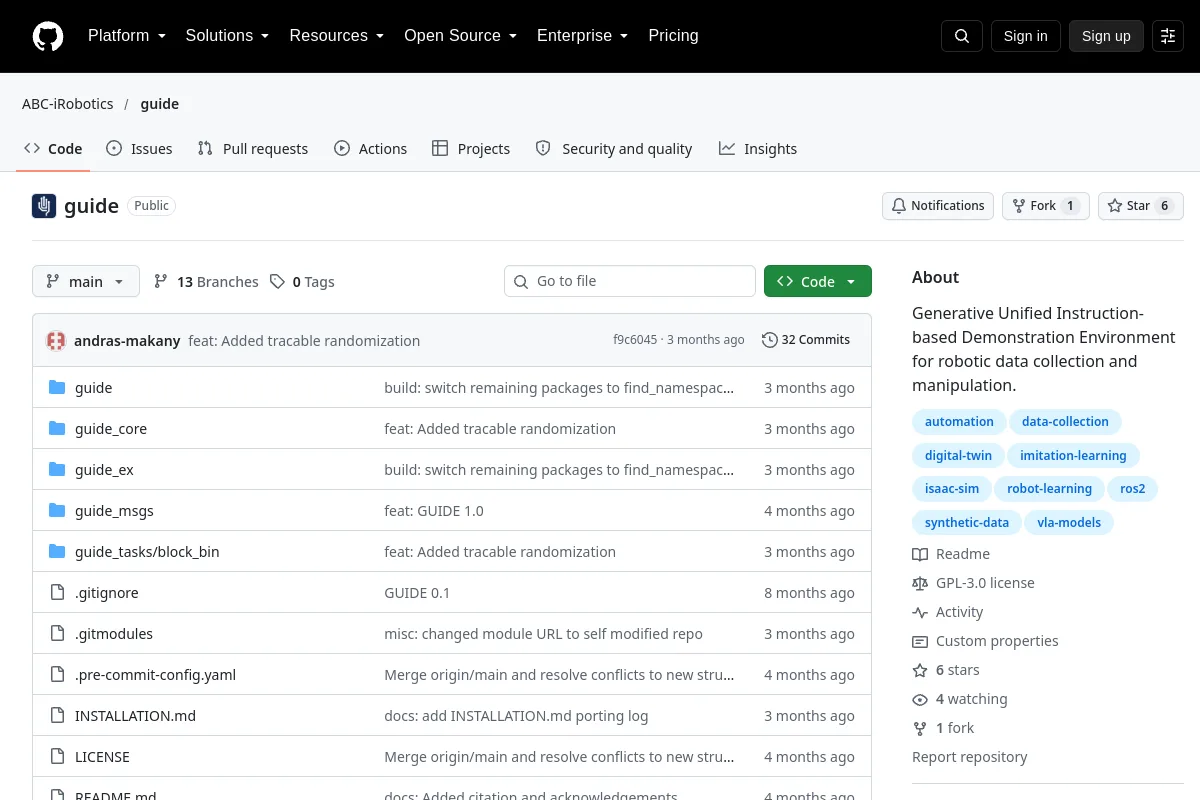 Repository
 Forschung
GUIDE bietet eine anweisungenbasierte Umgebung für die Erfassung und Bearbeitung von Roboterdaten.
Visualisierungs- und Datentools Repository
 Forschung
ROS-Pakete und Bewegungsbefehle für GUNDAM-Roboter.
Frameworks für das Lernen von Robotern Repository
 Open Source
Ein archiviertes Toolkit für RL-Experimente mit ROS 2 und Gazebo.
Simulation & Physik Repository
 Open Source
Framework für die Entwicklung von OpenAI Gym-Robotikumgebungen, die mit Ignition Gazebo simuliert werden
Simulation & Physik Repository
 Open Source
PyBullet Gymnasium-Umgebungen zum Erlernen der Quadcopter-Steuerung.
Bewegungsplanung und -steuerung Repository
 Forschung
Mujoco Gym-Umgebung zur Steuerung von vierbeinigen Robotern
Simulation & Physik Repository
 Open Source
Reproduzierbare Reinforcement-Learning-Experimente in Gazebo.
Simulation & Physik Repository
 Forschung
Habitat-GS: Ein High-Fidelity-Navigationssimulator mit dynamischem Gaußschen Splatting
Navigation & SLAM Repository
 Open Source
NVIDIA Halos Outside-In Safety Blueprint erweitert die Roboterwahrnehmung über die Bordsensoren hinaus, indem es externe Infrastrukturkameras und KI-Agenten nutzt, um das Verhalten und die Leistung des Roboters dynamisch zu steuern.
Wahrnehmung & Geometrie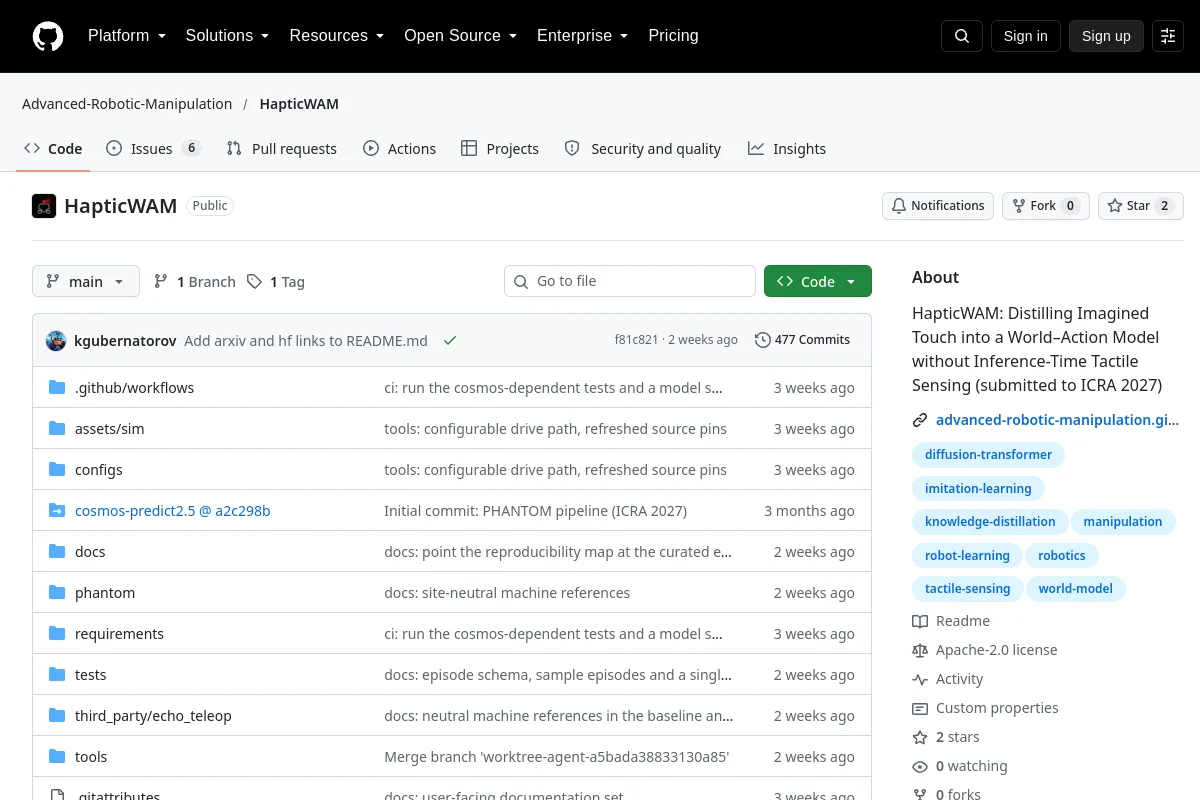 Repository
 Open Source
HapticWAM-Forschungscode zum Destillieren von Berührungen in ein Weltaktionsmodell.
Frameworks für das Lernen von Robotern Repository
 Forschung
scode für die simulationsgestützte Richtlinienoptimierung beim Black-Box-Roboterlernen.
Bewegungsplanung und -steuerung Repository
 Open Source
Hector Quadrocopter mit MoveIt! Bewegungsplanungsrahmen
Bewegungsplanung und -steuerung Repository
 Forschung
Simulationssoftware (ROS/MATLAB) für HECTOR Humanoid Robot Locomotion Control/Bipedal Locomotion Control/Kraft- und Moment-basiertes MPC
Simulation & PhysikKennen Sie eine Ressource, die hierher gehört?