 Repozytorium
KATALOG WCIELONEJ AI
Oprogramowanie
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium

 Repozytorium
 Badania
gps · cbfinn
Implementacja wyszukiwania zasad z przewodnikiem do celów badań nad uczeniem się zasad.
Frameworki uczenia się robotów Repozytorium
 Badania
gqcnn · BerkeleyAutomation
Narzędzia GQ-CNN do uczenia się i wdrażania z integracją ROS.
Frameworki uczenia się robotów Repozytorium
 Badania
GRADE-RR · eliabntt
KLASA: Generowanie animowanych dynamicznych środowisk do badań robotyki
Symulacja i fizyka Repozytorium
 Badania
Graduate_Project · LiuDingchuan
Symulacja Webots kołowego dwunożnego robota przy użyciu modelu LQR opartego na modelu (z projektu dyplomowego licencjackiego)
Symulacja i fizyka Repozytorium
 Badania
GRID-playground · GenRobo
Platforma ogólnego rozwoju inteligencji robotów
Symulacja i fizyka Repozytorium
 Otwarte źródło
grips · eric-heiden
Wygładzanie ścieżki na podstawie gradientu dla kołowych robotów mobilnych (GRIPS)
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
groot mujoco franka · deniskr
Przykład podłączenia polisy Isaac GR00T do symulowanej Pandy Franka w MuJoCo.
Percepcja i geometria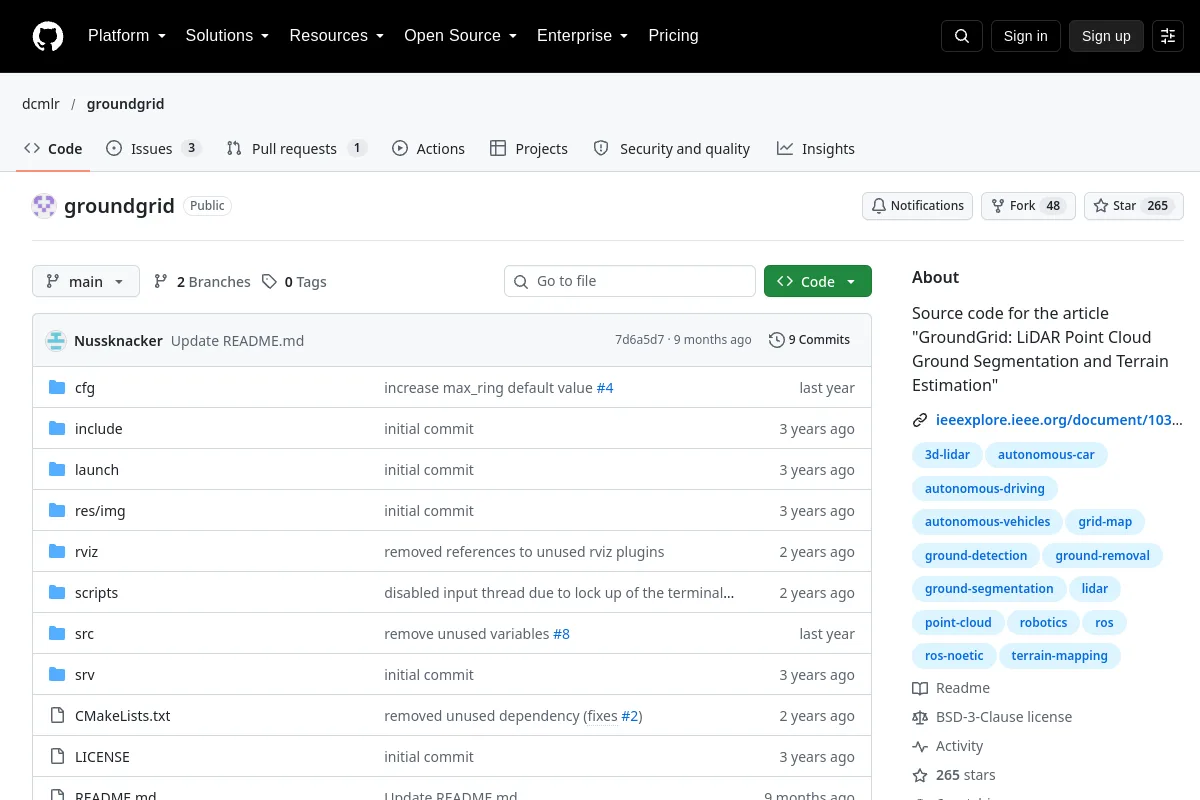 Repozytorium
 Otwarte źródło
groundgrid · dcmlr
Implementacja segmentacji gruntu i szacowania terenu LiDAR.
Systemy flotowe i autonomiczne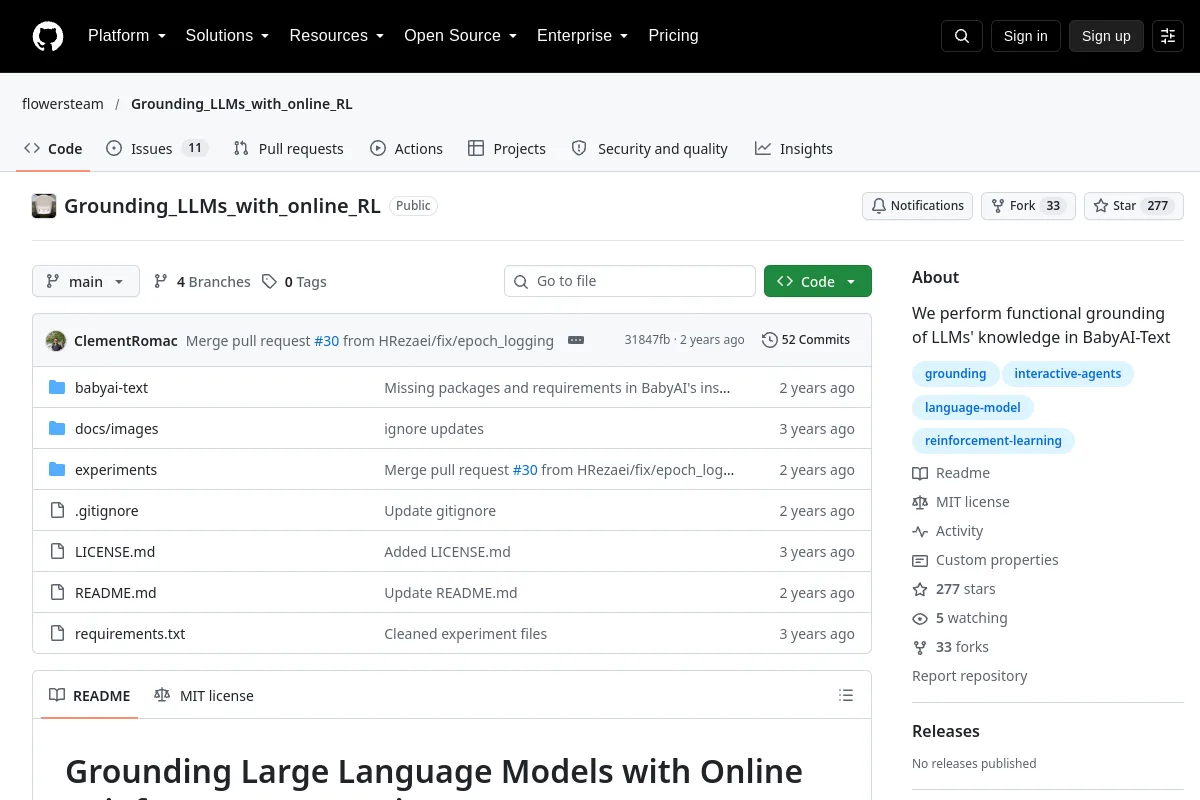 Repozytorium
 Otwarte źródło
Grounding LLMs with online RL · flowersteam
Eksperymenty w zakresie uczenia się przez wzmacnianie online, uziemiające modele językowe w BabyAI-Text.
Frameworki uczenia się robotów Repozytorium
 Badania
grove-g1 · Adyansh04
Stos autonomii dla humanoida Unitree G1, zbudowany na ROS 2.
Frameworki uczenia się robotów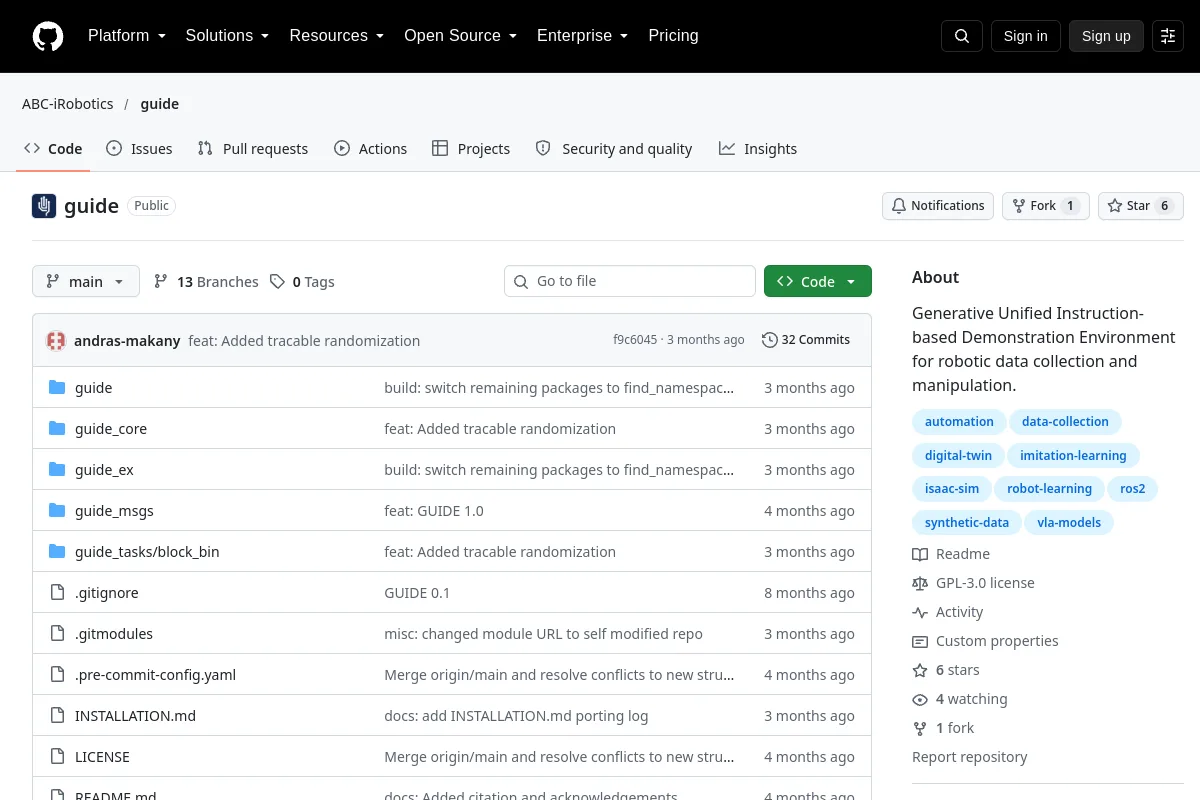 Repozytorium
 Badania
guide · ABC-iRobotics
GUIDE zapewnia środowisko oparte na instrukcjach do gromadzenia i manipulacji danymi robota.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
gundam robot · gundam-global-challenge
Pakiety ROS i polecenia ruchu dla robotów GUNDAM.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
gym gazebo2 · AcutronicRobotics
Zarchiwizowany zestaw narzędzi do eksperymentów RL z ROS 2 i Gazebo.
Symulacja i fizyka Repozytorium
 Otwarte źródło
gym-ignition · robotology-legacy
Framework do tworzenia środowisk robotycznych OpenAI Gym symulowanych za pomocą Ignition Gazebo
Symulacja i fizyka Repozytorium
 Otwarte źródło
gym pybullet drones · learnsyslab
Środowiska PyBullet Gymnasium do nauki sterowania quadkopterem.
Planowanie i kontrola ruchu Repozytorium
 Badania
gym-quadruped · iit-DLSLab
Środowisko Mujoco Gym do sterowania czworonożnymi robotami
Symulacja i fizyka Repozytorium
 Otwarte źródło
gz drl · amaldevh
Powtarzalne eksperymenty polegające na uczeniu się przez wzmacnianie w Gazebo.
Symulacja i fizyka Repozytorium
 Badania
habitat-gs · zju3dv
Habitat-GS: symulator nawigacji o wysokiej wierności z dynamicznym rozpryskiwaniem gaussowskim
Nawigacja i SLAM Repozytorium
 Otwarte źródło
halos-outside-in-safety · NVIDIA
Rozwiązanie NVIDIA Halos Outside-In Safety Blueprint rozszerza percepcję robota poza czujniki pokładowe, wykorzystując kamery infrastruktury zewnętrznej i agentów AI do dynamicznego kontrolowania zachowania robota i wykonywania…
Percepcja i geometria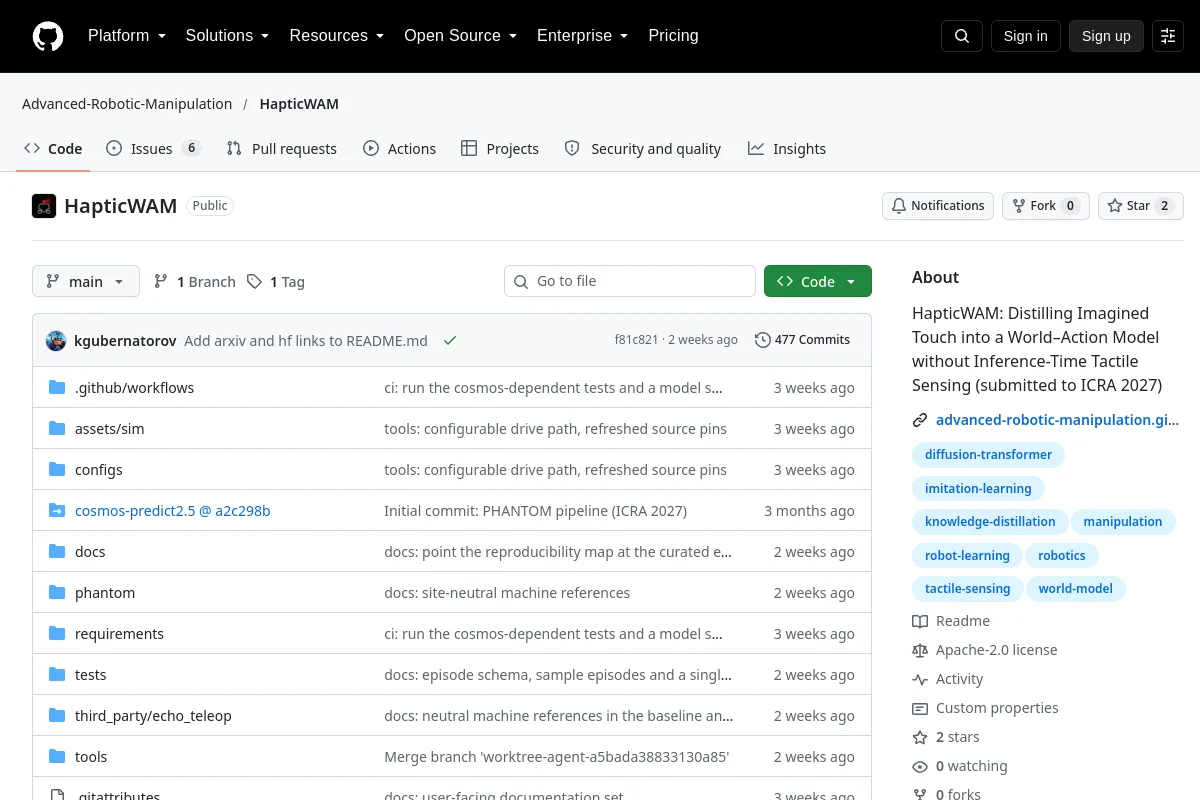 Repozytorium
 Otwarte źródło
HapticWAM · Advanced-Robotic-Manipulation
Kod badawczy HapticWAM do przekształcania dotyku w model działania na całym świecie.
Frameworki uczenia się robotów Repozytorium
 Badania
hci gibo · Data-Science-in-Mechanical-Engineering
Kod badawczy do dostrajania polityki wspomaganej symulacją w uczeniu się robotów czarnej skrzynki.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
hector-moveit · tahsinkose
Hector Quadrotor z MoveIt! Ramy planowania ruchu
Planowanie i kontrola ruchu Repozytorium
 Badania
Hector_Simulation · DRCL-USC
Oprogramowanie symulacyjne (ROS/MATLAB) dla sterowania lokomocją robota humanoidalnego HECTOR/sterowania lokomocją dwunożnego/MPC opartego na sile i momencie
Symulacja i fizykaMIEJSCE NA TWOJE KOLEJNE ODKRYCIA
Zaproponuj zasób ↗Ekosystem stale się rozwija.
Znasz zasób, który tu pasuje?