 Repositorio
 Investigación
gpmp2 · gtrll
Implementación del Planificador de Movimiento del Proceso Gaussiano 2.
Planificación y control de movimientoEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Investigación
Implementación del Planificador de Movimiento del Proceso Gaussiano 2.
Planificación y control de movimiento Repositorio
 Investigación
Una implementación de búsqueda guiada de políticas para la investigación de aprendizaje de políticas.
Marcos de aprendizaje de robots Repositorio
 Investigación
Herramientas de implementación y capacitación de aprendizaje de comprensión de GQ-CNN con integración de ROS.
Marcos de aprendizaje de robots Repositorio
 Investigación
GRADO: Generación de entornos dinámicos animados para la investigación en robótica
Simulación y física Repositorio
 Investigación
Simulación de Webots de un robot bípedo con ruedas utilizando LQR basado en modelos (de un proyecto de graduación de pregrado)
Simulación y física Repositorio
 Investigación
Plataforma para el desarrollo de inteligencia robótica general
Simulación y física Repositorio
 Código abierto
Suavizado de ruta basado en gradientes para robots móviles con ruedas (GRIPS)
Planificación y control de movimiento Repositorio
 Código abierto
Ejemplo de conexión de una política Isaac GR00T a un Panda Franka simulado en MuJoCo.
Percepción y geometría Repositorio
 Código abierto
Implementación de segmentación de terreno LiDAR y estimación del terreno.
Sistemas de flota y autonomía Repositorio
 Código abierto
Experimentos de aprendizaje por refuerzo en línea que fundamentan los modelos de lenguaje en BabyAI-Text.
Marcos de aprendizaje de robots Repositorio
 Investigación
Una pila de autonomía para el humanoide Unitree G1, construida sobre ROS 2.
Marcos de aprendizaje de robots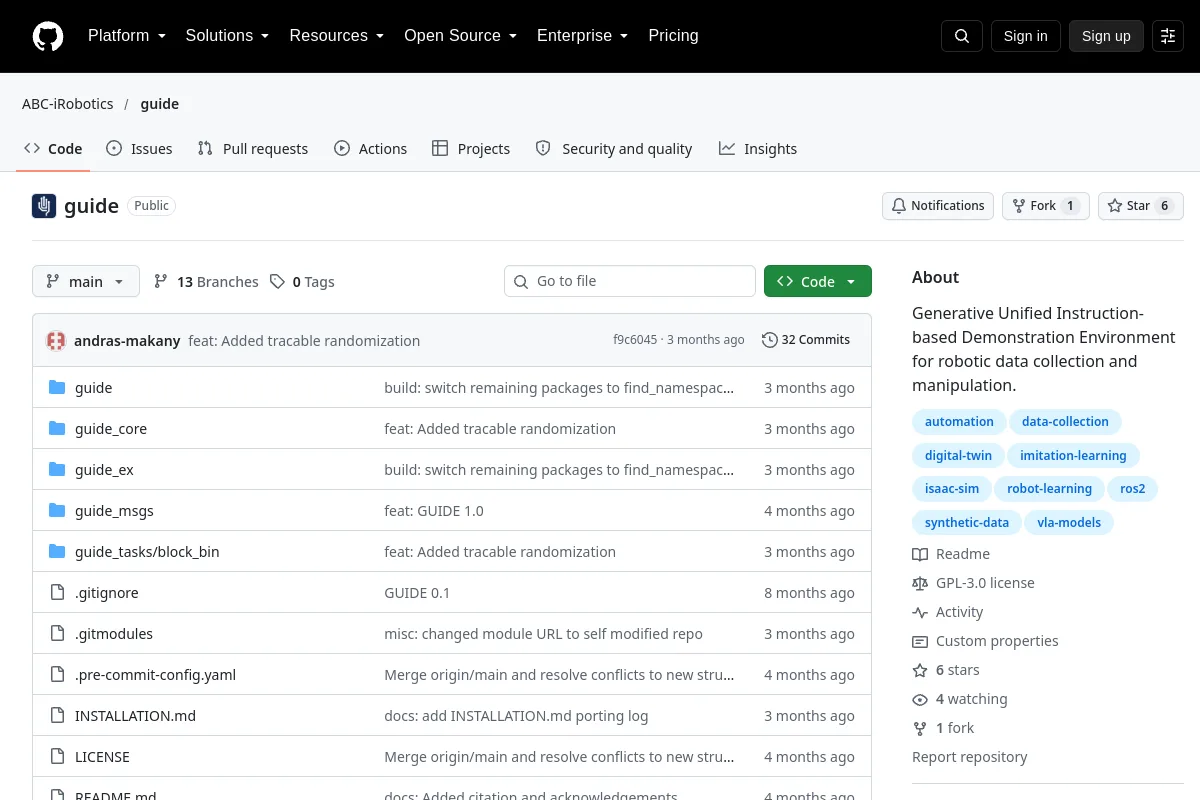 Repositorio
 Investigación
GUIDE proporciona un entorno basado en instrucciones para la recopilación y manipulación de datos de robots.
Herramientas de visualización y datos Repositorio
 Investigación
Paquetes ROS y comandos de movimiento para robots GUNDAM.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Un conjunto de herramientas archivado para experimentos de RL con ROS 2 y Gazebo.
Simulación y física Repositorio
 Código abierto
Marco para el desarrollo de entornos robóticos OpenAI Gym simulados con Ignition Gazebo
Simulación y física Repositorio
 Código abierto
Entornos PyBullet Gymnasium para el aprendizaje del control de cuadricópteros.
Planificación y control de movimiento Repositorio
 Investigación
Entorno Mujoco Gym para el control de robots cuadrúpedos
Simulación y física Repositorio
 Código abierto
Experimentos reproducibles de aprendizaje por refuerzo en Gazebo.
Simulación y física Repositorio
 Investigación
Habitat-GS: un simulador de navegación de alta fidelidad con salpicaduras dinámicas gaussianas
Navegación y SLAM Repositorio
 Código abierto
NVIDIA Halos Outside-In Safety Blueprint extiende la percepción del robot más allá de los sensores integrados mediante el uso de cámaras de infraestructura externa y agentes de inteligencia artificial para controlar dinámicamente el comportamiento del robot y realizar...
Percepción y geometría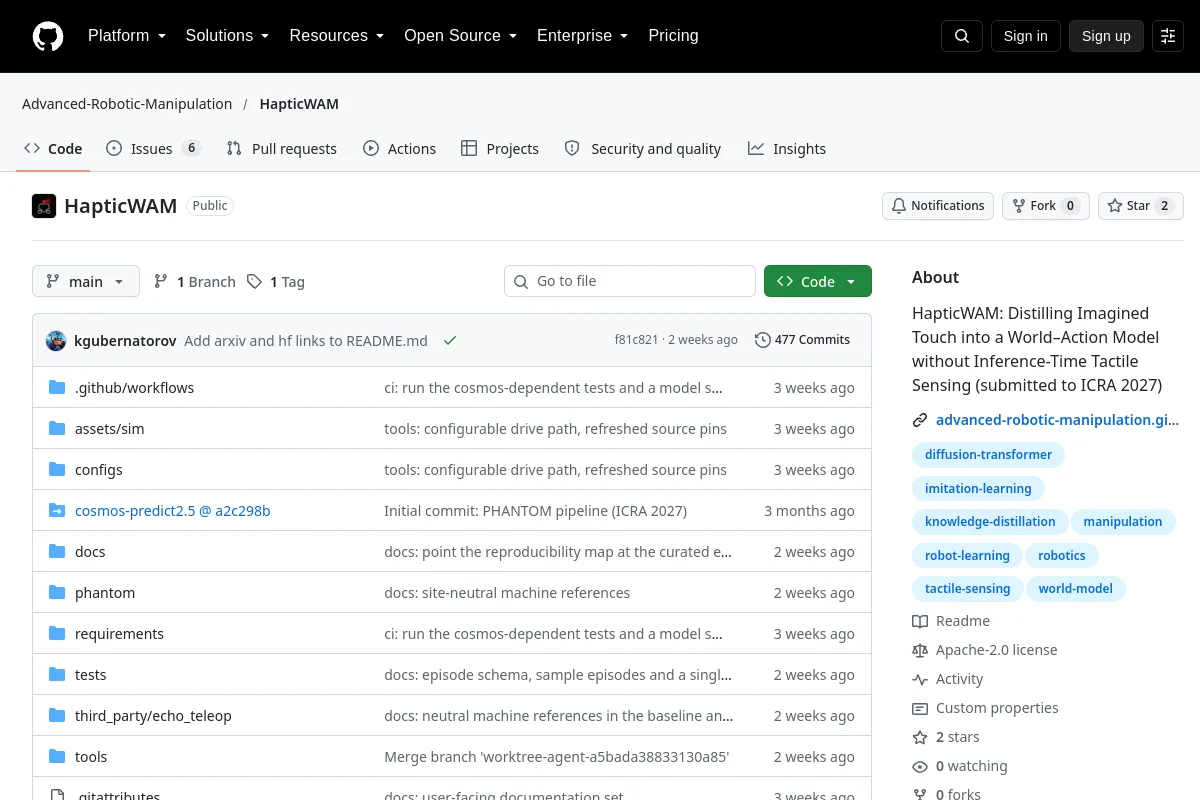 Repositorio
 Código abierto
Código de investigación HapticWAM para destilar el tacto en un modelo de acción mundial.
Marcos de aprendizaje de robots Repositorio
 Investigación
Código de investigación para el ajuste de políticas asistido por simulación en el aprendizaje de robots de caja negra.
Planificación y control de movimiento Repositorio
 Código abierto
Héctor Quadrotor con MoveIt! Marco de planificación de movimiento
Planificación y control de movimiento Repositorio
 Investigación
Software de simulación (ROS/MATLAB) para el control de locomoción del robot humanoide HECTOR/control de locomoción bípedo/MPC basado en fuerza y momento
Simulación y física¿Conoce algún recurso que pertenezca aquí?