 Repository
 Open Source
foc-wheel-legged-robot · Skythinker616
Mechanische, elektronische, Simulations- und Softwareressourcen für einen Roboter mit offenen Rädern.
Simulation & PhysikDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Mechanische, elektronische, Simulations- und Softwareressourcen für einen Roboter mit offenen Rädern.
Simulation & Physik Repository
 Forschung
Das veraltete Cloud-Robotik-Projekt FogROS v1.
Frameworks für das Lernen von Robotern Repository
 Open Source
Forschungscode für Szenenphantasie und effiziente Robotererkundung.
Navigation & SLAM Website
 Forschung
Tools zur Visualisierung und Beobachtbarkeit von Roboterdaten für Entwicklungsteams.
Visualisierungs- und Datentools Repository
 Open Source
Auf franka_ros basierende Steuerschnittstelle, die die Steuerung des Franka-Roboterarms in mehreren Gelenk- und kartesischen Raumimpedanzkontrollschemata für interaktive, sichere und reaktive (meist…) ermöglicht.
Bewegungsplanung und -steuerung Repository
 Open Source
Ein RL-Framework für die Franka-Panda-Manipulation in MuJoCo.
Bewegungsplanung und -steuerung Repository
 Open Source
ROS 2-Integrationspakete für Franka-Forschungsroboter.
Frameworks für das Lernen von Robotern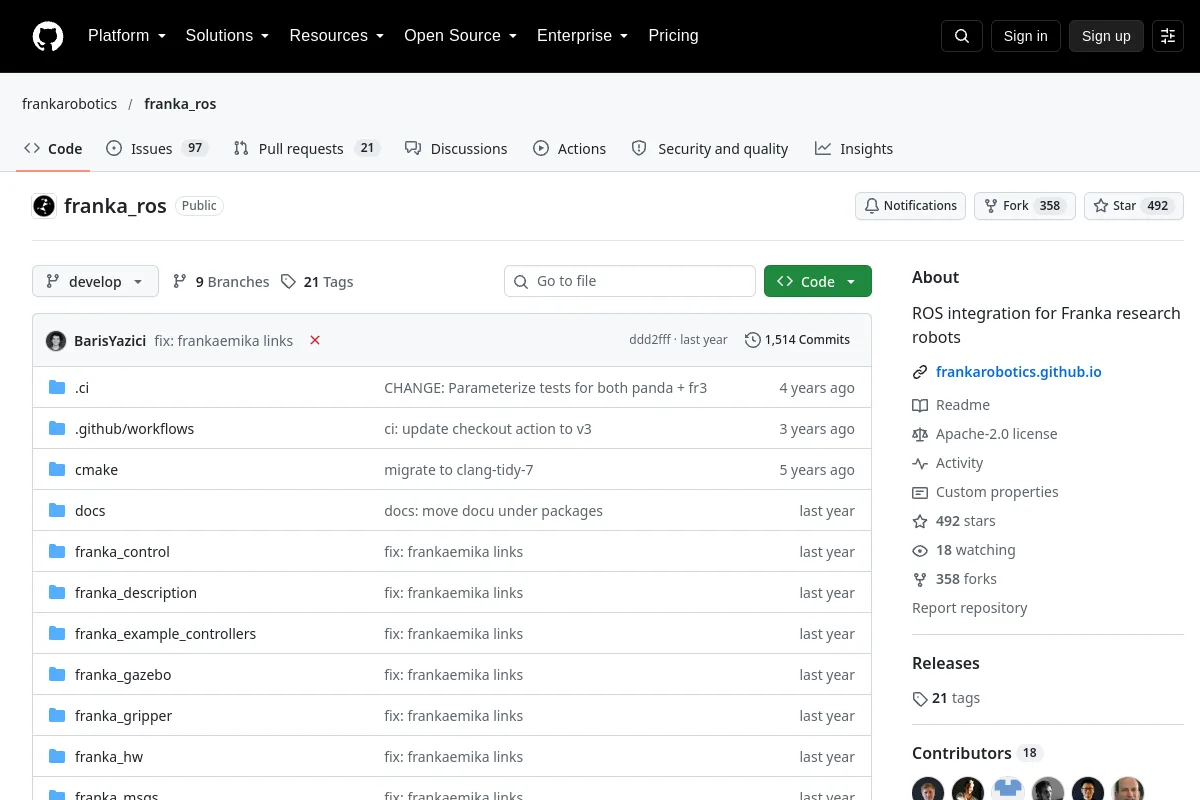 Repository
 Open Source
ROS-Integrationspakete für Franka-Forschungsroboter.
Frameworks für das Lernen von Robotern Repository
 Forschung
Mithilfe von Computer Vision und maschinellem Lernen den Panda-Roboterarm Franka per Teleoperation bewegen
Teleoperationssoftware Repository
 Forschung
Sensorfusionsarchitektur zur Schätzung, Lokalisierung und Kartierung des Roboterzustands.
Navigation & SLAM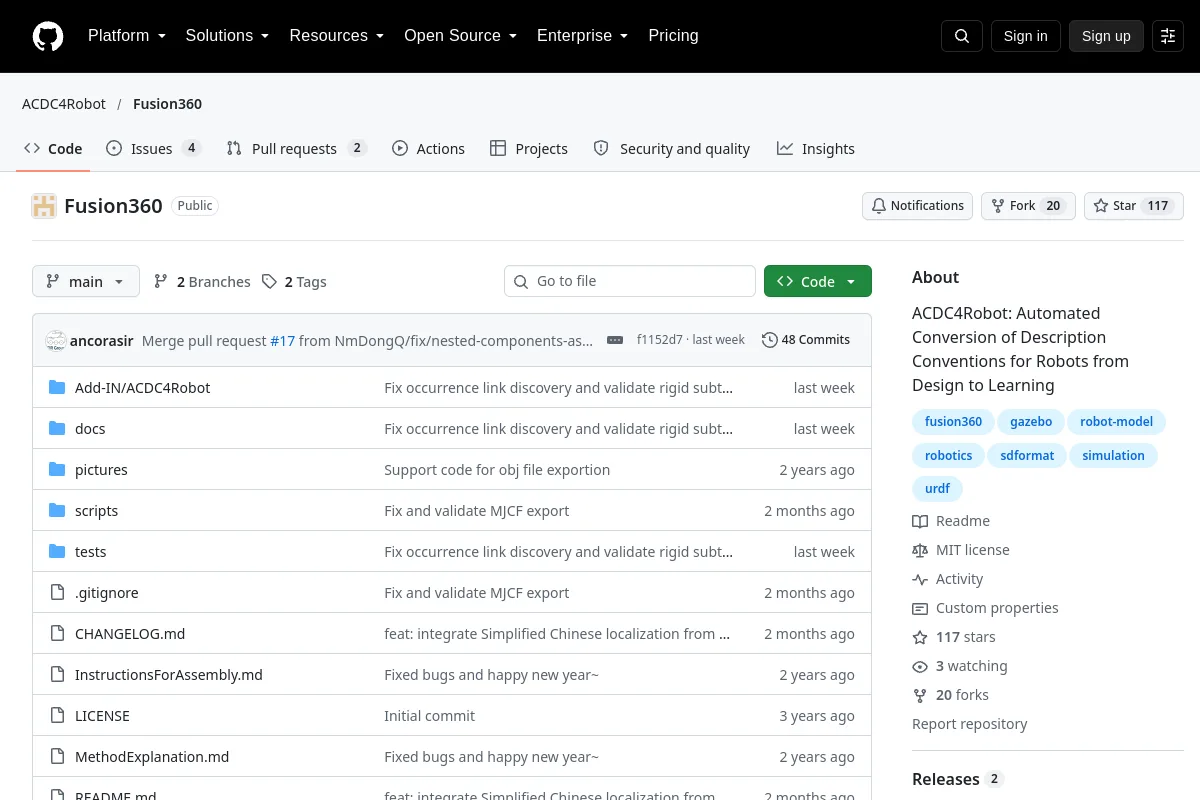 Repository
 Open Source
ACDC4Robot: Automatisierte Konvertierung von Beschreibungskonventionen für Roboter vom Design zum Lernen
Frameworks für das Lernen von Robotern Repository
 Open Source
ROS 2-Lokalisierung für Outdoor-Roboter: IMU, Rad-Encoder und GPS, verschmolzen in einem UKF mit 23 Zuständen bei 100 Hz. Wenn die Schätzung schief geht, meldet es, welcher Sensor und warum, anstatt lautlos zu driften.…
Navigation & SLAM Repository
 Forschung
Dies ist die offizielle Implementierung der voxelbasierten humanoiden Fortbewegung in „Gallant: Voxel Grid-based Humanoid Locomotion and Local-navigation across 3D Constrained Terrains“
Navigation & SLAM Repository
 Open Source
Gaussian-SLAM: Fotorealistisches Dense SLAM mit Gaussian Splatting
Navigation & SLAM Repository
 Forschung
Quell-Repository für den klassischen Gazebo-Robotiksimulator.
Simulation & Physik Repository
 Open Source
Ein einfaches Tool zum Erstellen von Pavillon-Gelände mithilfe von Satellitenbildern und DEM-Daten.
Simulation & Physik Repository
 Open Source
Bewegungsplanung um Hindernisse herum mit konvexer Optimierung von Marcucci et al., 2023
Bewegungsplanung und -steuerung Repository
 Open Source
Forschungscode zum Erlernen allgemeiner Bewegungsabläufe als Roboterangebote.
Frameworks für das Lernen von Robotern Repository
 Open Source
Ein leichtes Robotik-RL-Framework, das auf Genesis mit auf IsaacLab abgestimmten APIs basiert und eine schnelle Aufgabenentwicklung und eine einfache Migration aus vorhandenen IsaacLab-Umgebungen ermöglicht.
Simulation & Physik Repository
 Open Source
Generieren von Robotersimulationsaufgaben über große Sprachmodelle
Simulation & Physik Repository
 Forschung
Geometriebewusstes Lernen von Karten zur Kameralokalisierung (CVPR2018)
Navigation & SLAM Repository
 Open Source
Modernes C++20 GNSS-Toolkit – RTK/PPP/CLAS/IMU-Fusion.
Navigation & SLAM Repository
 Open Source
Ein konvexer MPC-Fortbewegungscontroller, implementiert in MuJoCo mit Unitree Go2 Quadruped
Bewegungsplanung und -steuerung Repository
 Open Source
„Guter Roboter! Schauen Sie sich das jetzt an!“: Umnutzung des Verstärkungslernens für die Übertragung von Aufgabe zu Aufgabe; und „Guter Roboter!“: Effizientes Verstärkungslernen für mehrstufige visuelle Aufgaben mit Sim-to-Real-Transfer
Frameworks für das Lernen von RoboternKennen Sie eine Ressource, die hierher gehört?