 Repository
 Forschung
EmbodiedSplat · 0nandon
Offizieller Code von „EmbodiedSplat: Online Feed-Forward Semantic 3DGS for Open-Vocabulary 3D Scene Understanding“
Wahrnehmung & GeometrieDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Forschung
Offizieller Code von „EmbodiedSplat: Online Feed-Forward Semantic 3DGS for Open-Vocabulary 3D Scene Understanding“
Wahrnehmung & Geometrie Repository
 Forschung
Implementierung zum Erlernen einer Zuordnung von Stadtbildern, die dynamische Objekte enthalten, zu statischen realistischen Bildern, die für SLAM geeignet sind
Navigation & SLAM Repository
 Open Source
Hardware-Schnittstelle für die EtherCAT-Modulintegration mit ros2_control
Roboter-SDKs Repository
 Open Source
EVA-Client: Ein einheitliches Framework für die Bereitstellung, Bewertung und Datenerfassung auf echten Robotern
Visualisierungs- und Datentools Repository
 Forschung
EvoBot bietet einen Agenten und eine wiederverwendbare Fähigkeitsbibliothek für LIBERO-Manipulationsaufgaben.
Bewegungsplanung und -steuerung Repository
 Forschung
Experimente zur Gelenksteuerung mit genetischen Algorithmen für einen vierbeinigen Roboter.
Bewegungsplanung und -steuerung Repository
 Open Source
Python-Soft-Roboter-Simulator basierend auf Voxelyze.
Simulation & Physik Repository
 Open Source
Recherchieren Sie Code und Evaluierungsdatensätze für ausführbare Robotermanipulationsziele.
Frameworks für das Lernen von Robotern Repository
 Open Source
Optimierungsframework für die Bewegungsplanung und -steuerung von Robotern.
Bewegungsplanung und -steuerung Repository
 Forschung
MuJoCo-Framework zur Untersuchung des Roboterverhaltens bei Sensor-, Aktor- und Hardwarefehlern.
Bewegungsplanung und -steuerung Repository
 Forschung
Eine C++-Implementierung von Fastron basierend auf dem Artikel „Learning-Based Proxy Collision Detection for Robot Motion Planning Applications“.
Bewegungsplanung und -steuerung Repository
 Open Source
ROS 2 MoveIt 2-Steuerung für einen 6-DoF STS3215-Servoroboterarm.
Roboter-SDKs Repository
 Open Source
C++-Bibliothek für maschinelles Lernen für eingebettete Elektronik und Robotik.
Frameworks für das Lernen von Robotern Repository
 Open Source
Bibliothek zur Abdeckungspfadplanung für autonome landwirtschaftliche Fahrzeuge.
Bewegungsplanung und -steuerung Repository
 Open Source
Schnelle inkrementelle euklidische Distanzfelder für die Online-Bewegungsplanung von Flugrobotern
Bewegungsplanung und -steuerung Repository
 Open Source
Ein Systemidentifikationsrahmen für Roboter
Bewegungsplanung und -steuerung Repository
 Open Source
NVIDIA Fixer ist ein einstufiges Diffusionsmodell, das Rekonstruktionsartefakte aus gerenderten Ansichten für die Simulation autonomer Fahrzeuge und Robotik entfernt.
Simulation & Physik Repository
 Open Source
Unity-Paket für die Simulation von Industrierobotern
Simulation & Physik Repository
 Open Source
Eine dynamische Open-Source-Simulation für Schlagflügelroboter und -tiere
Simulation & Physik Repository
 Repository
 Open Source
3D-flussbasierte Richtlinie zur Robotermanipulation.
Frameworks für das Lernen von Robotern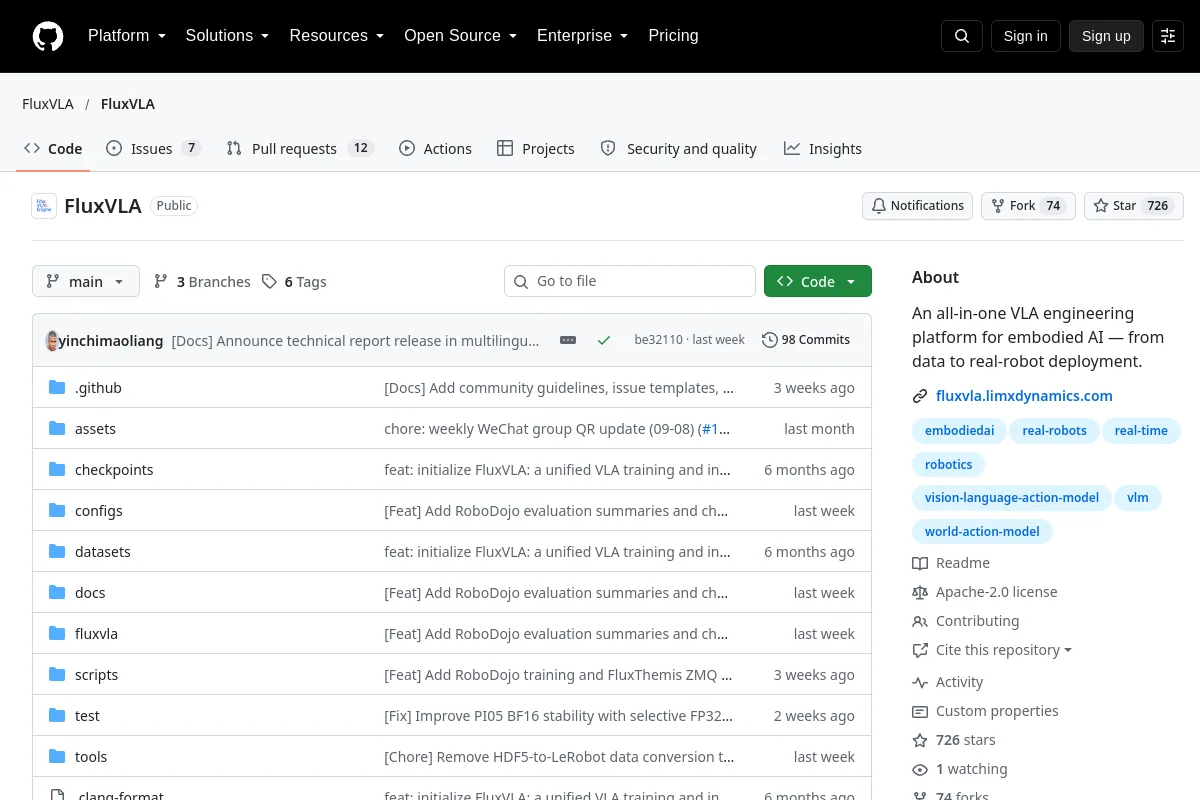 Repository
 Forschung
FluxVLA bietet VLA-Engineering-Ressourcen für die Datenvorbereitung und Roboterbereitstellung.
Frameworks für das Lernen von Robotern Repository
 Open Source
Verkörperte Drosophila: 138.639 Neuronen-Ganzhirn-Konnektomsimulation (FlyWire v783) in einem biomechanischen Körper (NeuroMechFly v2 / MuJoCo). Sehen, Riechen, Schmecken, Fliegen und Emergenz …
Simulation & Physik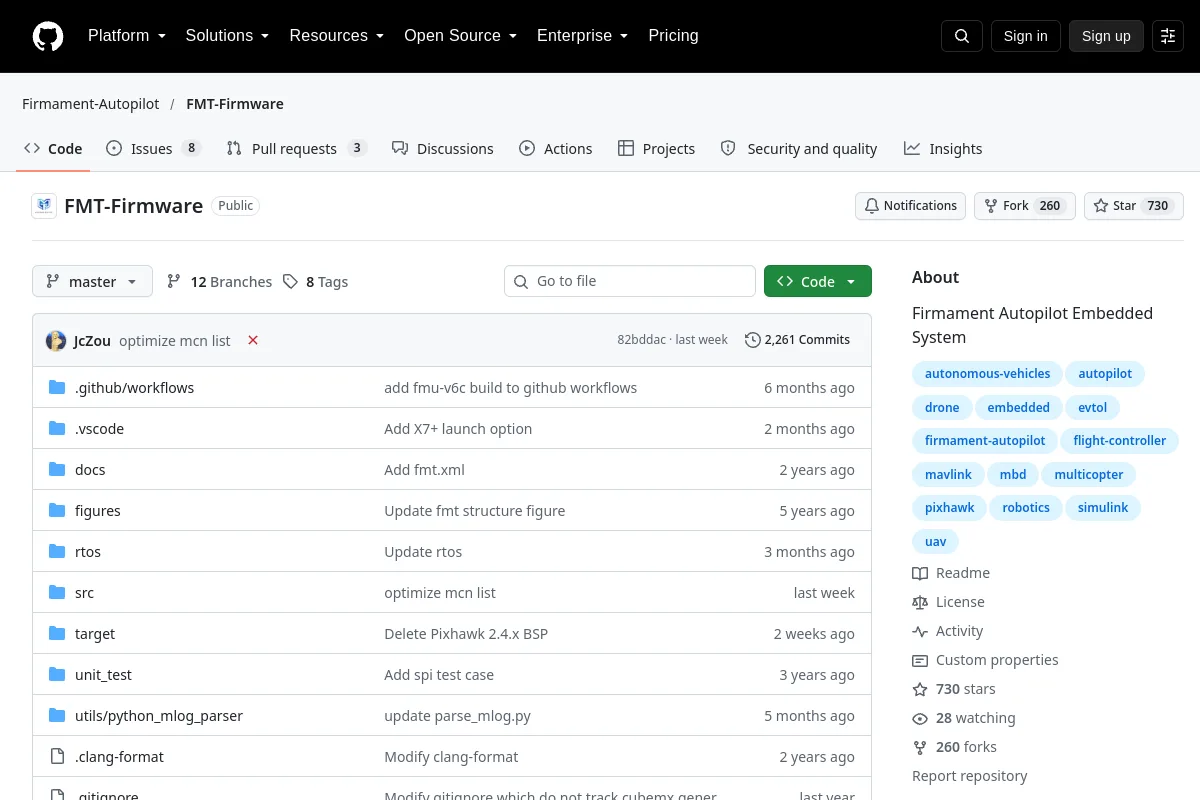 Repository
 Open Source
Eingebettete Autopilot-Firmware und Systemressourcen.
Frameworks für das Lernen von RoboternKennen Sie eine Ressource, die hierher gehört?
