 Repository
 Open Source
MuJoCo · google-deepmind
MuJoCo Physiksimulator für Mehrgelenkdynamik und Kontakt.
Bewegungsplanung und -steuerung
Software / Forschung
FluxVLA bietet VLA-Engineering-Ressourcen für die Datenvorbereitung und Roboterbereitstellung.
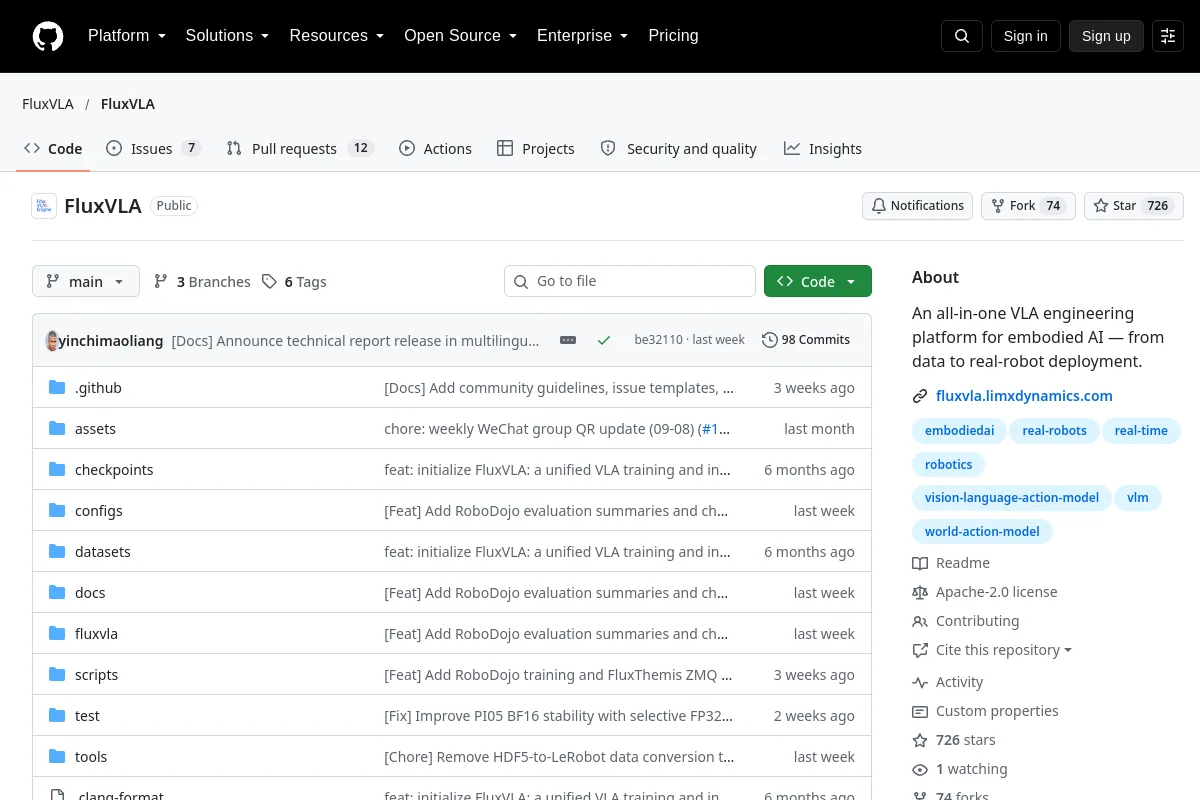
FluxVLA bietet VLA-Engineering-Ressourcen für die Datenvorbereitung und Roboterbereitstellung.
Zusammenfassung des Herausgebers: „Eine All-in-One-VLA-Engineering-Plattform für verkörperte KI – von den Daten bis zum Einsatz in echten Robotern.“
Verwenden Sie das Repository, um die Implementierung, Dokumentation und unterstützten Arbeitsabläufe zu überprüfen. Dieser Verzeichniseintrag identifiziert den Betreuer, die Codelizenz und zugehörige Ressourcen; Es wird nicht behauptet, dass das Projekt auf Ihrem Roboter installiert oder getestet wurde.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
MuJoCo Physiksimulator für Mehrgelenkdynamik und Kontakt.
Bewegungsplanung und -steuerung Repository
 Forschung
Ressourcen für Roboterfundamentmodelle für humanoide Lernabläufe.
Vision-Sprache-Aktion