 Bewaarplaats
 Onderzoek
EmbodiedSplat · 0nandon
Officiële code van "EmbodiedSplat: online feed-forward semantische 3DGS voor begrip van open woordenschat in 3D-scènes"
Waarneming & geometrieDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Onderzoek
Officiële code van "EmbodiedSplat: online feed-forward semantische 3DGS voor begrip van open woordenschat in 3D-scènes"
Waarneming & geometrie Bewaarplaats
 Onderzoek
Implementatie voor het leren van een mapping van stedelijke afbeeldingen die dynamische objecten bevatten naar statische realistische afbeeldingen die geschikt zijn voor SLAM
Navigatie & SLAM Bewaarplaats
 Open-source
Hardware-interface voor EtherCAT-module-integratie met ros2_control
Robot-SDK's Bewaarplaats
 Open-source
EVA-Client: een uniform raamwerk voor implementatie, evaluatie en gegevensverzameling op echte robots
Visualisatie- en datatools Bewaarplaats
 Onderzoek
EvoBot biedt een bibliotheek met agenten en herbruikbare vaardigheden voor LIBERO-manipulatietaken.
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
Gezamenlijke controle-experimenten met genetische algoritmen voor een viervoetige robot.
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Python-softrobotsimulator gebouwd op Voxelyze.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Onderzoekscode en evaluatierecords voor uitvoerbare robotmanipulatiedoelen.
Kaders voor het leren van robots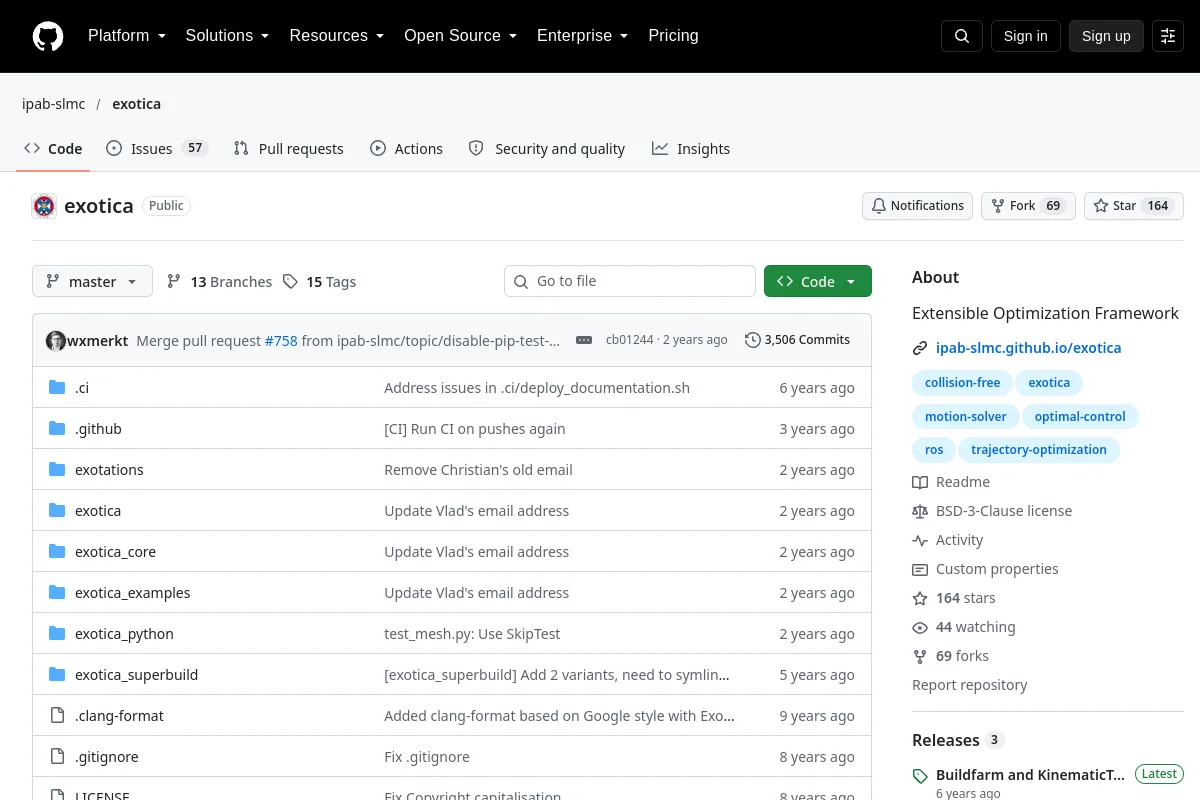 Bewaarplaats
 Open-source
Optimalisatieframework voor de planning en besturing van robotbewegingen.
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
MuJoCo-framework voor het bestuderen van robotgedrag bij sensor-, actuator- en hardwarefouten.
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
Een C++-implementatie van Fastron gebaseerd op het artikel "Learning-Based Proxy Collision Detection for Robot Motion Planning Applications".
Bewegingsplanning en -controle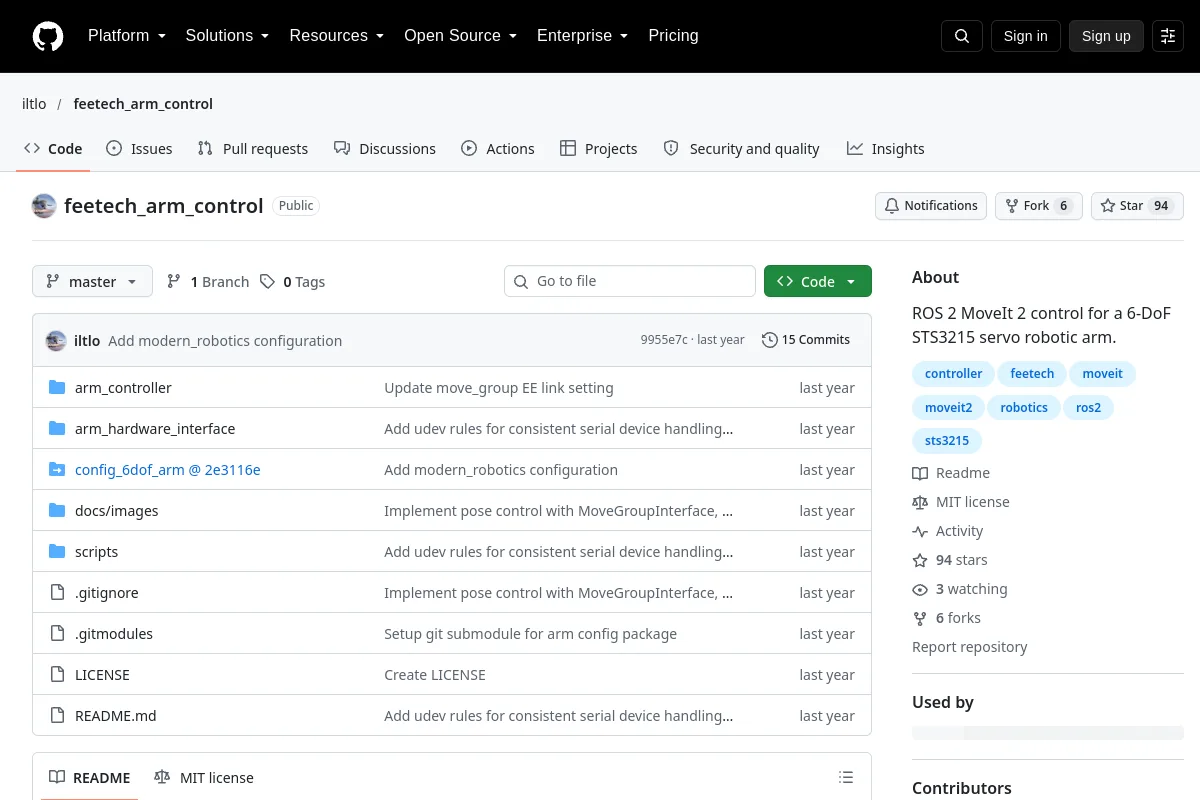 Bewaarplaats
 Open-source
ROS 2 MoveIt 2 besturing voor een 6-DoF STS3215 servo-robotarm.
Robot-SDK's Bewaarplaats
 Open-source
C++ machine learning-bibliotheek voor embedded elektronica en robotica.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Bibliotheek voor dekkingspadplanning voor autonome landbouwvoertuigen.
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Snelle incrementele Euclidische afstandsvelden voor online bewegingsplanning van luchtrobots
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Een systeemidentificatieraamwerk voor robots
Bewegingsplanning en -controle Bewaarplaats
 Open-source
NVIDIA Fixer is een diffusiemodel in één stap dat reconstructieartefacten verwijdert uit gerenderde weergaven voor simulatie van autonome voertuigen en robotica.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Unity-pakket voor simulatie van industriële robots
Simulatie en natuurkunde Bewaarplaats
 Open-source
Een open source dynamische simulatie voor fladderende vleugelrobots en dieren
Simulatie en natuurkunde Bewaarplaats
 Bewaarplaats
 Open-source
Op 3D-flow gebaseerd beleid voor robotmanipulatie.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
FluxVLA biedt VLA-engineeringbronnen die gegevensvoorbereiding en robotinzet omvatten.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Belichaamde Drosophila: connectoomsimulatie van 138.639 neuronen in het hele brein (FlyWire v783) in een biomechanisch lichaam (NeuroMechFly v2 / MuJoCo). Visie, reukzin, smaak, vlucht en opkomend...
Simulatie en natuurkunde Bewaarplaats
 Open-source
Ingebouwde stuurautomaatfirmware en systeembronnen.
Kaders voor het leren van robotsKent u een bron die hier thuishoort?
