 Repository
DAS VERKÖRPERTE KI-VERZEICHNIS
Software
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository

 Repository
 Open Source
DominoRobot · alexbaucom17
Software für Mark Robers Domino Robot-Projekt.
Frameworks für das Lernen von Robotern Repository
 Forschung
dqn navigation · am-shb
Ein Navigationsagent mit verstärktem Lernen, der Lidar- und Kamerabeobachtungen nutzt.
Navigation & SLAM Repository
 Open Source
draco3 description · shbang91
URDF-Modell des humanoiden Roboters Draco3.
Frameworks für das Lernen von Robotern Website
 Forschung
Drake
Werkzeuge zur Modellierung, Dynamik und Optimierung von Robotersystemen.
Bewegungsplanung und -steuerung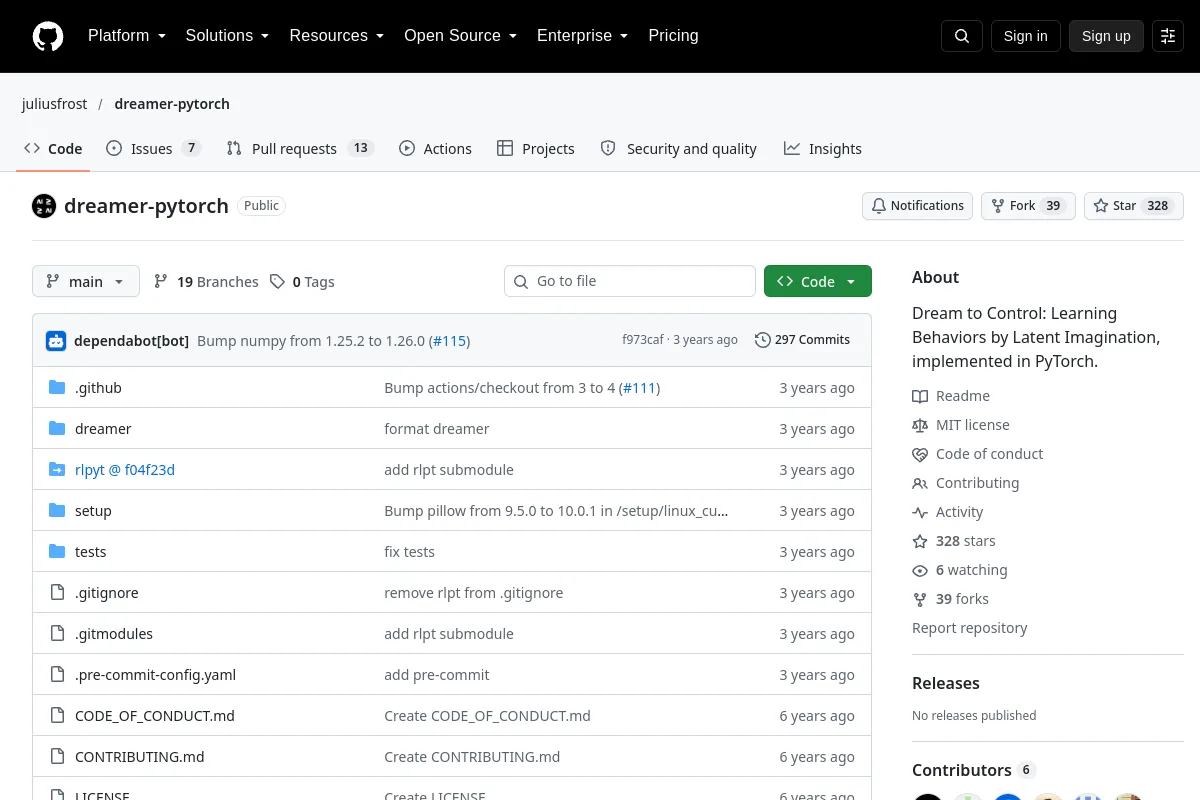 Repository
 Open Source
dreamer-pytorch · juliusfrost
Dream to Control: Lernverhalten durch latente Vorstellungskraft, implementiert in PyTorch.
Frameworks für das Lernen von Robotern Repository
 Open Source
drl grasping · AndrejOrsula
Tiefgreifende Reinforcement-Learning-Experimente für das Robotergreifen aus Octrees.
Simulation & Physik Repository
 Open Source
DRL_robot_exploration · RobustFieldAutonomyLab
Selbstlernende Erkundung und Kartierung für mobile Roboter durch Deep Reinforcement Learning
Navigation & SLAM Repository
 Open Source
DROID-Splat · ChenHoy
End-to-End-SLAM mit Kamerakalibrierung, monokularer vorheriger Integration und dichtem Rendering
Navigation & SLAM Repository
 Forschung
dr soro · andreaprotopapa
Domänen-Randomisierungsexperimente für die Soft-Roboter-Steuerung mit geschlossenem Regelkreis.
Bewegungsplanung und -steuerung Repository
 Open Source
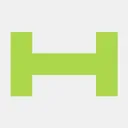
DSP-SLAM · JingwenWang95
DSP-SLAM: Objektorientierter SLAM mit Deep Shape Priors
Navigation & SLAM Repository
 Open Source
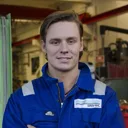
Dstar-lite-pathplanner · Sollimann
Implementierung des D*-lite-Algorithmus in Python für „Improved Fast Replanning for Robot Navigation in Unknown Terrain“
Navigation & SLAM Repository
 Open Source
dwa planner · amslabtech
Eine ROS-Implementierung des Dynamic Window Approach-Planers.
Navigation & SLAM Repository
 Repository
 Open Source
dynamic robot localization · carlosmccosta
Eine Punktwolken-Registrierungspipeline für die Roboterlokalisierung und 3D-Wahrnehmung.
Navigation & SLAM Repository
 Open Source
dynamic_task_allocation · nubot-nudt
Ein auf ROS und Gazebo basierendes Simulationssystem, das speziell für die Aufgabenverteilung mit mehreren Robotern entwickelt wurde (Erkundungs- und Zerstörungsproblem).
Simulation & Physik Repository
 Open Source
DynSLAM · AndreiBarsan
Masterarbeit über gleichzeitige Lokalisierung und Kartierung in dynamischen Umgebungen. Rekonstruiert separat sowohl die statische Umgebung als auch die dynamischen Objekte daraus, wie z. B. Autos.
Navigation & SLAM Repository
 Forschung
EAO-SLAM · yanmin-wu
EAO-SLAM: Monokularer halbdichter Objekt-SLAM basierend auf Ensemble Data Association
Navigation & SLAM Repository
 Open Source
Efficient-Trajectory-Optimization-for-Robot-Motion-Planning--Examples · yzhao334
Beispiele für eine effiziente Trajektorienoptimierung für die Bewegungsplanung von Robotern
Bewegungsplanung und -steuerung Repository
 Open Source
elevation mapping · ANYbotics
Roboterzentrierte Höhenkartierung für die Navigation in unebenem Gelände.
Navigation & SLAM Repository
 Repository
 Forschung
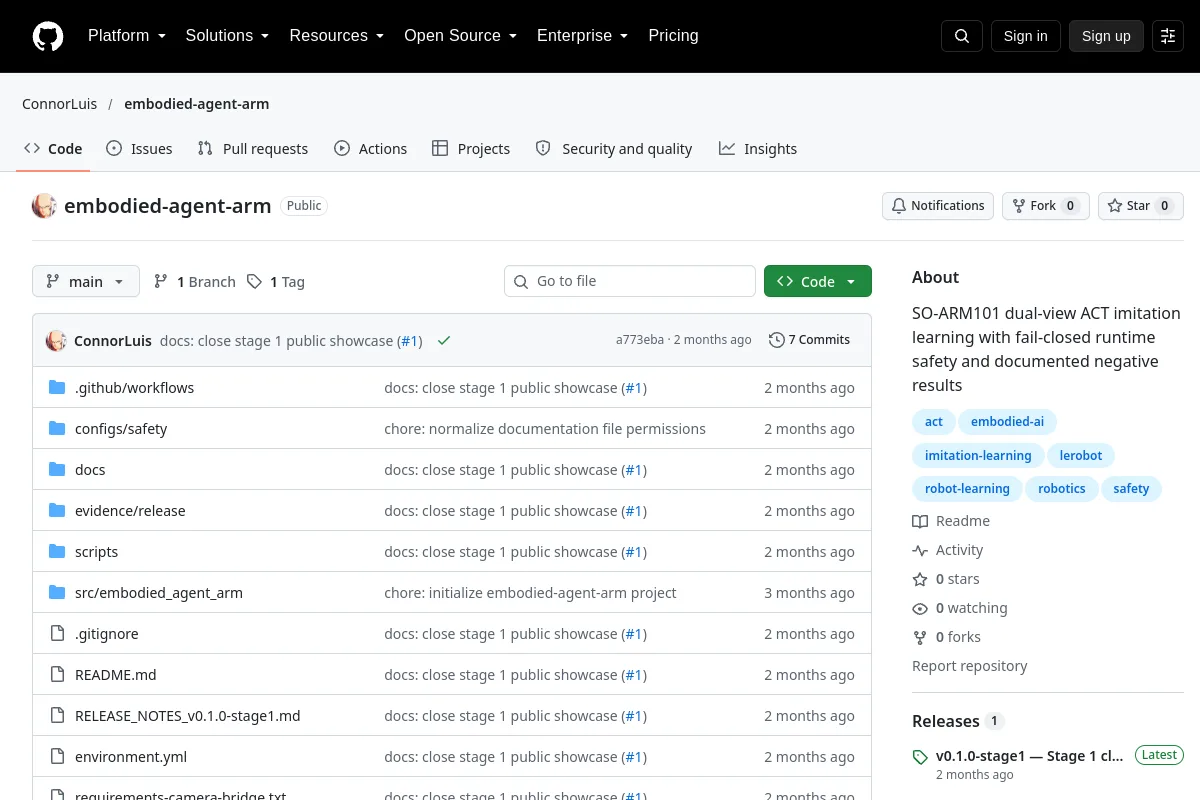
embodied agent arm · ConnorLuis
SO-ARM101 Dual-View-ACT-Experimente mit dokumentierten Laufzeitschutzmaßnahmen.
Frameworks für das Lernen von Robotern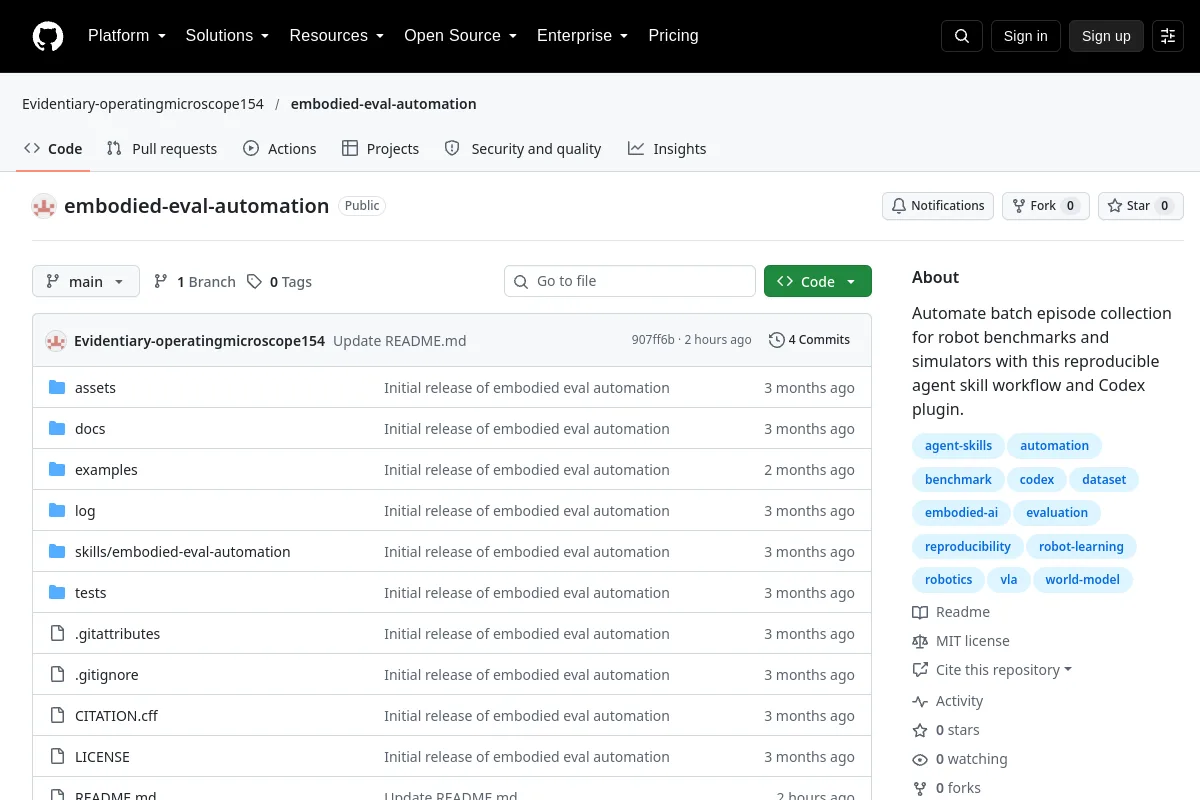 Repository
 Forschung
embodied eval automation · Evidentiary-operatingmicroscope154
Embodied Eval Automation bietet Workflows zum Sammeln von Roboter-Benchmark- und Simulator-Episoden.
Visualisierungs- und Datentools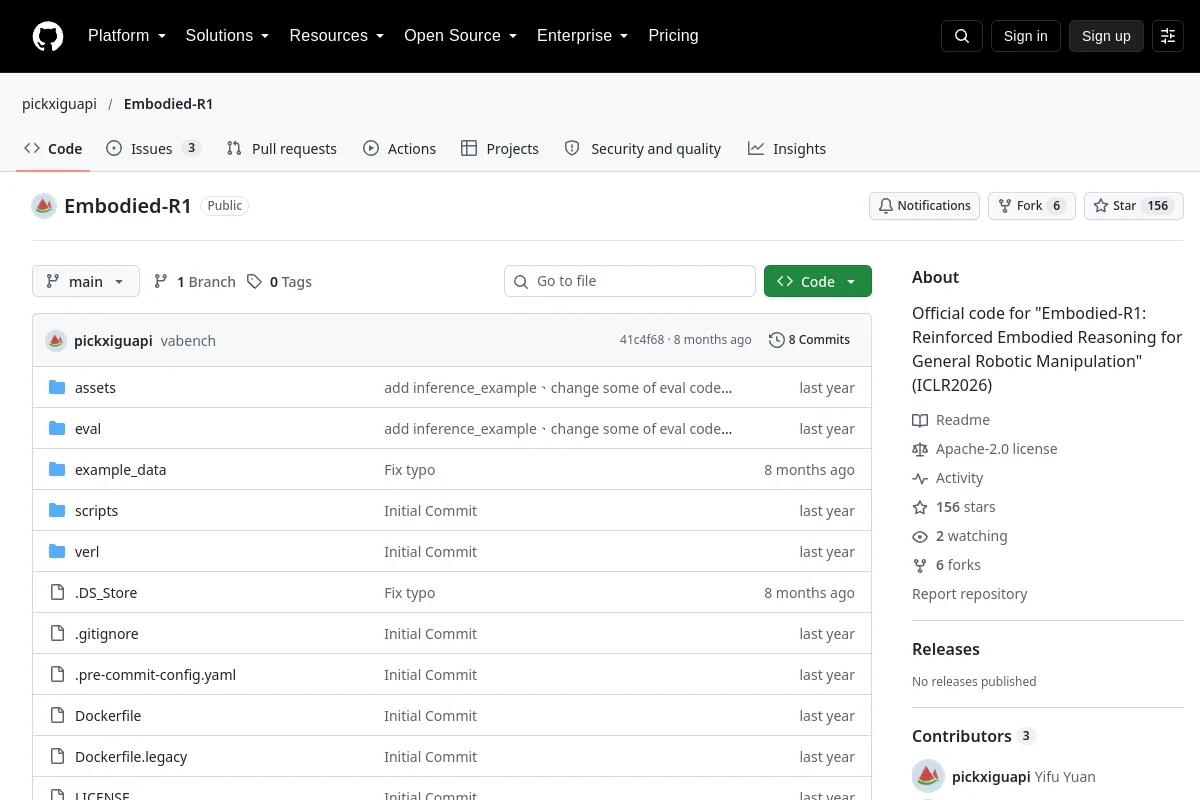 Repository
 Open Source
Embodied R1 · pickxiguapi
Forschungscode für verstärktes verkörpertes Denken bei der Robotermanipulation.
Frameworks für das Lernen von RoboternEIN ORT FÜR IHRE NÄCHSTE ENTDECKUNG
Schlagen Sie eine Ressource vor ↗Das Ökosystem wächst weiter.
Kennen Sie eine Ressource, die hierher gehört?