 Repositório
O DIRETÓRIO DE IA INCORPORADO
Programas
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório

 Repositório
 Código aberto
DominoRobot · alexbaucom17
Software para o projeto Domino Robot de Mark Rober.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
dqn navigation · am-shb
Um agente de navegação de aprendizagem por reforço usando lidar e observações de câmera.
Navegação e SLAM Repositório
 Código aberto
draco3 description · shbang91
Modelo URDF do robô humanóide Draco3.
Estruturas de aprendizagem de robôs Site
 Pesquisa
Drake
Ferramentas de modelagem, dinâmica e otimização de sistemas robóticos.
Planejamento e controle de movimento Repositório
 Código aberto
dreamer-pytorch · juliusfrost
Dream to Control: Learning Behaviors by Latent Imagination, implementado em PyTorch.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
drl grasping · AndrejOrsula
Experimentos profundos de aprendizagem por reforço para apreensão robótica de octrees.
Simulação e física Repositório
 Código aberto
DRL_robot_exploration · RobustFieldAutonomyLab
Exploração e mapeamento de autoaprendizagem para robôs móveis por meio de aprendizado por reforço profundo
Navegação e SLAM Repositório
 Código aberto
DROID-Splat · ChenHoy
SLAM ponta a ponta com calibração de câmera, integração prévia monocular e renderização densa
Navegação e SLAM Repositório
 Pesquisa
dr soro · andreaprotopapa
Experimentos de randomização de domínio para controle de robôs flexíveis em malha fechada.
Planejamento e controle de movimento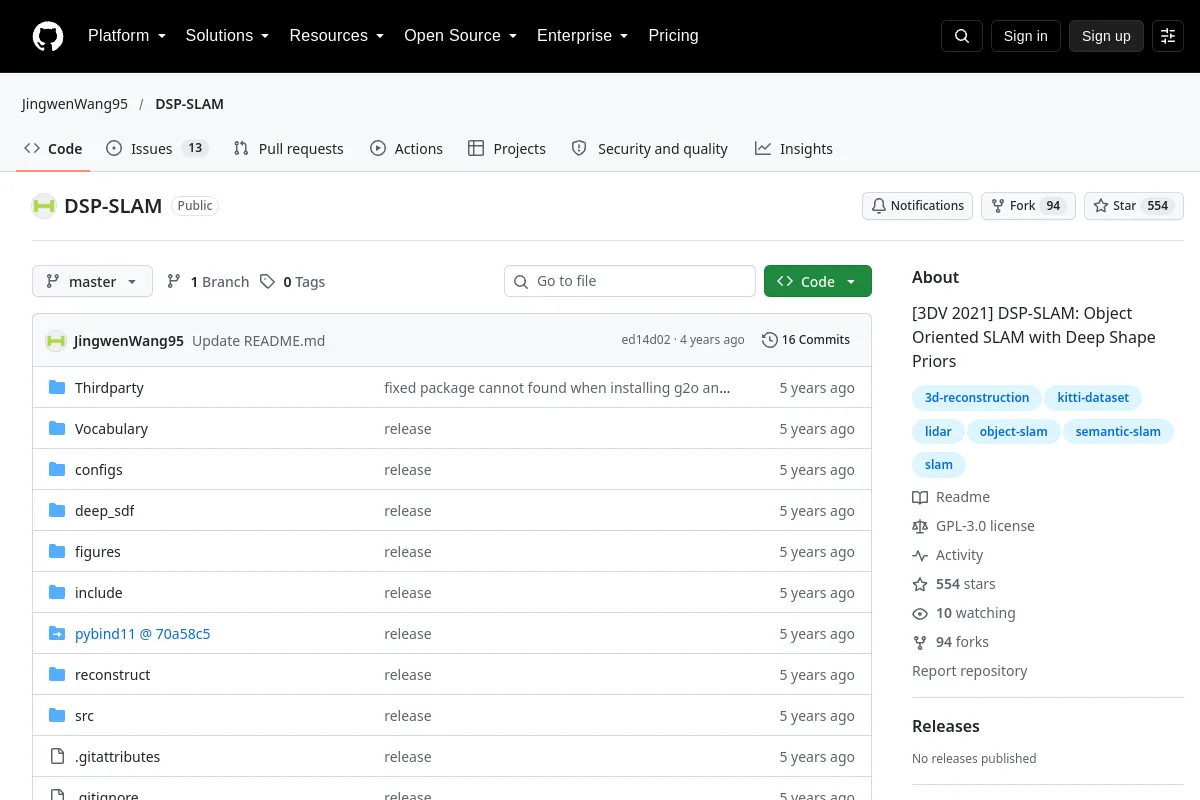 Repositório
 Código aberto
DSP-SLAM · JingwenWang95
DSP-SLAM: SLAM orientado a objetos com Deep Shape Priors
Navegação e SLAM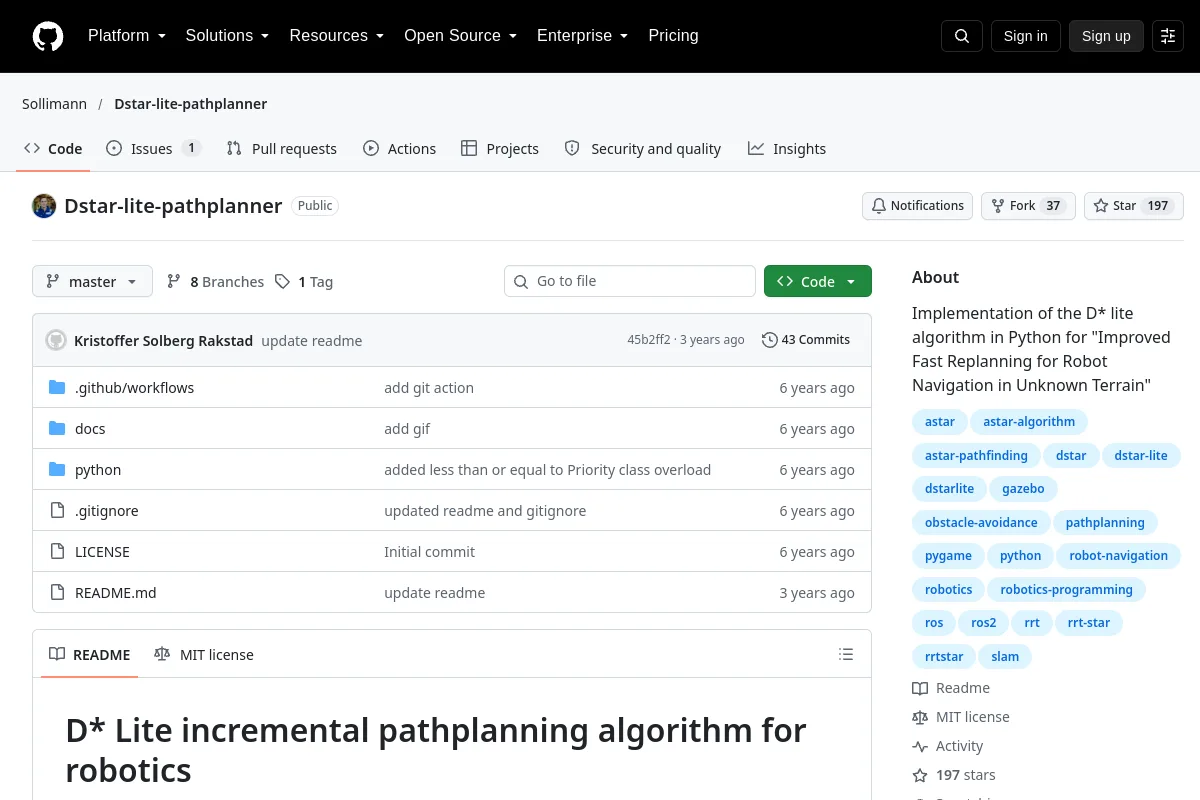 Repositório
 Código aberto
Dstar-lite-pathplanner · Sollimann
Implementação do algoritmo D* lite em Python para "Replanejamento Rápido Melhorado para Navegação de Robô em Terreno Desconhecido"
Navegação e SLAM Repositório
 Código aberto
dwa planner · amslabtech
Uma implementação ROS do planejador de abordagem de janela dinâmica.
Navegação e SLAM Repositório
 Repositório
 Código aberto
dynamic robot localization · carlosmccosta
Um pipeline de registro de nuvem de pontos para localização de robôs e percepção 3D.
Navegação e SLAM Repositório
 Código aberto
dynamic_task_allocation · nubot-nudt
Um sistema de simulação baseado em ROS e Gazebo que é especialmente construído para alocação de tarefas multi-robôs (problema de exploração e destruição)
Simulação e física Repositório
 Código aberto
DynSLAM · AndreiBarsan
Dissertação de Mestrado sobre Localização e Mapeamento Simultâneo em Ambientes Dinâmicos. Reconstrói separadamente o ambiente estático e os objetos dinâmicos dele, como carros.
Navegação e SLAM Repositório
 Pesquisa
EAO-SLAM · yanmin-wu
EAO-SLAM: SLAM de objeto semidenso monocular baseado em Ensemble Data Association
Navegação e SLAM Repositório
 Código aberto
Efficient-Trajectory-Optimization-for-Robot-Motion-Planning--Examples · yzhao334
Exemplos de otimização eficiente de trajetória para planejamento de movimento de robôs
Planejamento e controle de movimento Repositório
 Código aberto
elevation mapping · ANYbotics
Mapeamento de elevação centrado em robô para navegação em terrenos acidentados.
Navegação e SLAM Repositório
 Repositório
 Pesquisa
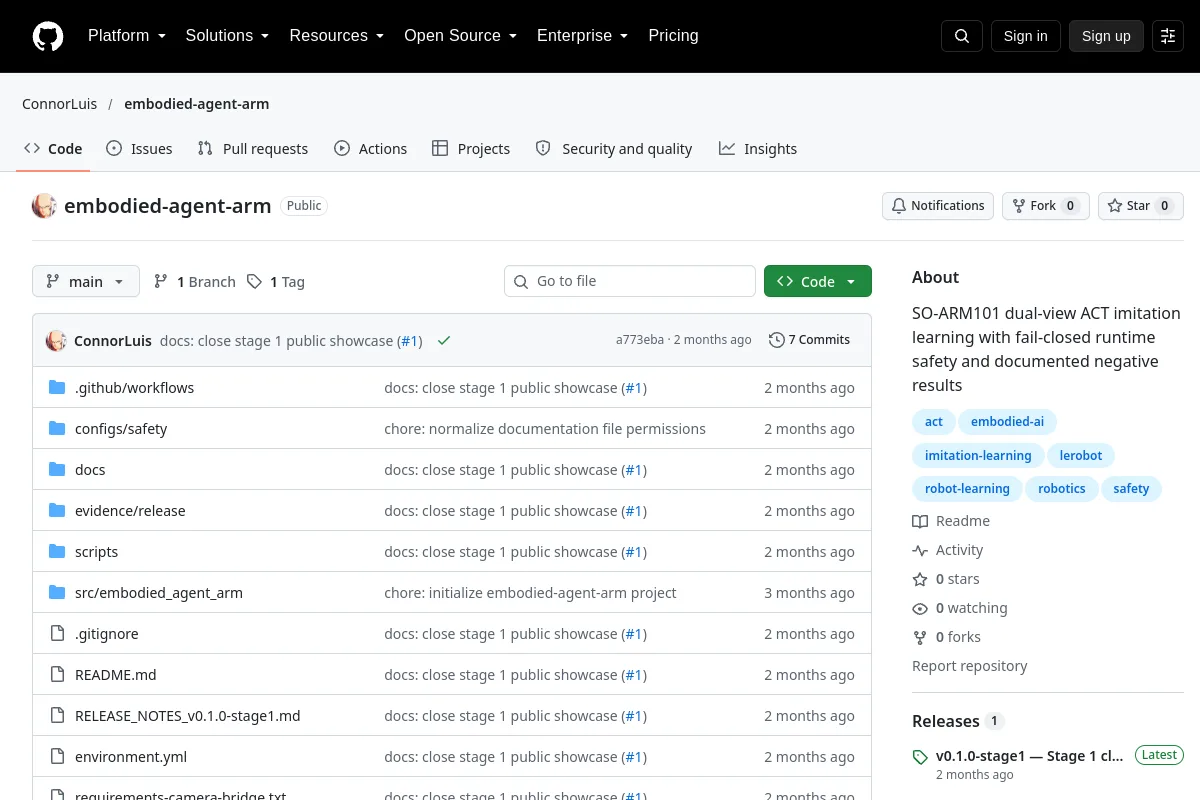
embodied agent arm · ConnorLuis
Experimentos ACT de visualização dupla SO-ARM101 com proteções de tempo de execução documentadas.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
embodied eval automation · Evidentiary-operatingmicroscope154
O Empowered Eval Automation fornece fluxos de trabalho para coletar benchmarks de robôs e episódios de simuladores.
Ferramentas de visualização e dados Repositório
 Código aberto
Embodied R1 · pickxiguapi
Código de pesquisa para raciocínio incorporado reforçado na manipulação de robôs.
Estruturas de aprendizagem de robôsUM LUGAR PARA SUA PRÓXIMA DESCOBERTA
Sugira um recurso ↗O ecossistema continua crescendo.
Conhece um recurso que pertence aqui?