 Repositório
Programas / Código aberto
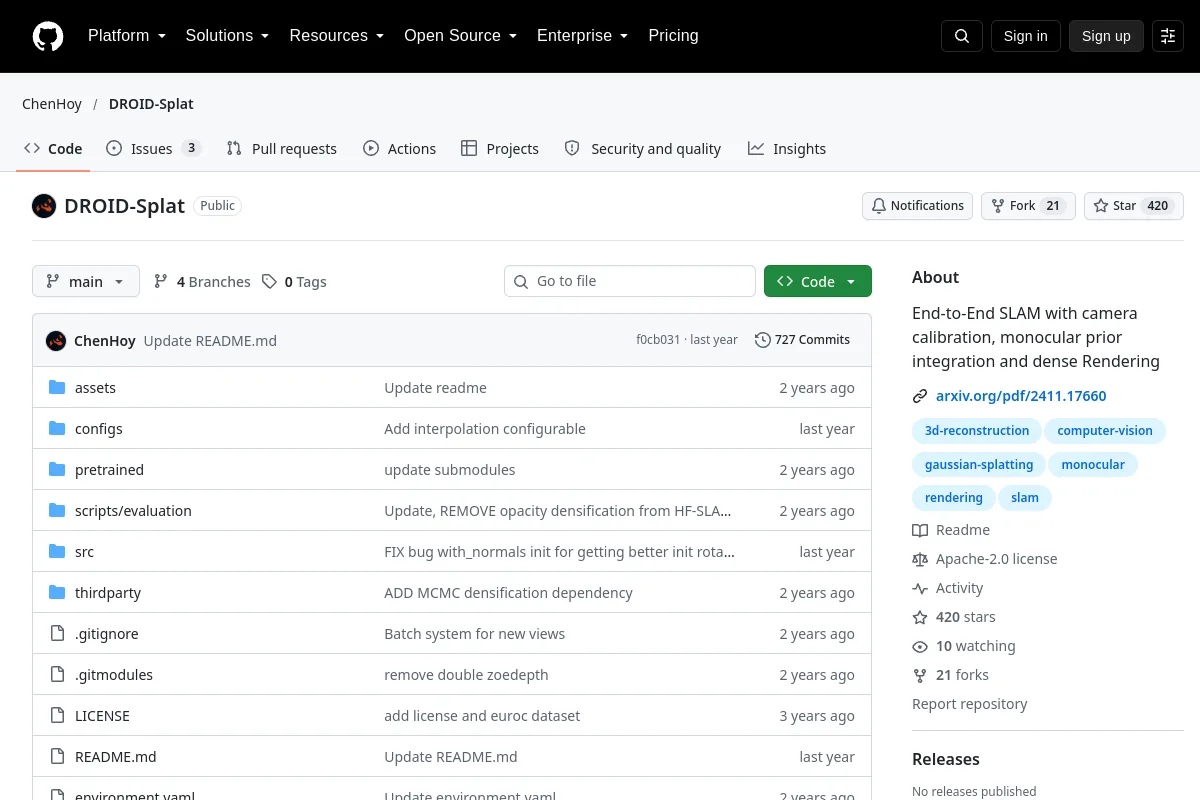
DROID-Splat · ChenHoy
SLAM ponta a ponta com calibração de câmera, integração prévia monocular e renderização densa
Visão geral
SLAM ponta a ponta com calibração de câmera, integração prévia monocular e renderização densa
Inspecione as instruções de instalação, versões suportadas, exemplos e interfaces na fonte. Este diretório não afirma que o software foi instalado ou testado em seu robô.
Informações do projeto
- Mantenedor
- ChenHoy
- Idioma principal
- Python
- Licença de código de repositório
- Apache-2.0
- Licença de peso de modelo
- Não registrado
- Licença de conjunto de dados
- Não registrado
- Licença de design de hardware
- Não registrado
- Manutenção
- Não arquivado nos últimos metadados registrados
- Último push de repositório observado
- 2025-07-12
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Seções de documentação
- :clapper: Introduction
- :loudspeaker: Update
- :memo: Code
- CUDA
- :question: How to use this framework?
- Setting up a dataset
Navegue pelas categorias deste recurso
Explore coleções relacionadas
Navegar Programas →Mais em Programas
Repositório

 Repositório
 Pesquisa
gaussian splatting · graphdeco-inria
Implementação de referência de 3D Gaussian Splatting para renderização de campo radiante.
Percepção e geometria Repositório
