 Bewaarplaats
Software / Open-source
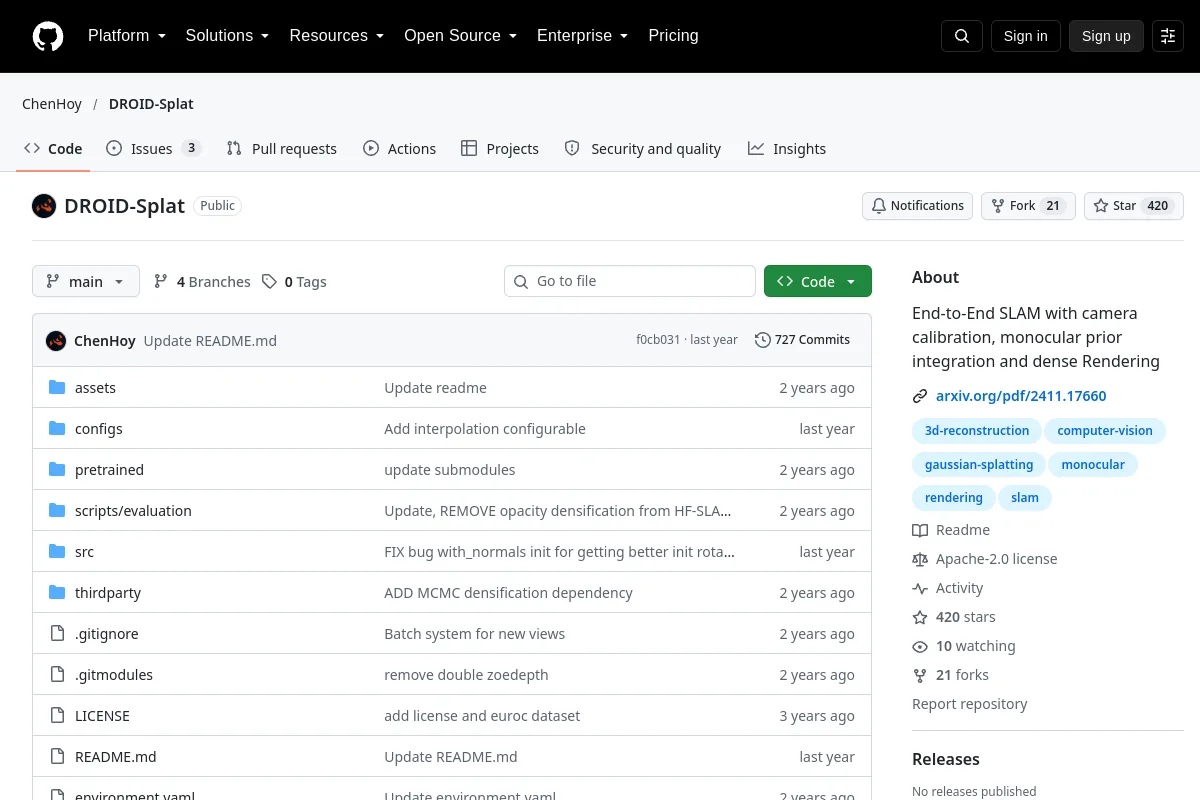
DROID-Splat · ChenHoy
End-to-End SLAM met camerakalibratie, monoculaire voorafgaande integratie en compacte weergave
Overzicht
End-to-End SLAM met camerakalibratie, monoculaire voorafgaande integratie en compacte weergave
Inspecteer installatie-instructies, ondersteunde versies, voorbeelden en interfaces in de broncode. Deze map beweert niet dat de software op uw robot is geïnstalleerd of getest.
Projectinformatie
- Onderhouder
- ChenHoy
- Primaire taal
- Python
- Licentie voor repositorycode
- Apache-2.0
- Modelgewicht licentie
- Niet opgenomen
- Dataset-licentie
- Niet opgenomen
- Hardware-ontwerplicentie
- Niet opgenomen
- Onderhoud
- Niet gearchiveerd in de laatst opgenomen metadata
- Laatst waargenomen opslagplaatspush
- 2025-07-12
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Documentatie secties
- :clapper: Introduction
- :loudspeaker: Update
- :memo: Code
- CUDA
- :question: How to use this framework?
- Setting up a dataset
Blader door de categorieën van deze bron
Ontdek gerelateerde collecties
Blader Software →Meer binnen Software
Bewaarplaats

 Bewaarplaats
 Onderzoek
gaussian splatting · graphdeco-inria
Referentie-implementatie van 3D Gaussiaanse splatting voor weergave van het stralingsveld.
Waarneming & geometrie Bewaarplaats
