 Förvar
THE EMBODIED AI DIRECTORY
Programvara
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar

 Förvar
 Öppen källkod
DominoRobot · alexbaucom17
Programvara för Mark Robers Domino Robot-projekt.
Robotinlärningsramar Förvar
 Forskning
dqn navigation · am-shb
En förstärkningslärande navigeringsagent som använder lidar och kameraobservationer.
Navigation & SLAM Förvar
 Öppen källkod
draco3 description · shbang91
URDF-modell av den mänskliga roboten Draco3.
Robotinlärningsramar Webbplats
 Forskning
Drake
Robotiska systemmodellering, dynamik och optimeringsverktyg.
Rörelseplanering och kontroll Förvar
 Öppen källkod
dreamer-pytorch · juliusfrost
Dream to Control: Learning Behaviors by Latent Imagination, implementerad i PyTorch.
Robotinlärningsramar Förvar
 Öppen källkod
drl grasping · AndrejOrsula
Djupa förstärkningsinlärningsexperiment för robotgrepp från okträd.
Simulering & fysik Förvar
 Öppen källkod
DRL_robot_exploration · RobustFieldAutonomyLab
Självlärande utforskning och kartläggning för mobila robotar via Deep Reinforcement Learning
Navigation & SLAM Förvar
 Öppen källkod
DROID-Splat · ChenHoy
End-to-end SLAM med kamerakalibrering, monokulär tidigare integration och tät rendering
Navigation & SLAM Förvar
 Forskning
dr soro · andreaprotopapa
Domänrandomiseringsexperiment för mjuk-robotkontroll med sluten slinga.
Rörelseplanering och kontroll Förvar
 Öppen källkod
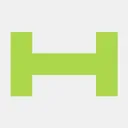
DSP-SLAM · JingwenWang95
DSP-SLAM: Objektorienterad SLAM med Deep Shape Priors
Navigation & SLAM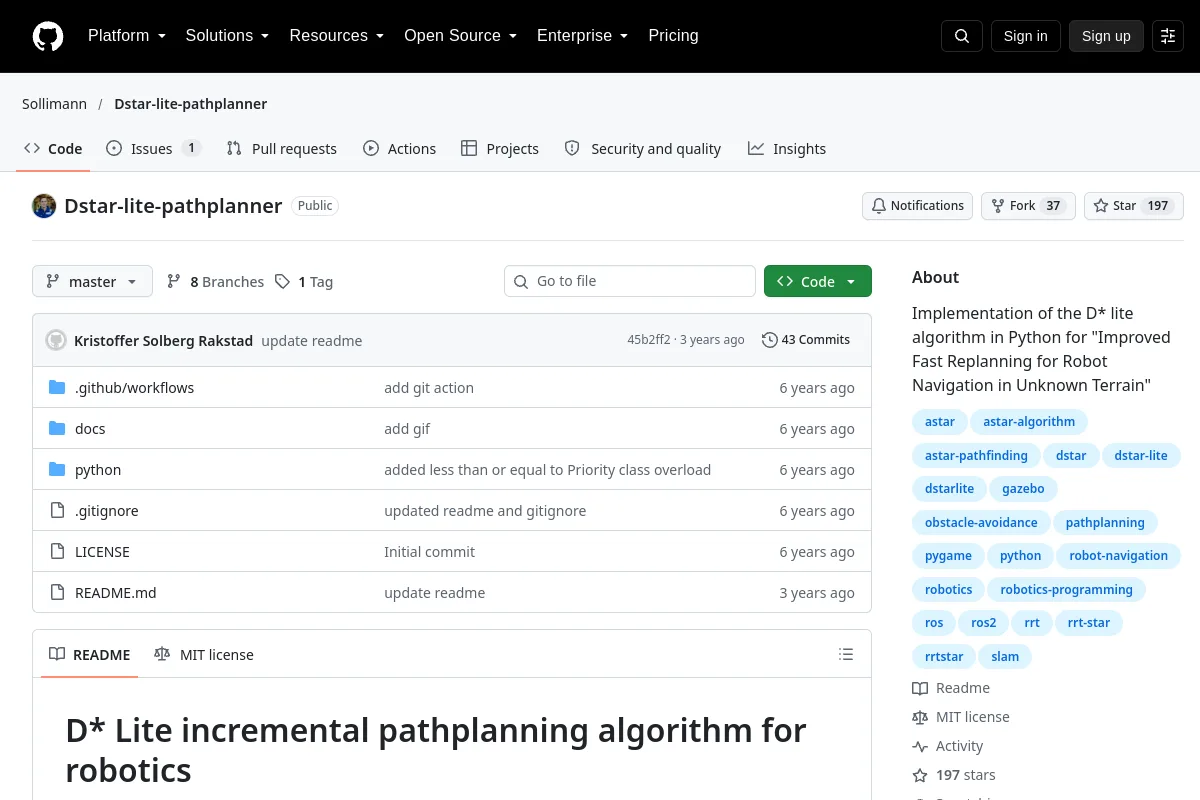 Förvar
 Öppen källkod
Dstar-lite-pathplanner · Sollimann
Implementering av D* lite-algoritmen i Python för "Förbättrad snabb omplanering för robotnavigering i okänd terräng"
Navigation & SLAM Förvar
 Öppen källkod
dwa planner · amslabtech
En ROS-implementering av Dynamic Window Approach-planeraren.
Navigation & SLAM Förvar
 Förvar
 Öppen källkod
dynamic robot localization · carlosmccosta
En pipeline för registrering av punktmoln för robotlokalisering och 3D-perception.
Navigation & SLAM Förvar
 Öppen källkod
dynamic_task_allocation · nubot-nudt
Ett simuleringssystem baserat på ROS och Gazebo som är speciellt byggt för multi-robot uppgiftsallokering (utforsknings- och förstörelseproblem)
Simulering & fysik Förvar
 Öppen källkod
DynSLAM · AndreiBarsan
Magisteruppsats om simultan lokalisering och kartläggning i dynamiska miljöer. Rekonstruerar separat både den statiska miljön och de dynamiska objekten från den, såsom bilar.
Navigation & SLAM Förvar
 Forskning
EAO-SLAM · yanmin-wu
EAO-SLAM: Monocular Semi-Dense Object SLAM Baserat på Ensemble Data Association
Navigation & SLAM Förvar
 Öppen källkod
Efficient-Trajectory-Optimization-for-Robot-Motion-Planning--Examples · yzhao334
Exempel på effektiv banoptimering för robotrörelseplanering
Rörelseplanering och kontroll Förvar
 Öppen källkod
elevation mapping · ANYbotics
Robotcentrerad höjdkartering för navigering i ojämn terräng.
Navigation & SLAM Förvar
 Förvar
 Forskning
embodied agent arm · ConnorLuis
SO-ARM101 ACT-experiment med dubbla vyer med dokumenterade körtidsskydd.
Robotinlärningsramar Förvar
 Forskning
embodied eval automation · Evidentiary-operatingmicroscope154
Embodied Eval Automation tillhandahåller arbetsflöden för insamling av robotbenchmark- och simulatorepisoder.
Visualisering & dataverktyg Förvar
 Öppen källkod
Embodied R1 · pickxiguapi
Forskningskod för förstärkta förkroppsligade resonemang i robotmanipulation.
RobotinlärningsramarEN PLATS FÖR DIN NÄSTA UPPTÄCKT
Föreslå en resurs ↗Ekosystemet fortsätter att växa.
Vet du en resurs som hör hemma här?