 Référentiel
LE RÉPERTOIRE DE L'IA INCORPORÉE
Logiciel
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel

 Référentiel
 Source ouverte
DominoRobot · alexbaucom17
Logiciel pour le projet Domino Robot de Mark Rober.
Cadres d'apprentissage des robots Référentiel
 Recherche
dqn navigation · am-shb
Un agent de navigation par apprentissage par renforcement utilisant des observations lidar et caméra.
Navigation et SLAM Référentiel
 Source ouverte
draco3 description · shbang91
Modèle URDF du robot humanoïde Draco3.
Cadres d'apprentissage des robots Site Web
 Recherche
Drake
Outils de modélisation, de dynamique et d'optimisation de systèmes robotiques.
Planification et contrôle des mouvements Référentiel
 Source ouverte
dreamer-pytorch · juliusfrost
Rêver à contrôler : apprendre les comportements par l'imagination latente, implémenté dans PyTorch.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
drl grasping · AndrejOrsula
Expériences d'apprentissage par renforcement profond pour la saisie robotique à partir d'octrees.
Simulation et physique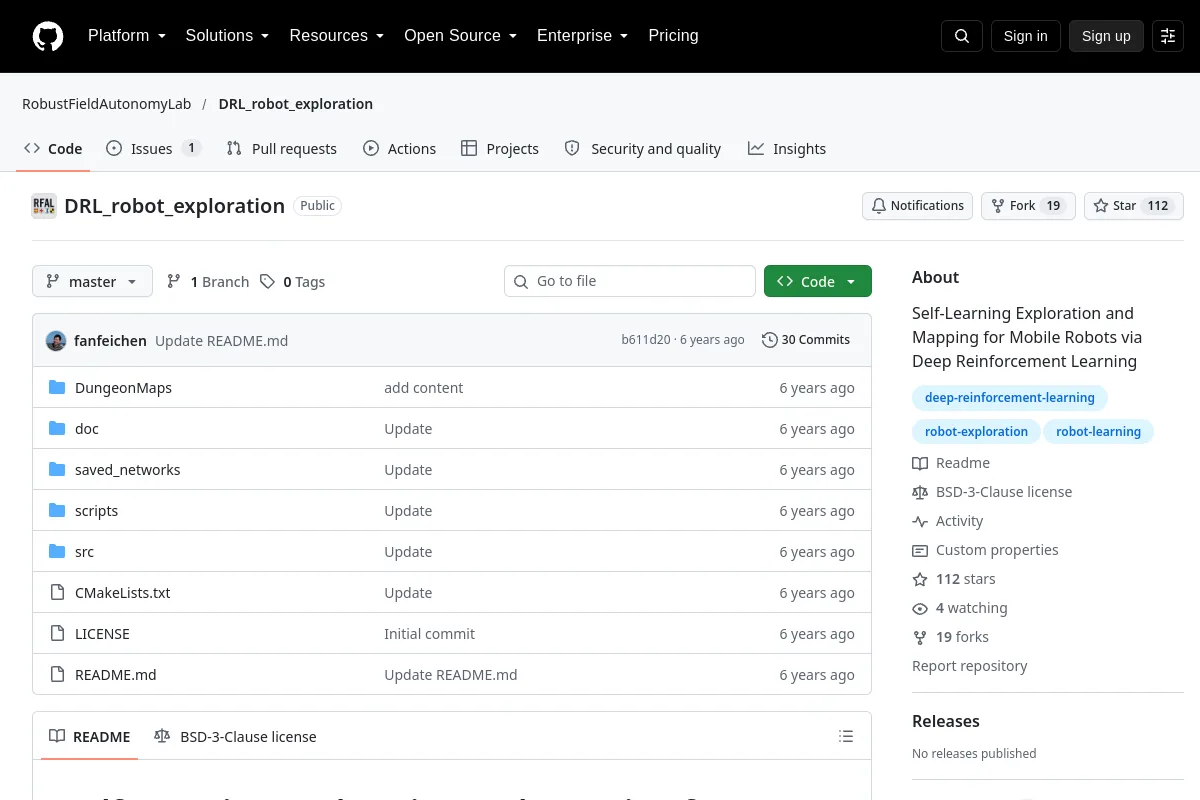 Référentiel
 Source ouverte
DRL_robot_exploration · RobustFieldAutonomyLab
Exploration et cartographie en auto-apprentissage pour les robots mobiles via l'apprentissage par renforcement profond
Navigation et SLAM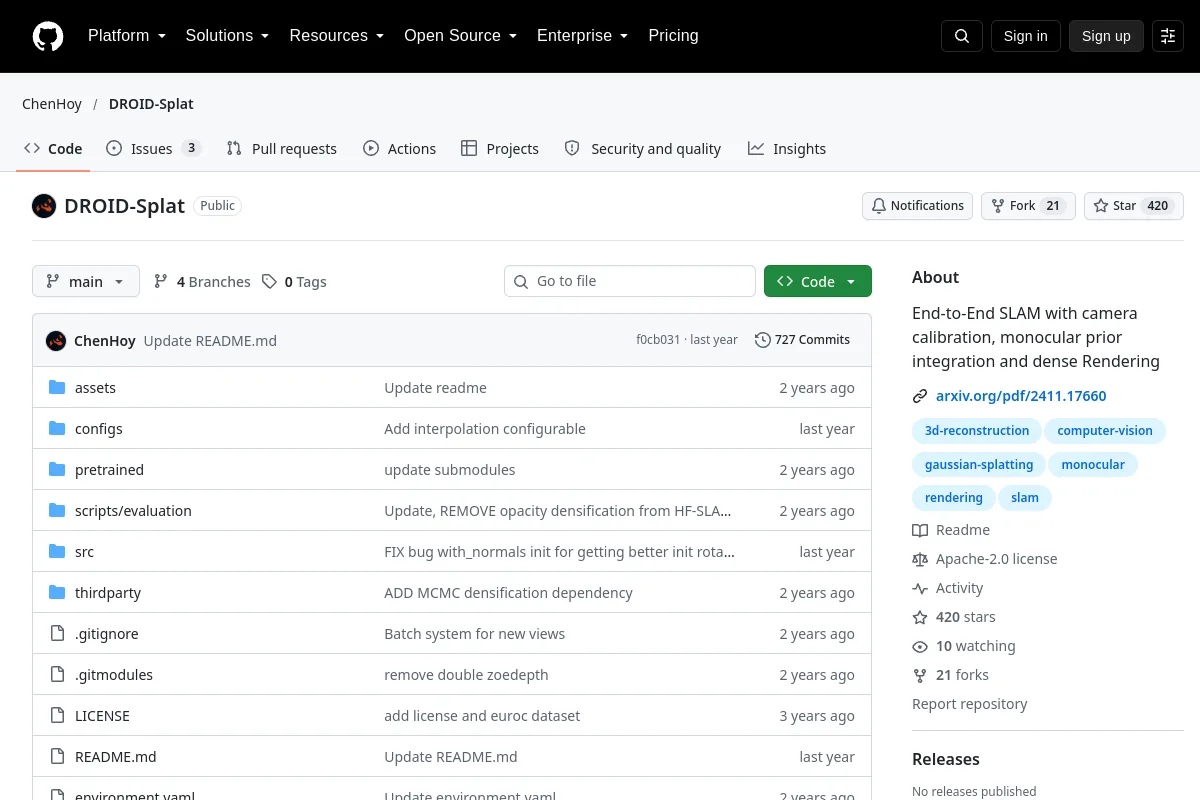 Référentiel
 Source ouverte
DROID-Splat · ChenHoy
SLAM de bout en bout avec calibrage de la caméra, intégration préalable monoculaire et rendu dense
Navigation et SLAM Référentiel
 Recherche
dr soro · andreaprotopapa
Expériences de randomisation de domaine pour le contrôle de robots logiciels en boucle fermée.
Planification et contrôle des mouvements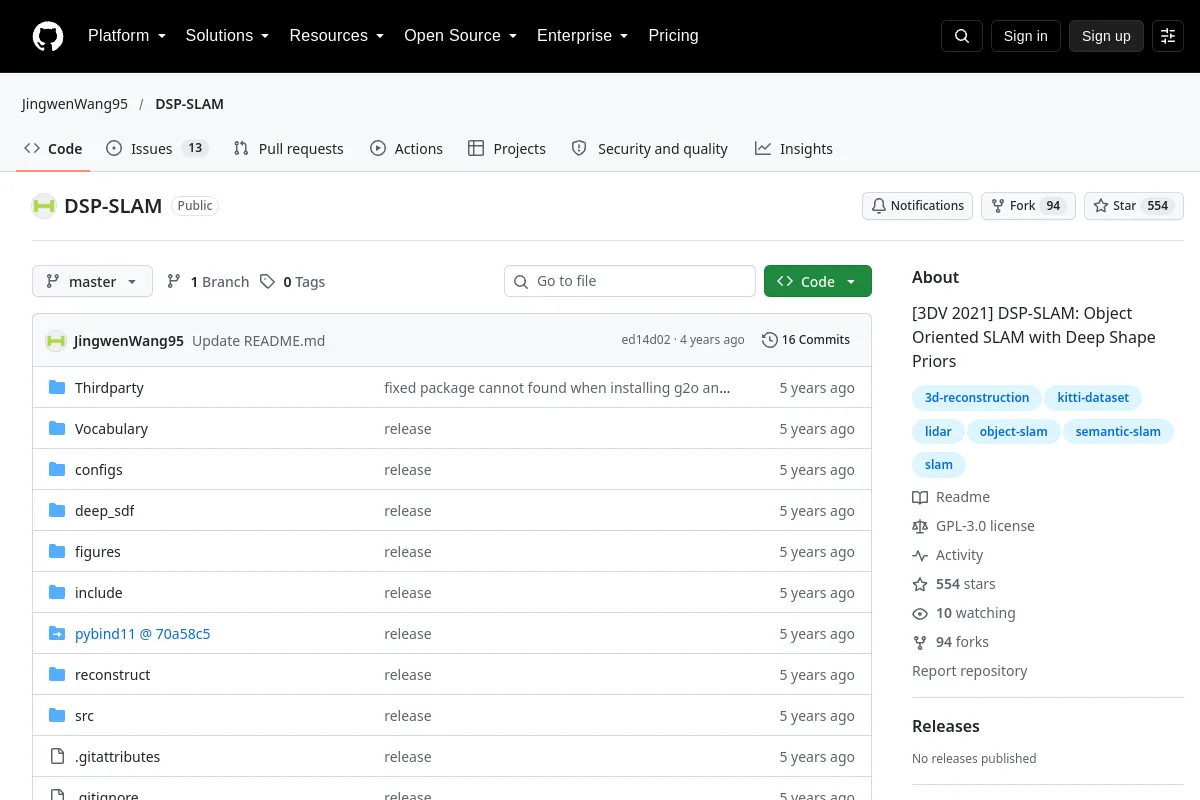 Référentiel
 Source ouverte
DSP-SLAM · JingwenWang95
DSP-SLAM : SLAM orienté objet avec des priorités de forme profondes
Navigation et SLAM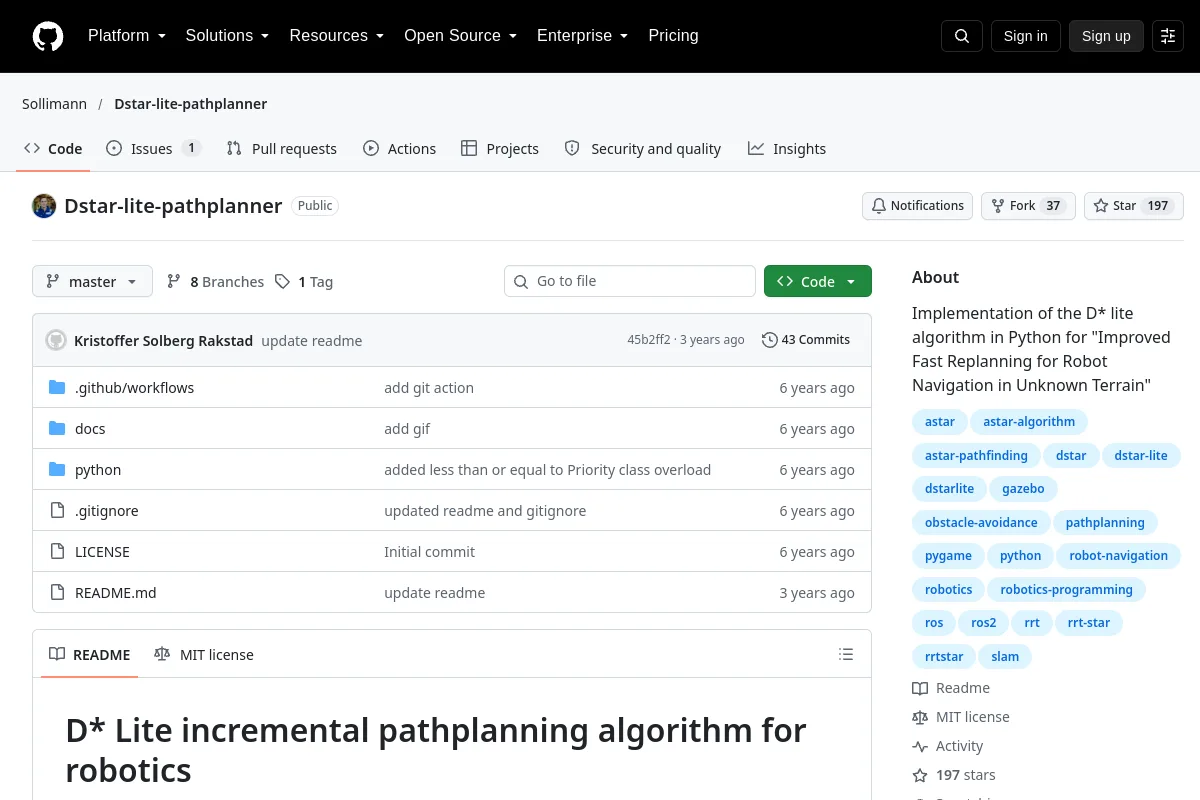 Référentiel
 Source ouverte
Dstar-lite-pathplanner · Sollimann
Implémentation de l'algorithme D* lite en Python pour "Improved Fast Replanning for Robot Navigation in Unknown Terrain"
Navigation et SLAM Référentiel
 Source ouverte
dwa planner · amslabtech
Une implémentation ROS du planificateur Dynamic Window Approach.
Navigation et SLAM Référentiel
 Référentiel
 Source ouverte
dynamic robot localization · carlosmccosta
Un pipeline d'enregistrement de nuages de points pour la localisation de robots et la perception 3D.
Navigation et SLAM Référentiel
 Source ouverte
dynamic_task_allocation · nubot-nudt
Un système de simulation basé sur ROS et Gazebo spécialement conçu pour l'allocation de tâches multi-robots (problème d'exploration et de destruction)
Simulation et physique Référentiel
 Source ouverte
DynSLAM · AndreiBarsan
Mémoire de maîtrise sur la localisation et la cartographie simultanées dans des environnements dynamiques. Reconstruit séparément à la fois l'environnement statique et les objets dynamiques qui en découlent, tels que les voitures.
Navigation et SLAM Référentiel
 Recherche
EAO-SLAM · yanmin-wu
EAO-SLAM : SLAM d'objets semi-dense monoculaire basé sur l'association de données d'ensemble
Navigation et SLAM Référentiel
 Source ouverte
Efficient-Trajectory-Optimization-for-Robot-Motion-Planning--Examples · yzhao334
Exemples d'optimisation efficace de trajectoire pour la planification des mouvements d'un robot
Planification et contrôle des mouvements Référentiel
 Source ouverte
elevation mapping · ANYbotics
Cartographie d'altitude centrée sur le robot pour la navigation tout-terrain.
Navigation et SLAM Référentiel
 Référentiel
 Recherche
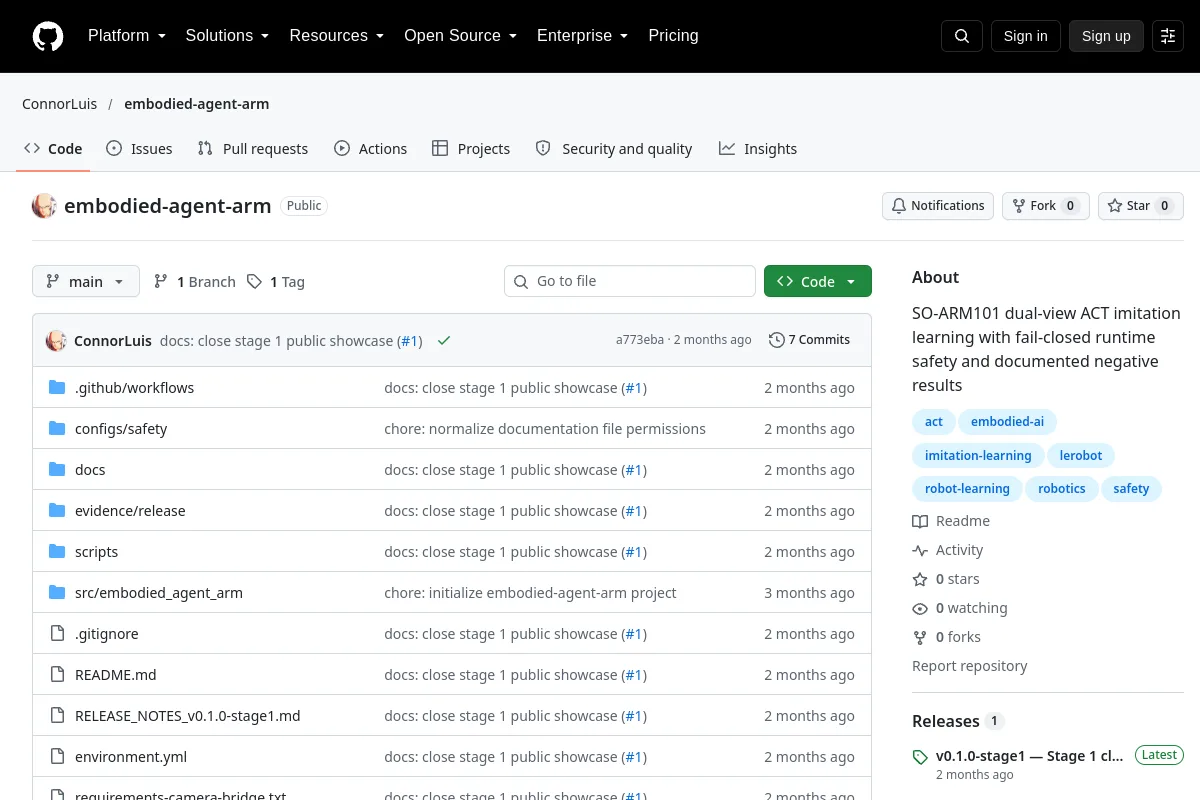
embodied agent arm · ConnorLuis
Expériences ACT à double vue SO-ARM101 avec des garanties d'exécution documentées.
Cadres d'apprentissage des robots Référentiel
 Recherche
embodied eval automation · Evidentiary-operatingmicroscope154
Embodied Eval Automation fournit des flux de travail pour collecter des épisodes de référence de robot et de simulateur.
Outils de visualisation et de données Référentiel
 Source ouverte
Embodied R1 · pickxiguapi
Code de recherche pour un raisonnement incarné renforcé dans la manipulation de robots.
Cadres d'apprentissage des robotsUN LIEU POUR VOTRE PROCHAINE DÉCOUVERTE
Suggérer une ressource ↗L’écosystème ne cesse de croître.
Connaissez-vous une ressource qui a sa place ici ?