 Référentiel
LE RÉPERTOIRE DE L'IA INCORPORÉE
Logiciel
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
 Référentiel
 Source ouverte
create3_sim · iRobotEducation
Simulation ROS 2 pour le robot éducatif iRobot® Create® 3
Simulation et physique Référentiel
 Source ouverte
crisp_controllers · learnsyslab
CRISP – Contrôleurs ROS2 conformes pour les politiques de manipulation basées sur l'apprentissage
Planification et contrôle des mouvements Référentiel
 Source ouverte
cross_view_slam · iandouglas96
REMARQUE : ce référentiel est obsolète
Navigation et SLAM Référentiel
 Source ouverte
ctrlx automation sdk ros2 · boschrexroth
Le kit de développement logiciel ctrlX AUTOMATION pour ROS 2.
SDK de robots Référentiel
 Référentiel
 Référentiel
 Recherche
cylon · hybridgroup
Framework JavaScript pour la robotique, les drones et l'Internet des objets (IoT)
Intergiciel et communication Référentiel
 Source ouverte
Dalaran · Flaminis
Visualisation et infrastructure de données pour les séries temporelles multimodales robotiques.
Outils de visualisation et de données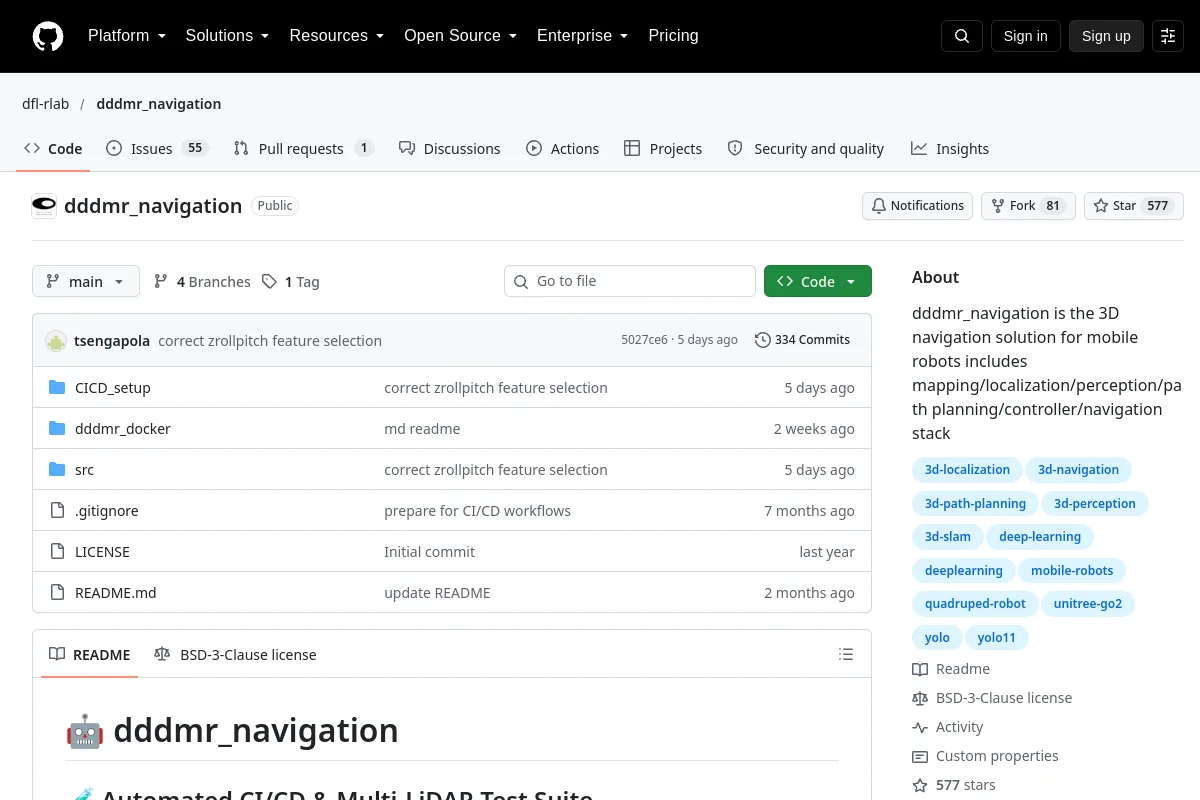 Référentiel
 Source ouverte
dddmr_navigation · dfl-rlab
dddmr_navigation est la solution de navigation 3D pour les robots mobiles comprenant la cartographie/localisation/perception/planification de chemin/contrôleur/pile de navigation
Navigation et SLAM Référentiel
 Source ouverte
deepbots · aidudezzz
Un wrapper d'apprentissage par renforcement Python pour Webots.
Simulation et physique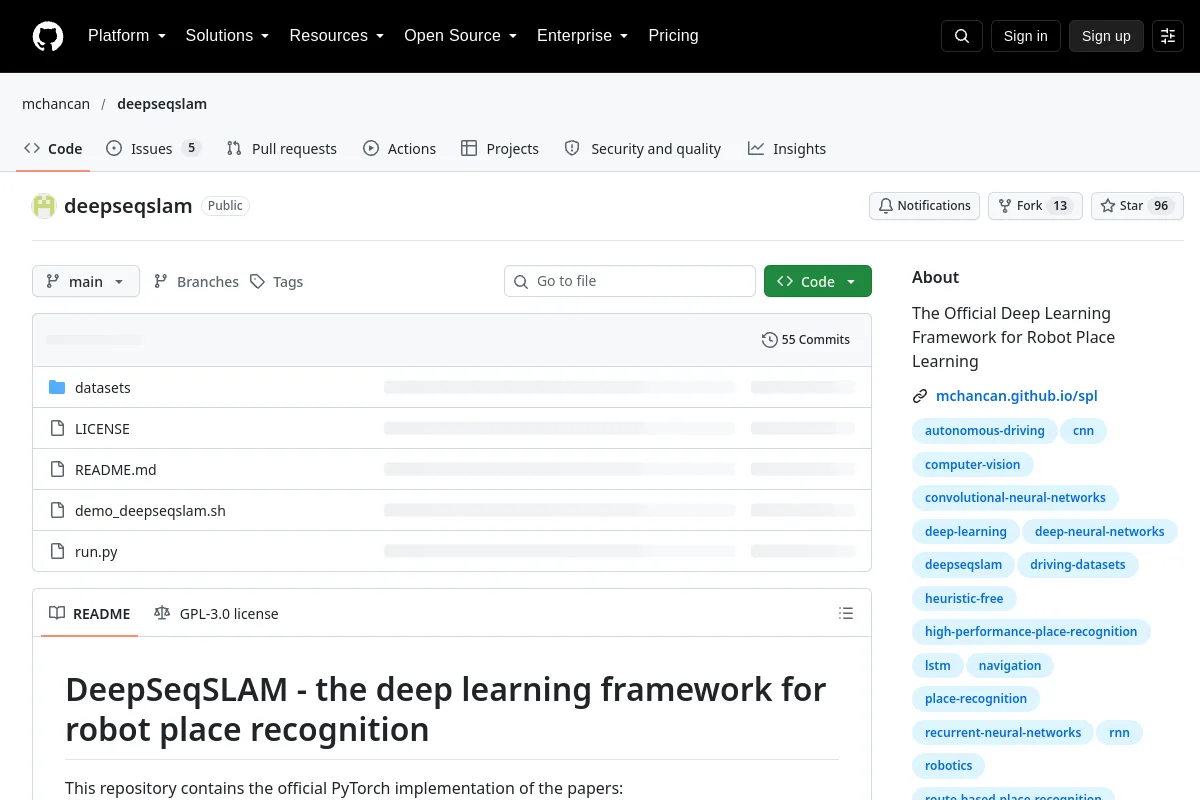 Référentiel
 Source ouverte
deepseqslam · mchancan
Le cadre officiel de Deep Learning pour Robot Place Learning
Navigation et SLAM Référentiel
 Source ouverte
DeFi · LogosRoboticsGroup
Recherche sur l'apprentissage des robots utilisant un pré-entraînement séparé aux dynamiques avant et inverse.
Planification et contrôle des mouvements Référentiel
 Source ouverte
delora · leggedrobotics
Odométrie Deep LiDAR auto-supervisée pour les applications robotiques
Navigation et SLAM Référentiel
 Recherche
DexGarmentLab · wayrise
DexGarmentLab : environnement de manipulation de vêtements adroit avec politique généralisable
Simulation et physique Référentiel
 Source ouverte
dexscrew · x-robotics-lab
Apprendre des compétences de manipulation adroite à partir de simulations imparfaites
Simulation et physique Référentiel
 Recherche
DexTeleGym · zhourui9813
Après modifications sur OpenTelevision, Quest 3 peut être utilisé pour la téléopération du bras robotique Franka Panda et Inspire Hand dans Isaac Gym.
Logiciel de téléopération Référentiel
 Recherche
dex-teleop · GeneralTrajectory
Téléopération basée sur la réalité virtuelle pour une manipulation adroite - Contrôlez xArm + Inspire Hands avec les trackers Vive et le suivi des mains Quest
Logiciel de téléopération Référentiel
 Recherche
DexTrack · Meowuu7
🍀 DexTrack : vers un contrôle de suivi neuronal généralisable pour une manipulation adroite à partir de références humaines
Perception et géométrie Référentiel
 Source ouverte
Differential-Drive-Robot · giulioturrisi
Algorithmes de planification et de contrôle de trajectoire pour un robot à entraînement différentiel utilisant ROS2
Planification et contrôle des mouvements Référentiel
 Recherche
Digital-Twin-of-Anthropomorphic-Robotic-Arm · yudhisteer
Ce projet consiste en une recherche sur un robot à 6 degrés de liberté. Un modèle 3D du robot a été réalisé sur Unity pour démontrer la cinématique avant et inverse. Des concepts importants en robotique comme…
Planification et contrôle des mouvements Référentiel
 Source ouverte
dm robotics · google-deepmind
Bibliothèques, outils et tâches pour la recherche en robotique de Google DeepMind.
Cadres d'apprentissage des robots Référentiel
 Recherche
dnc · dibyaghosh
Recherche sur la mise en œuvre de l’apprentissage par renforcement diviser pour régner.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
docker for robotics · 2b-t
Pratiques Docker et Docker Compose pour la simulation ROS et les flux de travail matériels.
Simulation et physiqueUN LIEU POUR VOTRE PROCHAINE DÉCOUVERTE
Suggérer une ressource ↗L’écosystème ne cesse de croître.
Connaissez-vous une ressource qui a sa place ici ?