 Référentiel
 Source ouverte
CASPR · darwinlau
Plateforme d'analyse et de simulation câble-robot pour les logiciels open source de recherche
Simulation et physiqueLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Plateforme d'analyse et de simulation câble-robot pour les logiciels open source de recherche
Simulation et physique Référentiel
 Recherche
Une bibliothèque de simulation pour le robot Cassie d'Agility Robotics utilisant MuJoCo
Simulation et physique Référentiel
 Source ouverte
Packages ROS pour le robot IQR Caster.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Package ROS combinant les plateformes robotiques Caster et Kinova.
Cadres d'apprentissage des robots Référentiel
 Recherche
CCM-SLAM : SLAM monoculaire collaboratif centralisé robuste et efficace pour les équipes robotiques
Navigation et SLAM Référentiel
 Source ouverte
Le moteur d'exécution du robot open source qui enregistre une exécution, la réexécute avec un nouveau code et renvoie un code de sortie.
Intergiciel et communication Référentiel
 Source ouverte
Implémentation officielle de Chain-of-Action : Modélisation autorégressive de trajectoire pour la manipulation robotique. Accepté dans NeurIPS 2025.
Planification et contrôle des mouvements Référentiel
 Recherche
Environnement d'apprentissage des agents de Cornell House et ressources associées.
Perception et géométrie Référentiel
 Source ouverte
CHEK EGO Miner de Qingkong Technology : utilisez CHEK mobile et Qingkong Miker Desktop pour collecter des données EGO à la première personne pour l'IA incarnée.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Projet de voiture de course autonome ROS et TensorFlow utilisant le comportement de conduite appris.
Systèmes de flotte et d'autonomie Référentiel
 Source ouverte
Recherche par simulation sur l'apprentissage des récompenses à partir de corrections et de clarifications de l'état humain.
Simulation et physique Référentiel
 Source ouverte
Simulateur multi-robot basé sur Unity 6 pour ROS 2, SDFormat/SDF, LiDAR, caméra, profondeur, IMU, GPS et simulation robotique à grande échelle.
Simulation et physique Référentiel
 Recherche
CloudPeek fournit un visualiseur de nuages de points C++ léger pour l'inspection visuelle des données.
Outils de visualisation et de données Référentiel
 Source ouverte
Outils ROS et images Raspberry Pi pour les drones alimentés par PX4.
Perception et géométrie Référentiel
 Recherche
Un moteur physique analytique GPU-Parallèle avec compatibilité API mujoco
Simulation et physique Référentiel
 Recherche
Méthode de pointe pour la manipulation adroite basée sur un modèle
Planification et contrôle des mouvements Référentiel
 Recherche
 par imitation et apprentissage consciente des contraintes pour la course autonome.
Perception et géométrie Référentiel
 Source ouverte
Boîte à outils C++ pour la robotique, le contrôle optimal et le contrôle prédictif de modèles.
Planification et contrôle des mouvements Site Web
 Recherche
Un simulateur de robot avec modélisation de scènes et interfaces de contrôle à distance.
Simulation et physique Référentiel
 Recherche
La bibliothèque principale de CoppeliaSim.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Co-SLAM : codages de coordonnées conjointes et paramétriques clairsemés pour le SLAM neuronal en temps réel
Navigation et SLAM Référentiel
 Source ouverte
Modèles de raisonnement physique de bon sens et de prise de décision incarnée.
Cadres d'apprentissage des robots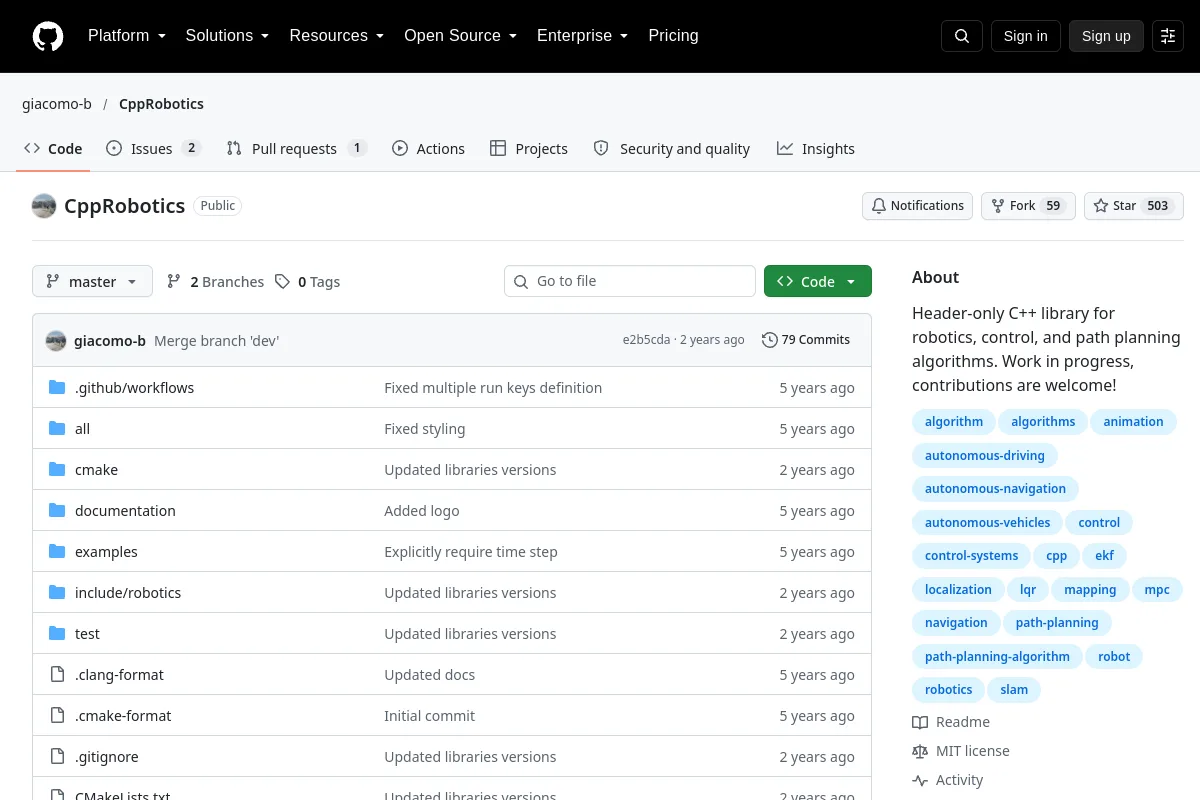 Référentiel
 Source ouverte
Bibliothèque C++ en en-tête uniquement pour les algorithmes de robotique, de contrôle et de planification de chemin. Travail en cours, les contributions sont les bienvenues !
Planification et contrôle des mouvements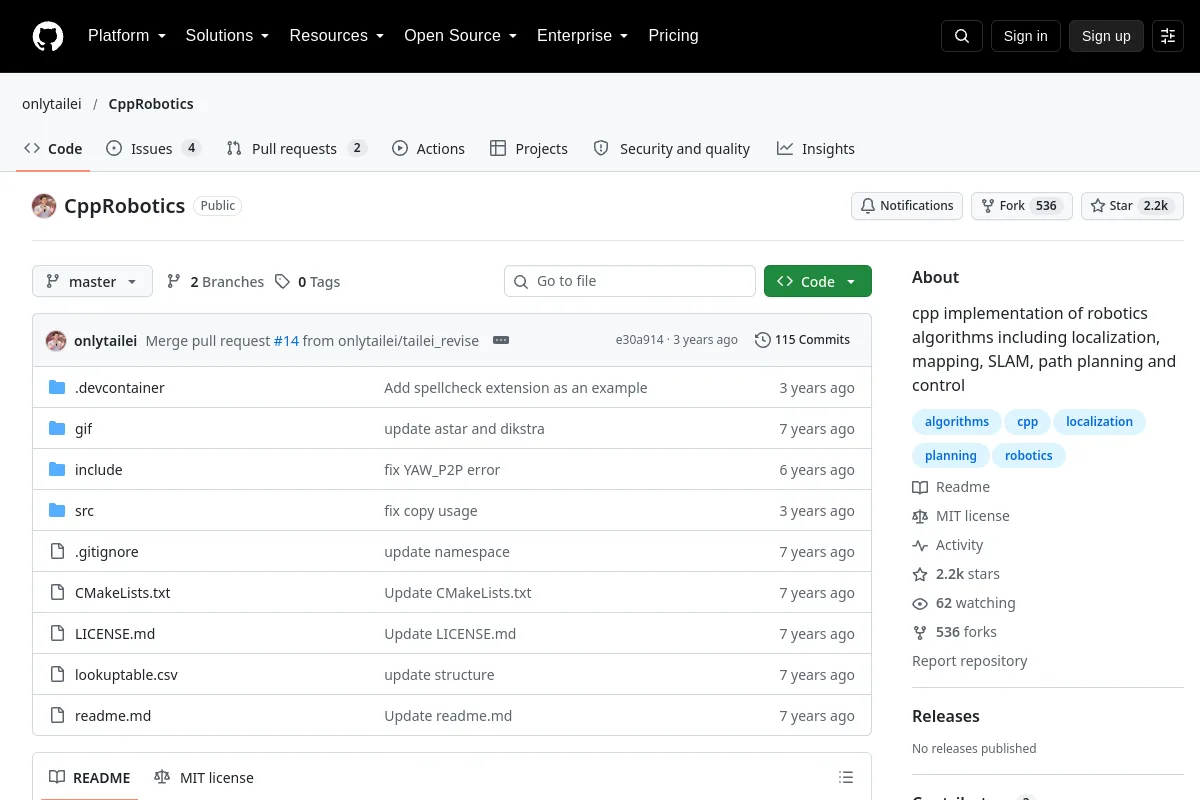 Référentiel
 Source ouverte
cpp implémentation d'algorithmes robotiques incluant la localisation, la cartographie, le SLAM, la planification et le contrôle de chemin
Navigation et SLAMConnaissez-vous une ressource qui a sa place ici ?