 Repositório
 Código aberto
CASPR · darwinlau
Plataforma de análise e simulação de robôs a cabo para pesquisa de software de código aberto
Simulação e físicaO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Plataforma de análise e simulação de robôs a cabo para pesquisa de software de código aberto
Simulação e física Repositório
 Pesquisa
Uma biblioteca de simulação para o robô Cassie da Agility Robotics usando MuJoCo
Simulação e física Repositório
 Código aberto
Pacotes ROS para o robô IQR Caster.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Pacote ROS combinando plataformas de robôs Caster e Kinova.
Estruturas de aprendizagem de robôs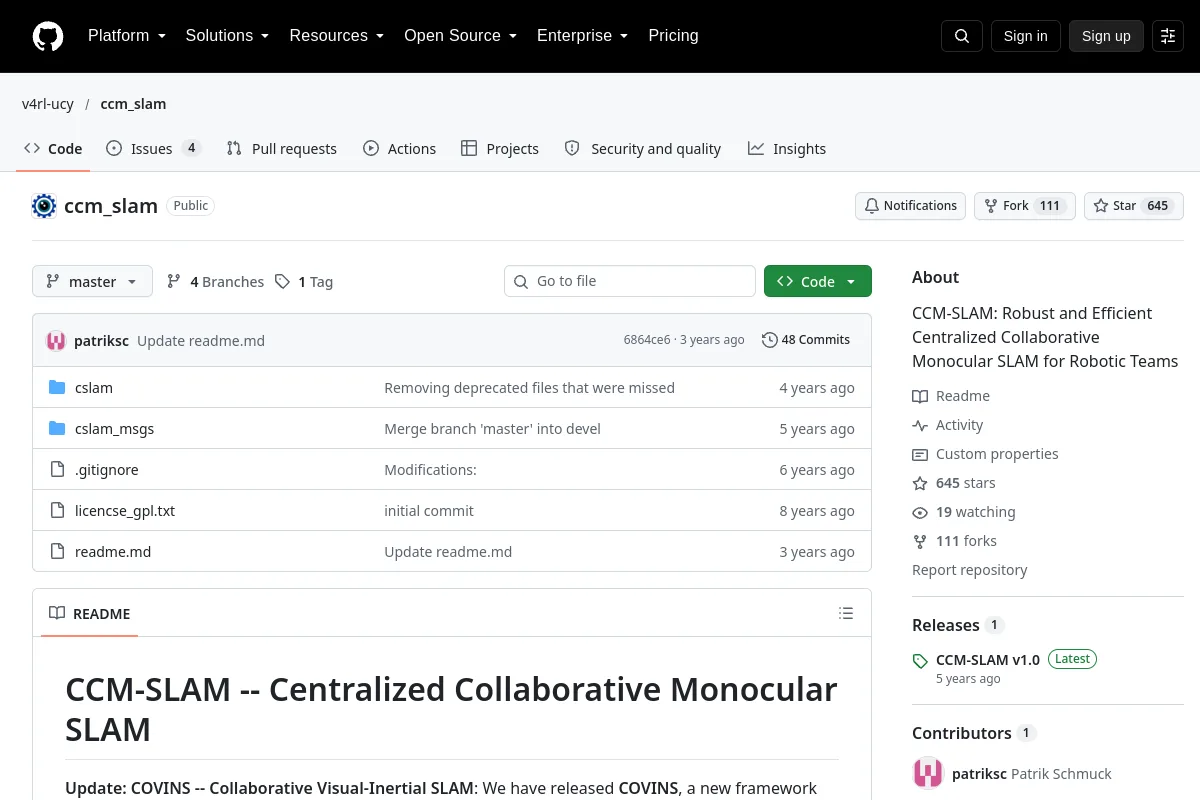 Repositório
 Pesquisa
CCM-SLAM: SLAM monocular colaborativo centralizado robusto e eficiente para equipes robóticas
Navegação e SLAM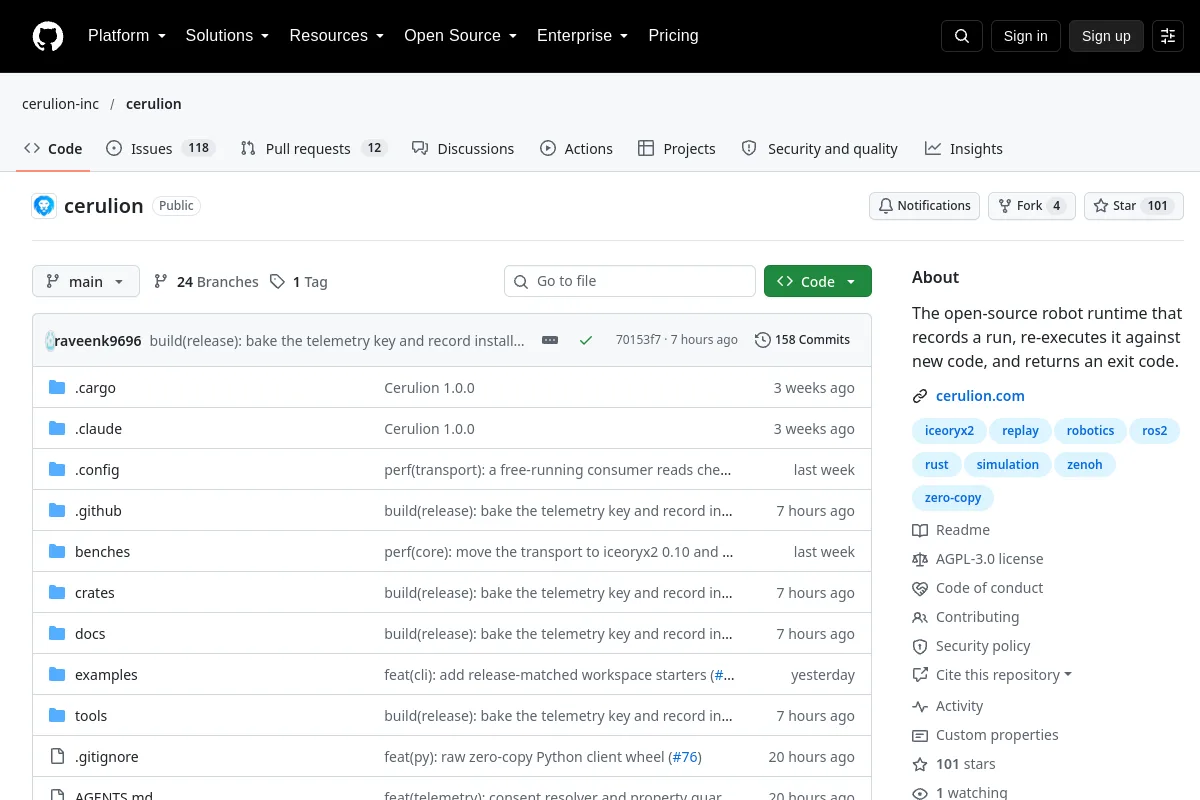 Repositório
 Código aberto
O tempo de execução do robô de código aberto que registra uma execução, a reexecuta em um novo código e retorna um código de saída.
Middleware e comunicação Repositório
 Código aberto
Implementação oficial de Chain-of-Action: Modelagem Autoregressiva de Trajetória para Manipulação Robótica. Aceito no NeurIPS 2025.
Planejamento e controle de movimento Repositório
 Pesquisa
Ambiente de aprendizagem do agente Cornell House e recursos associados.
Percepção e geometria Repositório
 Código aberto
CHEK EGO Miner da Qingkong Technology: use CHEK mobile e Qingkong Miker desktop para coletar dados EGO em primeira pessoa para IA incorporada.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Projeto de carro de corrida autônomo ROS e TensorFlow usando comportamento de direção aprendido.
Sistemas de frota e autonomia Repositório
 Código aberto
Pesquisa de simulação sobre aprendizagem por recompensa a partir de correções e esclarecimentos do estado humano.
Simulação e física Repositório
 Código aberto
Simulador multirobô baseado em Unity 6 para ROS 2, SDFormat/SDF, LiDAR, câmera, profundidade, IMU, GPS e simulação robótica em grande escala.
Simulação e física Repositório
 Pesquisa
CloudPeek fornece um visualizador leve de nuvem de pontos C++ para inspeção visual de dados.
Ferramentas de visualização e dados Repositório
 Código aberto
Ferramentas ROS e imagens Raspberry Pi para drones com tecnologia PX4.
Percepção e geometria Repositório
 Pesquisa
Um mecanismo de física analítica paralelo a GPU com compatibilidade com API mujoco
Simulação e física Repositório
 Pesquisa
Método de última geração para manipulação hábil baseada em modelo
Planejamento e controle de movimento Repositório
 Pesquisa
 de aprendizagem por imitação com reconhecimento de restrições para corridas autônomas.
Percepção e geometria Repositório
 Código aberto
Caixa de ferramentas C++ para robótica, controle ideal e controle preditivo de modelo.
Planejamento e controle de movimento Site
 Pesquisa
Um simulador de robô com modelagem de cena e interfaces de controle remoto.
Simulação e física Repositório
 Pesquisa
A biblioteca principal do CoppeliaSim.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Co-SLAM: coordenadas conjuntas e codificações paramétricas esparsas para SLAM neural em tempo real
Navegação e SLAM Repositório
 Código aberto
Modelos para raciocínio físico de bom senso e tomada de decisão incorporada.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Biblioteca C++ somente de cabeçalho para algoritmos de robótica, controle e planejamento de caminho. Trabalho em andamento, contribuições são bem-vindas!
Planejamento e controle de movimento Repositório
 Código aberto
implementação cpp de algoritmos robóticos, incluindo localização, mapeamento, SLAM, planejamento e controle de caminho
Navegação e SLAMConhece um recurso que pertence aqui?