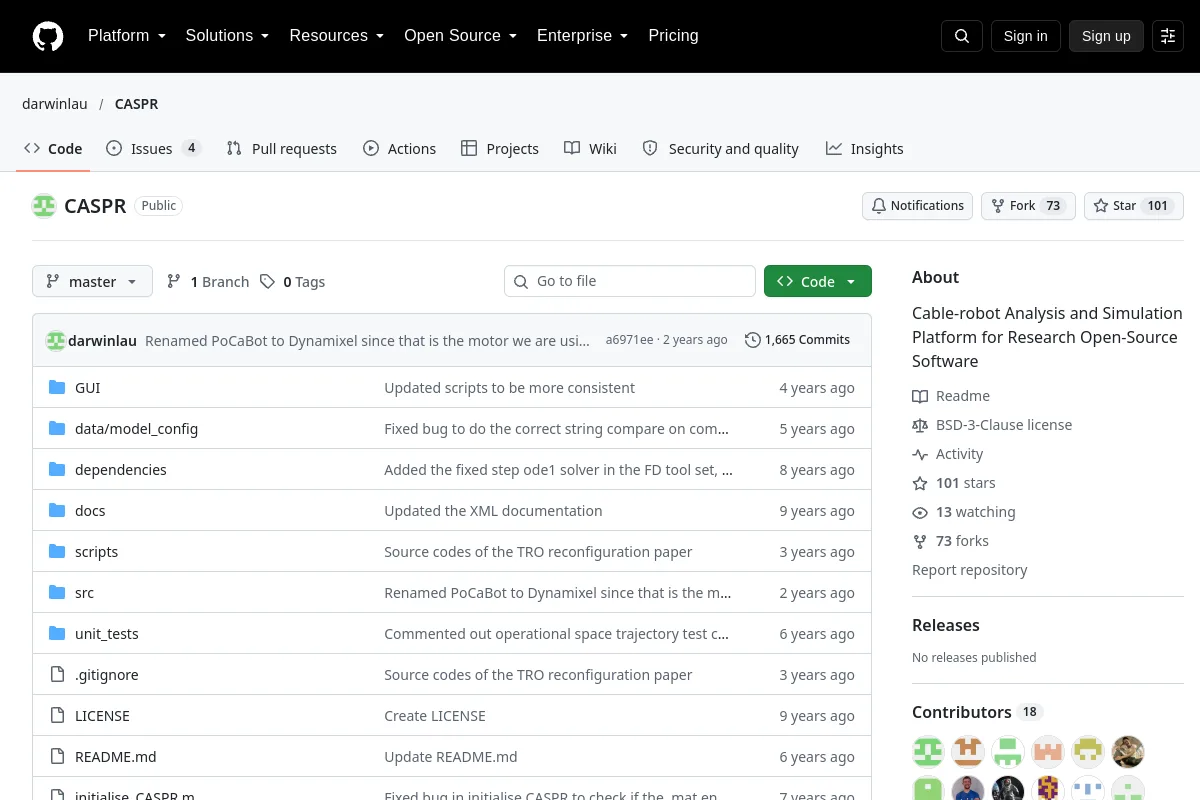
 Deposito
 Fonte aperta
CASPR · darwinlau
Piattaforma di Analisi e Simulazione Cavo-Robot per Software Open Source di Ricerca
Simulazione e fisicaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Piattaforma di Analisi e Simulazione Cavo-Robot per Software Open Source di Ricerca
Simulazione e fisica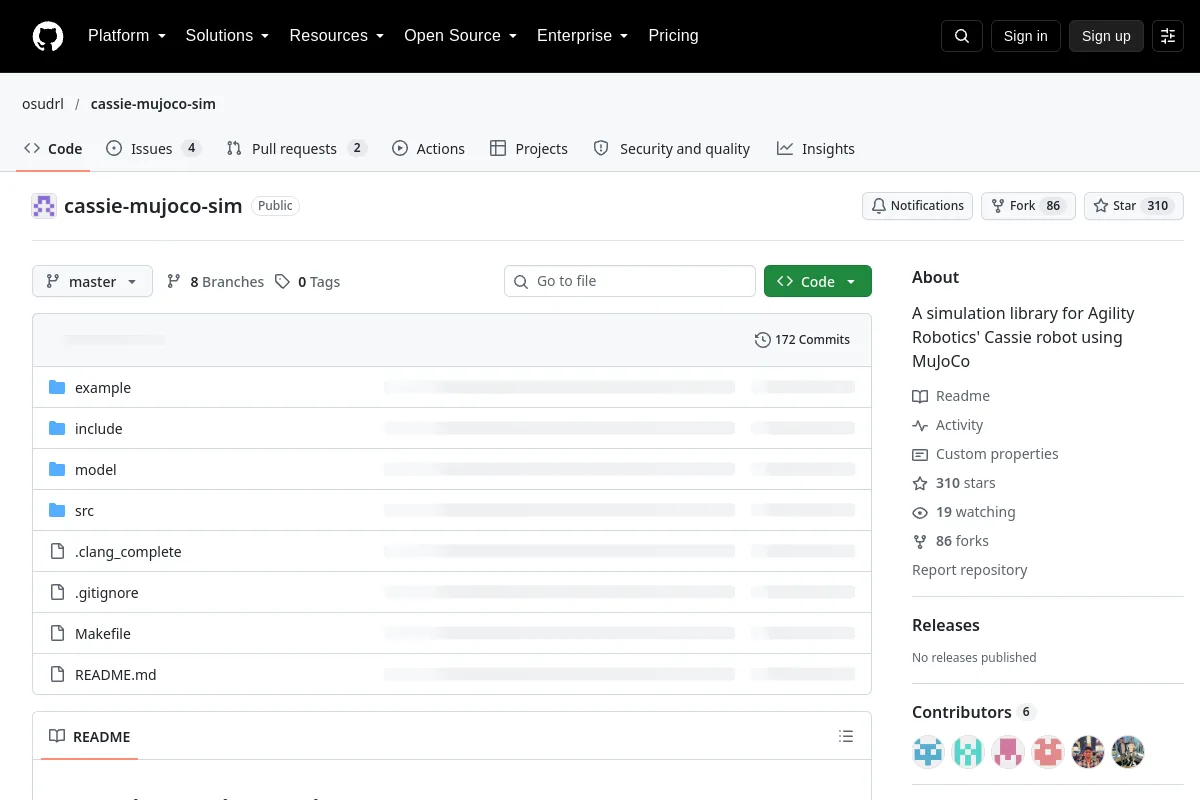 Deposito
 Ricerca
Una libreria di simulazione per il robot Cassie di Agility Robotics che utilizza MuJoCo
Simulazione e fisica Deposito
 Fonte aperta
Pacchetti ROS per il robot IQR Caster.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Pacchetto ROS che combina le piattaforme robotiche Caster e Kinova.
Strutture di apprendimento dei robot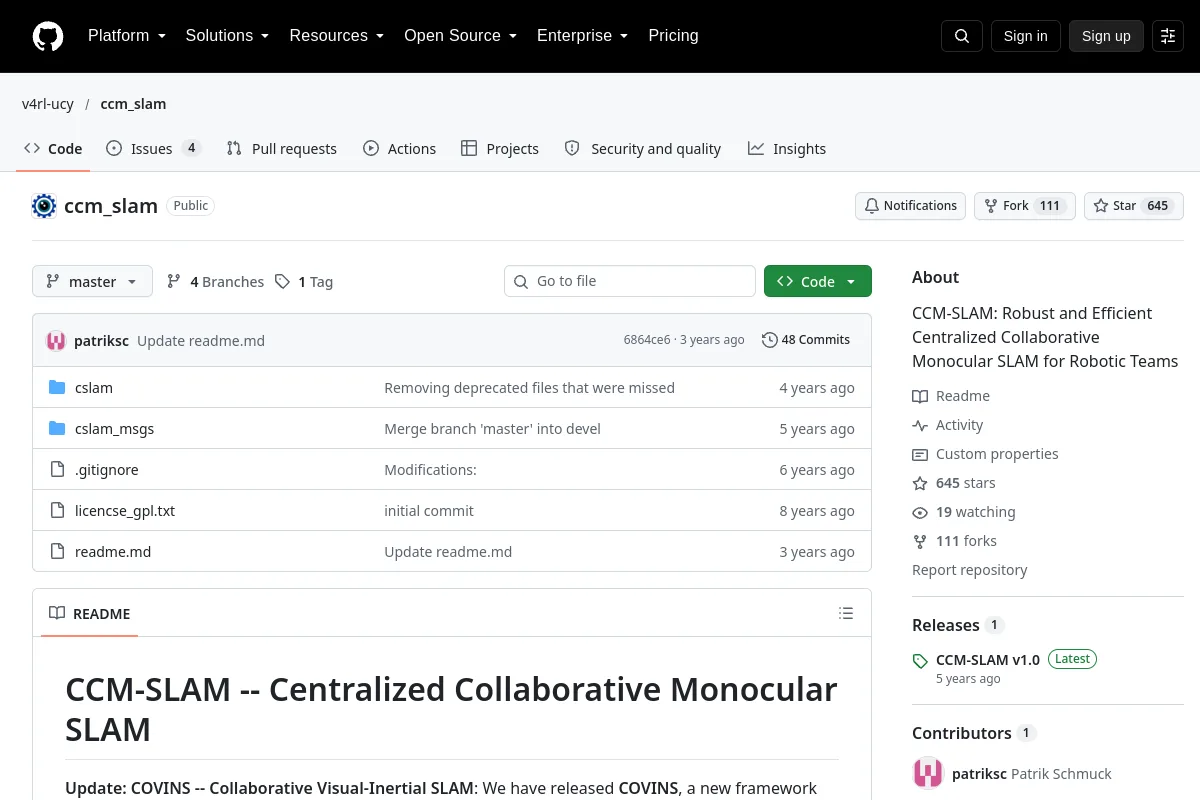 Deposito
 Ricerca
CCM-SLAM: SLAM monoculare collaborativo centralizzato robusto ed efficiente per team robotici
Navigazione e SLAM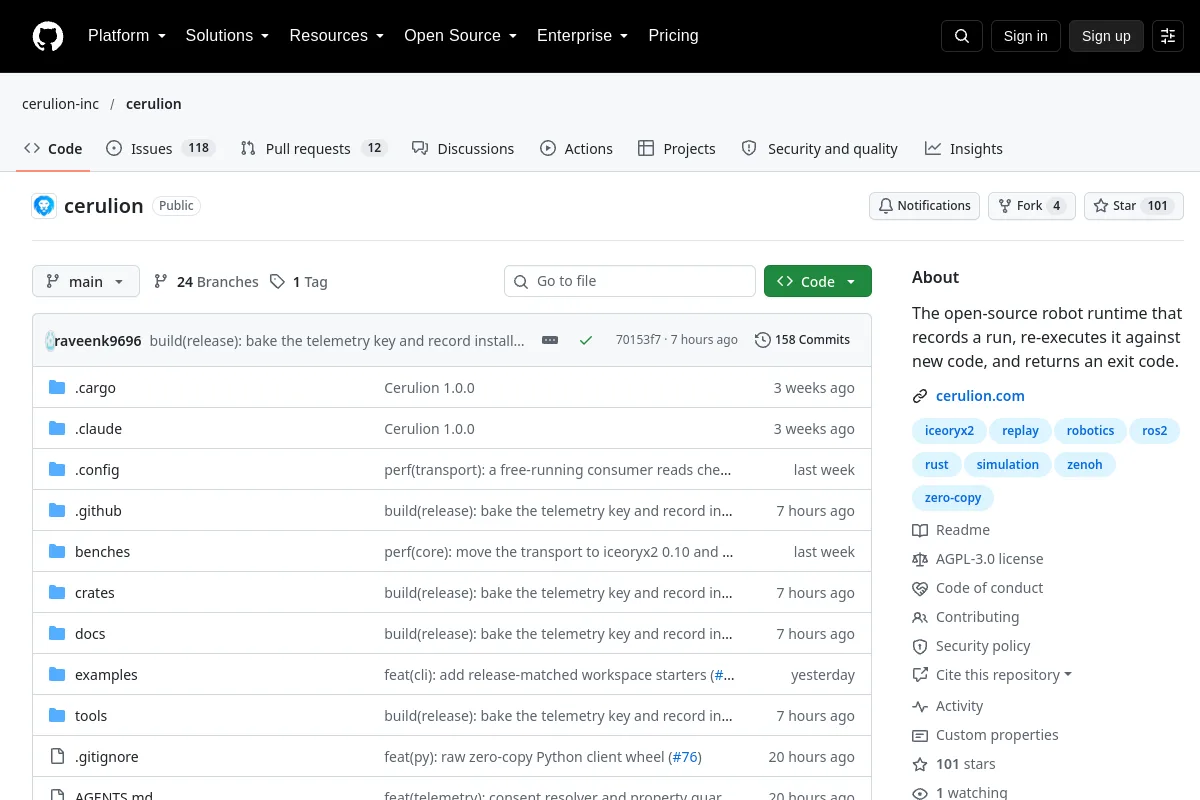 Deposito
 Fonte aperta
Il runtime del robot open source che registra un'esecuzione, la riesegue rispetto al nuovo codice e restituisce un codice di uscita.
Middleware e comunicazione Deposito
 Fonte aperta
Implementazione ufficiale della catena d'azione: modellazione autoregressiva della traiettoria per la manipolazione robotica. Accettato nel NeurIPS 2025.
Pianificazione e controllo del movimento Deposito
 Ricerca
Ambiente di apprendimento degli agenti di Cornell House e risorse associate.
Percezione e geometria Deposito
 Fonte aperta
CHEK EGO Miner di Qingkong Technology: utilizza CHEK mobile e Qingkong Miker desktop per raccogliere dati EGO in prima persona per l'intelligenza artificiale incorporata.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Progetto di auto da corsa autonoma ROS e TensorFlow che utilizza il comportamento di guida appreso.
Sistemi di flotta e autonomia Deposito
 Fonte aperta
Ricerca di simulazione sull'apprendimento della ricompensa da correzioni e chiarimenti dello stato umano.
Simulazione e fisica Deposito
 Fonte aperta
Simulatore multi-robot basato su Unity 6 per ROS 2, SDFormat/SDF, LiDAR, fotocamera, profondità, IMU, GPS e simulazione di robotica su larga scala.
Simulazione e fisica Deposito
 Ricerca
CloudPeek fornisce un visualizzatore di nuvole di punti C++ leggero per l'ispezione visiva dei dati.
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
Strumenti ROS e immagini Raspberry Pi per droni alimentati da PX4.
Percezione e geometria Deposito
 Ricerca
Un motore fisico analitico GPU-Parallel con compatibilità API mujoco
Simulazione e fisica Deposito
 Ricerca
Metodo all'avanguardia per la manipolazione abile basata su modelli
Pianificazione e controllo del movimento Deposito
 Ricerca
 sull’imitazione dell’apprendimento consapevole dei vincoli per le corse autonome.
Percezione e geometria Deposito
 Fonte aperta
Toolbox C++ per robotica, controllo ottimale e controllo predittivo del modello.
Pianificazione e controllo del movimento Sito web
 Ricerca
Un simulatore di robot con modellazione di scene e interfacce di controllo remoto.
Simulazione e fisica Deposito
 Ricerca
La libreria principale di CoppeliaSim.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Co-SLAM: codifiche di coordinate congiunte e parametrici sparsi per SLAM neurale in tempo reale
Navigazione e SLAM Deposito
 Fonte aperta
Modelli per il ragionamento fisico basato sul buon senso e il processo decisionale incarnato.
Strutture di apprendimento dei robot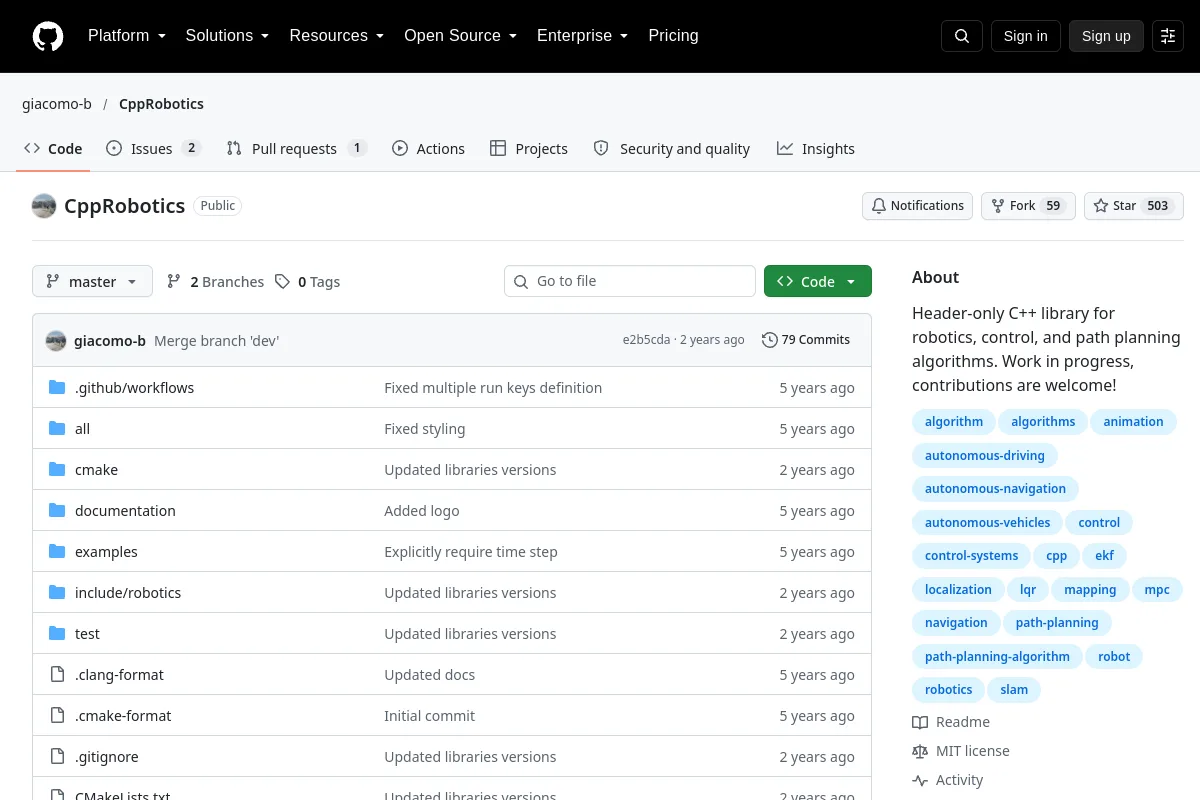 Deposito
 Fonte aperta
Libreria C++ di sola intestazione per algoritmi di robotica, controllo e pianificazione del percorso. Lavori in corso, i contributi sono benvenuti!
Pianificazione e controllo del movimento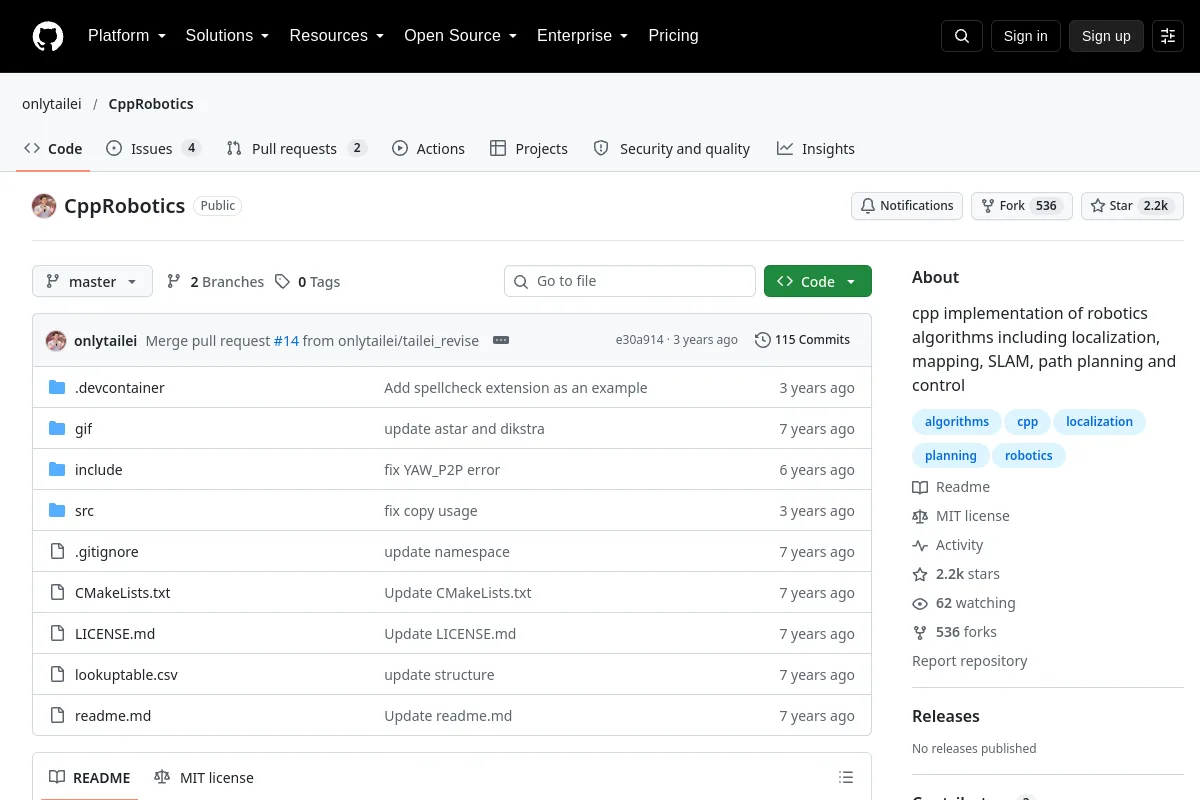 Deposito
 Fonte aperta
implementazione cpp di algoritmi di robotica tra cui localizzazione, mappatura, SLAM, pianificazione e controllo del percorso
Navigazione e SLAMConosci una risorsa che appartiene a questo posto?