 Repozytorium
 Otwarte źródło
CASPR · darwinlau
Platforma do analizy i symulacji robota kablowego dla oprogramowania badawczego typu open source
Symulacja i fizykaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Platforma do analizy i symulacji robota kablowego dla oprogramowania badawczego typu open source
Symulacja i fizyka Repozytorium
 Badania
Biblioteka symulacji dla robota Cassie firmy Agility Robotics wykorzystująca MuJoCo
Symulacja i fizyka Repozytorium
 Otwarte źródło
Pakiety ROS dla robota IQR Caster.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Pakiet ROS łączący platformy robotyczne Caster i Kinova.
Frameworki uczenia się robotów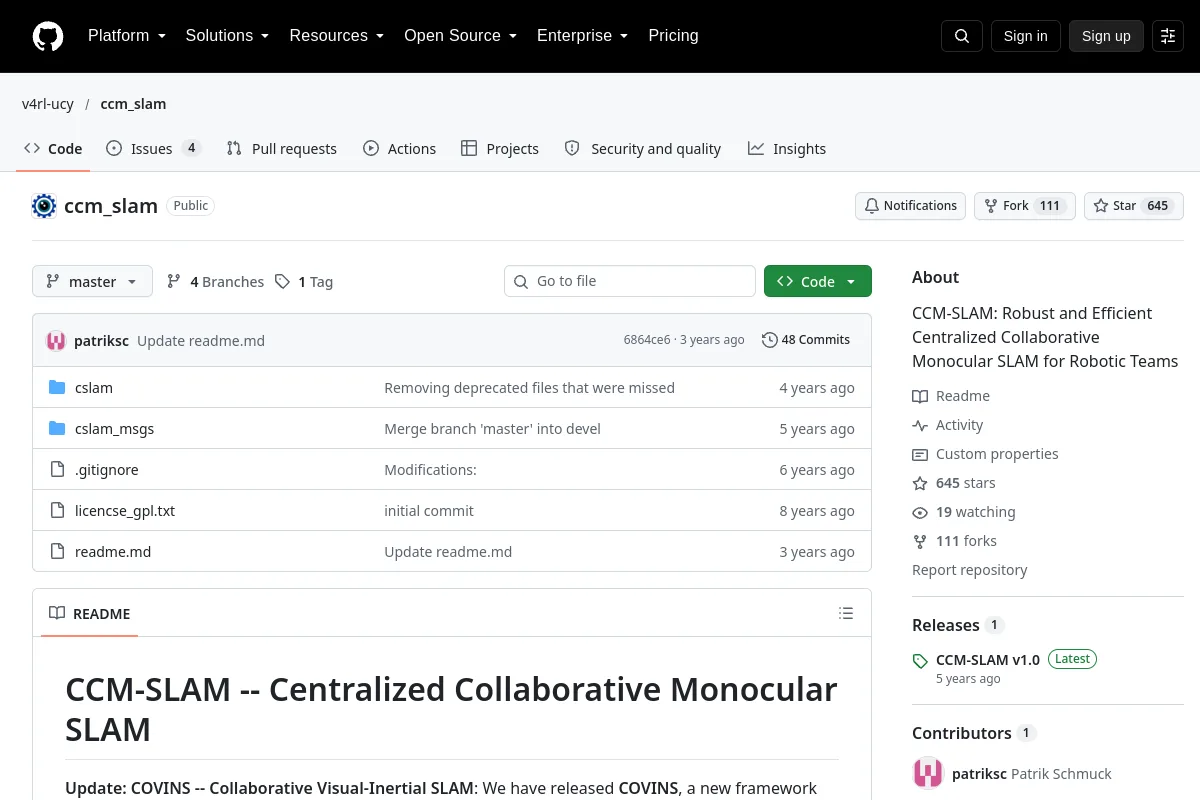 Repozytorium
 Badania
CCM-SLAM: solidny i wydajny, scentralizowany, współpracujący monokular SLAM dla zespołów robotycznych
Nawigacja i SLAM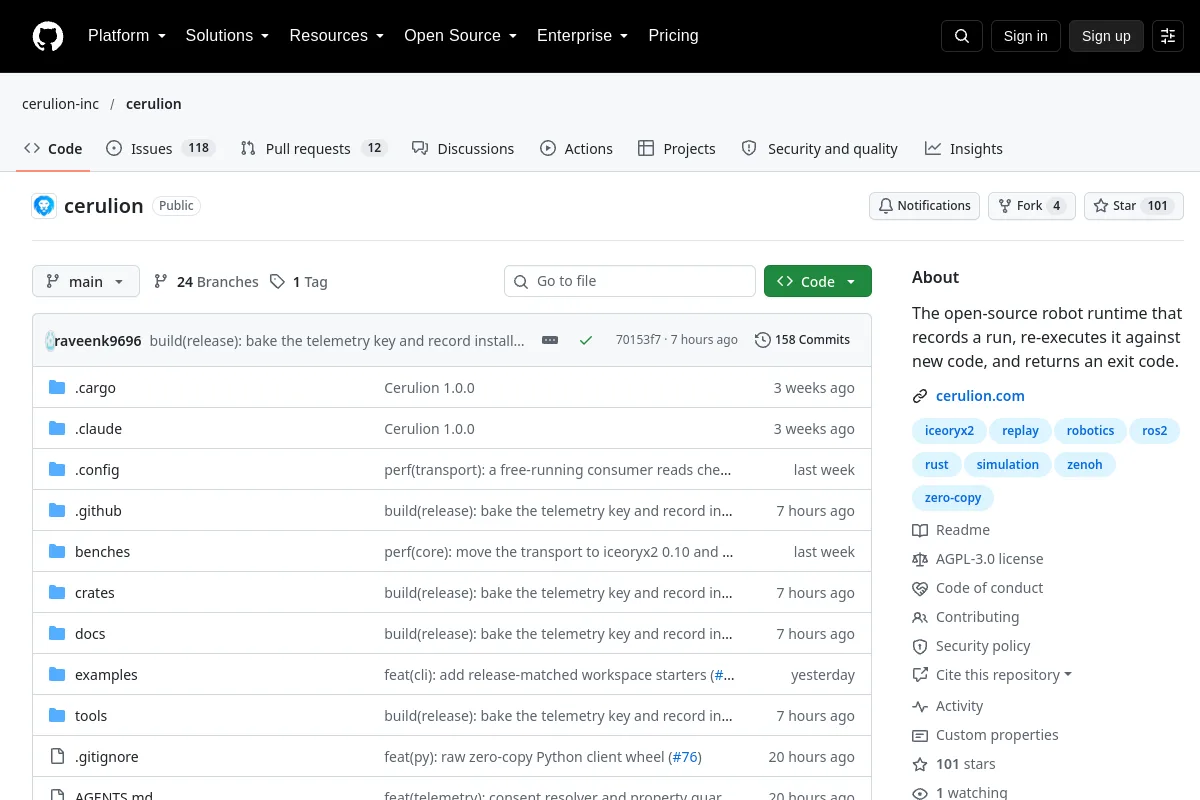 Repozytorium
 Otwarte źródło
Środowisko wykonawcze robota typu open source, które rejestruje przebieg, wykonuje je ponownie w oparciu o nowy kod i zwraca kod zakończenia.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Oficjalna implementacja Chain-of-Action: Trajectory Autoregressive Modeling for Robotic Manipulation. Zaakceptowano w NeurIPS 2025.
Planowanie i kontrola ruchu Repozytorium
 Badania
Środowisko edukacyjne agenta Cornell House i powiązane zasoby.
Percepcja i geometria Repozytorium
 Otwarte źródło
CHEK EGO Miner firmy Qingkong Technology: użyj urządzenia mobilnego CHEK i komputera Qingkong Miker, aby zbierać pierwszoosobowe dane EGO dla ucieleśnionej sztucznej inteligencji.
Frameworki uczenia się robotów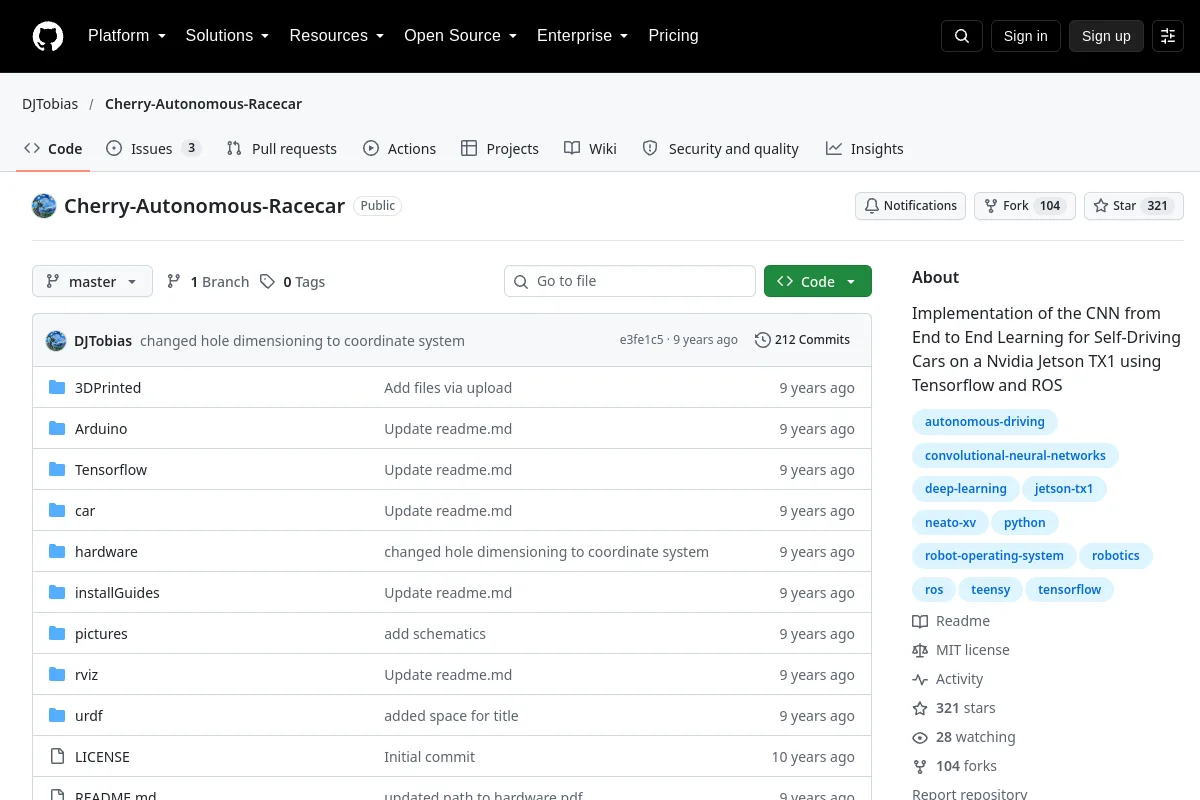 Repozytorium
 Otwarte źródło
Projekt autonomicznego samochodu wyścigowego ROS i TensorFlow wykorzystujący wyuczone zachowania podczas jazdy.
Systemy flotowe i autonomiczne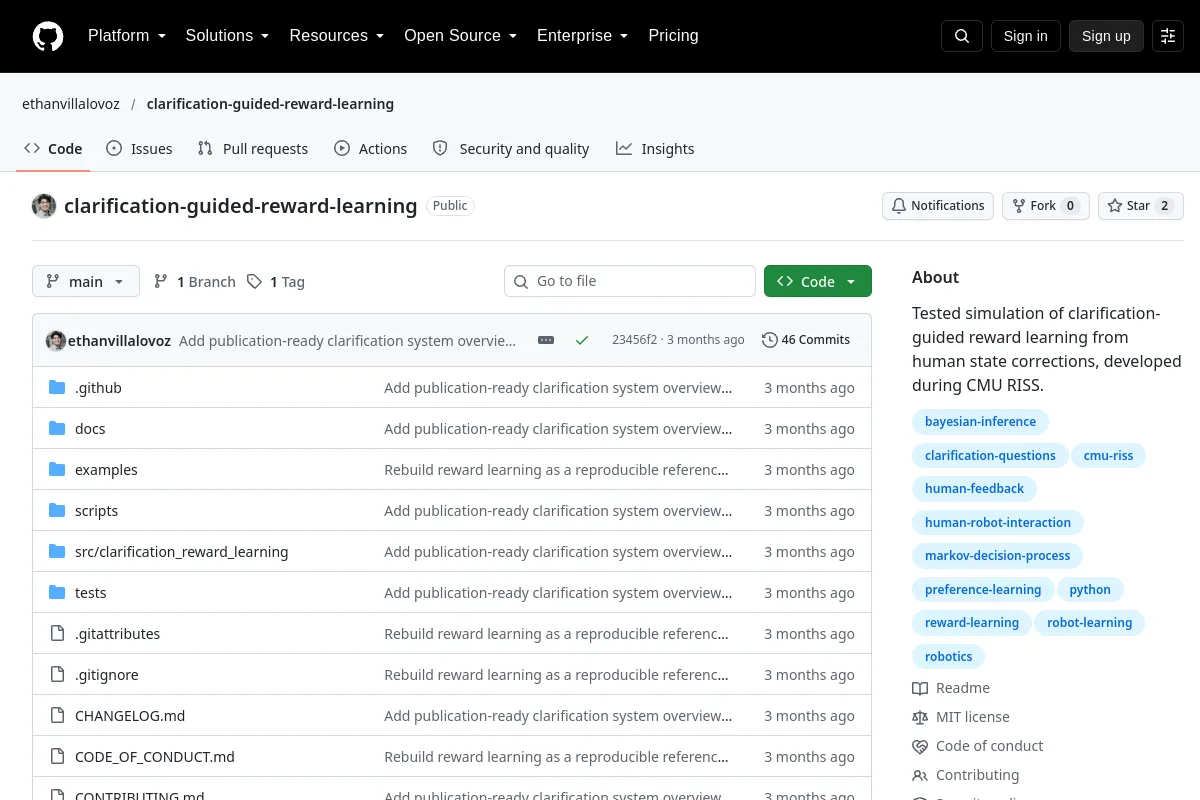 Repozytorium
 Otwarte źródło
Badania symulacyjne dotyczące uczenia się poprzez nagrody na podstawie korekt i wyjaśnień stanu ludzkiego.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Symulator wielu robotów oparty na Unity 6 dla ROS 2, SDFormat/SDF, LiDAR, kamery, głębokości, IMU, GPS i symulacji robotyki na dużą skalę.
Symulacja i fizyka Repozytorium
 Badania
CloudPeek zapewnia lekką przeglądarkę chmur punktów C++ do wizualnej kontroli danych.
Narzędzia do wizualizacji i danych Repozytorium
 Otwarte źródło
Narzędzia ROS i obrazy Raspberry Pi dla dronów zasilanych PX4.
Percepcja i geometria Repozytorium
 Badania
Silnik fizyki analitycznej pracujący równolegle z procesorem graficznym, zgodny z API mujoco
Symulacja i fizyka Repozytorium
 Badania
Najnowocześniejsza metoda zręcznej manipulacji opartej na modelu
Planowanie i kontrola ruchu Repozytorium
 Badania
 nad uczeniem się naśladowczym uwzględniającym ograniczenia w wyścigach autonomicznych.
Percepcja i geometria Repozytorium
 Otwarte źródło
Zestaw narzędzi C++ do robotyki, sterowania optymalnego i sterowania predykcyjnego modelem.
Planowanie i kontrola ruchu Strona internetowa
 Badania
Symulator robota z interfejsami do modelowania scen i zdalnego sterowania.
Symulacja i fizyka Repozytorium
 Badania
Biblioteka podstawowa CoppeliaSim.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Co-SLAM: wspólne współrzędne i rzadkie kodowanie parametryczne dla neuronowego SLAM w czasie rzeczywistym
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Modele fizycznego, zdroworozsądkowego rozumowania i ucieleśnionego podejmowania decyzji.
Frameworki uczenia się robotów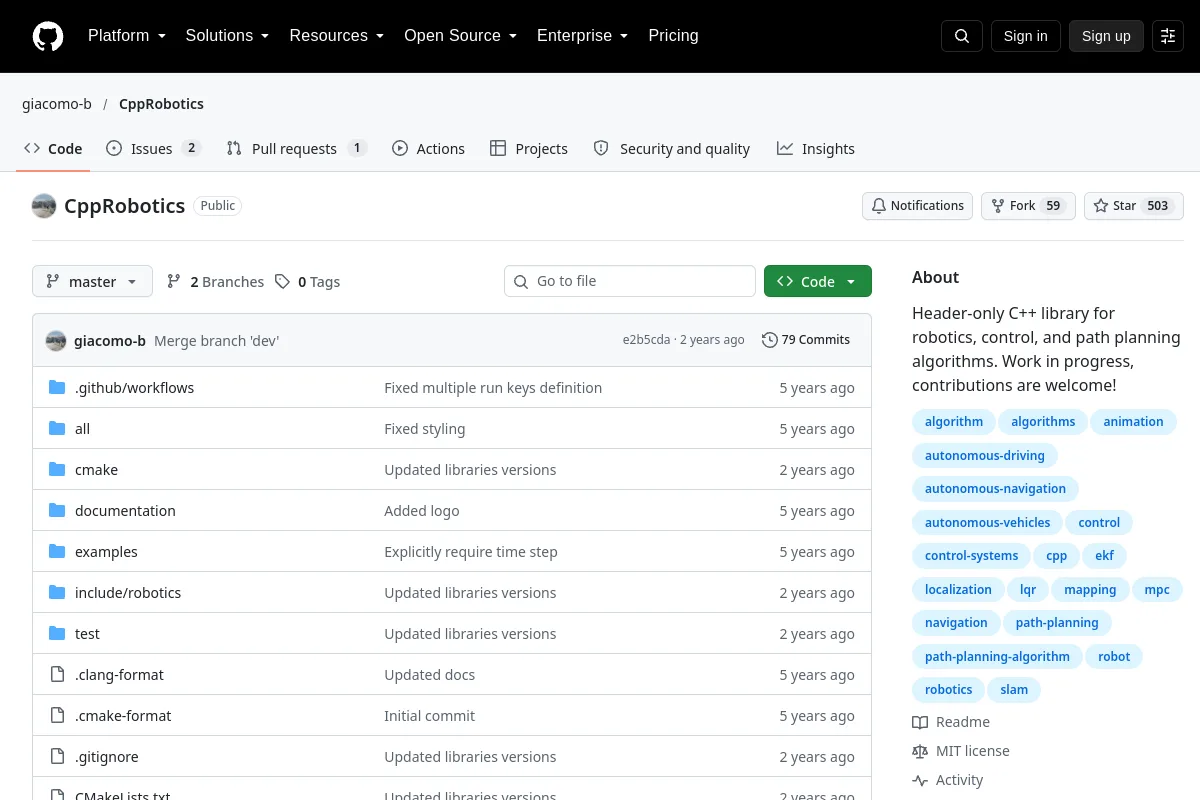 Repozytorium
 Otwarte źródło
Biblioteka C++ zawierająca tylko nagłówek, przeznaczona do algorytmów robotyki, sterowania i planowania ścieżki. Prace w toku, wpłaty są mile widziane!
Planowanie i kontrola ruchu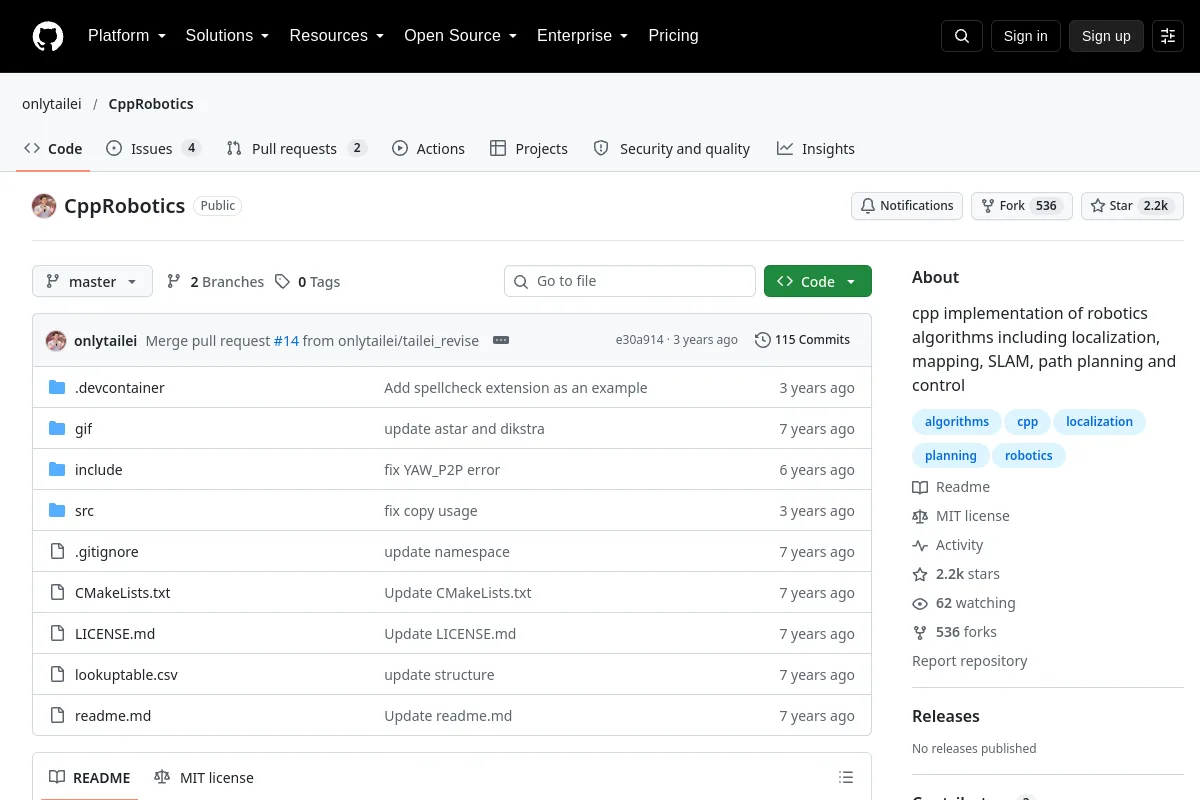 Repozytorium
 Otwarte źródło
cpp implementacja algorytmów robotyki obejmujących lokalizację, mapowanie, SLAM, planowanie i sterowanie ścieżką
Nawigacja i SLAMZnasz zasób, który tu pasuje?