 Repozytorium
KATALOG WCIELONEJ AI
Oprogramowanie
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
 Repozytorium
 Otwarte źródło
basic-locomotion-isaaclab · iit-DLSLab
IsaacLab DirectEnv do podstawowych zadań związanych z lokomocją czworonożnych, z obsługą wielu czworonożnych robotów, potokami sim-to-sim i sim-to-real
Symulacja i fizyka Repozytorium
 Otwarte źródło
baxter_simulator · RethinkRobotics
Interfejs symulacji altanki dla robota badawczego firmy Baxter
Symulacja i fizyka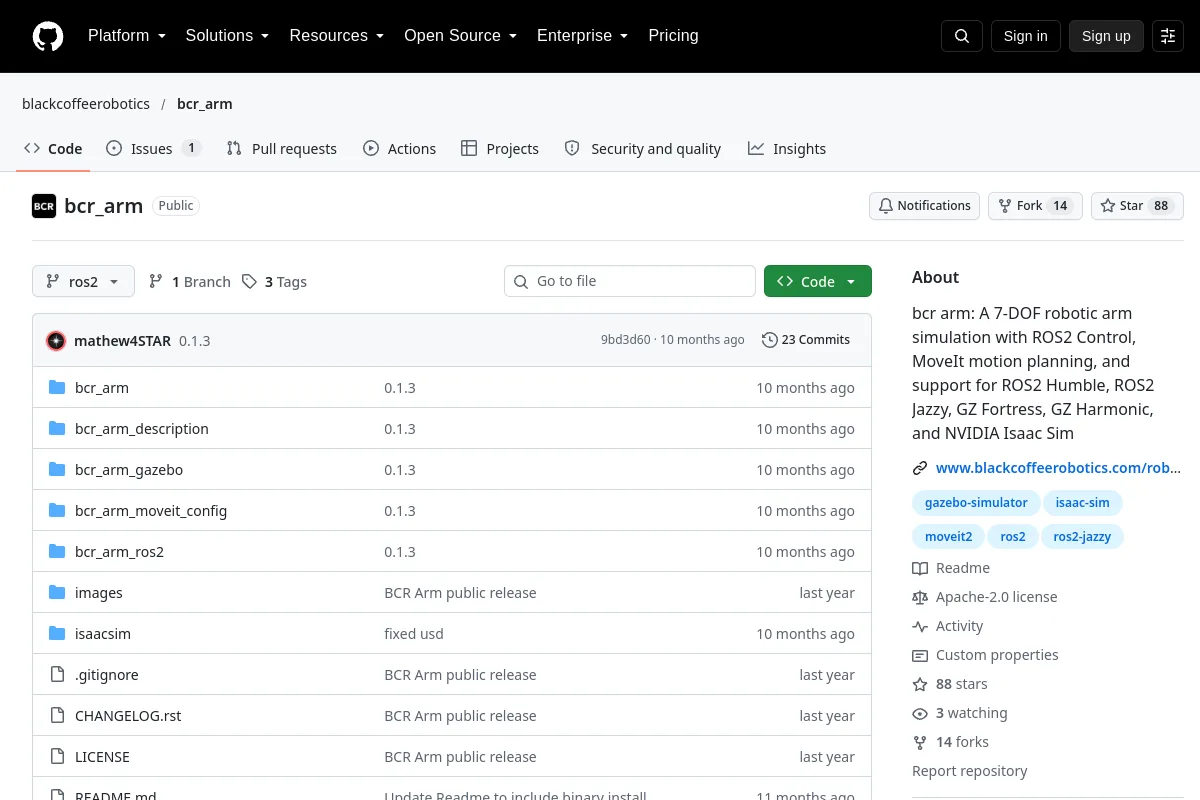 Repozytorium
 Otwarte źródło
bcr_arm · blackcoffeerobotics
ramię bcr: symulacja ramienia robota 7-DOF ze sterowaniem ROS2 Control, planowaniem ruchu MoveIt i obsługą ROS2 Humble, ROS2 Jazzy, GZ Fortress, GZ Harmonic i NVIDIA Isaac Sim
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
belay · BrianPugh
Narzędzia Python do interakcji z tablicami kompatybilnymi z MicroPython.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
beluga · Ekumen-OS
Biblioteka lokalizacyjna C++ Monte Carlo z pakietami ROS.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
benchbot · qcr
BenchBot to narzędzie do płynnego testowania i oceny narzędzi do rozumienia scen semantycznych zarówno w realistycznej symulacji 3D, jak i na prawdziwych robotach
Symulacja i fizyka Repozytorium
 Otwarte źródło
BestMan · AutonoBot-Lab
Baza kodu platformy mobilnego manipulatora BestMan.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
bifold · Barbany
Kod badawczy BiFold do dwuręcznego składania tkanin ze sterowaniem językowym.
Percepcja i geometria Repozytorium
 Otwarte źródło
bioptim · pyomeca
Optymalna struktura kontroli łącząca CasADi, Ipopt, ACADOS i biorbd.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
bipedal-locomotion-framework · gbionics
Zestaw bibliotek pozwalających na osiągnięcie dwunożnego poruszania się na robotach humanoidalnych
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
bipedal-robot-walking-simulation · Einsbon
Symulacja chodzenia dwunożnego robota za pomocą pybullet.
Symulacja i fizyka Repozytorium
 Otwarte źródło
BipedRobot · AsterisCrack
Badania nad lokomocją dwunożną z głębokim RL, Isaac Lab i MuJoCo.
Symulacja i fizyka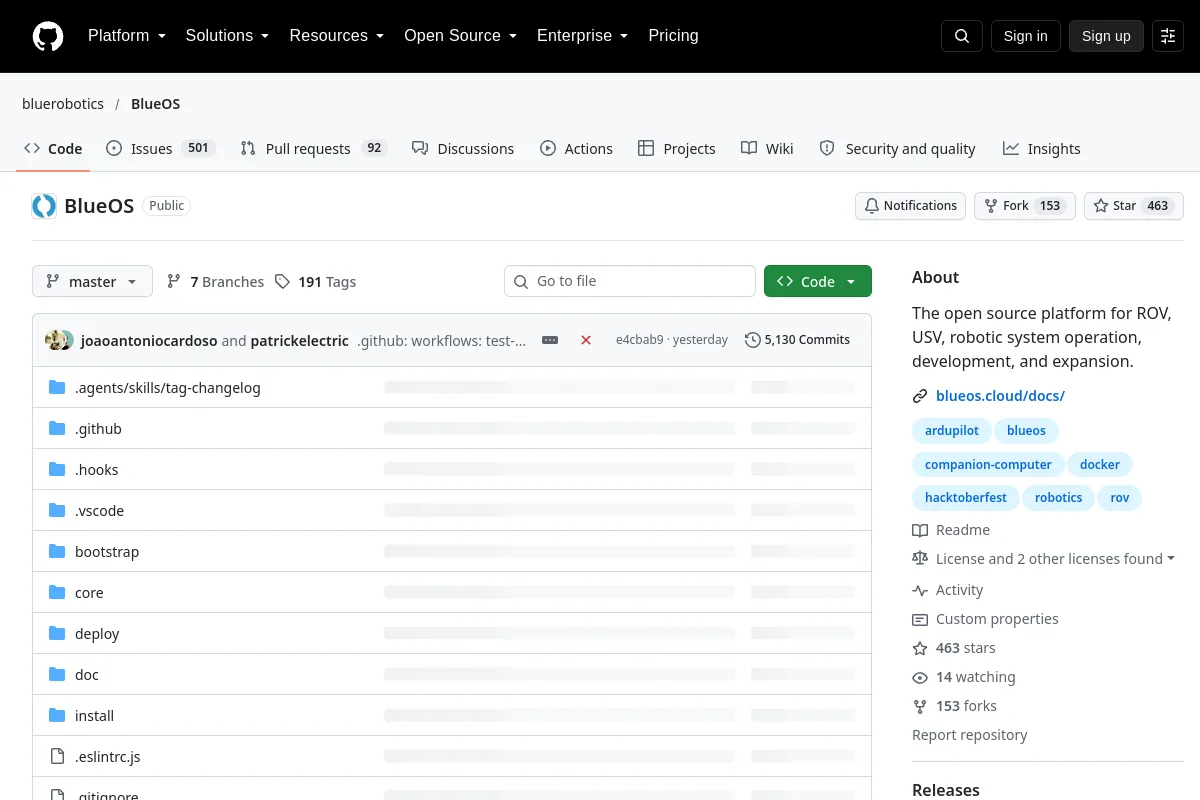 Repozytorium
 Badania
BlueOS · bluerobotics
Platforma do obsługi i rozbudowy systemów ROV, USV i robotycznych.
Frameworki uczenia się robotów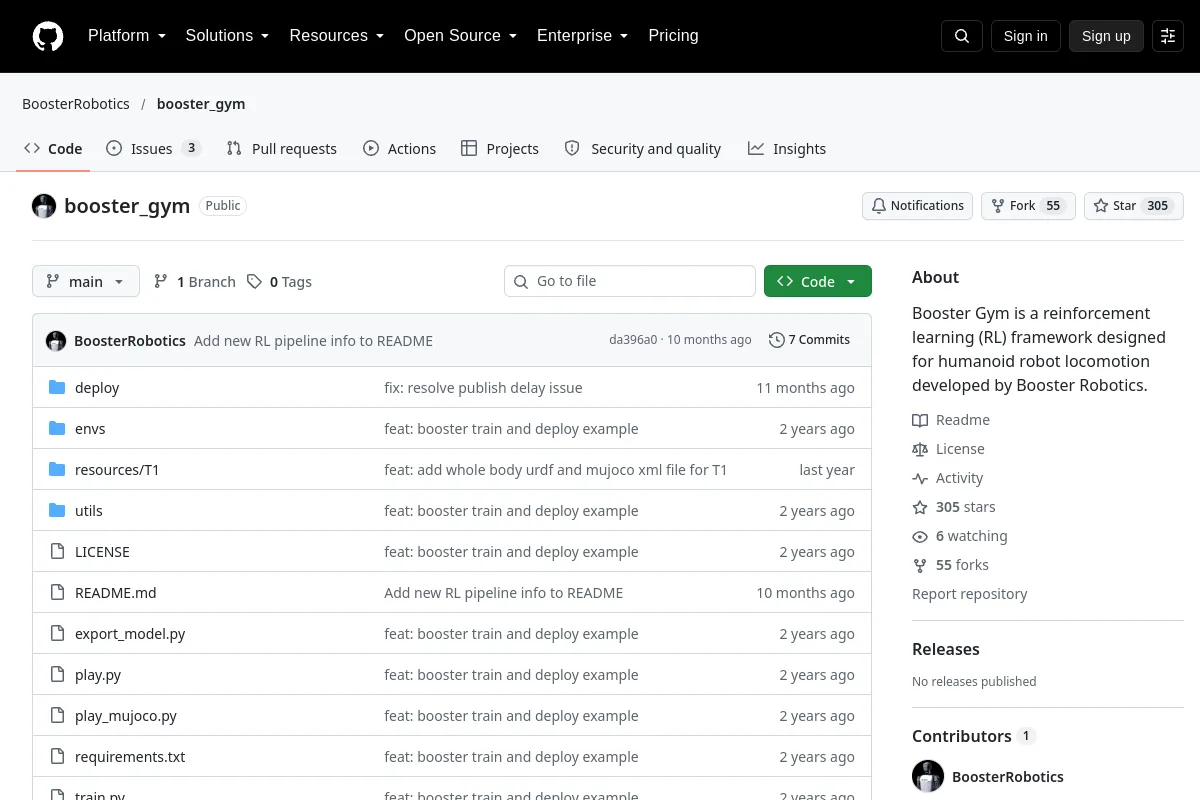 Repozytorium
 Badania
booster gym · BoosterRobotics
Struktura uczenia się przez wzmacnianie dla poruszania się robota humanoidalnego.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
box2d lite · erincatto
Kompaktowa implementacja silnika fizyki 2D.
Symulacja i fizyka Repozytorium
 Otwarte źródło
boxer · boxer-cpr
Komunikaty robotów, opisy i kontrolery dla Boxera.
Planowanie i kontrola ruchu Repozytorium
 Badania
BSC-Nav · Heathcliff-saku
To repozytorium stanowi oficjalną implementację naszego artykułu (Od reaktywnego do poznawczego: inteligencja przestrzenna inspirowana mózgiem dla agentów wcielonych)
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Buzz · buzz-lang
Język programowania dla rojów robotów.
Systemy flotowe i autonomiczne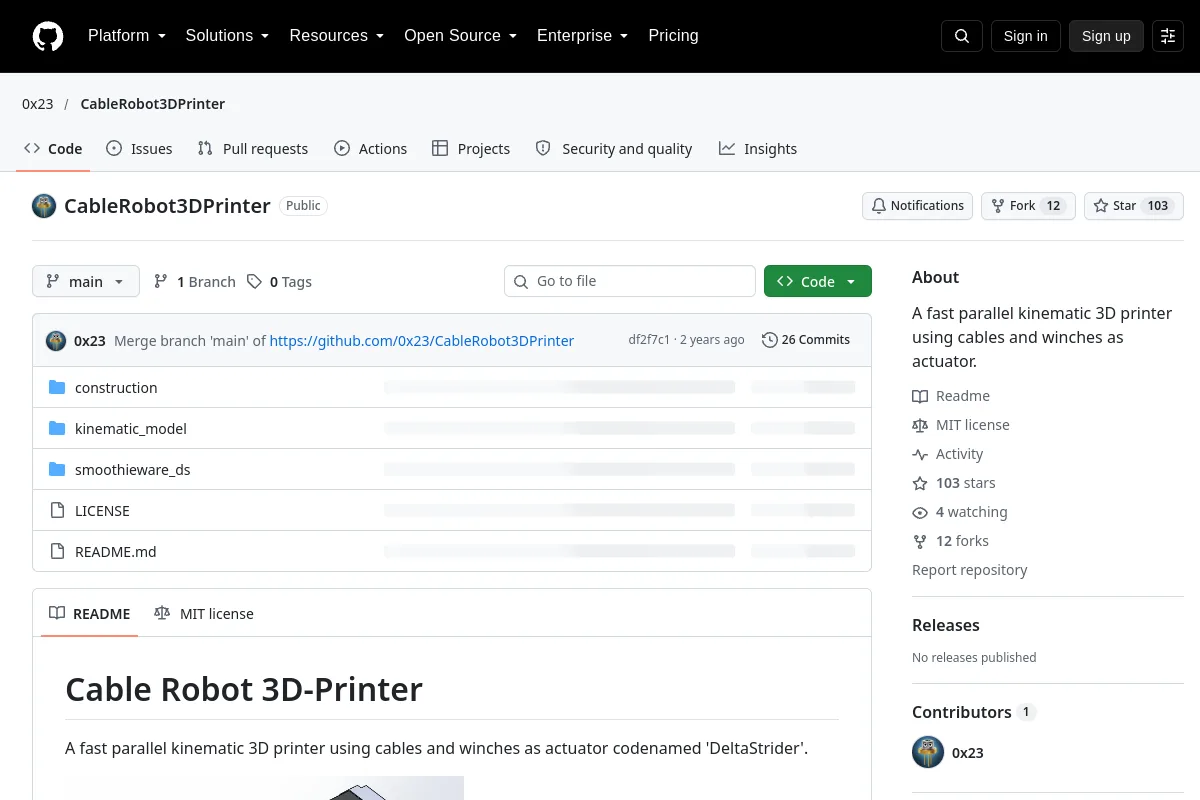 Repozytorium
 Otwarte źródło
CableRobot3DPrinter · 0x23
Szybka równoległa kinematyczna drukarka 3D wykorzystująca kable i wciągarki jako siłownik.
Frameworki uczenia się robotów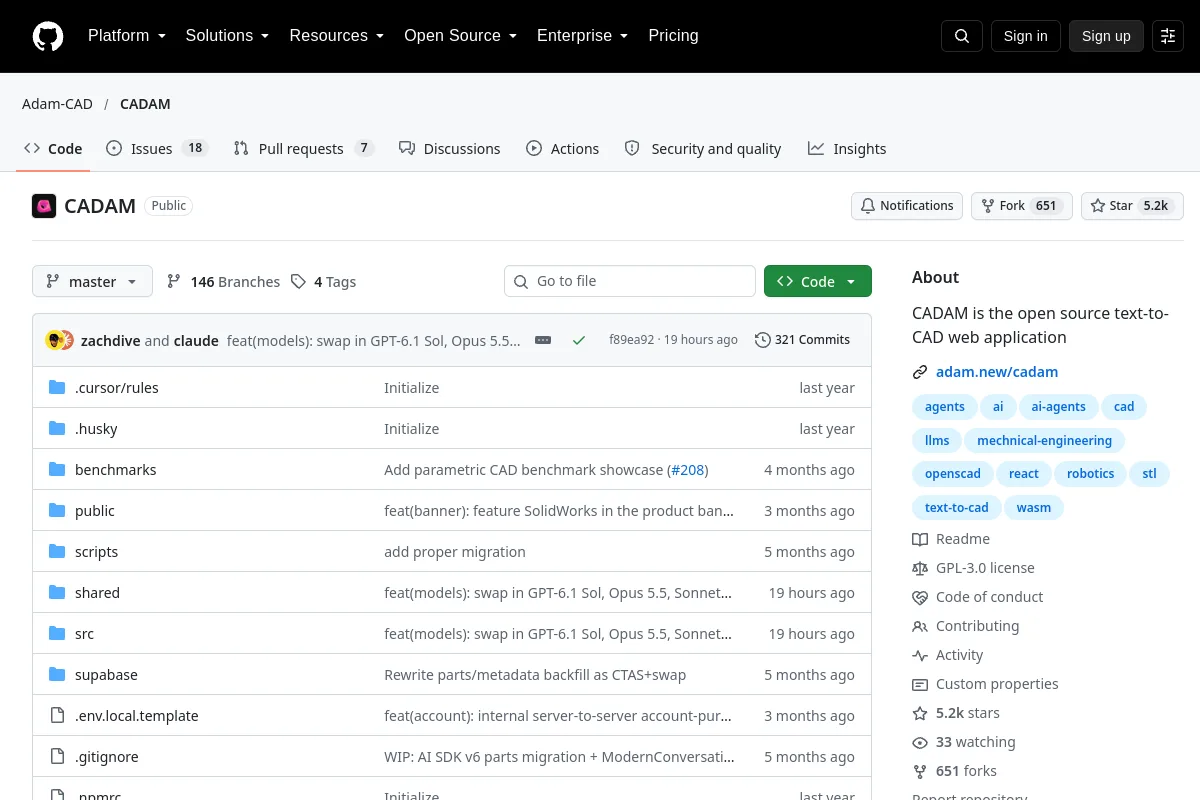 Repozytorium
 Otwarte źródło
CADAM · Adam-CAD
Aplikacja internetowa typu open source do konwersji tekstu na CAD.
Frameworki uczenia się robotów Repozytorium
 Badania
Calibra · Calibra-Robotics
Calibra zapewnia narzędzia umożliwiające obserwację zbioru danych i wybór zestawu rdzeni na potrzeby uczenia się poprzez naśladowanie robotyki.
Narzędzia do wizualizacji i danych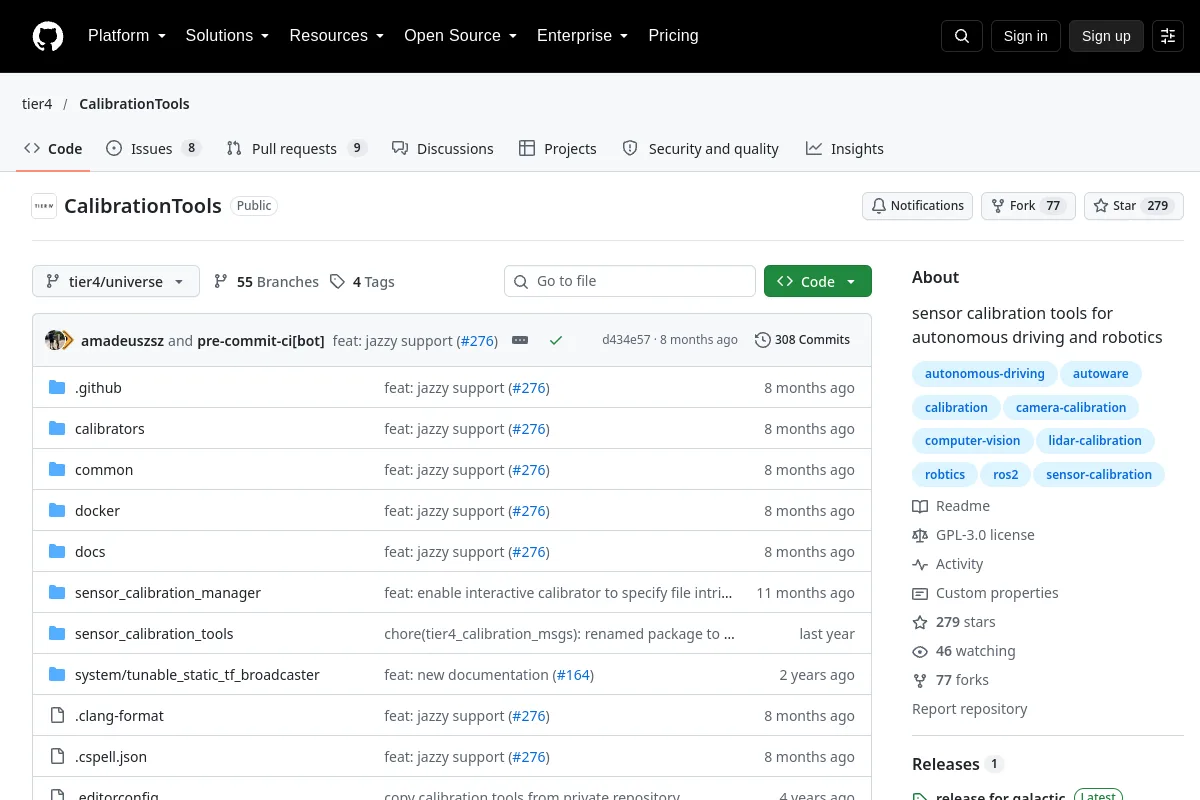 Repozytorium
 Otwarte źródło
CalibrationTools · tier4
narzędzia do kalibracji czujników do jazdy autonomicznej i robotyki
Percepcja i geometria Repozytorium
 Otwarte źródło
CamLaserCalibraTool · MegviiRobot
Zewnętrzna kalibracja kamery i lasera 2D
Percepcja i geometriaMIEJSCE NA TWOJE KOLEJNE ODKRYCIA
Zaproponuj zasób ↗Ekosystem stale się rozwija.
Znasz zasób, który tu pasuje?