 Repositorio
EL DIRECTORIO DE IA INCORPORADO
programas
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
 Repositorio
 Código abierto
basic-locomotion-isaaclab · iit-DLSLab
Un IsaacLab DirectEnv para tareas básicas de locomoción cuadrúpeda, con soporte para múltiples robots cuadrúpedos, canalizaciones sim-to-sim y sim-to-real
Simulación y física Repositorio
 Código abierto
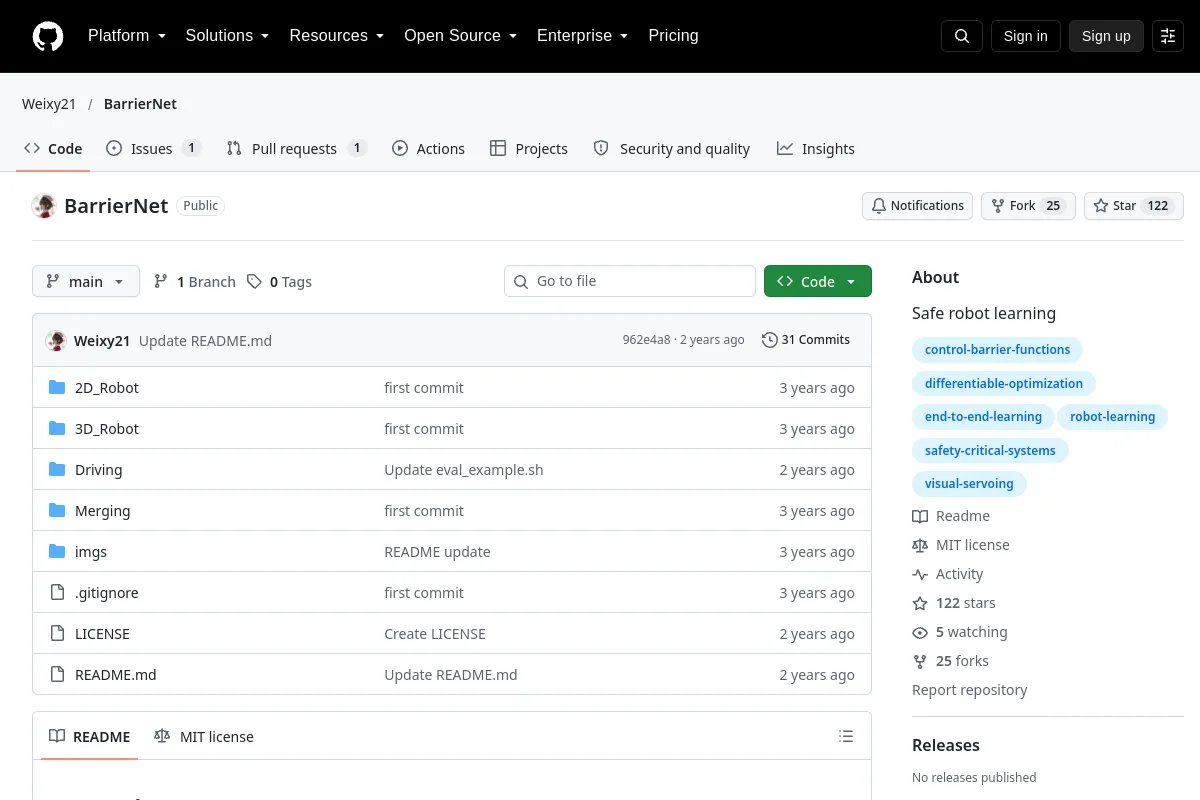
baxter_simulator · RethinkRobotics
Interfaz de simulación de mirador para el robot de investigación Baxter
Simulación y física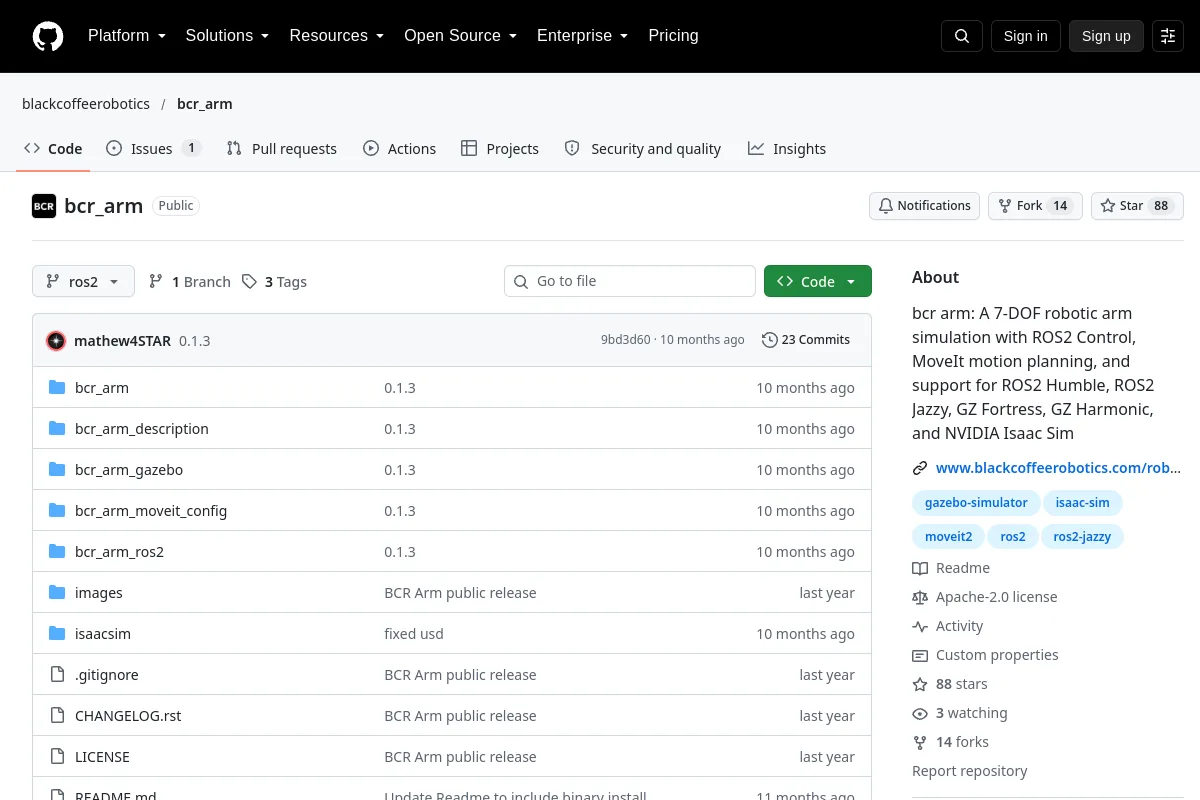 Repositorio
 Código abierto
bcr_arm · blackcoffeerobotics
bcr arm: una simulación de brazo robótico de 7 grados de libertad con ROS2 Control, planificación de movimiento MoveIt y soporte para ROS2 Humble, ROS2 Jazzy, GZ Fortress, GZ Harmonic y NVIDIA Isaac Sim
Planificación y control de movimiento Repositorio
 Código abierto
belay · BrianPugh
Herramientas Python para interactuar con placas compatibles con MicroPython.
Marcos de aprendizaje de robots Repositorio
 Código abierto
beluga · Ekumen-OS
Biblioteca de localización C++ Monte Carlo con paquetes ROS.
Navegación y SLAM Repositorio
 Código abierto
benchbot · qcr
BenchBot es una herramienta para probar y evaluar sin problemas herramientas de comprensión de escenas semánticas tanto en simulación 3D realista como en robots reales.
Simulación y física Repositorio
 Código abierto
BestMan · AutonoBot-Lab
El código base para la plataforma de manipulación móvil BestMan.
Navegación y SLAM Repositorio
 Código abierto
bifold · Barbany
Código de investigación BiFold para el plegado bimanual de telas guiado por el lenguaje.
Percepción y geometría Repositorio
 Código abierto
bioptim · pyomeca
Marco de control óptimo que vincula CasADi, Ipopt, ACADOS y biorbd.
Planificación y control de movimiento Repositorio
 Código abierto
bipedal-locomotion-framework · gbionics
Conjunto de bibliotecas para lograr la locomoción bípeda en robots humanoides
Planificación y control de movimiento Repositorio
 Código abierto
bipedal-robot-walking-simulation · Einsbon
Simulación de caminata de robot bípedo usando pybullet.
Simulación y física Repositorio
 Código abierto
BipedRobot · AsterisCrack
Investigación de locomoción bípeda con RL profundo, Isaac Lab y MuJoCo.
Simulación y física Repositorio
 Investigación
BlueOS · bluerobotics
Una plataforma para operar y ampliar sistemas ROV, USV y robóticos.
Marcos de aprendizaje de robots Repositorio
 Investigación
booster gym · BoosterRobotics
Un marco de aprendizaje por refuerzo para la locomoción de robots humanoides.
Marcos de aprendizaje de robots Repositorio
 Código abierto
box2d lite · erincatto
Implementación compacta de un motor de física 2D.
Simulación y física Repositorio
 Código abierto
boxer · boxer-cpr
Mensajes, descripciones y controladores de robots para Boxer.
Planificación y control de movimiento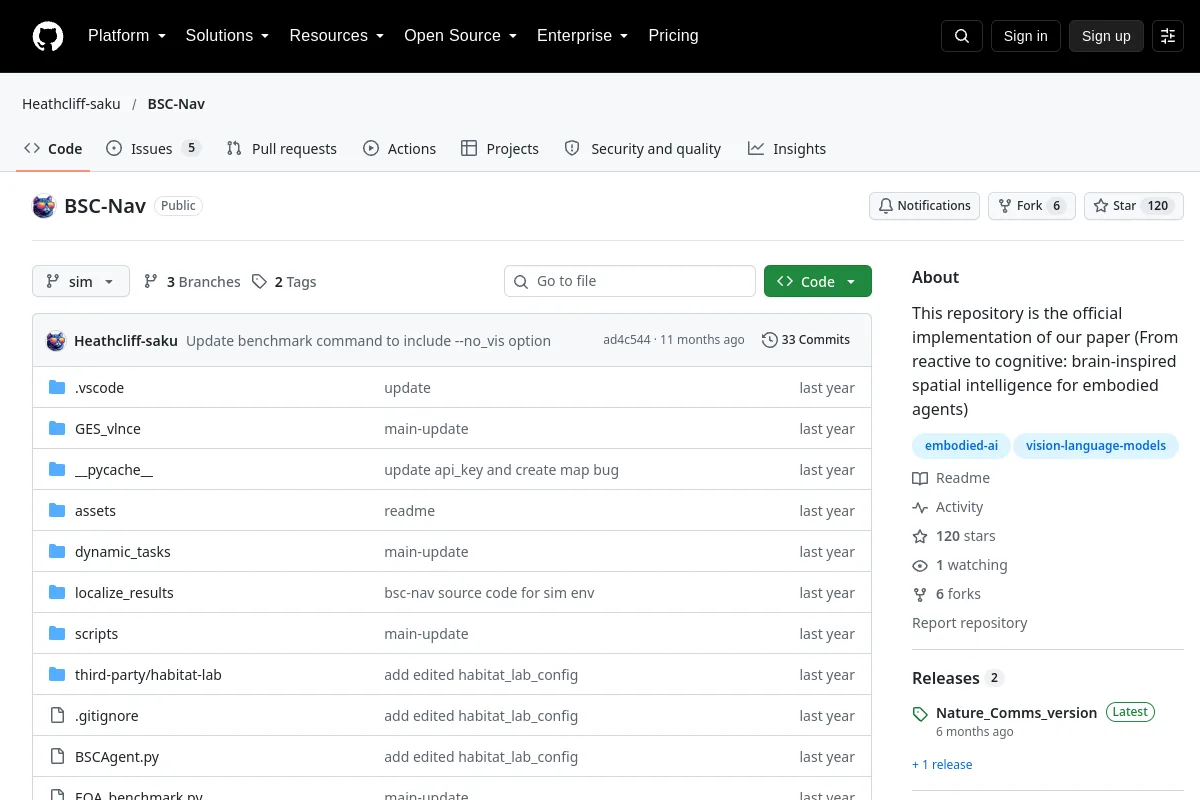 Repositorio
 Investigación
BSC-Nav · Heathcliff-saku
Este repositorio es la implementación oficial de nuestro artículo (De reactivo a cognitivo: inteligencia espacial inspirada en el cerebro para agentes corporizados)
Navegación y SLAM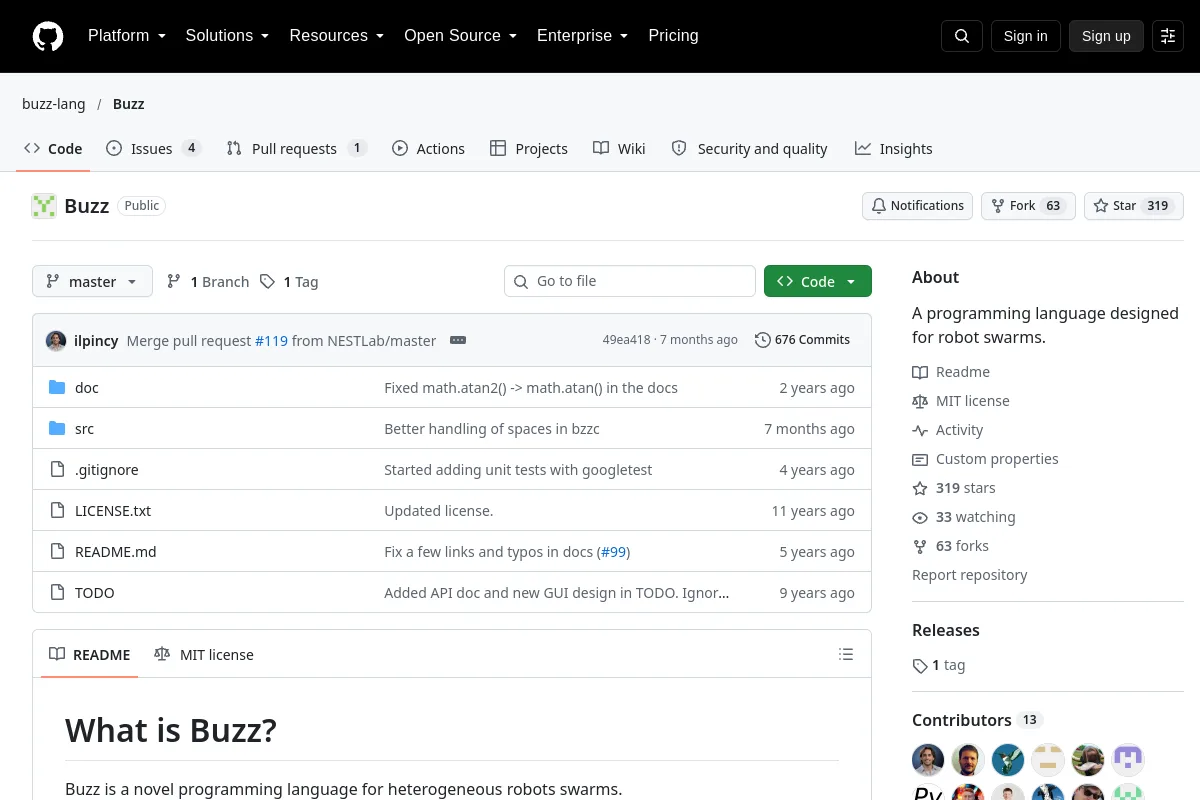 Repositorio
 Código abierto
Buzz · buzz-lang
Un lenguaje de programación para enjambres de robots.
Sistemas de flota y autonomía Repositorio
 Código abierto
CableRobot3DPrinter · 0x23
Una impresora 3D cinemática paralela rápida que utiliza cables y cabrestantes como actuador.
Marcos de aprendizaje de robots Repositorio
 Código abierto
CADAM · Adam-CAD
Una aplicación web de código abierto de texto a CAD.
Marcos de aprendizaje de robots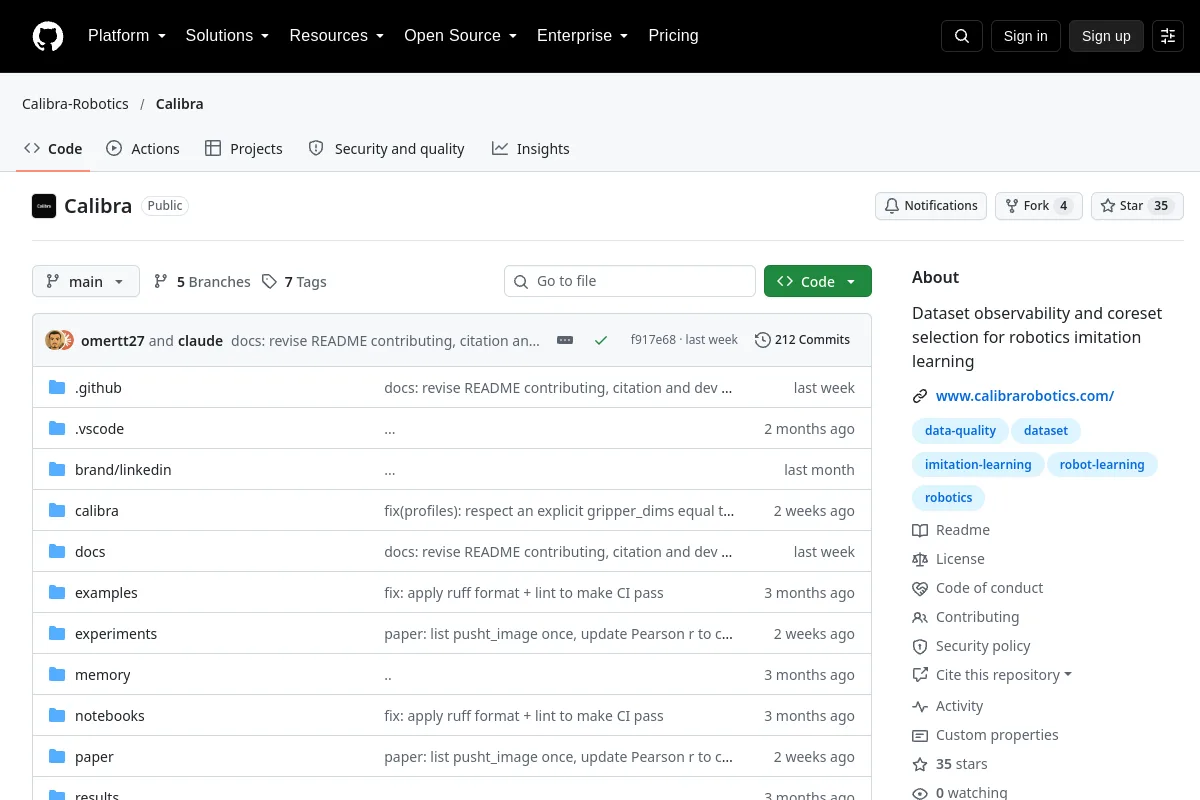 Repositorio
 Investigación
Calibra · Calibra-Robotics
Calibra proporciona observabilidad de conjuntos de datos y herramientas de selección de conjuntos de núcleos para el aprendizaje por imitación de robótica.
Herramientas de visualización y datos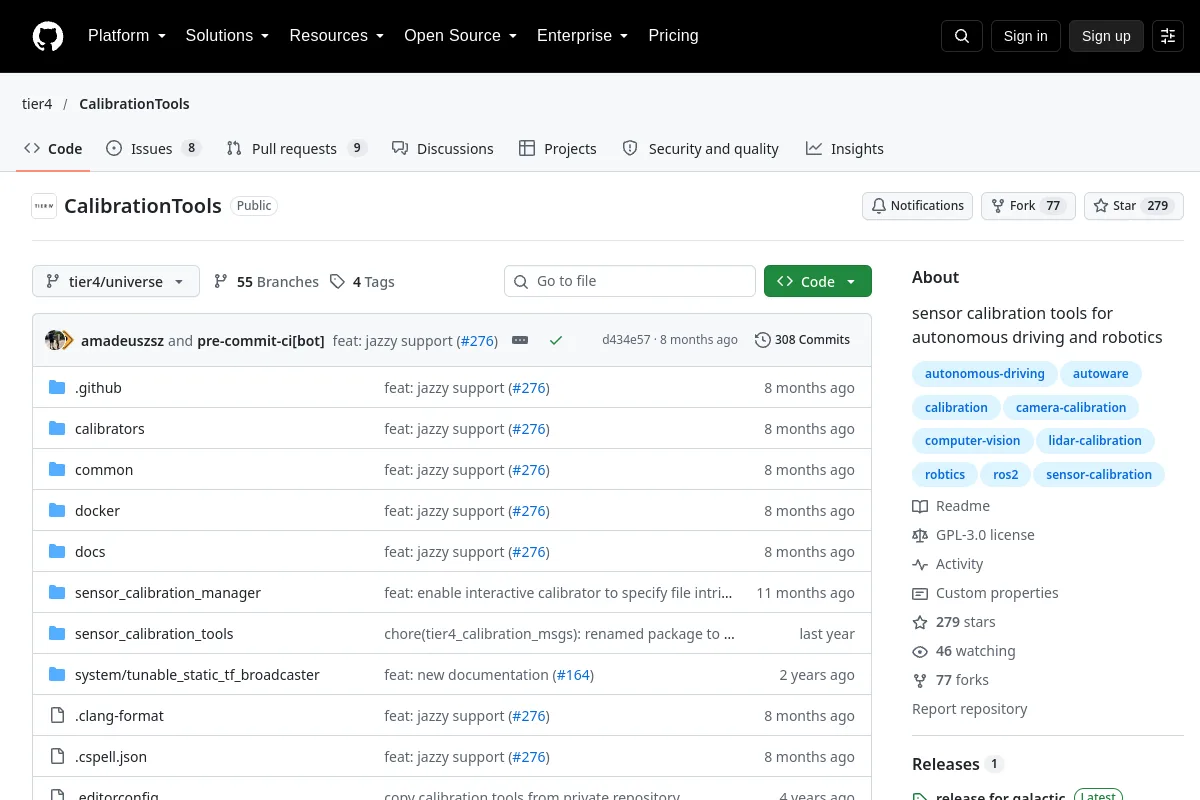 Repositorio
 Código abierto
CalibrationTools · tier4
Herramientas de calibración de sensores para conducción autónoma y robótica.
Percepción y geometría Repositorio
 Código abierto
CamLaserCalibraTool · MegviiRobot
Calibración extrínseca de una cámara y un láser 2D
Percepción y geometríaUN LUGAR PARA TU PRÓXIMO DESCUBRIMIENTO
Sugerir un recurso ↗El ecosistema sigue creciendo.
¿Conoce algún recurso que pertenezca aquí?