Repositorio
 Investigación
arm · jmichiels
Simulación de brazo robótico utilizando Gazebo, ROS Control y MoveIt.
Simulación y físicaEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Investigación
Simulación de brazo robótico utilizando Gazebo, ROS Control y MoveIt.
Simulación y física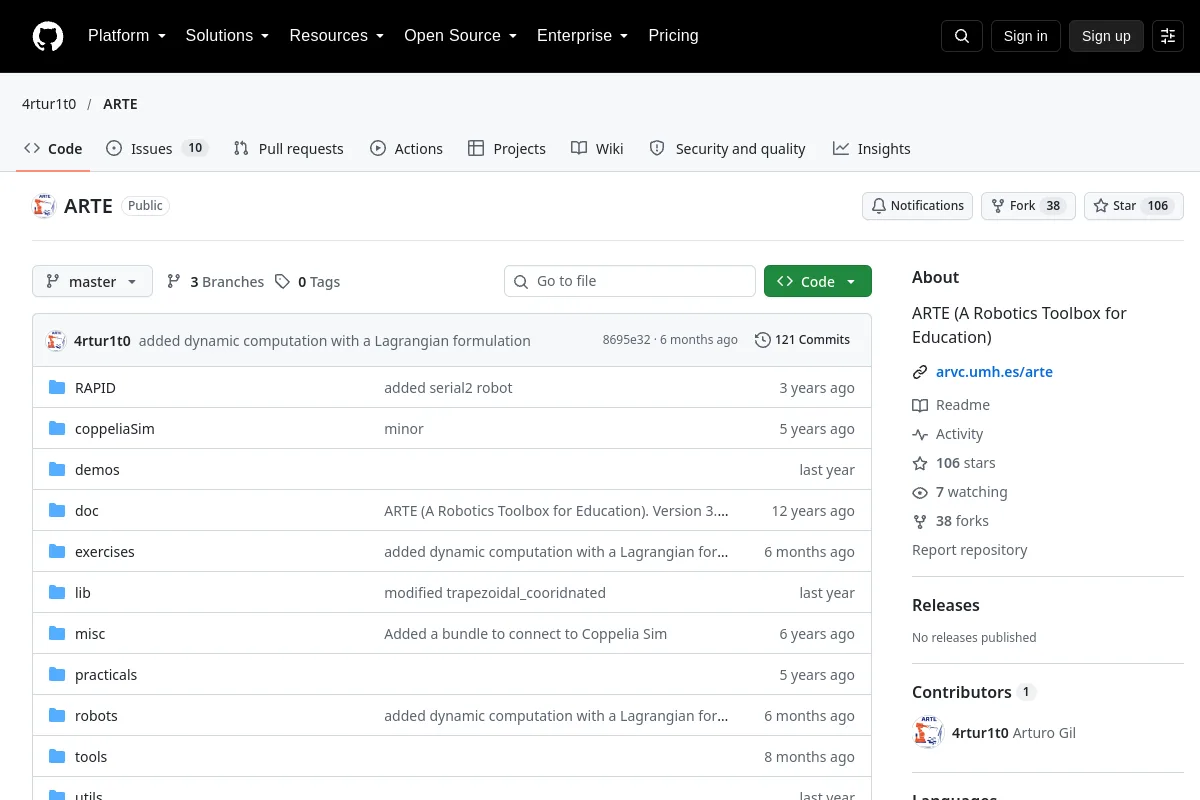 Repositorio
 Investigación
Una caja de herramientas de robótica de MATLAB para la educación.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Demostraciones de robótica de Unity
Marcos de aprendizaje de robots Repositorio
 Repositorio
 Código abierto
Escalera al éxito: un marco de navegación en línea de objetivos y objetos de disparo cero, consciente del piso, a través de una exploración de grueso a fino impulsada por LLM
Navegación y SLAM Repositorio
 Repositorio
 Código abierto
Planificación de exploración robótica basada en simulación directa.
Simulación y física Repositorio
 Investigación
AstraNav-Memory: Compresión de contextos para memoria larga. Un marco de memoria centrado en imágenes para una navegación incorporada de por vida mediante compresión de contexto visual y Qwen2.5-VL. SOTA en GOAT-Bench &…
Navegación y SLAM Repositorio
 Código abierto
Paquete ROS2 que implementa una interfaz de teleoperación usando QT
Software de teleoperación Repositorio
 Investigación
Una implementación asimétrica actor-crítico de TensorFlow para el aprendizaje de robots basado en imágenes.
Marcos de aprendizaje de robots Repositorio
 Investigación
Robot colaborativo Aubo i5 de doble brazo - RealSense D435 - Estimación de postura de objetos 3D - ROS
Percepción y geometría Repositorio
 Investigación
Una plataforma de simulación virtual para métodos autónomos de detección, mapeo, control y comportamiento de vehículos utilizando ROS 2 y Gazebo.
Navegación y SLAM Repositorio
 Investigación
Este repositorio tiene como objetivo permitir la entrega autónoma de drones con el dron Intel Aero RTF y el piloto automático PX4. El código se puede ejecutar tanto en el dron real como simulado en una PC usando Gazebo. Es…
Navegación y SLAM Repositorio
 Investigación
Un paquete de exploración autónoma para ROS 2 Humble usando Nav2 y SLAM Toolbox. Permite a los robots explorar entornos desconocidos, crear mapas y recuperarse de fallas de localización, resolviendo...
Navegación y SLAM Repositorio
 Código abierto
Implementación de un robot móvil autónomo con sistemas de segmentación semántica, detección de objetos, planificación de movimiento y control.
Planificación y control de movimiento Repositorio
 Código abierto
Estacionamiento paralelo autónomo de un automóvil como un robot utilizando el entorno de simulación Gazebo
Simulación y física Repositorio
 Código abierto
Percepción autónoma
Percepción y geometría Repositorio
 Investigación
Pila de automatización de sonda voladora con mapeo microscópico y control de movimiento CNC.
Navegación y SLAM Repositorio
 Investigación
Software para la plataforma de vehículos autónomos AutoRally.
Sistemas de flota y autonomía Repositorio
 Código abierto
Mejora de la capacidad LLM/VLM para la planificación de movimientos y tareas de robots con herramientas adicionales basadas en algoritmos.
Planificación y control de movimiento Repositorio
 Repositorio
 Investigación
La API de Python para simulaciones de conducción autónoma del motor AVIS.
Sistemas de flota y autonomía Repositorio
 Código abierto
Una implementación de AVP-SLAM y algunas nuevas aportaciones
Navegación y SLAM Repositorio
 Código abierto
Herramientas para consultar datos de robótica y drones a través de un servidor MCP.
Marcos de aprendizaje de robots¿Conoce algún recurso que pertenezca aquí?