Repozytorium
 Badania
arm · jmichiels
Symulacja ramienia robota przy użyciu Gazebo, ROS Control i MoveIt.
Symulacja i fizykaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Badania
Symulacja ramienia robota przy użyciu Gazebo, ROS Control i MoveIt.
Symulacja i fizyka Repozytorium
 Badania
Zestaw narzędzi robotyki MATLAB dla edukacji.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Demo Robotyki Unity
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Otwarte źródło
Droga do sukcesu: internetowa platforma nawigacji uwzględniająca podłogę, z zerowym strzałem i celem, poprzez eksplorację od zgrubnej do dokładnej opartą na LLM
Nawigacja i SLAM Repozytorium
 Repozytorium
 Otwarte źródło
Planowanie eksploracji robotycznej w oparciu o symulację przyszłości
Symulacja i fizyka Repozytorium
 Badania
AstraNav-Memory: Kompresja kontekstów dla długiej pamięci. Struktura pamięci zorientowana na obraz, umożliwiająca nawigację przez całe życie poprzez kompresję kontekstu wizualnego i Qwen2.5-VL. SOTA na ławce GOAT i…
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Pakiet ROS2 implementujący interfejs teleoperacyjny wykorzystujący QT
Oprogramowanie do teleoperacji Repozytorium
 Badania
Asymetryczna implementacja TensorFlow z uwzględnieniem aktora krytycznego do uczenia się robotów w oparciu o obraz.
Frameworki uczenia się robotów Repozytorium
 Badania
Dwuramienny robot współpracujący Aubo i5 — RealSense D435 — Szacowanie pozycji obiektu w 3D — ROS
Percepcja i geometria Repozytorium
 Badania
Wirtualna platforma symulacyjna do wykrywania pojazdów autonomicznych, mapowania, kontroli i metod zachowania przy użyciu ROS 2 i Gazebo.
Nawigacja i SLAM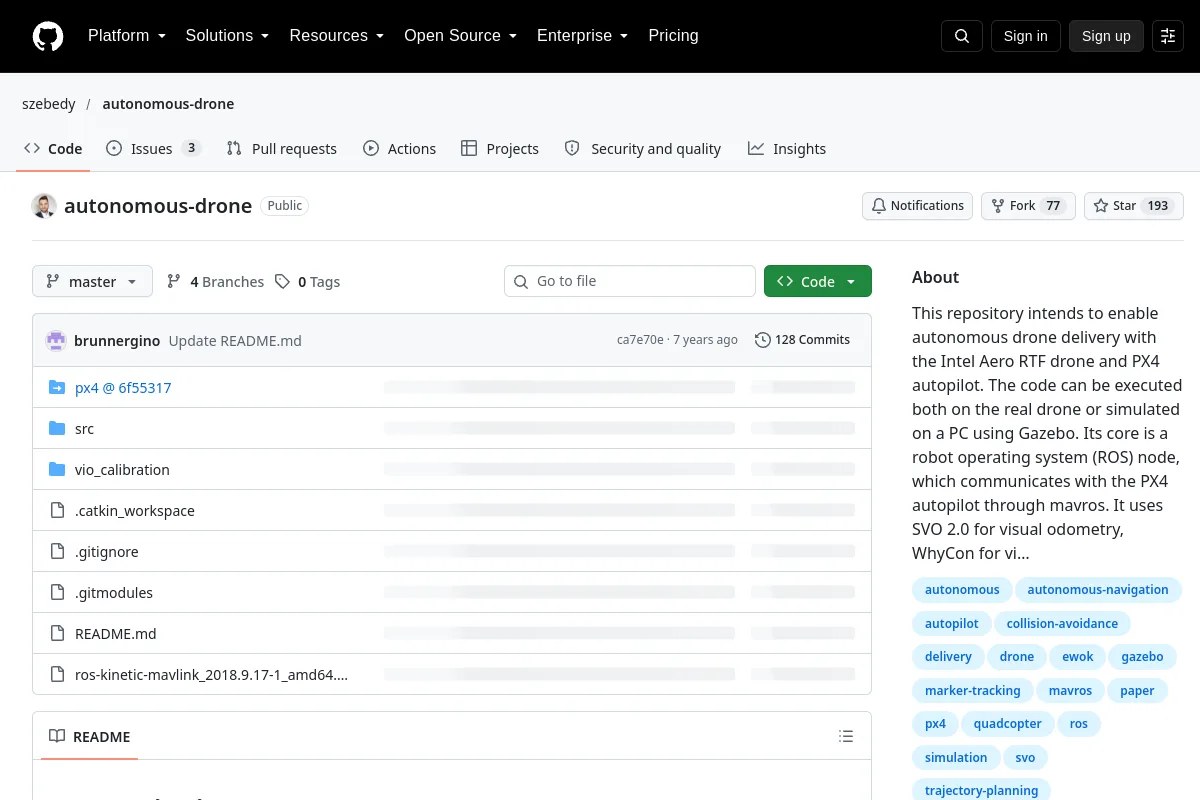 Repozytorium
 Badania
Repozytorium to ma umożliwiać autonomiczne dostarczanie przesyłek za pomocą drona Intel Aero RTF i autopilota PX4. Kod można wykonać zarówno na prawdziwym dronie, jak i symulować na komputerze PC za pomocą Gazebo. To…
Nawigacja i SLAM Repozytorium
 Badania
Autonomiczny pakiet eksploracyjny dla ROS 2 Humble wykorzystujący Nav2 i SLAM Toolbox. Umożliwia robotom eksplorację nieznanych środowisk, tworzenie map i odzyskiwanie danych po błędach lokalizacyjnych, rozwiązując…
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Wdrożenie autonomicznego robota mobilnego z systemami segmentacji semantycznej, detekcji obiektów, planowania ruchu i sterowania
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Autonomiczne parkowanie równoległe samochodu przypominającego robota z wykorzystaniem środowiska symulacyjnego Gazebo
Symulacja i fizyka Repozytorium
 Otwarte źródło
Autonomiczna percepcja
Percepcja i geometria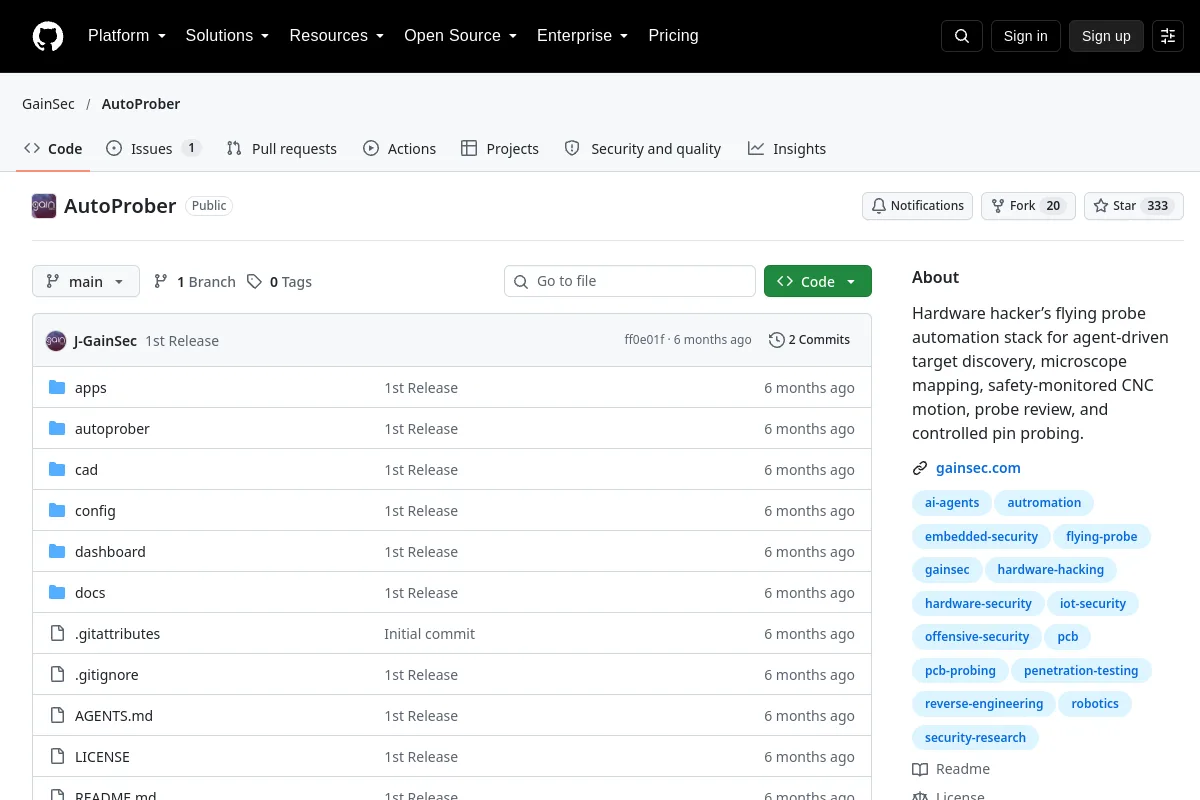 Repozytorium
 Badania
Stos automatyki latającej sondy z mapowaniem mikroskopu i sterowaniem ruchem CNC.
Nawigacja i SLAM Repozytorium
 Badania
Oprogramowanie dla platformy pojazdów autonomicznych AutoRally.
Systemy flotowe i autonomiczne Repozytorium
 Otwarte źródło
Zwiększanie możliwości LLM/VLM w zakresie planowania zadań i ruchu robota za pomocą dodatkowych narzędzi opartych na algorytmach.
Planowanie i kontrola ruchu Repozytorium
 Repozytorium
 Badania
API Pythona dla symulacji jazdy autonomicznej AVIS Engine.
Systemy flotowe i autonomiczne Repozytorium
 Otwarte źródło
Implementacja AVP-SLAM i kilka nowych rozwiązań
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Narzędzia do wysyłania zapytań o dane dotyczące robotyki i dronów za pośrednictwem serwera MCP.
Frameworki uczenia się robotówZnasz zasób, który tu pasuje?