Repository
 Forschung
arm · jmichiels
Roboterarmsimulation mit Gazebo, ROS Control und MoveIt.
Simulation & PhysikDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Forschung
Roboterarmsimulation mit Gazebo, ROS Control und MoveIt.
Simulation & Physik Repository
 Forschung
Eine MATLAB-Robotik-Toolbox für den Bildungsbereich.
Frameworks für das Lernen von Robotern Repository
 Open Source
Unity Robotics-Demos
Frameworks für das Lernen von Robotern Repository
 Repository
 Open Source
Treppe zum Erfolg: Ein bodenbewusstes Online-Framework für die Zero-Shot-Objekt-Ziel-Navigation mittels LLM-gesteuerter Grob-zu-Fein-Exploration
Navigation & SLAM Repository
 Repository
 Open Source
Planung einer Roboterexploration basierend auf Vorwärtssimulation
Simulation & Physik Repository
 Forschung
AstraNav-Memory: Kontextkomprimierung für langes Gedächtnis. Ein bildzentriertes Gedächtnis-Framework für lebenslange verkörperte Navigation mittels visueller Kontextkomprimierung und Qwen2.5-VL. SOTA auf GOAT-Bank &…
Navigation & SLAM Repository
 Open Source
ROS2-Paket, das eine Teleoperationsschnittstelle mit QT implementiert
Teleoperationssoftware Repository
 Forschung
Eine asymmetrische akteur-kritische TensorFlow-Implementierung für bildbasiertes Roboterlernen.
Frameworks für das Lernen von Robotern Repository
 Forschung
Aubo i5 Doppelarm-Kollaborationsroboter – RealSense D435 – 3D-Objektpositionsschätzung – ROS
Wahrnehmung & Geometrie Repository
 Forschung
Eine virtuelle Simulationsplattform für autonome Fahrzeugerfassungs-, Kartierungs-, Steuerungs- und Verhaltensmethoden unter Verwendung von ROS 2 und Gazebo.
Navigation & SLAM Repository
 Forschung
Dieses Repository soll eine autonome Drohnenlieferung mit der Intel Aero RTF-Drohne und dem PX4-Autopiloten ermöglichen. Der Code kann sowohl auf der echten Drohne ausgeführt als auch mit Gazebo auf einem PC simuliert werden. Es ist…
Navigation & SLAM Repository
 Forschung
Ein autonomes Erkundungspaket für ROS 2 Humble unter Verwendung von Nav2 und SLAM Toolbox. Es ermöglicht Robotern, unbekannte Umgebungen zu erkunden, Karten zu erstellen und Lokalisierungsfehler zu beheben und so das Problem zu lösen.
Navigation & SLAM Repository
 Open Source
Implementierung eines autonomen mobilen Roboters mit semantischer Segmentierung, Objekterkennung, Bewegungsplanung und Steuerungssystemen
Bewegungsplanung und -steuerung Repository
 Open Source
Autonomes paralleles Parken eines autoähnlichen Roboters mithilfe der Gazebo-Simulationsumgebung
Simulation & Physik Repository
 Open Source
Autonome Wahrnehmung
Wahrnehmung & Geometrie Repository
 Forschung
Flying-Probe-Automatisierungsstack mit Mikroskop-Mapping und CNC-Bewegungssteuerung.
Navigation & SLAM Repository
 Forschung
Software für die autonome Fahrzeugplattform AutoRally.
Flotten- und Autonomiesysteme Repository
 Open Source
Verbesserung der LLM/VLM-Fähigkeit für die Aufgaben- und Bewegungsplanung von Robotern mit zusätzlichen algorithmusbasierten Tools.
Bewegungsplanung und -steuerung Repository
 Repository
 Forschung
Die Python-API für autonome Fahrsimulationen der AVIS Engine.
Flotten- und Autonomiesysteme Repository
 Open Source
Eine Implementierung von AVP-SLAM und einige neue Beiträge
Navigation & SLAM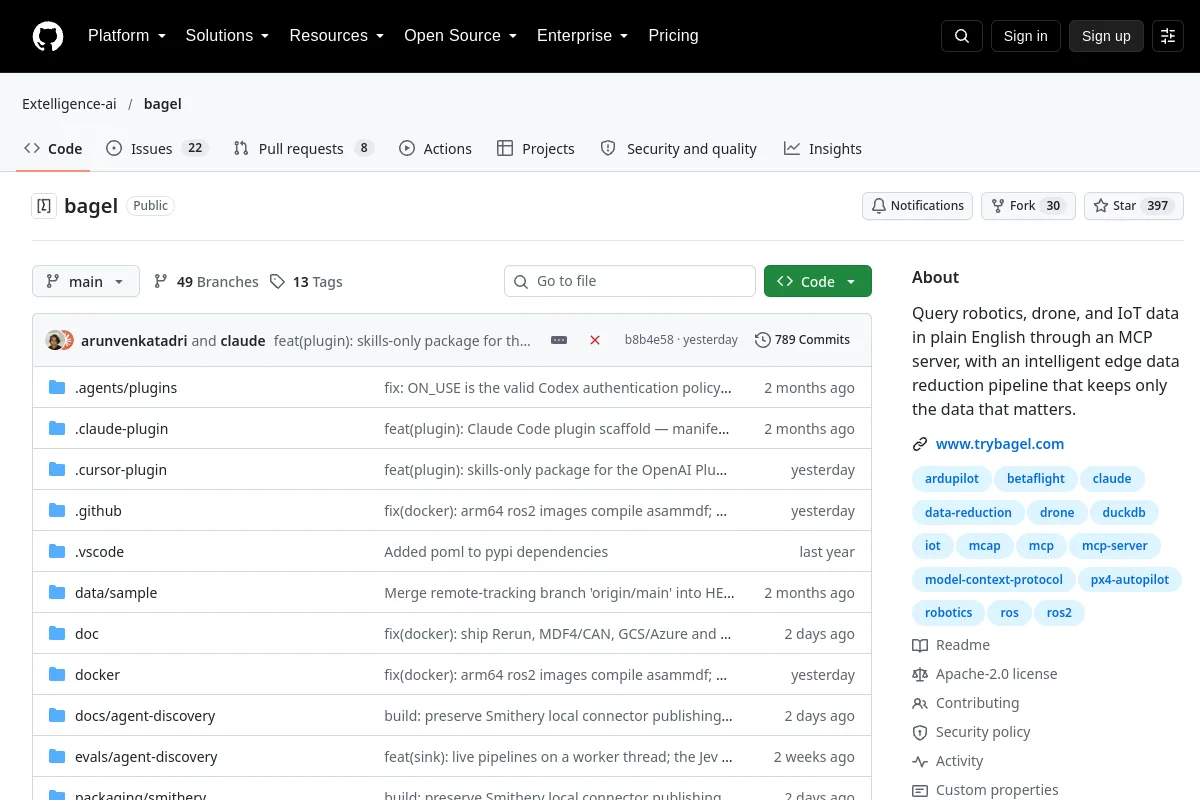 Repository
 Open Source
Tools zum Abfragen von Robotik- und Drohnendaten über einen MCP-Server.
Frameworks für das Lernen von RoboternKennen Sie eine Ressource, die hierher gehört?